
മോട്ടോർ ആൻഡ് മോട്ടോർ ഗ്രൂപ്പ്#
ആമുഖം#
ഒരു റോബോട്ടിന്റെ ഭാഗങ്ങൾ എങ്ങനെ നീങ്ങുന്നുവെന്ന് മോട്ടോറുകളും മോട്ടോർ ഗ്രൂപ്പുകളും നിയന്ത്രിക്കുന്നു. motor ഒബ്ജക്റ്റ് കോൺഫിഗർ ചെയ്ത ഒരു IQ സ്മാർട്ട് മോട്ടോറിനെ നിയന്ത്രിക്കുന്നു, അതേസമയം motor_group ഒബ്ജക്റ്റ് ഒന്നിലധികം കോൺഫിഗർ ചെയ്ത IQ സ്മാർട്ട് മോട്ടോറുകളെ ഒരുമിച്ച് നിയന്ത്രിക്കുന്നു, അങ്ങനെ അവ ഒരുമിച്ച് നീങ്ങുന്നു. ഒരു കൈ ഉയർത്താനോ, ഒരു നഖം തിരിക്കാനോ, ഒരു ചക്രം കറക്കാനോ, ഒരു ബിൽഡിന്റെ മറ്റൊരു ഭാഗം ചലിപ്പിക്കാനോ മോട്ടോറുകളും മോട്ടോർ ഗ്രൂപ്പുകളും ഉപയോഗിക്കാം. മുഴുവൻ റോബോട്ടിനെയും ചലിപ്പിക്കാനും തിരിക്കാനും രണ്ട് മോട്ടോറുകൾ ഒരുമിച്ച് ഒരു ഡ്രൈവ്ട്രെയിൻ ആയി പ്രവർത്തിക്കും.
ഓരോ മോട്ടോറും അല്ലെങ്കിൽ മോട്ടോർ ഗ്രൂപ്പും ഡിവൈസസ് വിൻഡോയിൽ കോൺഫിഗർ ചെയ്തിരിക്കുന്നു. ബിൽഡിനെ ആശ്രയിച്ച്, മോട്ടോർ, മോട്ടോർ ഗ്രൂപ്പ് പേരുകൾ മാറാം. ഈ പേജ് ഉദാഹരണ നാമങ്ങളായി Motor1 ഉം MotorGroup1 ഉം ഉപയോഗിക്കുന്നു. ആവശ്യാനുസരണം നിങ്ങളുടെ സ്വന്തം കോൺഫിഗർ ചെയ്ത പേരുകൾ ഉപയോഗിച്ച് അവ മാറ്റിസ്ഥാപിക്കുക.
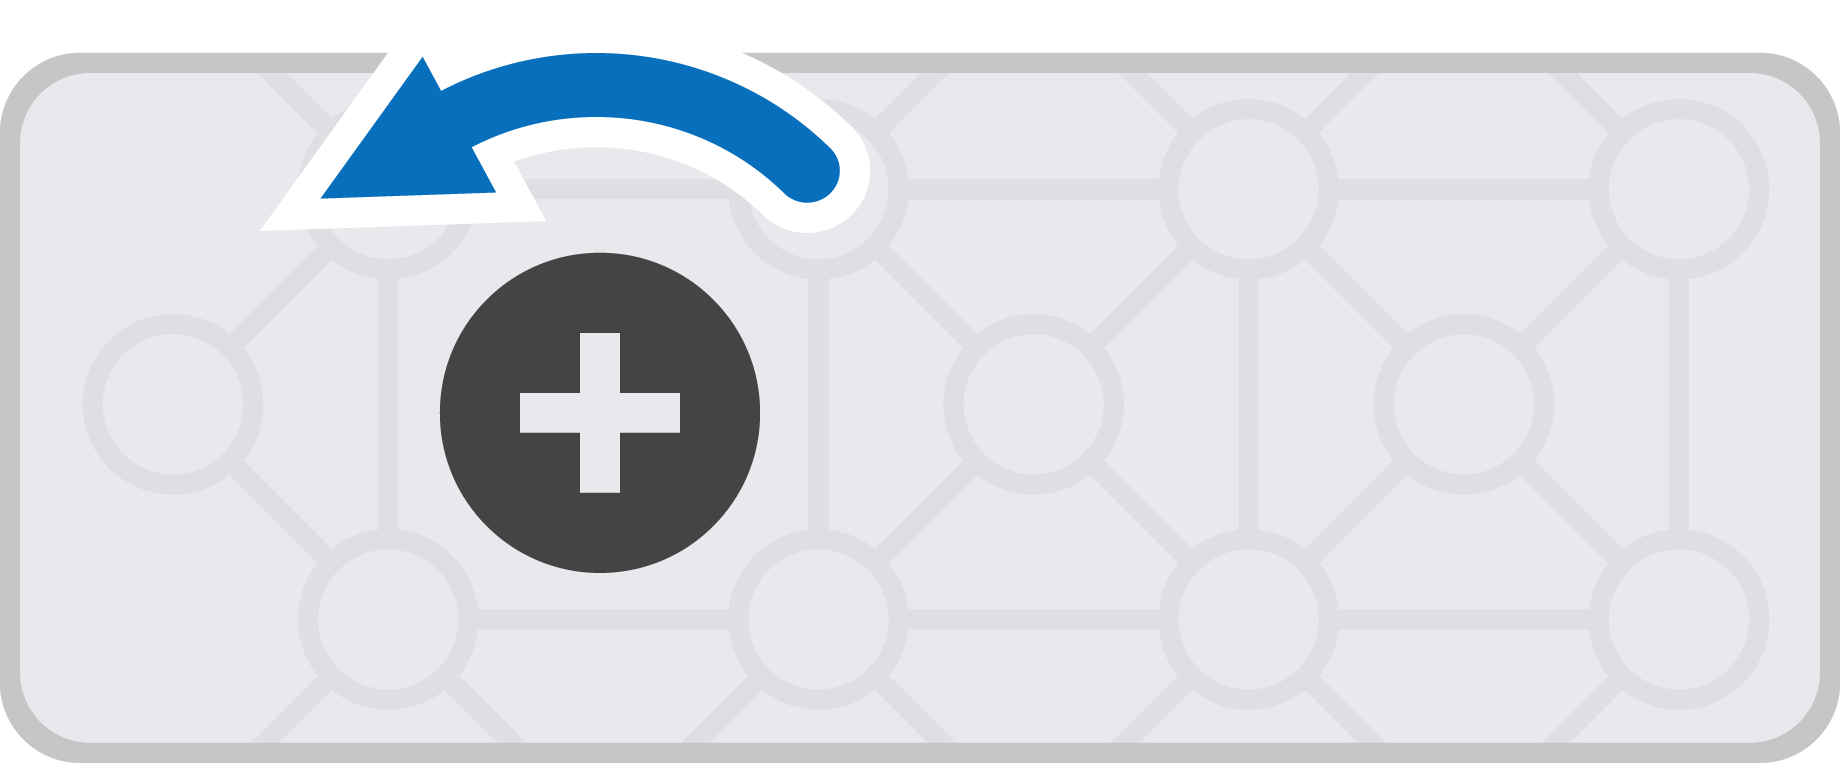
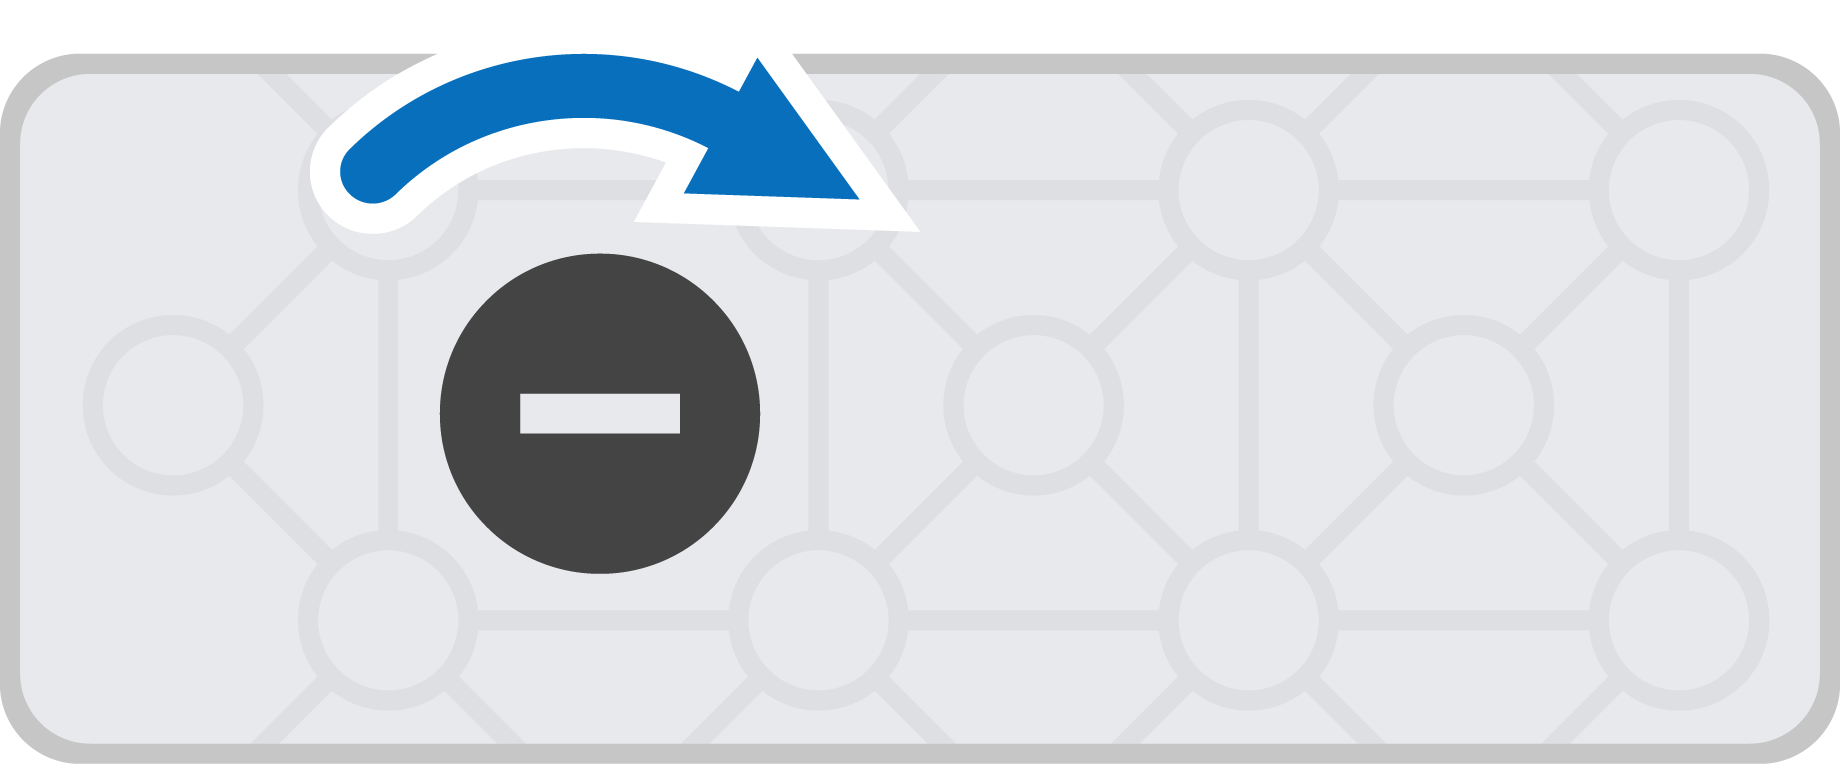
സ്ഥിരസ്ഥിതിയായി, forward ഒരു മോട്ടോർ എതിർ ഘടികാരദിശയിൽ കറക്കുന്നു, reverse ഒരു മോട്ടോർ ഘടികാരദിശയിൽ കറക്കുന്നു. ഒരു മോട്ടോർ റിവേഴ്സ് ചെയ്യാൻ സജ്ജീകരിച്ചിട്ടുണ്ടെങ്കിൽ, ആ ദിശകൾ മാറും.
മോട്ടോർ#
Class Constructors#
1 — നിർദ്ദിഷ്ട സ്മാർട്ട് പോർട്ടിലേക്ക് ബന്ധിപ്പിച്ചിരിക്കുന്ന IQ സ്മാർട്ട് മോട്ടോറിനായി ഒരു
motorഒബ്ജക്റ്റ് സൃഷ്ടിക്കുന്നു. മോട്ടോർ സ്വയമേവ കണ്ടെത്തിയ ആന്തരികgearSettingഉപയോഗിക്കുന്നു.motor( int32_t index );
2 — നിർദ്ദിഷ്ട സ്മാർട്ട് പോർട്ടിൽ ഒരു
motorഒബ്ജക്റ്റ് സൃഷ്ടിക്കുകയും ഓപ്ഷണലായി അതിന്റെ ദിശ വിപരീതമാക്കുകയും ചെയ്യുന്നു. മോട്ടോർ സ്വയമേവ കണ്ടെത്തിയ ആന്തരികgearSettingഉപയോഗിക്കുന്നു.motor( int32_t index, bool reverse );
3 — നിർദ്ദിഷ്ട
motorഉപയോഗിച്ച് നിർദ്ദിഷ്ട സ്മാർട്ട് പോർട്ടിൽ ഒരുgearSettingഒബ്ജക്റ്റ് സൃഷ്ടിക്കുന്നു.motor( int32_t index, gearSetting gears );
4 — നിർദ്ദിഷ്ട സ്മാർട്ട് പോർട്ടിൽ നിർദ്ദിഷ്ട
motorഉം ഓപ്ഷണൽ വിപരീത ദിശയും ഉപയോഗിച്ച് ഒരുgearSettingഒബ്ജക്റ്റ് സൃഷ്ടിക്കുന്നു.motor( int32_t index, gearSetting gears, bool reverse );
Class Destructor#
motor ഒബ്ജക്റ്റിനെ നശിപ്പിക്കുകയും അനുബന്ധ ഉറവിടങ്ങൾ പുറത്തുവിടുകയും ചെയ്യുന്നു.
~motor();
Parameters#
പാരാമീറ്റർ |
ടൈപ്പ് ചെയ്യുക |
വിവരണം |
|---|---|---|
|
|
മോട്ടോർ ബന്ധിപ്പിച്ചിരിക്കുന്ന സ്മാർട്ട് പോർട്ട്, |
|
|
മോട്ടോറിന്റെ സ്പിൻ ദിശ വിപരീത ദിശയിലാണോ എന്ന് സജ്ജമാക്കുന്നു:
|
|
|
ആന്തരിക ഗിയർ കാട്രിഡ്ജ് അനുപാതം വ്യക്തമാക്കുന്നു.
|
Notes#
ഗിയർ ക്രമീകരണം മോട്ടോറിൽ ഇൻസ്റ്റാൾ ചെയ്തിരിക്കുന്ന ഫിസിക്കൽ കാട്രിഡ്ജുമായി പൊരുത്തപ്പെടണം.
Example#
// Create the motor instance in Smart Port 1
motor LeftMotor = motor(PORT1);

// Creates the motor instance with different settings
motor RightMotor = motor(
  PORT2,      // Smart Port 2
  ratio2_1,  // Gear ratio is 2:1
  true);
മോട്ടോർ ഗ്രൂപ്പ്#
Class Constructors#
motor_group( motor &m1, Args&... m2 );
Class Destructor#
motor_group ഒബ്ജക്റ്റിനെ നശിപ്പിക്കുകയും അനുബന്ധ ഉറവിടങ്ങൾ പുറത്തുവിടുകയും ചെയ്യുന്നു.
~motor_group();
Parameters#
പാരാമീറ്റർ |
ടൈപ്പ് ചെയ്യുക |
വിവരണം |
|---|---|---|
|
|
ഗ്രൂപ്പിലേക്ക് ആദ്യത്തെ മോട്ടോർ ചേർത്തു. |
|
|
ഗ്രൂപ്പിലേക്ക് അധിക മോട്ടോറുകൾ ചേർത്തു. ഒരു മോട്ടോർ ഗ്രൂപ്പിൽ പരമാവധി നാല് മോട്ടോറുകളാണ്. |
Example#
// Create individual motor instances
motor LeftMotor  = motor(PORT1);
motor RightMotor = motor(PORT2);

// Create a motor group with both motors
motor_group DriveMotors = motor_group(LeftMotor, RightMotor);
അംഗ പ്രവർത്തനങ്ങൾ#
മോട്ടോറുകളും മോട്ടോർ ഗ്രൂപ്പുകളും കോഡ് ചെയ്യാൻ നിരവധി മാർഗങ്ങളുണ്ട്. എല്ലാ motor ഉം motor_group അംഗ ഫംഗ്ഷനുകളുടെയും ഒരു ലിസ്റ്റ് ചുവടെയുണ്ട്:
പ്രവർത്തനങ്ങൾ — മോട്ടോറുകളും മോട്ടോർ ഗ്രൂപ്പുകളും നിർത്തുകയും സ്പിൻ ചെയ്യുകയും ചെയ്യുക.
spin— ഒരു മോട്ടോർ അല്ലെങ്കിൽ മോട്ടോർ ഗ്രൂപ്പിനെ മുന്നോട്ടോ പിന്നോട്ടോ എന്നെന്നേക്കുമായി കറക്കുന്നു.spinFor— ഒരു മോട്ടോർ അല്ലെങ്കിൽ മോട്ടോർ ഗ്രൂപ്പിനെ ഒരു നിശ്ചിത ദൂരത്തേക്കോ സമയത്തേക്കോ കറക്കുന്നു.spinToPosition— ഒരു മോട്ടോർ അല്ലെങ്കിൽ മോട്ടോർ ഗ്രൂപ്പിനെ ഒരു പ്രത്യേക സ്ഥാനത്തേക്ക് തിരിക്കുന്നു.stop— ഒരു മോട്ടോർ അല്ലെങ്കിൽ മോട്ടോർ ഗ്രൂപ്പ് കറങ്ങുന്നത് തടയുന്നു.
മ്യൂട്ടേറ്ററുകൾ — മോട്ടോർ, മോട്ടോർ ഗ്രൂപ്പ് ക്രമീകരണങ്ങൾ ക്രമീകരിക്കുക.
setVelocity— ഒരു മോട്ടോർ അല്ലെങ്കിൽ മോട്ടോർ ഗ്രൂപ്പിനോട് എത്ര വേഗത്തിൽ കറങ്ങണമെന്ന് പറയുന്നു.setMaxTorque— കറങ്ങുമ്പോൾ ഒരു മോട്ടോർ അല്ലെങ്കിൽ മോട്ടോർ ഗ്രൂപ്പ് എത്രത്തോളം ശക്തമായി തള്ളാൻ അനുവദിക്കണമെന്ന് സജ്ജമാക്കുന്നു.setPosition— മോട്ടോർ അല്ലെങ്കിൽ മോട്ടോർ ഗ്രൂപ്പിന്റെ നിലവിലെ സ്ഥാനം ഒരു പുതിയ മൂല്യത്തിലേക്ക് മാറ്റുന്നു.setStopping— ഒരു മോട്ടോർ അല്ലെങ്കിൽ മോട്ടോർ ഗ്രൂപ്പ് എങ്ങനെ നീങ്ങുന്നത് നിർത്തുമെന്ന് സജ്ജമാക്കുന്നു: ബ്രേക്കിംഗ്, കോസ്റ്റിംഗ് അല്ലെങ്കിൽ ഹോൾഡിംഗ് വഴി.setTimeout— ഒരു മോട്ടോർ അല്ലെങ്കിൽ മോട്ടോർ ഗ്രൂപ്പ് ഒരു ചലനം പൂർത്തിയാക്കാൻ എത്ര സമയം ശ്രമിക്കുമെന്ന് സജ്ജമാക്കുന്നു.
ഗെറ്ററുകൾ — മോട്ടോർ, മോട്ടോർ ഗ്രൂപ്പ് സ്റ്റാറ്റസ് പരിശോധിക്കുക.
isDone— മോട്ടോർ അല്ലെങ്കിൽ മോട്ടോർ ഗ്രൂപ്പ് നീങ്ങുന്നത് പൂർത്തിയായോ എന്ന് ഒരു ബൂളിയൻ മൂല്യമായി നൽകുന്നു.isSpinning— മോട്ടോർ അല്ലെങ്കിൽ മോട്ടോർ ഗ്രൂപ്പ് കറങ്ങുന്നുണ്ടോ എന്ന് ഒരു ബൂളിയൻ മൂല്യമായി നൽകുന്നു.position— മോട്ടോർ അല്ലെങ്കിൽ മോട്ടോർ ഗ്രൂപ്പിന്റെ നിലവിലെ സ്ഥാനം നൽകുന്നു.velocity— മോട്ടോർ അല്ലെങ്കിൽ മോട്ടോർ ഗ്രൂപ്പ് എത്ര വേഗത്തിൽ കറങ്ങുന്നുവെന്ന് നൽകുന്നു.current— മോട്ടോർ അല്ലെങ്കിൽ മോട്ടോർ ഗ്രൂപ്പ് എത്ര വൈദ്യുത പ്രവാഹം ഉപയോഗിക്കുന്നുവെന്ന് നൽകുന്നു.power— മോട്ടോർ അല്ലെങ്കിൽ മോട്ടോർ ഗ്രൂപ്പ് എത്ര പവർ ഉപയോഗിക്കുന്നുവെന്ന് നൽകുന്നു.torque— മോട്ടോർ അല്ലെങ്കിൽ മോട്ടോർ ഗ്രൂപ്പ് എത്ര ടോർക്ക് ഉപയോഗിക്കുന്നുവെന്ന് നൽകുന്നു.efficiency— മോട്ടോർ അല്ലെങ്കിൽ മോട്ടോർ ഗ്രൂപ്പ് പവർ എത്രത്തോളം കാര്യക്ഷമമായി ഉപയോഗിക്കുന്നുവെന്ന് നൽകുന്നു.temperature— മോട്ടോർ അല്ലെങ്കിൽ മോട്ടോർ ഗ്രൂപ്പിന്റെ താപനില നൽകുന്നു.voltage— മോട്ടോർ അല്ലെങ്കിൽ മോട്ടോർ ഗ്രൂപ്പിലേക്ക് വിതരണം ചെയ്ത വൈദ്യുത വോൾട്ടേജ് തിരികെ നൽകുന്നു.direction— മോട്ടോർ അല്ലെങ്കിൽ മോട്ടോർ ഗ്രൂപ്പ് കറങ്ങുന്ന ദിശ നൽകുന്നു.installed— മോട്ടോർ അല്ലെങ്കിൽ മോട്ടോർ ഗ്രൂപ്പ് തലച്ചോറുമായി ബന്ധിപ്പിച്ചിട്ടുണ്ടോ എന്ന് നൽകുന്നു.count— ഒരു മോട്ടോർ ഗ്രൂപ്പിലെ മോട്ടോറുകളുടെ എണ്ണം നൽകുന്നു.
ഏതെങ്കിലും motor അല്ലെങ്കിൽ motor_group അംഗ ഫംഗ്ഷനുകൾ വിളിക്കുന്നതിന് മുമ്പ്, താഴെ കാണിച്ചിരിക്കുന്നതുപോലെ ഒരു ഉദാഹരണം സൃഷ്ടിക്കണം:
/* This constructor is required when using VS Code.
Motor and Motor Group configuration is generated automatically
in VEXcode using the Device Menu. Replace the values
as needed. */

// Create the motor instance in Smart Port 1
motor Motor1 = motor(PORT1);
പ്രവർത്തനങ്ങൾ#
spin#
spin ഒരു മോട്ടോർ അല്ലെങ്കിൽ മോട്ടോർ ഗ്രൂപ്പിനെ എന്നെന്നേക്കുമായി മുന്നോട്ടോ പിന്നോട്ടോ കറക്കുന്നു. മറ്റൊരു ദിശയിലേക്ക് കറങ്ങുകയോ നിർത്തുകയോ പോലുള്ള മറ്റൊരു പ്രവർത്തനം നൽകുന്നതുവരെ മോട്ടോർ അല്ലെങ്കിൽ മോട്ടോർ ഗ്രൂപ്പ് കറങ്ങുന്നത് തുടരും.
1 — നിലവിൽ കോൺഫിഗർ ചെയ്തിരിക്കുന്ന മോട്ടോർ പ്രവേഗം ഉപയോഗിച്ച് മോട്ടോർ അല്ലെങ്കിൽ മോട്ടോർ ഗ്രൂപ്പ് കറക്കുന്നു.
void spin(
 directionType dir );
2 — നിർദ്ദിഷ്ട വേഗതയിൽ മോട്ടോർ അല്ലെങ്കിൽ മോട്ടോർ ഗ്രൂപ്പിനെ കറക്കുന്നു.
void spin(
 directionType dir,
 double        velocity,
 velocityUnits units );
Parameters3 — നിർദ്ദിഷ്ട വോൾട്ടേജ് ഉപയോഗിച്ച് മോട്ടോർ അല്ലെങ്കിൽ മോട്ടോർ ഗ്രൂപ്പ് കറക്കുന്നു.
void spin(
 directionType dir,
 double        voltage,
 voltageUnits  units );
പാരാമീറ്റർ |
ടൈപ്പ് ചെയ്യുക |
വിവരണം |
|---|---|---|
|
|
മോട്ടോർ അല്ലെങ്കിൽ മോട്ടോർ ഗ്രൂപ്പ് കറങ്ങുന്ന ദിശ: |
|
|
|
|
|
പ്രവേഗം പ്രതിനിധീകരിക്കാൻ ഉപയോഗിക്കുന്ന യൂണിറ്റ്:
|
|
|
കറങ്ങേണ്ട വോൾട്ടേജ്. തന്നിരിക്കുന്ന |
|
|
വോൾട്ടേജ് പ്രതിനിധീകരിക്കാൻ ഉപയോഗിക്കുന്ന യൂണിറ്റ്:
|
ഈ ഫംഗ്ഷൻ ഒരു മൂല്യം തിരികെ നൽകുന്നില്ല.
Notesഈ ഫംഗ്ഷൻ കാത്തിരിക്കേണ്ടതല്ല, കോൾ കഴിഞ്ഞയുടനെ പ്രോജക്റ്റ് നടപ്പിലാക്കുന്നത് തുടരും.
stopവിളിക്കുന്നതുവരെയോ അല്ലെങ്കിൽ മറ്റൊരു ചലന പ്രവർത്തനം നടപ്പിലാക്കുന്നതുവരെയോ മോട്ടോർ അല്ലെങ്കിൽ മോട്ടോർ ഗ്രൂപ്പ് കറങ്ങിക്കൊണ്ടിരിക്കും.isDoneഉംisSpinningഉം പോലുള്ള ഫംഗ്ഷനുകൾspinന് ബാധകമല്ല, കാരണം ഇത് ടാർഗെറ്റ് അധിഷ്ഠിത ചലനം ഉപയോഗിക്കുന്നില്ല (rotationഅല്ലെങ്കിൽtimeപാരാമീറ്റർ ഇല്ല).
// Spin forward, then stop
Motor1.spin(forward);
wait(1, seconds);
Motor1.stop();
spinFor#
spinFor ഒരു മോട്ടോർ അല്ലെങ്കിൽ മോട്ടോർ ഗ്രൂപ്പിനെ ഒരു നിശ്ചിത ദൂരത്തേക്കോ സമയത്തേക്കോ കറക്കുന്നു. ഒരു റൊട്ടേഷൻ അധിഷ്ഠിത സ്പിൻ മോട്ടോർ അല്ലെങ്കിൽ മോട്ടോർ ഗ്രൂപ്പിന്റെ നിലവിലെ സ്ഥാനവുമായി ആപേക്ഷികമാണ്. ഡിഫോൾട്ടായി, കോഡിന്റെ അടുത്ത വരി പ്രവർത്തിക്കുന്നതിന് മുമ്പ്, മോട്ടോർ അല്ലെങ്കിൽ മോട്ടോർ ഗ്രൂപ്പ് കറങ്ങുന്നത് പൂർത്തിയാകുന്നതുവരെ പ്രോജക്റ്റ് കാത്തിരിക്കും.
1 — ഫംഗ്ഷൻ കോളിൽ നൽകിയിരിക്കുന്ന വേഗതയിൽ ഒരു പ്രത്യേക ദൂരത്തേക്ക് കറങ്ങുന്നു.
bool spinFor(
 double        rotation,
 rotationUnits units,
 double        velocity,
 velocityUnits units_v,
 bool          waitForCompletion = true );
2 — ഒരു ദിശാ പാരാമീറ്റർ സ്വീകരിച്ച് ഫംഗ്ഷൻ കോളിൽ നൽകിയിരിക്കുന്ന പ്രവേഗത്തിൽ ഒരു നിശ്ചിത ദൂരത്തേക്ക് കറങ്ങുന്നു.
bool spinFor(
 directionType dir,
 double        rotation,
 rotationUnits units,
 double        velocity,
 velocityUnits units_v,
 bool          waitForCompletion = true );
3 — നിലവിൽ ക്രമീകരിച്ചിരിക്കുന്ന മോട്ടോർ പ്രവേഗം ഉപയോഗിച്ച് ഒരു പ്രത്യേക ദൂരത്തേക്ക് കറങ്ങുന്നു.
bool spinFor(
 double        rotation,
 rotationUnits units,
 bool          waitForCompletion = true );
4 — ഒരു ദിശ പാരാമീറ്റർ സ്വീകരിച്ച് നിലവിൽ കോൺഫിഗർ ചെയ്തിരിക്കുന്ന മോട്ടോർ പ്രവേഗം ഉപയോഗിച്ച് ഒരു നിശ്ചിത ദൂരത്തേക്ക് കറങ്ങുന്നു.
bool spinFor(
 directionType dir,
 double        rotation,
 rotationUnits units,
 bool          waitForCompletion = true );
5 — ഫംഗ്ഷൻ കോളിൽ നൽകിയിരിക്കുന്ന വേഗതയിൽ ഒരു നിശ്ചിത സമയത്തേക്ക് കറങ്ങുന്നു.
bool spinFor(
 double        time,
 timeUnits     units,
 double        velocity,
 velocityUnits units_v );
6 — ഒരു ദിശ പാരാമീറ്റർ സ്വീകരിച്ച് ഫംഗ്ഷൻ കോളിൽ നൽകിയിരിക്കുന്ന പ്രവേഗത്തിൽ ഒരു നിശ്ചിത സമയത്തേക്ക് കറങ്ങുന്നു.
bool spinFor(
 directionType dir,
 double        time,
 timeUnits     units,
 double        velocity,
 velocityUnits units_v );
7 — നിലവിൽ ക്രമീകരിച്ചിരിക്കുന്ന മോട്ടോർ പ്രവേഗം ഉപയോഗിച്ച് ഒരു നിശ്ചിത സമയത്തേക്ക് കറങ്ങുന്നു.
bool spinFor(
 double    time,
 timeUnits units );
Parameters8 — നിലവിൽ കോൺഫിഗർ ചെയ്തിരിക്കുന്ന മോട്ടോർ പ്രവേഗം ഉപയോഗിച്ച് ഒരു ദിശ പാരാമീറ്റർ സ്വീകരിച്ച് ഒരു നിശ്ചിത സമയത്തേക്ക് കറങ്ങുന്നു.
bool spinFor(
 directionType dir,
 double        time,
 timeUnits     units );
പാരാമീറ്റർ |
ടൈപ്പ് ചെയ്യുക |
വിവരണം |
|---|---|---|
|
|
മോട്ടോർ അല്ലെങ്കിൽ മോട്ടോർ ഗ്രൂപ്പ് കറങ്ങുന്ന ദിശ: |
|
|
മോട്ടോർ അല്ലെങ്കിൽ മോട്ടോർ ഗ്രൂപ്പ് കറങ്ങുന്ന ദൂരം. |
|
|
ഭ്രമണ യൂണിറ്റ്:
|
|
|
മോട്ടോർ അല്ലെങ്കിൽ മോട്ടോർ ഗ്രൂപ്പ് കറങ്ങുന്ന സമയം. |
|
|
സമയത്തിന്റെ യൂണിറ്റ്:
|
|
|
|
|
|
|
|
|
|
മോട്ടോർ അല്ലെങ്കിൽ മോട്ടോർ ഗ്രൂപ്പ് ലക്ഷ്യ മൂല്യത്തിൽ എത്തിയോ എന്ന് കാണിക്കുന്ന ഒരു ബൂളിയൻ മൂല്യം നൽകുന്നു.
true— The motor or motor group reached the target value.false— The motor or motor group was not able to reach the target value orwaitForCompletionis set tofalse.
spinപുരോഗമിക്കുമ്പോൾ മറ്റൊരു മോട്ടോർ മൂവ്മെന്റ് ഫംഗ്ഷൻ (stopഅല്ലെങ്കിൽspinForപോലുള്ളവ) നടപ്പിലാക്കുന്നത് നിലവിലെ ചലനത്തെ തടസ്സപ്പെടുത്തും.spinForടാർഗെറ്റ് അധിഷ്ഠിതമായതിനാൽ (ഒരുrotationഅല്ലെങ്കിൽtimeപാരാമീറ്റർ ഉപയോഗിക്കുന്നു),isDoneഉംisSpinningഉം പോലുള്ള ഫംഗ്ഷനുകൾspinForനൊപ്പം പ്രവർത്തിക്കുന്നു.
// Spin 1 turn fast, then 1 turn slow
Motor1.spinFor(forward, 1, turns, true);
Motor1.spinFor(reverse, 1, turns, 20, velocityUnits::pct, true);
spinToPosition#
spinToPosition ഒരു മോട്ടോർ അല്ലെങ്കിൽ മോട്ടോർ ഗ്രൂപ്പിനെ ഒരു പ്രത്യേക സ്ഥാനത്തേക്ക് തിരിക്കുന്നു.
ഒരു മോട്ടോർ അല്ലെങ്കിൽ മോട്ടോർ ഗ്രൂപ്പിന്റെ സ്ഥാനം അത് എത്ര ദൂരം കറങ്ങി എന്നതിനെയാണ് സൂചിപ്പിക്കുന്നത്, ഇത് degrees അല്ലെങ്കിൽ turnsൽ അളക്കുന്നു. ഒരു ടേൺ 360 ഡിഗ്രിക്ക് തുല്യമാണ്. ഒരു പ്രോജക്റ്റിന്റെ തുടക്കത്തിൽ, മോട്ടോർ അല്ലെങ്കിൽ മോട്ടോർ ഗ്രൂപ്പ് സ്ഥാനം 0 ഡിഗ്രിയായി സജ്ജീകരിച്ചിരിക്കുന്നു. setPosition ഫംഗ്ഷൻ ഉപയോഗിച്ചും മോട്ടോർ അല്ലെങ്കിൽ മോട്ടോർ ഗ്രൂപ്പ് സ്ഥാനം സജ്ജമാക്കാൻ കഴിയും.
സ്ഥാന മൂല്യങ്ങൾ കേവലമാണ്. ഇതിനർത്ഥം സ്പിന്നിന്റെ ദിശ മോട്ടോർ അല്ലെങ്കിൽ മോട്ടോർ ഗ്രൂപ്പിന്റെ നിലവിലെ സ്ഥാനത്തെ ആശ്രയിച്ചിരിക്കുന്നു എന്നാണ്.
ഉദാഹരണത്തിന്, മോട്ടോർ അല്ലെങ്കിൽ മോട്ടോർ ഗ്രൂപ്പ് 0 ഡിഗ്രിയിൽ ആരംഭിച്ച് 720 ഡിഗ്രി സ്ഥാനത്തേക്ക് കറങ്ങുകയാണെങ്കിൽ, അത് രണ്ട് തിരിവുകൾ മുന്നോട്ട് കറങ്ങും. പിന്നീട് 360 ഡിഗ്രി സ്ഥാനത്തേക്ക് കറങ്ങുകയാണെങ്കിൽ, അത് ഒരു തിരിവ് പിന്നിലേക്ക് കറങ്ങും, കാരണം 360 720 നേക്കാൾ കുറവാണ്.
Available Functions1 — ഫംഗ്ഷൻ കോളിൽ നൽകിയിരിക്കുന്ന പ്രവേഗത്തിൽ ഒരു നിർദ്ദിഷ്ട സ്ഥാനത്തേക്ക് കറങ്ങുന്നു.
bool spinToPosition(
 double        rotation,
 rotationUnits units,
 double        velocity,
 velocityUnits units_v,
 bool          waitForCompletion = true );
Parameters2 — നിലവിൽ ക്രമീകരിച്ചിരിക്കുന്ന മോട്ടോർ പ്രവേഗം ഉപയോഗിച്ച് ഒരു നിർദ്ദിഷ്ട സ്ഥാനത്തേക്ക് കറങ്ങുന്നു.
bool spinToPosition(
 double        rotation,
 rotationUnits units,
 bool          waitForCompletion = true );
പാരാമീറ്റർ |
ടൈപ്പ് ചെയ്യുക |
വിവരണം |
|---|---|---|
|
|
മോട്ടോർ അല്ലെങ്കിൽ മോട്ടോർ ഗ്രൂപ്പ് കറങ്ങുന്ന സ്ഥാന മൂല്യം. |
|
|
ഭ്രമണ യൂണിറ്റ്:
|
|
|
|
|
|
|
|
|
|
അഭ്യർത്ഥിച്ച ലക്ഷ്യാധിഷ്ഠിത ചലനം ആരംഭിച്ചത് മോട്ടോർ ഗ്രൂപ്പാണോ അതോ മോട്ടോർ ഗ്രൂപ്പാണോ എന്ന് കാണിക്കുന്ന ഒരു ബൂളിയൻ മൂല്യം നൽകുന്നു.
true— The motor or motor group begins the requested target-based movement.false— The call fails orwaitForCompletionis set tofalse.
spinToPositionപുരോഗമിക്കുമ്പോൾ മറ്റൊരു മോട്ടോർ മൂവ്മെന്റ് ഫംഗ്ഷൻ (spinഅല്ലെങ്കിൽspinForപോലുള്ളവ) നടപ്പിലാക്കുന്നത് നിലവിലെ ചലനത്തെ തടസ്സപ്പെടുത്തും.spinToPositionടാർഗെറ്റ് അധിഷ്ഠിതമായതിനാൽ (ഒരുrotationപാരാമീറ്റർ ഉപയോഗിക്കുന്നു),isDoneഉംisSpinningഉം പോലുള്ള ഫംഗ്ഷനുകൾspinToPositionനൊപ്പം പ്രവർത്തിക്കുന്നു.
// Spin forward, then go to 90°
Motor1.spin(forward);
wait(1, seconds);
Motor1.spinToPosition(90, degrees);
stop#
stop ഒരു മോട്ടോർ അല്ലെങ്കിൽ മോട്ടോർ ഗ്രൂപ്പിനെ കറങ്ങുന്നതിൽ നിന്ന് തടയുന്നു.
1 — നിലവിൽ കോൺഫിഗർ ചെയ്തിരിക്കുന്ന ബ്രേക്ക് മോഡ് ഉപയോഗിച്ച് മോട്ടോർ അല്ലെങ്കിൽ മോട്ടോർ ഗ്രൂപ്പിനെ നിർത്തുന്നു.
void stop();
Parameters2 — ഫംഗ്ഷൻ കോളിൽ നൽകിയിരിക്കുന്ന ബ്രേക്ക് മോഡ് ഉപയോഗിച്ച് മോട്ടോർ അല്ലെങ്കിൽ മോട്ടോർ ഗ്രൂപ്പിനെ നിർത്തുന്നു.
void stop(
  brakeType mode );
പാരാമീറ്റർ |
ടൈപ്പ് ചെയ്യുക |
വിവരണം |
|---|---|---|
|
|
ഓപ്ഷണൽ. മോട്ടോർ അല്ലെങ്കിൽ മോട്ടോർ ഗ്രൂപ്പ് എങ്ങനെ നിർത്തും:
|
ഈ ഫംഗ്ഷൻ ഒരു മൂല്യം തിരികെ നൽകുന്നില്ല.
Notesstopഎന്ന് വിളിക്കുന്നത് മോട്ടോർ അല്ലെങ്കിൽ മോട്ടോർ ഗ്രൂപ്പ് ചലനം ഉടനടി നിർത്തുന്നു.ബ്രേക്ക് മോഡ് വ്യക്തമാക്കിയിട്ടില്ലെങ്കിൽ, മോട്ടോർ അല്ലെങ്കിൽ മോട്ടോർ ഗ്രൂപ്പ് നിലവിൽ കോൺഫിഗർ ചെയ്തിരിക്കുന്ന ബ്രേക്ക് മോഡ് ഉപയോഗിക്കുന്നു.
stopഏതൊരു സജീവ ലക്ഷ്യാധിഷ്ഠിത ചലനത്തെയും (spinForഅല്ലെങ്കിൽspinToPositionപോലുള്ളവ) തടസ്സപ്പെടുത്തുന്നു.
// Spin and coast to a stop
Motor1.setVelocity(100, percent);
Motor1.spin(forward);
wait(1, seconds);
Motor1.stop(coast);
മ്യൂട്ടേറ്ററുകൾ#
setVelocity#
setVelocity ഒരു മോട്ടോർ അല്ലെങ്കിൽ മോട്ടോർ ഗ്രൂപ്പിന് എത്ര വേഗത്തിൽ കറങ്ങണമെന്ന് പറയുന്നു. ഉയർന്ന ശതമാനം മോട്ടോർ അല്ലെങ്കിൽ മോട്ടോർ ഗ്രൂപ്പിനെ വേഗത്തിലാക്കുന്നു, കുറഞ്ഞ ശതമാനം മോട്ടോർ അല്ലെങ്കിൽ മോട്ടോർ ഗ്രൂപ്പിനെ മന്ദഗതിയിലാക്കുന്നു.
ഓരോ പ്രോജക്റ്റും ആരംഭിക്കുന്നത് ഓരോ മോട്ടോർ അല്ലെങ്കിൽ മോട്ടോർ ഗ്രൂപ്പും സ്ഥിരസ്ഥിതിയായി 50% വേഗതയിൽ കറങ്ങുന്ന രീതിയിലാണ്.
കുറിപ്പ്: ഉയർന്ന വേഗത മോട്ടോർ അല്ലെങ്കിൽ മോട്ടോർ ഗ്രൂപ്പിനെ വേഗത്തിൽ കറക്കാൻ സഹായിക്കുന്നു, പക്ഷേ അത് കൃത്യത കുറഞ്ഞതായിരിക്കാം. കുറഞ്ഞ വേഗത മോട്ടോർ അല്ലെങ്കിൽ മോട്ടോർ ഗ്രൂപ്പിനെ മന്ദഗതിയിലാക്കുന്നു, പക്ഷേ അത് കൂടുതൽ കൃത്യതയുള്ളതാകാം.
Available Functionsvoid setVelocity(
double velocity,
velocityUnits units );
പാരാമീറ്റർ |
ടൈപ്പ് ചെയ്യുക |
വിവരണം |
|---|---|---|
|
|
|
|
|
|
ഈ ഫംഗ്ഷൻ ഒരു മൂല്യം തിരികെ നൽകുന്നില്ല.
Notesഒരു പ്രവേഗം വ്യക്തമായി വ്യക്തമാക്കാത്ത, തുടർന്നുള്ള ഏതൊരു മോട്ടോർ ചലന പ്രവർത്തനവും (
spin,spinFor, അല്ലെങ്കിൽspinToPositionപോലുള്ളവ) ഈ മൂല്യം ഉപയോഗിക്കും.
// Try default, then slow, then fast
Motor1.spinFor(forward, 180, degrees);
wait(1, seconds);
Motor1.setVelocity(20, percent);
Motor1.spinFor(reverse, 180, degrees);
wait(1, seconds);
Motor1.setVelocity(100, percent);
Motor1.spinFor(forward, 180, degrees);
setMaxTorque#
ഒരു മോട്ടോർ അല്ലെങ്കിൽ മോട്ടോർ ഗ്രൂപ്പ് കറങ്ങുമ്പോൾ എത്രത്തോളം ശക്തമായി തള്ളാനോ വലിക്കാനോ കഴിയുമെന്ന് ടോർക്ക് കാണിക്കുന്നു.
setMaxTorque ഒരു മോട്ടോർ അല്ലെങ്കിൽ മോട്ടോർ ഗ്രൂപ്പിന് ഉപയോഗിക്കാൻ അനുവദനീയമായ ഏറ്റവും ഉയർന്ന ടോർക്ക് സജ്ജമാക്കുന്നു.
ഉയർന്ന ശതമാനം മോട്ടോർ അല്ലെങ്കിൽ മോട്ടോർ ഗ്രൂപ്പിനെ കൂടുതൽ ശക്തമായി തള്ളാൻ അനുവദിക്കുന്നു, ഉദാഹരണത്തിന് ഒരു ഭാരമേറിയ വസ്തു ഉയർത്തുമ്പോൾ. കുറഞ്ഞ ശതമാനം മോട്ടോർ അല്ലെങ്കിൽ മോട്ടോർ ഗ്രൂപ്പിന് എത്രത്തോളം ശക്തമായി തള്ളാൻ കഴിയുമെന്ന് പരിമിതപ്പെടുത്തുന്നു. മോട്ടോർ അല്ലെങ്കിൽ മോട്ടോർ ഗ്രൂപ്പ് കുടുങ്ങിപ്പോകുകയോ എത്ര ദൂരം നീങ്ങാൻ കഴിയുമെന്നതിന്റെ അവസാനം എത്തുകയോ ചെയ്താൽ റോബോട്ടിനെ സംരക്ഷിക്കാൻ ഇത് സഹായിക്കും.
ഓരോ പ്രോജക്റ്റും ആരംഭിക്കുന്നത് ഓരോ മോട്ടോറിന്റെയോ മോട്ടോർ ഗ്രൂപ്പിന്റെയോ ടോർക്ക് സ്ഥിരസ്ഥിതിയായി 50% ൽ നിന്നുകൊണ്ടാണ്.
Available Functions1 — പരമാവധി ടോർക്ക് മോട്ടോറിന്റെയോ മോട്ടോർ ഗ്രൂപ്പിന്റെയോ റേറ്റുചെയ്ത ടോർക്കിന്റെ ശതമാനമായി സജ്ജമാക്കുന്നു.
void setMaxTorque(
 double       value,
 percentUnits units );
2 — ഫിസിക്കൽ ടോർക്ക് യൂണിറ്റുകൾ ഉപയോഗിച്ച് പരമാവധി ടോർക്ക് സജ്ജമാക്കുന്നു.
void setMaxTorque(
 double      value,
 torqueUnits units );
Parameters3 — മോട്ടോർ കറന്റ് പരിമിതപ്പെടുത്തി പരമാവധി ടോർക്ക് സജ്ജമാക്കുന്നു.
void setMaxTorque(
 double       value,
 currentUnits units );
പാരാമീറ്റർ |
ടൈപ്പ് ചെയ്യുക |
വിവരണം |
|---|---|---|
|
|
മോട്ടോർ അല്ലെങ്കിൽ മോട്ടോർ ഗ്രൂപ്പിന് ഉപയോഗിക്കാൻ കഴിയുന്ന പരമാവധി ടോർക്ക്. |
|
|
ടോർക്ക് ശതമാനമായി വ്യക്തമാക്കുന്നു: |
|
|
ടോർക്ക് ഇനിപ്പറയുന്നതുപോലുള്ള ഭൗതിക യൂണിറ്റുകളിൽ വ്യക്തമാക്കുന്നു:
|
|
|
മോട്ടോർ കറന്റ് പരിമിതപ്പെടുത്തി ടോർക്ക് വ്യക്തമാക്കുന്നു:
|
ഈ ഫംഗ്ഷൻ ഒരു മൂല്യം തിരികെ നൽകുന്നില്ല.
NotescurrentUnitsഉപയോഗിക്കുമ്പോൾ, മോട്ടോർ അല്ലെങ്കിൽ മോട്ടോർ ഗ്രൂപ്പിന് എത്ര വൈദ്യുത പ്രവാഹം ഉപയോഗിക്കാൻ കഴിയുമെന്ന് നിയന്ത്രിക്കുന്നതിലൂടെ ടോർക്ക് പരിമിതപ്പെടുത്തുന്നു.
setPosition#
ഒരു മോട്ടോർ അല്ലെങ്കിൽ മോട്ടോർ ഗ്രൂപ്പിന്റെ സ്ഥാനം അത് എത്ര ദൂരം കറങ്ങി എന്നതിനെ ആശ്രയിച്ചിരിക്കുന്നു, ഇത് degrees അല്ലെങ്കിൽ turnsഒരു തിരിവ് 360 ഡിഗ്രിക്ക് തുല്യമാണ്. setPosition മോട്ടോർ അല്ലെങ്കിൽ മോട്ടോർ ഗ്രൂപ്പിന്റെ നിലവിലെ സ്ഥാനം ഒരു പുതിയ മൂല്യത്തിലേക്ക് മാറ്റുന്നു.
ഉദാഹരണത്തിന്, ഒരു മോട്ടോർ അല്ലെങ്കിൽ മോട്ടോർ ഗ്രൂപ്പ് 180 ഡിഗ്രിയിലേക്ക് കറങ്ങിയിട്ടുണ്ടെങ്കിൽ, സ്ഥാനം 0 ഡിഗ്രിയിലേക്ക് സജ്ജമാക്കുന്നത് ആ സ്ഥാനം 180 ൽ നിന്ന് 0 ഡിഗ്രിയിലേക്ക് പുനഃസജ്ജമാക്കും. തുടർന്ന് ആ പുതിയ മൂല്യത്തെ അടിസ്ഥാനമാക്കി മോട്ടോർ അല്ലെങ്കിൽ മോട്ടോർ ഗ്രൂപ്പിന് സ്ഥാനങ്ങളിലേക്ക് കറങ്ങാൻ കഴിയും.
Available Functionsvoid setPosition(
double value,
rotationUnits units );
പാരാമീറ്റർ |
ടൈപ്പ് ചെയ്യുക |
വിവരണം |
|---|---|---|
|
|
മോട്ടോർ അല്ലെങ്കിൽ മോട്ടോർ ഗ്രൂപ്പിനായി സജ്ജമാക്കേണ്ട സ്ഥാന മൂല്യം. |
|
|
സ്ഥാന യൂണിറ്റ്:
|
ഈ ഫംഗ്ഷൻ ഒരു മൂല്യം തിരികെ നൽകുന്നില്ല.
NotessetPositionവിളിച്ചതിനുശേഷം,spinToPositionലേക്കുള്ള തുടർന്നുള്ള കോളുകൾ റഫറൻസായി അപ്ഡേറ്റ് ചെയ്ത സ്ഥാനം ഉപയോഗിക്കും.
setStopping#
setStopping ഒരു മോട്ടോർ അല്ലെങ്കിൽ മോട്ടോർ ഗ്രൂപ്പ് എങ്ങനെ നീങ്ങുന്നത് നിർത്തുമെന്ന് സജ്ജമാക്കുന്നു: ബ്രേക്കിംഗ്, കോസ്റ്റിംഗ് അല്ലെങ്കിൽ ഹോൾഡിംഗ് വഴി.
void setStopping(
  brakeType mode );
പാരാമീറ്റർ |
ടൈപ്പ് ചെയ്യുക |
വിവരണം |
|---|---|---|
|
|
മോട്ടോർ അല്ലെങ്കിൽ മോട്ടോർ ഗ്രൂപ്പ് എങ്ങനെ നിർത്തും:
|
ഈ ഫംഗ്ഷൻ ഒരു മൂല്യം തിരികെ നൽകുന്നില്ല.
Notesstopഎന്നതിലേക്കുള്ള ഏത് തുടർന്നുള്ള കോളും നിർദ്ദിഷ്ട ബ്രേക്ക് മോഡ് ഇല്ലാതെ ഈ മൂല്യം ഉപയോഗിക്കും.
setTimeout#
setTimeout ഒരു മോട്ടോർ അല്ലെങ്കിൽ മോട്ടോർ ഗ്രൂപ്പ് ഒരു ചലനം പൂർത്തിയാക്കാൻ എത്ര സമയം ശ്രമിക്കുമെന്ന് സജ്ജമാക്കുന്നു. ആ സമയത്ത് മോട്ടോർ അല്ലെങ്കിൽ മോട്ടോർ ഗ്രൂപ്പിന് പൂർത്തിയാക്കാൻ കഴിയുന്നില്ലെങ്കിൽ, അത് ശ്രമം നിർത്തി അടുത്ത കോഡ് വരിയിലേക്ക് നീങ്ങും. ഇത് മോട്ടോർ അല്ലെങ്കിൽ മോട്ടോർ ഗ്രൂപ്പിനെ ഒരു ചലനത്തിൽ കുടുങ്ങിപ്പോകുന്നത് തടയുന്നു.
void setTimeout(
    int32_t   time,
    timeUnits units );
പാരാമീറ്റർ |
ടൈപ്പ് ചെയ്യുക |
വിവരണം |
|---|---|---|
|
|
മോട്ടോർ അല്ലെങ്കിൽ മോട്ടോർ ഗ്രൂപ്പിന് ഒരു ചലനം പൂർത്തിയാക്കാൻ ശ്രമിക്കാൻ കഴിയുന്ന സമയം. ഇത് ഒരു പോസിറ്റീവ് പൂർണ്ണസംഖ്യ ആയിരിക്കണം. |
|
|
സമയത്തിന്റെ യൂണിറ്റ്:
|
റിട്ടേൺ മൂല്യങ്ങൾ
ഈ ഫംഗ്ഷൻ ഒരു മൂല്യം തിരികെ നൽകുന്നില്ല.
Notesസ്റ്റാക്കിലെ മറ്റ് കമാൻഡുകളുടെ നിർവ്വഹണം നിർത്തുന്നതിൽ നിന്ന് ലക്ഷ്യ സ്ഥാനത്ത് എത്താത്ത ചലനങ്ങളെ തടയാൻ മോട്ടോർ അല്ലെങ്കിൽ മോട്ടോർ ഗ്രൂപ്പ് ടൈംഔട്ട് ഉപയോഗിക്കുന്നു.
സമയപരിധി അവസാനിക്കുന്നതിന് മുമ്പ് മോട്ടോർ അല്ലെങ്കിൽ മോട്ടോർ ഗ്രൂപ്പ് അതിന്റെ ലക്ഷ്യ സ്ഥാനത്ത് എത്തിയില്ലെങ്കിൽ, അത് ശ്രമിക്കുന്നത് നിർത്തി അടുത്ത കോഡ് വരിയിലേക്ക് നീങ്ങും.
spinForഉംspinToPositionഉം പോലുള്ള ടാർഗെറ്റ് മൂല്യമുള്ള ഫംഗ്ഷനുകൾക്ക് ടൈംഔട്ട് ബാധകമാണ്.
// Stop a long move after 1 second
Motor1.setTimeout(1, seconds);
Motor1.spinFor(forward, 2, turns);
Motor1.spinToPosition(0, degrees);
ഗെറ്ററുകൾ#
isDone#
isDone എന്നത് മോട്ടോർ അല്ലെങ്കിൽ മോട്ടോർ ഗ്രൂപ്പ് നീങ്ങുന്നത് പൂർത്തിയായോ എന്ന് ഒരു ബൂളിയൻ മൂല്യമായി നൽകുന്നു. മോട്ടോർ അല്ലെങ്കിൽ മോട്ടോർ ഗ്രൂപ്പിന്റെ ചലനത്തെ അടിസ്ഥാനമാക്കി മറ്റ് പെരുമാറ്റങ്ങളുടെ സമയം നിയന്ത്രിക്കാൻ ഇത് ഉപയോഗിക്കാം.
true— മോട്ടോർ അല്ലെങ്കിൽ മോട്ടോർ ഗ്രൂപ്പ് നീങ്ങുന്നത് പൂർത്തിയായി.false— മോട്ടോർ അല്ലെങ്കിൽ മോട്ടോർ ഗ്രൂപ്പ് ഇപ്പോഴും ചലിച്ചുകൊണ്ടിരിക്കുന്നു.
ഈ ഫംഗ്ഷൻ waitForCompletion പാരാമീറ്റർ ഉള്ള ഇനിപ്പറയുന്ന മോഷൻ ഫംഗ്ഷനുകളുമായി ഒരുമിച്ച് പ്രവർത്തിക്കുന്നു: spinFor ഉം spinToPosition.
bool isDone();
ഈ ഫംഗ്ഷൻ ഒരു പാരാമീറ്ററുകളും സ്വീകരിക്കുന്നില്ല.
Return Valuesമോട്ടോർ അല്ലെങ്കിൽ മോട്ടോർ ഗ്രൂപ്പ് നീങ്ങുന്നത് പൂർത്തിയായോ എന്ന് ഒരു ബൂളിയൻ മൂല്യമായി നൽകുന്നു.
true— The motor or motor group is finished moving.false— The motor or motor group is still moving.
isDone,waitForCompletionപാരാമീറ്റർ ഉള്ള ഇനിപ്പറയുന്ന മോഷൻ ഫംഗ്ഷനുകളുമായി ഒരുമിച്ച് പ്രവർത്തിക്കുന്നു:spinForഉംspinToPosition.
// Spin forward until the motor is done spinning
Motor1.spinFor(forward, 200, degrees, false);
while (true) {
  if (Motor1.isDone()) {
    Drivetrain.stop();
  } else {
    Drivetrain.drive(forward);
  }
}
isSpinning#
isSpinning മോട്ടോർ അല്ലെങ്കിൽ മോട്ടോർ ഗ്രൂപ്പ് കറങ്ങുന്നുണ്ടോ എന്ന് ഒരു ബൂളിയൻ മൂല്യമായി നൽകുന്നു. മോട്ടോർ അല്ലെങ്കിൽ മോട്ടോർ ഗ്രൂപ്പിന്റെ ചലനത്തെ അടിസ്ഥാനമാക്കി മറ്റ് പെരുമാറ്റങ്ങളുടെ സമയം നിയന്ത്രിക്കാൻ ഇത് ഉപയോഗിക്കാം.
true— മോട്ടോർ അല്ലെങ്കിൽ മോട്ടോർ ഗ്രൂപ്പ് കറങ്ങിക്കൊണ്ടിരിക്കുന്നു.false— മോട്ടോർ അല്ലെങ്കിൽ മോട്ടോർ ഗ്രൂപ്പ് കറങ്ങുന്നില്ല.
ഈ ഫംഗ്ഷൻ spin, spinFor, spinToPosition, തുടങ്ങിയ മോഷൻ മൂവ്മെന്റ് ഫംഗ്ഷനുകളുമായി സംയോജിച്ച് പ്രവർത്തിക്കുന്നു.
bool isSpinning();
ഈ ഫംഗ്ഷൻ ഒരു പാരാമീറ്ററുകളും സ്വീകരിക്കുന്നില്ല.
Return Valuesമോട്ടോർ ഗ്രൂപ്പാണോ മോട്ടോർ ഗ്രൂപ്പാണോ കറങ്ങുന്നത് എന്ന് ഒരു ബൂളിയൻ മൂല്യമായി നൽകുന്നു.
true— The motor or motor group is spinning.false— The motor or motor group is not spinning.
isSpinning,spin,spinFor,spinToPositionതുടങ്ങിയ ചലന ചലന പ്രവർത്തനങ്ങളുമായി പ്രവർത്തിക്കുന്നു.
// Spin forward until the motor is done spinning
Motor1.spinFor(forward, 200, degrees, false);
while (true) {
  if (Motor1.isSpinning()) {
    Drivetrain.drive(forward);
  } else {
    Drivetrain.stop();
  }
}
position#
ഒരു മോട്ടോർ അല്ലെങ്കിൽ മോട്ടോർ ഗ്രൂപ്പിന്റെ സ്ഥാനം അത് എത്ര ദൂരം കറങ്ങി എന്നതിനെയാണ് സൂചിപ്പിക്കുന്നത്, ഇത് degrees അല്ലെങ്കിൽ turnsഒരു തിരിവ് 360 ഡിഗ്രിക്ക് തുല്യമാണ്. position മോട്ടോർ അല്ലെങ്കിൽ മോട്ടോർ ഗ്രൂപ്പിന്റെ നിലവിലെ സ്ഥാനം നൽകുന്നു.
ഒരു പ്രോജക്റ്റിന്റെ തുടക്കത്തിൽ, മോട്ടോർ അല്ലെങ്കിൽ മോട്ടോർ ഗ്രൂപ്പ് സ്ഥാനം 0 ഡിഗ്രിയായി സജ്ജീകരിച്ചിരിക്കുന്നു. മോട്ടോർ അല്ലെങ്കിൽ മോട്ടോർ ഗ്രൂപ്പ് ഒരു തിരിവ് മുന്നോട്ട് കറങ്ങുകയാണെങ്കിൽ, സ്ഥാനം 360 ഡിഗ്രി അല്ലെങ്കിൽ 1 തിരിവ് ആയിരിക്കും. മോട്ടോർ അല്ലെങ്കിൽ മോട്ടോർ ഗ്രൂപ്പ് മറുവശത്ത് കറങ്ങുകയാണെങ്കിൽ, സ്ഥാനം നെഗറ്റീവ് ആയിരിക്കും.
Available Functionsdouble position(
rotationUnits units );
പാരാമീറ്റർ |
ടൈപ്പ് ചെയ്യുക |
വിവരണം |
|---|---|---|
|
|
മോട്ടോർ അല്ലെങ്കിൽ മോട്ടോർ ഗ്രൂപ്പ് സ്ഥാനം തിരികെ നൽകുന്നതിനുള്ള യൂണിറ്റ്:
|
നിർദ്ദിഷ്ട യൂണിറ്റുകളിൽ മോട്ടോർ അല്ലെങ്കിൽ മോട്ടോർ ഗ്രൂപ്പിന്റെ നിലവിലെ സ്ഥാനത്തെ പ്രതിനിധീകരിക്കുന്ന double നൽകുന്നു.
setPositionഎന്ന് വിളിക്കുന്നത് ഈ മൂല്യത്തിനായുള്ള റഫറൻസ് പോയിന്റ് മാറ്റുന്നു.തിരികെ ലഭിച്ച മൂല്യം നിലവിലെ എൻകോഡർ റീഡിംഗിനെ പ്രതിഫലിപ്പിക്കുന്നു, മോട്ടോർ അല്ലെങ്കിൽ മോട്ടോർ ഗ്രൂപ്പ് സജീവമായി നീങ്ങുന്നുണ്ടോ എന്ന് സൂചിപ്പിക്കുന്നില്ല.
ഒരു
motor_groupൽ വിളിക്കുമ്പോൾ, ഈ ഫംഗ്ഷൻ ഗ്രൂപ്പിലെ ആദ്യത്തെ മോട്ടോറിന്റെ സ്ഥാനം തിരികെ നൽകുന്നു.
// Spin, then show the final position
Motor1.spin(forward);
wait(1, seconds);
Motor1.stop();
Brain.Screen.print("Pos: %f", Motor1.position(degrees));
velocity#
velocity മോട്ടോർ അല്ലെങ്കിൽ മോട്ടോർ ഗ്രൂപ്പ് എത്ര വേഗത്തിൽ കറങ്ങുന്നുവെന്ന് നൽകുന്നു.
ഒരു പോസിറ്റീവ് മൂല്യം എന്നാൽ മോട്ടോർ അല്ലെങ്കിൽ മോട്ടോർ ഗ്രൂപ്പ് മുന്നോട്ട് കറങ്ങുന്നു എന്നാണ്. ഒരു നെഗറ്റീവ് മൂല്യം എന്നാൽ അത് വിപരീത ദിശയിൽ കറങ്ങുന്നു എന്നാണ്.
Available Functionsdouble velocity(
velocityUnits units );
പാരാമീറ്റർ |
ടൈപ്പ് ചെയ്യുക |
വിവരണം |
|---|---|---|
|
|
പ്രവേഗം പ്രതിനിധീകരിക്കാൻ ഉപയോഗിക്കുന്ന യൂണിറ്റ്:
|
നിർദ്ദിഷ്ട യൂണിറ്റുകളിൽ മോട്ടോർ അല്ലെങ്കിൽ മോട്ടോർ ഗ്രൂപ്പ് എത്ര വേഗത്തിൽ കറങ്ങുന്നുവെന്ന് പ്രതിനിധീകരിക്കുന്ന double നൽകുന്നു.
കുറിപ്പുകൾ
ഒരു
motor_groupൽ വിളിക്കുമ്പോൾ, ഈ ഫംഗ്ഷൻ ഗ്രൂപ്പിലെ ആദ്യത്തെ മോട്ടോറിന്റെ പ്രവേഗം തിരികെ നൽകുന്നു.
current#
മോട്ടോർ അല്ലെങ്കിൽ മോട്ടോർ ഗ്രൂപ്പ് എത്ര വൈദ്യുത പ്രവാഹം ഉപയോഗിക്കുന്നുവെന്ന് current നൽകുന്നു. മോട്ടോർ അല്ലെങ്കിൽ മോട്ടോർ ഗ്രൂപ്പിലൂടെ ഒഴുകുന്ന വൈദ്യുതിയുടെ അളവാണ് കറന്റ്. ആമ്പുകളിൽ തിരികെ നൽകുമ്പോൾ, കറന്റ് 0.0 മുതൽ 1.2 A വരെ റിപ്പോർട്ട് ചെയ്യപ്പെടുന്നു.
ഉയർന്ന കറന്റ് മൂല്യം എന്നാൽ മോട്ടോർ അല്ലെങ്കിൽ മോട്ടോർ ഗ്രൂപ്പ് കൂടുതൽ വൈദ്യുത പ്രവാഹം ഉപയോഗിക്കുന്നു എന്നാണ് അർത്ഥമാക്കുന്നത്. മോട്ടോർ അല്ലെങ്കിൽ മോട്ടോർ ഗ്രൂപ്പ് ഭാരമുള്ള എന്തെങ്കിലും ഉയർത്തുമ്പോഴോ, ഒരു വസ്തുവിനെതിരെ തള്ളുമ്പോഴോ, അല്ലെങ്കിൽ അത് കുടുങ്ങിക്കിടക്കുമ്പോൾ ചലിക്കാൻ ശ്രമിക്കുമ്പോഴോ ഇത് സംഭവിക്കാം.
ഒരു ചലന സമയത്ത് മോട്ടോർ അല്ലെങ്കിൽ മോട്ടോർ ഗ്രൂപ്പ് ബുദ്ധിമുട്ടുന്നുണ്ടോ എന്ന് പരിശോധിക്കാൻ ഇത് ഉപയോഗിക്കാം. കറന്റ് ഉയർന്ന നിലയിൽ തുടരുകയാണെങ്കിൽ, മോട്ടോർ ചൂടാകുകയോ പവർ കാര്യക്ഷമമായി കുറയ്ക്കുകയോ ചെയ്തേക്കാം.
Available Functions1 — മോട്ടോറിന്റെയോ മോട്ടോർ ഗ്രൂപ്പിന്റെയോ വൈദ്യുത പ്രവാഹം ആമ്പുകളിൽ തിരികെ നൽകുന്നു.
double current(
  currentUnits units = amp );
Parameters2 — പരമാവധി റേറ്റുചെയ്ത വൈദ്യുതധാരയുടെ ശതമാനമായി മോട്ടോറിന്റെയോ മോട്ടോർ ഗ്രൂപ്പിന്റെയോ വൈദ്യുത പ്രവാഹം നൽകുന്നു.
double current(
  percentUnits units );
പാരാമീറ്റർ |
ടൈപ്പ് ചെയ്യുക |
വിവരണം |
|---|---|---|
|
|
കറന്റിനെ പ്രതിനിധീകരിക്കാൻ ഉപയോഗിക്കുന്ന യൂണിറ്റ്: |
|
|
മോട്ടോറിന്റെ പരമാവധി റേറ്റുചെയ്ത കറന്റിന്റെ ശതമാനമായി കറന്റിനെ പ്രതിനിധീകരിക്കുന്നു: |
നിർദ്ദിഷ്ട യൂണിറ്റുകളിൽ മോട്ടോർ അല്ലെങ്കിൽ മോട്ടോർ ഗ്രൂപ്പ് എത്ര വൈദ്യുത പ്രവാഹം സ്വീകരിക്കുന്നുവെന്ന് പ്രതിനിധീകരിക്കുന്ന double നൽകുന്നു.
കുറിപ്പുകൾ
motor_groupൽ വിളിക്കുമ്പോൾ, ഈ ഫംഗ്ഷൻ ഗ്രൂപ്പിലെ എല്ലാ മോട്ടോറുകൾക്കുമുള്ള മൊത്തം വൈദ്യുത പ്രവാഹം തിരികെ നൽകുന്നു.
power#
power മോട്ടോർ അല്ലെങ്കിൽ മോട്ടോർ ഗ്രൂപ്പ് വാട്ടുകളിൽ എത്ര പവർ ഉപയോഗിക്കുന്നുവെന്ന് നൽകുന്നു. മോട്ടോർ അല്ലെങ്കിൽ മോട്ടോർ ഗ്രൂപ്പ് എത്ര വേഗത്തിൽ ഊർജ്ജം ഉപയോഗിക്കുന്നുവെന്ന് പവർ കാണിക്കുന്നു.
ഉയർന്ന പവർ മൂല്യം എന്നാൽ മോട്ടോർ അല്ലെങ്കിൽ മോട്ടോർ ഗ്രൂപ്പ് ഊർജ്ജം വേഗത്തിൽ ഉപയോഗിക്കുന്നു എന്നാണ് അർത്ഥമാക്കുന്നത്. മോട്ടോർ അല്ലെങ്കിൽ മോട്ടോർ ഗ്രൂപ്പ് ഭാരമുള്ള എന്തെങ്കിലും ഉയർത്തുമ്പോഴോ, ഒരു വസ്തുവിനെതിരെ തള്ളുമ്പോഴോ, അല്ലെങ്കിൽ അത് കുടുങ്ങിക്കിടക്കുമ്പോൾ ചലിക്കാൻ ശ്രമിക്കുമ്പോഴോ ഇത് സംഭവിക്കാം.
ചലനങ്ങൾ താരതമ്യം ചെയ്യാനോ മോട്ടോർ അല്ലെങ്കിൽ മോട്ടോർ ഗ്രൂപ്പ് ബുദ്ധിമുട്ടുന്നുണ്ടോ എന്ന് പരിശോധിക്കാനോ ഇത് ഉപയോഗിക്കാം. പവർ ഉയർന്ന നിലയിൽ തുടരുകയാണെങ്കിൽ, മോട്ടോർ ചൂടാകുകയോ ഊർജ്ജം കാര്യക്ഷമമായി ഉപയോഗിക്കാതിരിക്കുകയോ ചെയ്തേക്കാം.
Available Functionsdouble power(
powerUnits units = watt );
പാരാമീറ്ററുകൾ
പാരാമീറ്റർ |
ടൈപ്പ് ചെയ്യുക |
വിവരണം |
|---|---|---|
|
|
മോട്ടോർ പവർ പ്രതിനിധീകരിക്കാൻ ഉപയോഗിക്കുന്ന യൂണിറ്റ്:
|
റിട്ടേൺ മൂല്യങ്ങൾ
മോട്ടോർ അല്ലെങ്കിൽ മോട്ടോർ ഗ്രൂപ്പ് വാട്ടുകളിൽ എത്ര പവർ ഉപയോഗിക്കുന്നുവെന്ന് പ്രതിനിധീകരിക്കുന്ന double നൽകുന്നു.
കുറിപ്പുകൾ
ഒരു
motor_groupൽ വിളിക്കുമ്പോൾ, ഈ ഫംഗ്ഷൻ ഗ്രൂപ്പിലെ ആദ്യത്തെ മോട്ടോറിന്റെ വൈദ്യുത ശക്തി തിരികെ നൽകുന്നു.
torque#
ഒരു മോട്ടോർ അല്ലെങ്കിൽ മോട്ടോർ ഗ്രൂപ്പ് കറങ്ങുമ്പോൾ അത് എത്രത്തോളം ശക്തമായി വളച്ചൊടിക്കുന്നു, തള്ളുന്നു, അല്ലെങ്കിൽ വലിക്കുന്നു എന്ന് ടോർക്ക് കാണിക്കുന്നു.
torque മോട്ടോർ അല്ലെങ്കിൽ മോട്ടോർ ഗ്രൂപ്പ് എത്ര ടോർക്ക് ഉപയോഗിക്കുന്നുവെന്ന് നൽകുന്നു.
ഉയർന്ന ടോർക്ക് മൂല്യം എന്നാൽ മോട്ടോർ അല്ലെങ്കിൽ മോട്ടോർ ഗ്രൂപ്പ് കൂടുതൽ ശക്തമായി തള്ളുകയോ വലിക്കുകയോ ചെയ്യുന്നു എന്നാണ് അർത്ഥമാക്കുന്നത്. മോട്ടോർ അല്ലെങ്കിൽ മോട്ടോർ ഗ്രൂപ്പ് ഭാരമുള്ള എന്തെങ്കിലും ഉയർത്തുമ്പോഴോ, ഒരു വസ്തുവിനെതിരെ തള്ളുമ്പോഴോ, അല്ലെങ്കിൽ അത് കുടുങ്ങിക്കിടക്കുമ്പോൾ ചലിക്കാൻ ശ്രമിക്കുമ്പോഴോ ഇത് സംഭവിക്കാം.
മോട്ടോർ അല്ലെങ്കിൽ മോട്ടോർ ഗ്രൂപ്പ് ബുദ്ധിമുട്ടുന്നുണ്ടോ എന്ന് പരിശോധിക്കുന്നതിനോ വ്യത്യസ്ത ചലനങ്ങൾക്ക് എത്രമാത്രം പുഷ് ആവശ്യമാണെന്ന് താരതമ്യം ചെയ്യുന്നതിനോ ഇത് ഉപയോഗിക്കാം.
ഒരു മോട്ടോർ അല്ലെങ്കിൽ മോട്ടോർ ഗ്രൂപ്പിന്റെ ടോർക്ക് സജ്ജമാക്കാൻ, setMaxTorque ഉപയോഗിക്കുക.
double torque(
  torqueUnits units = Nm );
പാരാമീറ്ററുകൾ
പാരാമീറ്റർ |
ടൈപ്പ് ചെയ്യുക |
വിവരണം |
|---|---|---|
|
|
മോട്ടോർ ടോർക്ക് പ്രതിനിധീകരിക്കാൻ ഉപയോഗിക്കുന്ന യൂണിറ്റ്:
|
റിട്ടേൺ മൂല്യങ്ങൾ
നിർദ്ദിഷ്ട യൂണിറ്റുകളിൽ മോട്ടോർ അല്ലെങ്കിൽ മോട്ടോർ ഗ്രൂപ്പ് എത്ര ടോർക്ക് ഉപയോഗിക്കുന്നുവെന്ന് പ്രതിനിധീകരിക്കുന്ന double നൽകുന്നു.
കുറിപ്പുകൾ
ഒരു
motor_groupൽ വിളിക്കുമ്പോൾ, ഈ ഫംഗ്ഷൻ ഗ്രൂപ്പിലെ ആദ്യത്തെ മോട്ടോറിന്റെ മെക്കാനിക്കൽ ഔട്ട്പുട്ട് ടോർക്ക് തിരികെ നൽകുന്നു.
efficiency#
efficiency , മോട്ടോർ അല്ലെങ്കിൽ മോട്ടോർ ഗ്രൂപ്പ് എത്രത്തോളം കാര്യക്ഷമമായി പവർ ഉപയോഗിക്കുന്നുവെന്ന് 0% മുതൽ 100% വരെയുള്ള ശതമാനമായി നൽകുന്നു.
മോട്ടോർ അല്ലെങ്കിൽ മോട്ടോർ ഗ്രൂപ്പിന്റെ പവറിന്റെ എത്രത്തോളം ഊർജ്ജം ചലനത്തിനായി ഉപയോഗിക്കപ്പെടുന്നു എന്ന് കാര്യക്ഷമത കാണിക്കുന്നു. ഉയർന്ന കാര്യക്ഷമത മൂല്യം എന്നാൽ മോട്ടോർ അല്ലെങ്കിൽ മോട്ടോർ ഗ്രൂപ്പിന്റെ പവറിന്റെ കൂടുതൽ ഊർജ്ജം ചലനത്തിനായി ഉപയോഗിക്കുന്നു എന്നാണ് അർത്ഥമാക്കുന്നത്. മോട്ടോർ അല്ലെങ്കിൽ മോട്ടോർ ഗ്രൂപ്പ് കഠിനമായി പ്രവർത്തിക്കുമ്പോഴും അധികം ചലിക്കാതിരിക്കുമ്പോഴും കുറഞ്ഞ കാര്യക്ഷമത മൂല്യം സംഭവിക്കാം, ഉദാഹരണത്തിന്, അത് ഒരു വസ്തുവിൽ കുടുങ്ങിക്കിടക്കുമ്പോഴോ തള്ളുമ്പോഴോ.
ചലനങ്ങൾ താരതമ്യം ചെയ്യുന്നതിനോ മോട്ടോർ അല്ലെങ്കിൽ മോട്ടോർ ഗ്രൂപ്പ് ചലനത്തിനായി ഉപയോഗിക്കുന്നതിന് പകരം ഊർജ്ജം പാഴാക്കുന്നുണ്ടോ എന്ന് പരിശോധിക്കുന്നതിനോ ഇത് ഉപയോഗിക്കാം.
Available Functionsdouble efficiency(
percentUnits units = percent );
പാരാമീറ്ററുകൾ
പാരാമീറ്റർ |
ടൈപ്പ് ചെയ്യുക |
വിവരണം |
|---|---|---|
|
|
മോട്ടോർ കാര്യക്ഷമതയെ പ്രതിനിധീകരിക്കാൻ ഉപയോഗിക്കുന്ന യൂണിറ്റ്:
|
റിട്ടേൺ മൂല്യങ്ങൾ
മോട്ടോർ അല്ലെങ്കിൽ മോട്ടോർ ഗ്രൂപ്പ് എത്രത്തോളം കാര്യക്ഷമമായി പവർ ഉപയോഗിക്കുന്നുവെന്ന് പ്രതിനിധീകരിക്കുന്ന double നൽകുന്നു.
കുറിപ്പുകൾ
motor_groupൽ വിളിക്കുമ്പോൾ, ഈ ഫംഗ്ഷൻ ഗ്രൂപ്പിലെ ആദ്യത്തെ മോട്ടോറിന്റെ കാര്യക്ഷമത തിരികെ നൽകുന്നു.
temperature#
temperature മോട്ടോർ അല്ലെങ്കിൽ മോട്ടോർ ഗ്രൂപ്പിന്റെ താപനില നൽകുന്നു.
മോട്ടോർ താപനില മോട്ടോർ അല്ലെങ്കിൽ മോട്ടോർ ഗ്രൂപ്പ് എത്രമാത്രം ചൂടാണെന്ന് കാണിക്കുന്നു. ഉയർന്ന താപനില എന്നാൽ മോട്ടോർ അല്ലെങ്കിൽ മോട്ടോർ ഗ്രൂപ്പ് പ്രവർത്തിക്കുമ്പോൾ ചൂടാകുന്നു എന്നാണ്. പൂർണ്ണ പ്രകടനത്തിൽ പ്രവർത്തിക്കുന്നതിന് മോട്ടോർ 55°C ൽ താഴെയായിരിക്കണം.
മോട്ടോർ അല്ലെങ്കിൽ മോട്ടോർ ഗ്രൂപ്പ് വളരെ ചൂടാകുകയാണെങ്കിൽ, അത് സ്വയം സംരക്ഷിക്കുന്നതിനായി അതിന്റെ പരമാവധി കറന്റ് കുറയ്ക്കും. 70°Cൽ, ഒരു മോട്ടോർ തണുക്കുന്നത് വരെ പ്രവർത്തിക്കുന്നത് നിർത്തും.
ആവർത്തിച്ചുള്ള ചലനങ്ങൾ, ദീർഘദൂര ഓട്ടങ്ങൾ, അല്ലെങ്കിൽ ഒരു വസ്തുവിനെതിരെ തള്ളുമ്പോൾ മോട്ടോർ അല്ലെങ്കിൽ മോട്ടോർ ഗ്രൂപ്പ് അമിതമായി ചൂടാകുന്നുണ്ടോ എന്ന് പരിശോധിക്കാൻ ഇത് ഉപയോഗിക്കാം.
Available Functions1 — പരമാവധി പ്രവർത്തന താപനിലയുടെ ശതമാനമായി മോട്ടോർ അല്ലെങ്കിൽ മോട്ടോർ ഗ്രൂപ്പ് താപനില നൽകുന്നു.
double temperature(
  percentUnits units = percent );
2 — ഭൗതിക താപനില യൂണിറ്റുകളിൽ മോട്ടോർ അല്ലെങ്കിൽ മോട്ടോർ ഗ്രൂപ്പ് താപനില നൽകുന്നു.
double temperature(
  temperatureUnits units );
പാരാമീറ്ററുകൾ
പാരാമീറ്റർ |
ടൈപ്പ് ചെയ്യുക |
വിവരണം |
|---|---|---|
|
|
മോട്ടോർ അല്ലെങ്കിൽ മോട്ടോർ ഗ്രൂപ്പ് താപനിലയെ ശതമാനമായി പ്രതിനിധീകരിക്കാൻ ഉപയോഗിക്കുന്ന യൂണിറ്റ്:
|
|
|
മോട്ടോർ അല്ലെങ്കിൽ മോട്ടോർ ഗ്രൂപ്പ് താപനിലയെ ഡിഗ്രികളിൽ പ്രതിനിധീകരിക്കാൻ ഉപയോഗിക്കുന്ന യൂണിറ്റ്:
|
റിട്ടേൺ മൂല്യങ്ങൾ
നിർദ്ദിഷ്ട യൂണിറ്റുകളിലെ മോട്ടോർ അല്ലെങ്കിൽ മോട്ടോർ ഗ്രൂപ്പിന്റെ താപനിലയെ പ്രതിനിധീകരിക്കുന്ന double നൽകുന്നു.
കുറിപ്പുകൾ
മോട്ടോറിന്റെ പ്രവർത്തന താപനില പരിധി ഏകദേശം
20°C(68°F) മുതൽ70°C(158°F) വരെയാണ്.motor_groupൽ വിളിക്കുമ്പോൾ, ഈ ഫംഗ്ഷൻ ഗ്രൂപ്പിലെ ആദ്യത്തെ മോട്ടോറിന്റെ താപനില തിരികെ നൽകുന്നു.
voltage#
voltage മോട്ടോർ അല്ലെങ്കിൽ മോട്ടോർ ഗ്രൂപ്പിന് നൽകിയ വൈദ്യുത വോൾട്ടേജ് തിരികെ നൽകുന്നു.
double voltage(
  voltageUnits units = volt );
പാരാമീറ്ററുകൾ
പാരാമീറ്റർ |
ടൈപ്പ് ചെയ്യുക |
വിവരണം |
|---|---|---|
|
|
വോൾട്ടേജ് പ്രതിനിധീകരിക്കുന്നതിനുള്ള യൂണിറ്റ്:
|
റിട്ടേൺ മൂല്യങ്ങൾ
നിർദ്ദിഷ്ട യൂണിറ്റുകളിലെ മോട്ടോർ അല്ലെങ്കിൽ മോട്ടോർ ഗ്രൂപ്പിലേക്ക് വിതരണം ചെയ്യുന്ന വൈദ്യുത വോൾട്ടേജിനെ പ്രതിനിധീകരിക്കുന്ന double നൽകുന്നു.
കുറിപ്പുകൾ
ഒരു
motor_groupൽ വിളിക്കുമ്പോൾ, ഈ ഫംഗ്ഷൻ ഗ്രൂപ്പിലെ ആദ്യത്തെ മോട്ടോറിന്റെ വൈദ്യുത വോൾട്ടേജ് തിരികെ നൽകുന്നു.
direction#
direction മോട്ടോർ അല്ലെങ്കിൽ മോട്ടോർ ഗ്രൂപ്പ് കറങ്ങുന്ന ദിശ തിരികെ നൽകുന്നു.
directionType direction();
പാരാമീറ്ററുകൾ
ഈ ഫംഗ്ഷൻ ഒരു പാരാമീറ്ററുകളും എടുക്കുന്നില്ല.
റിട്ടേൺ മൂല്യങ്ങൾ
മോട്ടോറിന്റെയോ മോട്ടോർ ഗ്രൂപ്പിന്റെയോ നിലവിലെ ദിശയെ സൂചിപ്പിക്കുന്ന ഒരു directionType നൽകുന്നു:
forward— The motor or motor group is spinning forward.reverse— The motor or motor group is spinning in reverse.
installed#
installed മോട്ടോർ ഗ്രൂപ്പോ മോട്ടോർ ഗ്രൂപ്പോ IQ (രണ്ടാം തലമുറ) തലച്ചോറുമായി ബന്ധിപ്പിച്ചിട്ടുണ്ടോ എന്ന് നൽകുന്നു.
bool installed();
പാരാമീറ്ററുകൾ
ഈ ഫംഗ്ഷൻ ഒരു പാരാമീറ്ററുകളും എടുക്കുന്നില്ല.
റിട്ടേൺ മൂല്യങ്ങൾ
മോട്ടോർ ഗ്രൂപ്പോ മോട്ടോർ ഗ്രൂപ്പോ ബന്ധിപ്പിച്ചിട്ടുണ്ടോ എന്ന് സൂചിപ്പിക്കുന്ന bool നൽകുന്നു.
true— The motor or motor group is connected.false— The motor or motor group is not connected.
count#
count ഒരു മോട്ടോർ ഗ്രൂപ്പിലെ മോട്ടോറുകളുടെ എണ്ണം നൽകുന്നു.
int32_t count();
പാരാമീറ്ററുകൾ
ഈ ഫംഗ്ഷൻ ഒരു പാരാമീറ്ററുകളും എടുക്കുന്നില്ല.
റിട്ടേൺ മൂല്യങ്ങൾ
മോട്ടോർ ഗ്രൂപ്പിലെ മോട്ടോറുകളുടെ എണ്ണത്തെ പ്രതിനിധീകരിക്കുന്ന int32_t നൽകുന്നു.