
Mótar agus Grúpa Mótair#
Réamhrá#
Rialaíonn mótair agus grúpaí mótair conas a ghluaiseann codanna de róbat. Rialaíonn réad motor Mótar Cliste IQ cumraithe amháin, agus rialaíonn réad motor_group il-Mhótair Cliste IQ cumraithe le chéile ionas go mbogann siad i dteannta a chéile. Is féidir mótair agus grúpaí mótair a úsáid chun lámh a ardú, crúb a chasadh, roth a sníomh, nó cuid eile de thógáil a bhogadh. Is féidir le dhá mhótar oibriú le chéile mar thiománaí chun an róbat iomlán a bhogadh agus a chasadh.
Cumraítear gach mótar nó grúpa mótair sa fhuinneog Gléasanna. Ag brath ar an tógáil, féadfaidh ainmneacha mótair agus grúpaí mótair athrú. Úsáideann an leathanach seo Motor1 agus MotorGroup1 mar ainmneacha samplacha. Cuir d’ainmneacha cumraithe féin ina n-áit de réir mar is gá.
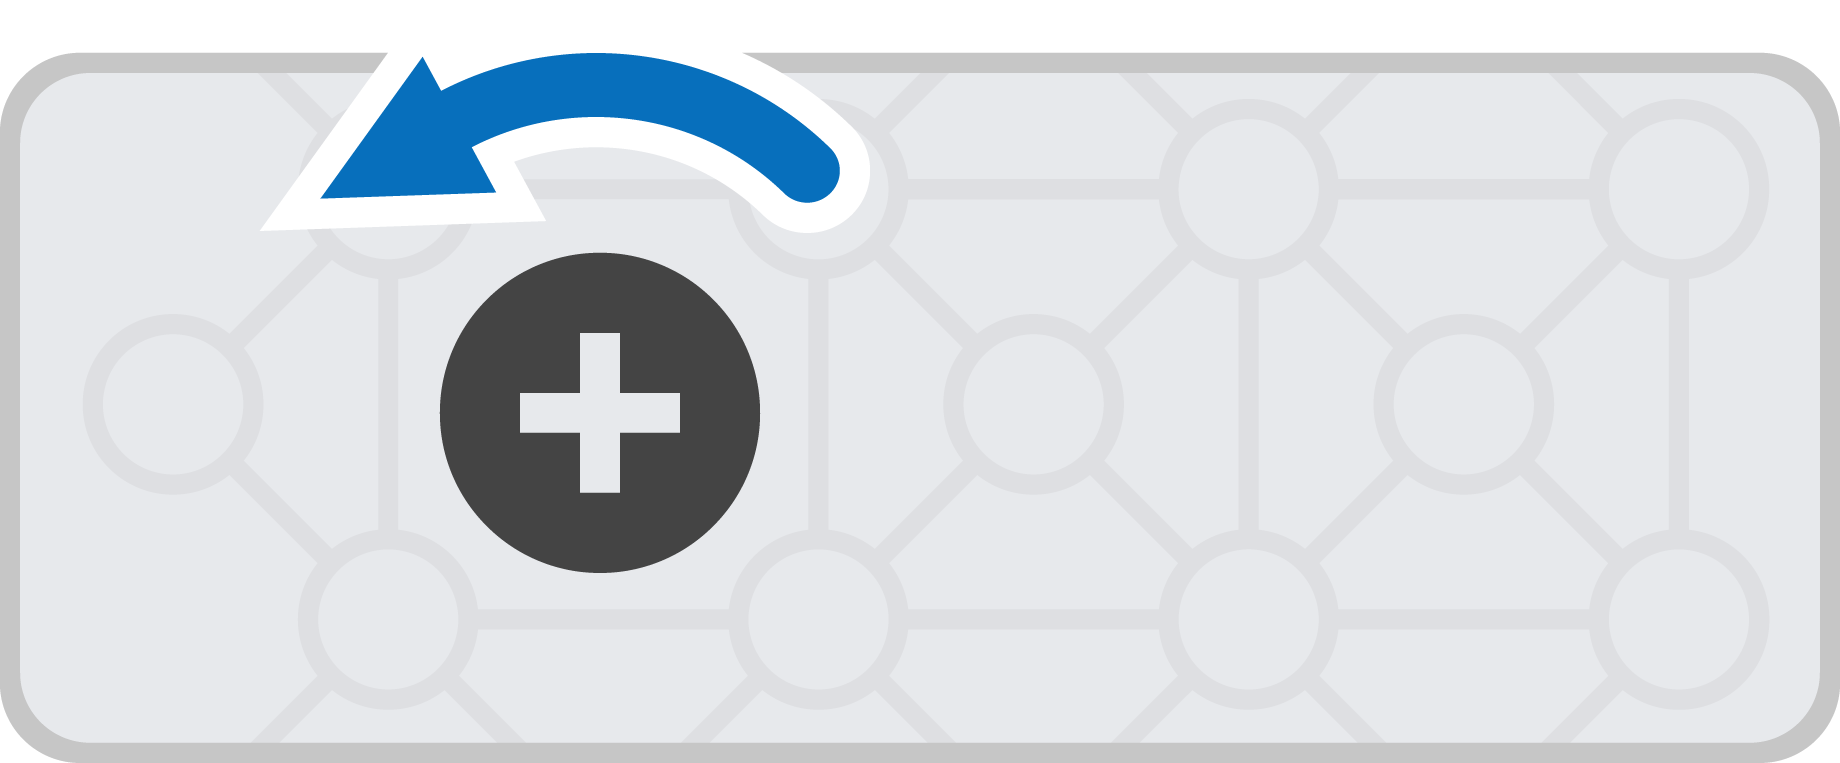
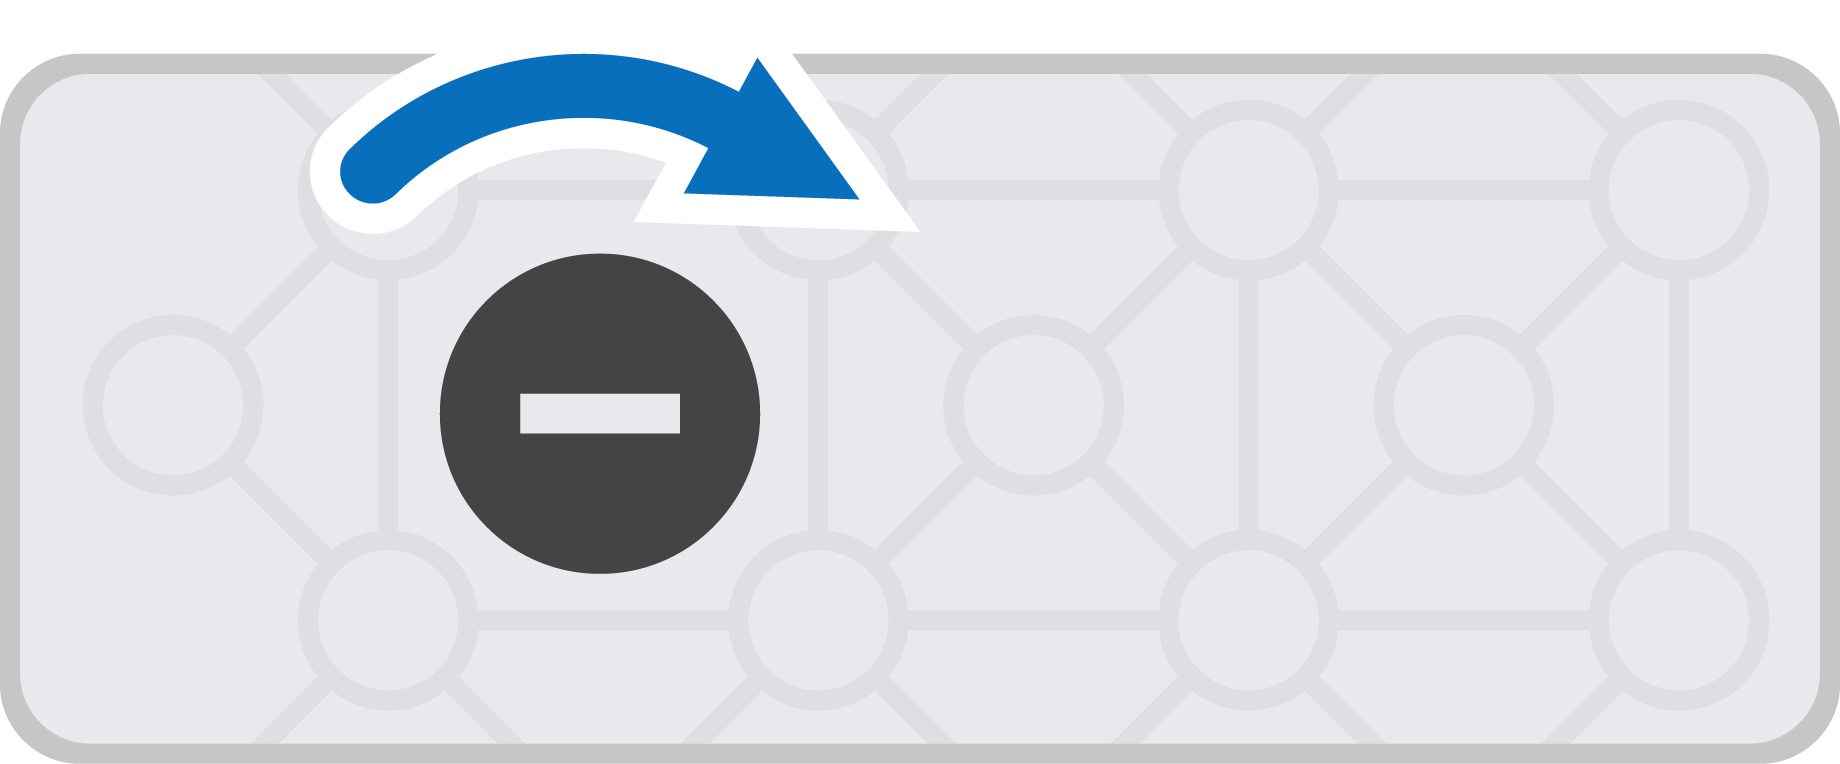
De réir réamhshocraithe, rothlaíonn forward mótar tuathal, agus rothlaíonn reverse mótar deiseal. Má shocraítear mótar chun droim ar ais, athrófar na treoracha sin.
Mótar#
Class Constructors#
1 — Creates a
motorobject for the IQ Smart Motor connected to the specified Smart Port. The motor automatically uses the detected internalgearSetting.motor( int32_t index );
2 — Creates a
motorobject on the specified Smart Port and optionally reverses its direction. The motor automatically uses the detected internalgearSetting.motor( int32_t index, bool reverse );
3 — Cruthaíonn sé réad
motorar an gCalafort Cliste sonraithe leis an Socrú giarannagearSetting.motor( int32_t index, gearSetting gears );
4 — Cruthaíonn sé réad mótair
motorar an gCalafort Cliste sonraithe leis an Socrú giarannagearSettingagus treo droim ar ais roghnach.motor( int32_t index, gearSetting gears, bool reverse );
Class Destructor#
Scriosann sé an réad motor agus scaoileann sé acmhainní gaolmhara.
~motor();
Parameters#
Paraiméadar |
Cineál |
Cur síos |
|---|---|---|
|
|
An Port Cliste a bhfuil an mótar ceangailte leis, scríofa mar |
|
|
Socraíonn sé an bhfuil treo rothlaithe an mhótair aisiompaithe:
|
|
|
Sonraíonn sé cóimheas an datha giaranna inmheánaigh.
|
Notes#
Ba chóir go mbeadh socruithe giaranna ag teacht leis an datha fisiceach atá suiteáilte sa mhótar.
Example#
// Create the motor instance in Smart Port 1
motor LeftMotor = motor(PORT1);

// Creates the motor instance with different settings
motor RightMotor = motor(
  PORT2,      // Smart Port 2
  ratio2_1,  // Gear ratio is 2:1
  true);
Grúpa Mótair#
Class Constructors#
motor_group( motor &m1, Args&... m2 );
Class Destructor#
Scriosann sé an réad motor_group agus scaoileann sé acmhainní gaolmhara.
~motor_group();
Parameters#
Paraiméadar |
Cineál |
Cur síos |
|---|---|---|
|
|
An chéad mhótar curtha leis an ngrúpa. |
|
|
Mótair bhreise curtha leis an ngrúpa. Is é ceithre mhótar an t-uasmhéid i ngrúpa mótair amháin. |
Example#
// Create individual motor instances
motor LeftMotor  = motor(PORT1);
motor RightMotor = motor(PORT2);

// Create a motor group with both motors
motor_group DriveMotors = motor_group(LeftMotor, RightMotor);
Feidhmeanna na mBall#
Tá go leor bealaí ann chun mótair agus grúpaí mótair a chódú. Seo thíos liosta de na feidhmeanna uile atá i ngrúpa_mótair motor agus motor_group:
Gníomhartha — Stop agus rothlaigh mótair agus grúpaí mótair.
spin— Casann sé mótar nó grúpa mótair ar aghaidh nó ar gcúl go deo.spinFor— Casann sé mótar nó grúpa mótair ar feadh achar nó tréimhse ama ar leith.spinToPosition— Casann sé mótar nó grúpa mótair go suíomh ar leith.stop— Cuireann sé stop le mótar nó le grúpa mótair ó bheith ag sníomh.
Múiteoirí — Coigeartaigh socruithe mótair agus grúpa mótair.
setVelocity— Insíonn sé do mhótar nó do ghrúpa mótair cé chomh tapa agus atá sé le sníomh.setMaxTorque— Socraíonn sé cé chomh crua is féidir le mótar nó le grúpa mótair brú agus é ag sníomh.setPosition— Athraíonn sé suíomh reatha an mhótair nó an ghrúpa mótair go luach nua.setStopping— Socraíonn sé conas a stopfaidh mótar nó grúpa mótair ag gluaiseacht: trí choscánú, trí chósta, nó trí choinneáil.setTimeout— Socraíonn sé cé mhéad ama a thógfaidh sé ar mhótar nó ar ghrúpa mótair iarracht a dhéanamh gluaiseacht a chríochnú.
Getters — Seiceáil stádas an mhótair agus an ghrúpa mótair.
isDone— Tugann sé seo ar ais an bhfuil an mótar nó an grúpa mótair críochnaithe ag bogadh, mar luach Booleanach.isSpinning— Tugann sé seo ar ais an bhfuil an mótar nó an grúpa mótair ag sníomh, mar luach Booleanach.position— Tugann sé seo suíomh reatha an mhótair nó an ghrúpa mótair ar ais.velocity— Tugann sé seo ar ais cé chomh tapa agus atá an mótar nó an grúpa mótair ag sníomh.current— Tugann sé seo ar ais cé mhéad srutha leictrigh atá á úsáid ag an mótar nó ag an ngrúpa mótair.power— Tugann sé seo ar ais cé mhéad cumhachta atá á úsáid ag an mótar nó ag an ngrúpa mótair.torque— Tugann sé seo ar ais cé mhéad chasmhóiminte atá á úsáid ag an mótar nó ag an ngrúpa mótair.efficiency— Tugann sé seo léargas ar cé chomh héifeachtúil is atá an mótar nó an grúpa mótair ag úsáid cumhachta.temperature— Tugann sé teocht an mhótair nó an ghrúpa mótair ar ais.voltage— Tugann sé seo an voltas leictreach a sholáthraítear don mhótar nó don ghrúpa mótair ar ais.direction— Tugann sé seo an treo ina bhfuil an mótar nó an grúpa mótair ag sníomh ar ais.installed— Tugann sé seo le fios an bhfuil an mótar nó an grúpa mótair ceangailte leis an Inchinn.count— Tugann sé seo líon na mótar i ngrúpa mótair ar ais.
Sula nglaoitear ar aon fheidhmeanna ball motor nó motor_group , ní mór sampla a chruthú, mar a thaispeántar thíos:
/* This constructor is required when using VS Code.
Motor and Motor Group configuration is generated automatically
in VEXcode using the Device Menu. Replace the values
as needed. */

// Create the motor instance in Smart Port 1
motor Motor1 = motor(PORT1);
Gníomhartha#
spin#
Casadh spin rothlaíonn mótar nó grúpa mótair ar aghaidh nó ar gcúl go deo. Leanfaidh an mótar nó an grúpa mótair ag rothlú go dtí go dtugtar gníomh eile dó, amhail rothlú i dtreo difriúil nó stopadh.
1 — Casann sé an mótar nó an grúpa mótair ag baint úsáide as luas an mhótair atá cumraithe faoi láthair.
void spin(
 directionType dir );
2 — Casann sé an mótar nó an grúpa mótair ag an luas sonraithe.
void spin(
 directionType dir,
 double        velocity,
 velocityUnits units );
Parameters3 — Casann sé an mótar nó an grúpa mótair ag baint úsáide as an voltas sonraithe.
void spin(
 directionType dir,
 double        voltage,
 voltageUnits  units );
Paraiméadar |
Cineál |
Cur síos |
|---|---|---|
|
|
An treo a rothlaíonn an mótar nó an grúpa mótair: |
|
|
An luas le sníomh leis ó 0% go 100% agus |
|
|
An t-aonad a úsáidtear chun luas a léiriú:
|
|
|
An voltas le sníomh leis. Sníomhann luach diúltach os coinne an |
|
|
An t-aonad a úsáidtear chun voltas a léiriú:
|
Ní thugann an fheidhm seo luach ar ais.
NotesNí feidhm feithimh í an fheidhm seo agus leanfaidh an tionscadal de bheith ag feidhmiú díreach tar éis an ghlao.
Leanfaidh an mótar nó an grúpa mótair ag sníomh go dtí go nglaoitear
stopnó go bhforghníomhaítear feidhm ghluaiseachta eile.Ní bhaineann feidhmeanna ar nós
isDoneagusisSpinninglespin, ós rud é nach n-úsáideann sé gluaiseacht bunaithe ar sprioc (níl paraiméadarrotationnátimeaige).
// Spin forward, then stop
Motor1.spin(forward);
wait(1, seconds);
Motor1.stop();
spinFor#
spinFor rothlaíonn mótar nó grúpa mótair ar feadh achar nó méid ama ar leith. Tá rothlú bunaithe ar rothlú i gcoibhneas le suíomh reatha an mhótair nó an ghrúpa mótair. De réir réamhshocraithe, fanfaidh an tionscadal go dtí go mbeidh an mótar nó an grúpa mótair críochnaithe ag sníomh sula ritheann an chéad líne eile de chód.
1 — Rothlaíonn ar feadh achar ar leith ag an luas a sholáthraítear sa ghlao feidhme.
bool spinFor(
 double        rotation,
 rotationUnits units,
 double        velocity,
 velocityUnits units_v,
 bool          waitForCompletion = true );
2 — Glacann sé le paraiméadar treorach agus rothlaíonn sé ar feadh achar ar leith ag an luas a sholáthraítear sa ghlao feidhme.
bool spinFor(
 directionType dir,
 double        rotation,
 rotationUnits units,
 double        velocity,
 velocityUnits units_v,
 bool          waitForCompletion = true );
3 — Casann sé ar feadh achar sonrach ag baint úsáide as an treoluas mótair atá cumraithe faoi láthair.
bool spinFor(
 double        rotation,
 rotationUnits units,
 bool          waitForCompletion = true );
4 — Glacann sé le paraiméadar treorach agus sníomhann sé ar feadh achar sonrach ag baint úsáide as an treoluas mótair atá cumraithe faoi láthair.
bool spinFor(
 directionType dir,
 double        rotation,
 rotationUnits units,
 bool          waitForCompletion = true );
5 — Rothlaíonn ar feadh tréimhse ama ar leith ag an luas a sholáthraítear sa ghlao feidhme.
bool spinFor(
 double        time,
 timeUnits     units,
 double        velocity,
 velocityUnits units_v );
6 — Glacann sé le paraiméadar treorach agus rothlaíonn sé ar feadh tréimhse ama ar leith ag an luas a sholáthraítear sa ghlao feidhme.
bool spinFor(
 directionType dir,
 double        time,
 timeUnits     units,
 double        velocity,
 velocityUnits units_v );
7 — Sníonn sé ar feadh tréimhse ama shonrach ag baint úsáide as an treoluas mótair atá cumraithe faoi láthair.
bool spinFor(
 double    time,
 timeUnits units );
Parameters8 — Glacann sé le paraiméadar treorach agus sníomhann sé ar feadh tréimhse ama shonrach ag baint úsáide as an treoluas mótair atá cumraithe faoi láthair.
bool spinFor(
 directionType dir,
 double        time,
 timeUnits     units );
Paraiméadar |
Cineál |
Cur síos |
|---|---|---|
|
|
An treo a rothlaíonn an mótar nó an grúpa mótair: |
|
|
An fad a rothlaíonn an mótar nó an grúpa mótair. |
|
|
An t-aonad rothlaithe:
|
|
|
An méid ama a rothlaíonn an mótar nó an grúpa mótair. |
|
|
An t-aonad ama:
|
|
|
An luas le sníomh leis ó 0% go 100% agus |
|
|
An t-aonad a úsáidtear chun luas
|
|
|
|
Tugann sé luach Booleánach ar ais a léiríonn an raibh an mótar nó an grúpa mótair tar éis an luach sprice a bhaint amach.
true— The motor or motor group reached the target value.false— The motor or motor group was not able to reach the target value orwaitForCompletionis set tofalse.
Má chuirtear feidhm ghluaiseachta mótair eile i bhfeidhm (amhail
spinnóstop) agusspinForar siúl, cuirfear isteach ar an ngluaiseacht reatha.Ós rud é go bhfuil
spinForbunaithe ar sprioc (úsáideann sé paraiméadarrotationnótime), oibríonn feidhmeanna ar nósisDoneagusisSpinninglespinFor.
// Spin 1 turn fast, then 1 turn slow
Motor1.spinFor(forward, 1, turns, true);
Motor1.spinFor(reverse, 1, turns, 20, velocityUnits::pct, true);
spinToPosition#
spinToPosition Casann mótar nó grúpa mótair go suíomh ar leith.
Is é suíomh mótair nó grúpa mótair an fad atá sé sníomhaithe, arna thomhas i degrees nó turnsIs ionann casadh amháin agus 360 céim. Ag tús tionscadail, socraítear suíomh an mhótair nó an ghrúpa mótair go 0 céim. Is féidir suíomh an mhótair nó an ghrúpa mótair a shocrú freisin ag baint úsáide as an bhfeidhm setPosition.
Is luachanna absalóideacha iad luachanna suímh. Ciallaíonn sé seo go mbraitheann treo an rothlaithe ar shuíomh reatha an mhótair nó an ghrúpa mótair.
Mar shampla, má thosaíonn an mótar nó an grúpa mótair ag 0 céim agus má rothlaíonn sé go dtí suíomh 720 céim, rothlóidh sé ar aghaidh dhá chasadh. Má rothlaíonn sé ansin go dtí suíomh 360 céim, rothlóidh sé ar gcúl casadh amháin, mar go bhfuil 360 níos lú ná 720.
Available Functions1 — Casann sé go suíomh ar leith ag an luas a sholáthraítear sa ghlao feidhme.
bool spinToPosition(
 double        rotation,
 rotationUnits units,
 double        velocity,
 velocityUnits units_v,
 bool          waitForCompletion = true );
Parameters2 — Casann sé go suíomh ar leith ag baint úsáide as an treoluas mótair atá cumraithe faoi láthair.
bool spinToPosition(
 double        rotation,
 rotationUnits units,
 bool          waitForCompletion = true );
Paraiméadar |
Cineál |
Cur síos |
|---|---|---|
|
|
An luach suímh a mbeidh an mótar nó an grúpa mótair ag sníomh chuige. |
|
|
An t-aonad rothlaithe:
|
|
|
An luas le sníomh leis ó 0% go 100% agus |
|
|
An t-aonad a úsáidtear chun luas
|
|
|
|
Tugann sé luach Booleánach ar ais a léiríonn an raibh an mótar nó an grúpa mótair ag tosú an ghluaiseacht spriocbhunaithe a iarradh.
true— The motor or motor group begins the requested target-based movement.false— The call fails orwaitForCompletionis set tofalse.
Má chuirtear feidhm ghluaiseachta mótair eile i bhfeidhm (amhail
spinnóspinFor) agusspinToPositionar siúl, cuirfear isteach ar an ngluaiseacht reatha.Ós rud é go bhfuil
spinToPositionbunaithe ar sprioc (úsáideann sé paraiméadarrotation), oibríonn feidhmeanna ar nósisDoneagusisSpinninglespinToPosition.
// Spin forward, then go to 90°
Motor1.spin(forward);
wait(1, seconds);
Motor1.spinToPosition(90, degrees);
stop#
stop stopann mótar nó grúpa mótair ó sníomh.
1 — Stopann sé an mótar nó an grúpa mótair ag baint úsáide as an mód coscáin atá cumraithe faoi láthair.
void stop();
Parameters2 — Stopann sé an mótar nó an grúpa mótair ag baint úsáide as an modh coscáin a sholáthraítear sa ghlao feidhme.
void stop(
  brakeType mode );
Paraiméadar |
Cineál |
Cur síos |
|---|---|---|
|
|
Roghnach. Conas a stopfaidh an mótar nó an grúpa mótair:
|
Ní thugann an fheidhm seo luach ar ais.
NotesMá ghlaonn tú
stopstopann sé láithreach aon ghluaiseacht reatha mótair nó grúpa mótair.Mura sonraítear aon mhodh coscáin, úsáideann an mótar nó an grúpa mótair an mód coscáin atá cumraithe faoi láthair.
Cuireann
stopisteach ar aon ghluaiseacht ghníomhach atá bunaithe ar sprioc (amhailspinFornóspinToPosition).
// Spin and coast to a stop
Motor1.setVelocity(100, percent);
Motor1.spin(forward);
wait(1, seconds);
Motor1.stop(coast);
Sóiteoirí#
setVelocity#
Insíonn setVelocity do mhótar nó do ghrúpa mótair cé chomh tapa agus atá sé/sí ag sníomh. Má bhíonn céatadán níos airde ann, sníomhann an mótar nó an grúpa mótair níos tapúla agus má bhíonn céatadán níos ísle ann, sníomhann an mótar nó an grúpa mótair níos moille.
Tosaíonn gach tionscadal le gach mótar nó grúpa mótair ag sníomh ag luas 50% de réir réamhshocraithe.
Nóta: Má bhíonn luas níos airde ann, bíonn an mótar nó an grúpa mótair ag sníomh níos tapúla, ach d’fhéadfadh sé a bheith níos lú cruinn. Má bhíonn luas níos ísle ann, bíonn an mótar nó an grúpa mótair ag sníomh níos moille, ach d’fhéadfadh sé a bheith níos cruinne.
Available Functionsvoid setVelocity(
double velocity,
velocityUnits units );
Paraiméadar |
Cineál |
Cur síos |
|---|---|---|
|
|
An luas le sníomh leis ó 0% go 100% agus |
|
|
An t-aonad a úsáidtear chun luas
|
Ní thugann an fheidhm seo luach ar ais.
NotesÚsáidfidh aon fheidhm ghluaiseachta mótair ina dhiaidh sin (amhail
spin,spinFor, nóspinToPosition) nach sonraíonn luas go sainráite an luach seo.
// Try default, then slow, then fast
Motor1.spinFor(forward, 180, degrees);
wait(1, seconds);
Motor1.setVelocity(20, percent);
Motor1.spinFor(reverse, 180, degrees);
wait(1, seconds);
Motor1.setVelocity(100, percent);
Motor1.spinFor(forward, 180, degrees);
setMaxTorque#
Léiríonn chasmhóiminte cé chomh crua is féidir le mótar nó grúpa mótair a bhrú nó a tharraingt agus é ag sníomh.
Socraíonn setMaxTorque an chasmhóimint is mó a cheadaítear do mhótar nó do ghrúpa mótair a úsáid.
Ligeann céatadán níos airde don mhótar nó don ghrúpa mótair brú níos deacra, mar shampla agus rud trom á ardú. Cuireann céatadán níos ísle teorainn le cé chomh crua is féidir leis an mótar nó leis an ngrúpa mótair brú. Is féidir leis seo cabhrú leis an róbat a chosaint má théann an mótar nó an grúpa mótair i bhfostú nó má shroicheann sé deireadh a fhad is féidir leis bogadh.
Tosaíonn gach tionscadal le chasmhóimint gach mótair nó grúpa mótair ag 50% de réir réamhshocraithe.
Available Functions1 — Socraíonn sé an chasmhóimint uasta mar chéatadán de chasmhóimint rátáilte an mhótair nó an ghrúpa mótair.
void setMaxTorque(
 double       value,
 percentUnits units );
2 — Socraíonn sé an chasmhóimint uasta ag baint úsáide as aonaid chasmhóiminte fisiciúla.
void setMaxTorque(
 double      value,
 torqueUnits units );
Parameters3 — Socraíonn sé an chasmhóimint uasta trí shruth an mhótair a theorannú.
void setMaxTorque(
 double       value,
 currentUnits units );
Paraiméadar |
Cineál |
Cur síos |
|---|---|---|
|
|
An chasmhóimint uasta is féidir leis an mótar nó leis an ngrúpa mótair a úsáid. |
|
|
Sonraíonn sé an chasmhóimint mar chéatadán: |
|
|
Sonraíonn sé chasmhóimint in aonaid fhisiciúla amhail:
|
|
|
Sonraíonn sé chasmhóimint trí shruth an mhótair a theorannú:
|
Ní thugann an fheidhm seo luach ar ais.
NotesAgus
currentUnitsin úsáid, cuirtear teorainn leis an chasmhóimint trí shrian a chur ar an méid srutha leictrigh is féidir leis an mótar nó leis an ngrúpa mótair a úsáid.
setPosition#
Is é suíomh mótair nó grúpa mótair an fad atá sé sníomhaithe, a thomhastar i degrees nó turnsIs ionann casadh amháin agus 360 céim. setPosition athraíonn sé suíomh reatha an mhótair nó an ghrúpa mótair go luach nua.
Mar shampla, má tá mótar nó grúpa mótair tar éis sníomh go 180 céim, má shocraítear an suíomh go 0 céim athshocrófar an suíomh sin ó 180 go 0 céim. Ansin is féidir leis an mótar nó leis an ngrúpa mótair sníomh go suíomhanna bunaithe ar an luach nua sin.
Available Functionsvoid setPosition(
double value,
rotationUnits units );
Paraiméadar |
Cineál |
Cur síos |
|---|---|---|
|
|
An luach suímh le socrú don mhótar nó don ghrúpa mótair. |
|
|
An t-aonad suímh:
|
Ní thugann an fheidhm seo luach ar ais.
NotesTar éis glaoch ar
setPosition, úsáidfidh glaonna ina dhiaidh sin chuigspinToPositionan suíomh nuashonraithe mar thagairt.
setStopping#
setStopping Socraíonn sé conas a stopfaidh mótar nó grúpa mótair ag gluaiseacht: trí choscánú, trí chóstalú, nó trí choinneáil.
void setStopping(
  brakeType mode );
Paraiméadar |
Cineál |
Cur síos |
|---|---|---|
|
|
Conas a stopfaidh an mótar nó an grúpa mótair:
|
Ní thugann an fheidhm seo luach ar ais.
NotesÚsáidfidh aon ghlao ina dhiaidh sin chuig
stopgan modh coscáin sonraithe an luach seo.
setTimeout#
setTimeout Socraíonn sé cé mhéad ama a dhéanfaidh mótar nó grúpa mótair iarracht gluaiseacht a chríochnú. Mura féidir leis an mótar nó leis an ngrúpa mótair críochnú laistigh den am sin, stopfaidh sé den iarracht agus bogfaidh sé ar aghaidh go dtí an chéad líne eile cóid. Coinníonn sé seo an mótar nó an grúpa mótair ó bheith sáinnithe i ngluaiseacht.
void setTimeout(
    int32_t   time,
    timeUnits units );
Paraiméadar |
Cineál |
Cur síos |
|---|---|---|
|
|
An méid ama is féidir leis an mótar nó leis an ngrúpa mótair iarracht a dhéanamh gluaiseacht a chríochnú. Ní mór gur slánuimhir dhearfach í seo. |
|
|
An t-aonad ama:
|
Luachanna Fillte
Ní thugann an fheidhm seo luach ar ais.
NotesÚsáidtear an t-am scoir mótair nó grúpa mótair chun cosc a chur ar ghluaiseachtaí nach sroicheann a suíomh sprice forghníomhú orduithe eile sa stac.
Mura sroicheann an mótar nó an grúpa mótair a shuíomh sprice sula rachaidh an t-am críochnaithe in éag, stopfaidh sé den iarracht agus bogfaidh sé ar aghaidh go dtí an chéad líne eile de chód.
Baineann an t-am scoir le feidhmeanna a bhfuil luach sprice acu amhail
spinForagusspinToPosition.
// Stop a long move after 1 second
Motor1.setTimeout(1, seconds);
Motor1.spinFor(forward, 2, turns);
Motor1.spinToPosition(0, degrees);
Faighteoirí#
isDone#
isDone ar ais cibé an bhfuil an mótar nó an grúpa mótair críochnaithe ag bogadh, mar luach Booleanach. Is féidir é seo a úsáid chun am iompraíochtaí eile a rialú bunaithe ar ghluaiseacht an mhótair nó an ghrúpa mótair.
true— Tá an mótar nó an grúpa mótair críochnaithe ag bogadh.false— Tá an mótar nó an grúpa mótair fós ag gluaiseacht.
Oibríonn an fheidhm seo i gcomhar leis na feidhmeanna Gluaiseachta seo a leanas a bhfuil an paraiméadar waitForCompletion acu: spinFor agus spinToPosition.
bool isDone();
Ní ghlacann an fheidhm seo le haon pharaiméadair.
Return ValuesTugann sé seo ar ais an bhfuil an mótar nó an grúpa mótair críochnaithe ag bogadh, mar luach Booleanach.
true— The motor or motor group is finished moving.false— The motor or motor group is still moving.
Oibríonn
isDonei gcomhar leis na feidhmeanna Gluaiseachta seo a leanas a bhfuil an paraiméadarwaitForCompletionacu:spinForagusspinToPosition.
// Spin forward until the motor is done spinning
Motor1.spinFor(forward, 200, degrees, false);
while (true) {
  if (Motor1.isDone()) {
    Drivetrain.stop();
  } else {
    Drivetrain.drive(forward);
  }
}
isSpinning#
isSpinning tugann sé seo ar ais cibé an bhfuil an mótar nó an grúpa mótair ag sníomh, mar luach Booleanach. Is féidir é seo a úsáid chun am iompraíochtaí eile a rialú bunaithe ar ghluaiseacht an mhótair nó an ghrúpa mótair.
true— Tá an mótar nó an grúpa mótair ag sníomh.false— Níl an mótar nó an grúpa mótair ag sníomh.
Oibríonn an fheidhm seo i gcomhar le feidhmeanna gluaiseachta ar nós spin, spinFor, agus spinToPosition.
bool isSpinning();
Ní ghlacann an fheidhm seo le haon pharaiméadair.
Return ValuesTugann sé seo ar ais an bhfuil an mótar nó an grúpa mótair ag sníomh, mar luach Booleanach.
true— The motor or motor group is spinning.false— The motor or motor group is not spinning.
Oibríonn
isSpinningle feidhmeanna gluaiseachta Gluaiseachta ar nósspin,spinFor, agusspinToPosition.
// Spin forward until the motor is done spinning
Motor1.spinFor(forward, 200, degrees, false);
while (true) {
  if (Motor1.isSpinning()) {
    Drivetrain.drive(forward);
  } else {
    Drivetrain.stop();
  }
}
position#
Is é suíomh mótair nó grúpa mótair an fad atá sé sníomhaithe, arna thomhas i degrees nó turnsIs ionann casadh amháin agus 360 céim. position tugann sé suíomh reatha an mhótair nó an ghrúpa mótair ar ais.
Ag tús tionscadail, socraítear suíomh an mhótair nó an ghrúpa mótair go 0 céim. Má rothlaíonn an mótar nó an grúpa mótair casadh amháin ar aghaidh, beidh an suíomh 360 céim nó 1 casadh. Má rothlaíonn an mótar nó an grúpa mótair sa treo eile, beidh an suíomh diúltach.
Available Functionsdouble position(
rotationUnits units );
Paraiméadar |
Cineál |
Cur síos |
|---|---|---|
|
|
An t-aonad chun suíomh an mhótair nó an ghrúpa mótair a thabhairt ar ais i:
|
Tugann sé double ar ais a léiríonn suíomh reatha an mhótair nó an ghrúpa mótair sna haonaid shonraithe.
Athraíonn glao ar
setPositionan pointe tagartha don luach seo.Léiríonn an luach a chuirtear ar ais léamh reatha an ionchódóra agus ní léiríonn sé an bhfuil an mótar nó an grúpa mótair ag bogadh go gníomhach.
Nuair a ghlaotar air ar
motor_group, tugann an fheidhm seo suíomh an chéad mhótair sa ghrúpa ar ais.
// Spin, then show the final position
Motor1.spin(forward);
wait(1, seconds);
Motor1.stop();
Brain.Screen.print("Pos: %f", Motor1.position(degrees));
velocity#
Tugann velocity ar ais cé chomh tapa agus atá an mótar nó an grúpa mótair ag sníomh.
Ciallaíonn luach dearfach go bhfuil an mótar nó an grúpa mótair ag sníomh ar aghaidh. Ciallaíonn luach diúltach go bhfuil sé ag sníomh ar gcúl.
Available Functionsdouble velocity(
velocityUnits units );
Paraiméadar |
Cineál |
Cur síos |
|---|---|---|
|
|
An t-aonad a úsáidtear chun luas a léiriú:
|
Tugann sé double ar ais a léiríonn cé chomh tapa agus atá an mótar nó an grúpa mótair ag sníomh sna haonaid shonraithe.
Nótaí
Nuair a ghlaotar air ar
motor_group, tugann an fheidhm seo luas an chéad mhótair sa ghrúpa ar ais.
current#
Tugann current ar ais cé mhéad srutha leictrigh atá á úsáid ag an mótar nó ag an ngrúpa mótair. Is é an sruth an méid leictreachais atá ag sreabhadh tríd an mótar nó ag an ngrúpa mótair. Nuair a chuirtear ar ais in aimpéir é, tuairiscítear sruth ó 0.0 go 1.2 A.
Ciallaíonn luach reatha níos airde go bhfuil an mótar nó an grúpa mótair ag úsáid níos mó srutha leictrigh. Is féidir leis seo tarlú nuair a bhíonn an mótar nó an grúpa mótair ag ardú rud trom, ag brú i gcoinne réada, nó ag iarraidh bogadh nuair atá sé sáinnithe.
Is féidir é seo a úsáid chun a sheiceáil an bhfuil an mótar nó an grúpa mótair ag streachailt le linn gluaiseachta. Má fhanann an sruth ard, d’fhéadfadh an mótar dul níos teo nó cumhacht a úsáid níos lú éifeachtúla.
Available Functions1 — Tugann sé sruth leictreach an mhótair nó an ghrúpa mótair ar ais in aimpéir.
double current(
  currentUnits units = amp );
Parameters2 — Tugann sé sruth leictreach an mhótair nó an ghrúpa mótair ar ais mar chéatadán den sruth rátáilte uasta.
double current(
  percentUnits units );
Paraiméadar |
Cineál |
Cur síos |
|---|---|---|
|
|
An t-aonad a úsáidtear chun sruth a léiriú: |
|
|
Léiríonn sé an sruth mar chéatadán d’uas-sruth rátáilte an mhótair: |
Tugann sé double ar ais a léiríonn cé mhéad srutha leictrigh atá á tharraingt ag an mótar nó ag an ngrúpa mótair sna haonaid shonraithe.
Nótaí
Nuair a ghlaotar air ar
motor_group, tugann an fheidhm seo an sruth leictreach iomlán ar ais do na mótair uile sa ghrúpa.
power#
Tugann power ar ais cé mhéad cumhachta atá á úsáid ag an mótar nó ag an ngrúpa mótair i vata. Léiríonn cumhacht cé chomh tapa agus atá an mótar nó an grúpa mótair ag úsáid fuinnimh.
Ciallaíonn luach cumhachta níos airde go bhfuil an mótar nó an grúpa mótair ag úsáid fuinnimh níos tapúla. Is féidir leis seo tarlú nuair a bhíonn an mótar nó an grúpa mótair ag ardú rud trom, ag brú i gcoinne réada, nó ag iarraidh bogadh nuair atá sé sáinnithe.
Is féidir é seo a úsáid chun gluaiseachtaí a chur i gcomparáid nó a sheiceáil an bhfuil an mótar nó an grúpa mótair ag streachailt. Má fhanann an chumhacht ard, féadfaidh an mótar dul níos teo nó fuinneamh a úsáid níos lú éifeachtúla.
Available Functionsdouble power(
powerUnits units = watt );
Paraiméadair
Paraiméadar |
Cineál |
Cur síos |
|---|---|---|
|
|
An t-aonad a úsáidtear chun cumhacht an mhótair a léiriú:
|
Luachanna Fillte
Tugann sé double ar ais a léiríonn an méid cumhachta atá á úsáid ag an mótar nó ag an ngrúpa mótair i vata.
Nótaí
Nuair a ghlaotar air ar
motor_group, tugann an fheidhm seo cumhacht leictreach an chéad mhótair sa ghrúpa ar ais.
torque#
Léiríonn chasmhóiminte cé chomh crua is atá mótar nó grúpa mótair ag casadh, ag brú nó ag tarraingt agus é ag sníomh.
torque tugann sé ar ais cé mhéad chasmhóiminte atá á úsáid ag an mótar nó ag an ngrúpa mótair.
Ciallaíonn luach chasmhóiminte níos airde go bhfuil an mótar nó an grúpa mótair ag brú nó ag tarraingt níos deacra. Is féidir leis seo tarlú nuair a bhíonn an mótar nó an grúpa mótair ag ardú rud trom, ag brú i gcoinne réada, nó ag iarraidh bogadh nuair atá sé sáinnithe.
Is féidir é seo a úsáid chun a sheiceáil an bhfuil an mótar nó an grúpa mótair ag streachailt nó chun comparáid a dhéanamh idir an méid brú a theastaíonn ó ghluaiseachtaí éagsúla.
Chun chasmhóimint mótair nó grúpa mótair a shocrú, bain úsáid as setMaxTorque.
double torque(
  torqueUnits units = Nm );
Paraiméadair
Paraiméadar |
Cineál |
Cur síos |
|---|---|---|
|
|
An t-aonad a úsáidtear chun chasmhóimint an mhótair a léiriú:
|
Luachanna Fillte
Tugann sé double ar ais a léiríonn cé mhéad chasmhóiminte atá á úsáid ag an mótar nó ag an ngrúpa mótair sna haonaid shonraithe.
Nótaí
Nuair a ghlaotar air ar
motor_group, tugann an fheidhm seo an chasmhóimint aschuir meicniúil den chéad mhótar sa ghrúpa ar ais.
efficiency#
efficiency tugann sé ar ais cé chomh héifeachtúil is atá an mótar nó an grúpa mótair ag úsáid cumhachta, mar chéatadán ó 0% go 100%.
Léiríonn éifeachtúlacht cé mhéad de chumhacht an mhótair nó an ghrúpa mótair atá á úsáid le haghaidh gluaiseachta. Ciallaíonn luach éifeachtúlachta níos airde go bhfuil níos mó de chumhacht an mhótair nó an ghrúpa mótair á húsáid le haghaidh gluaiseachta. Is féidir luach éifeachtúlachta níos ísle a tharlú nuair a bhíonn an mótar nó an grúpa mótair ag obair go dian ach nach bhfuil ag bogadh mórán, mar shampla nuair a bhíonn sé sáinnithe nó ag brú i gcoinne réada.
Is féidir é seo a úsáid chun gluaiseachtaí a chur i gcomparáid nó a sheiceáil an bhfuil an mótar nó an grúpa mótair ag cur cumhachta amú seachas í a úsáid le haghaidh gluaiseachta.
Available Functionsdouble efficiency(
percentUnits units = percent );
Paraiméadair
Paraiméadar |
Cineál |
Cur síos |
|---|---|---|
|
|
An t-aonad a úsáidtear chun éifeachtúlacht mhótair a léiriú:
|
Luachanna Fillte
Tugann sé double ar ais a léiríonn cé chomh héifeachtúil is atá an mótar nó an grúpa mótair ag úsáid cumhachta mar chéatadán.
Nótaí
Nuair a ghlaotar air ar
motor_group, tugann an fheidhm seo éifeachtúlacht an chéad mhótair sa ghrúpa ar ais.
temperature#
temperature tugann sé teocht an mhótair nó an ghrúpa mótair ar ais.
Léiríonn teocht an mhótair cé chomh te is atá an mótar nó an grúpa mótair. Ciallaíonn teocht níos airde go bhfuil an mótar nó an grúpa mótair ag éirí níos teo agus é ag obair. Ba chóir don mhótar fanacht faoi bhun 55°C chun leanúint ar aghaidh ag feidhmiú go hiomlán.
Má théann an mótar nó an grúpa mótair ró-the, laghdóidh sé a uas-sruth chun é féin a chosaint. Ag 70°C, stopfaidh mótar ag rith go dtí go bhfuaróidh sé síos.
Is féidir é seo a úsáid chun a sheiceáil an bhfuil an mótar nó an grúpa mótair ag éirí ró-the le linn gluaiseachtaí arís agus arís eile, ritheanna fada, nó nuair a bhíonn sé ag brú i gcoinne réada.
Available Functions1 — Tugann sé teocht an mhótair nó an ghrúpa mótair ar ais mar chéatadán den uasteocht oibriúcháin.
double temperature(
  percentUnits units = percent );
2 — Tugann sé teocht an mhótair nó an ghrúpa mótair ar ais in aonaid teochta fisiciúla.
double temperature(
  temperatureUnits units );
Paraiméadair
Paraiméadar |
Cineál |
Cur síos |
|---|---|---|
|
|
An t-aonad a úsáidtear chun teocht an mhótair nó an ghrúpa mótair a léiriú mar chéatadán:
|
|
|
An t-aonad a úsáidtear chun teocht an mhótair nó an ghrúpa mótair a léiriú i gcéimeanna:
|
Luachanna Fillte
Tugann sé double ar ais a léiríonn teocht an mhótair nó an ghrúpa mótair sna haonaid shonraithe.
Nótaí
Is é an raon teochta oibriúcháin don mhótar ná thart ar
20°C(68°F) go70°C(158°F).Nuair a ghlaotar air ar
motor_group, tugann an fheidhm seo teocht an chéad mhótair sa ghrúpa ar ais.
voltage#
Tugann voltas voltage an voltas leictreach a sholáthraítear don mhótar nó don ghrúpa mótair ar ais.
double voltage(
  voltageUnits units = volt );
Paraiméadair
Paraiméadar |
Cineál |
Cur síos |
|---|---|---|
|
|
An t-aonad chun an voltas a léiriú:
|
Luachanna Fillte
Tugann sé double ar ais a léiríonn an voltas leictreach a sholáthraítear don mhótar nó don ghrúpa mótair sna haonaid shonraithe.
Nótaí
Nuair a ghlaotar air ar
motor_group, tugann an fheidhm seo voltas leictreach an chéad mhótair sa ghrúpa ar ais.
direction#
Tugann direction an treo ina bhfuil an mótar nó an grúpa mótair ag sníomh ar ais.
directionType direction();
Paraiméadair
Ní ghlacann an fheidhm seo aon pharaiméadair.
Luachanna Fillte
Tugann sé directionType a léiríonn treo reatha an mhótair nó an ghrúpa mótair:
forward— The motor or motor group is spinning forward.reverse— The motor or motor group is spinning in reverse.
installed#
installed tugann sé seo ar ais cibé an bhfuil an mótar nó an grúpa mótair ceangailte leis an Inchinn IQ (2ú glúin).
bool installed();
Paraiméadair
Ní ghlacann an fheidhm seo aon pharaiméadair.
Luachanna Fillte
Tugann sé bool ar ais a léiríonn an bhfuil an mótar nó an grúpa mótair ceangailte.
true— The motor or motor group is connected.false— The motor or motor group is not connected.
count#
Tugann count líon na mótar i ngrúpa mótair ar ais.
int32_t count();
Paraiméadair
Ní ghlacann an fheidhm seo aon pharaiméadair.
Luachanna Fillte
Tugann sé int32_t a léiríonn líon na mótar sa ghrúpa mótair.