
मोटर और मोटर समूह#
परिचय#
Motors and motor groups control how parts of a robot move. A motor object controls one configured IQ Smart Motor, while a motor_group object controls multiple configured IQ Smart Motors together so they move in tandem. Motors and motor groups can be used to raise an arm, turn a claw, spin a wheel, or move another part of a build. Two motors can work together as a drivetrain to move and turn the whole robot.
प्रत्येक मोटर या मोटर समूह को डिवाइस विंडो में कॉन्फ़िगर किया जाता है। बिल्ड के आधार पर, मोटर और मोटर समूह के नाम बदल सकते हैं। इस पृष्ठ पर उदाहरण के तौर पर Motor1 और MotorGroup1 का उपयोग किया गया है। आवश्यकतानुसार इन्हें अपने कॉन्फ़िगर किए गए नामों से बदलें।
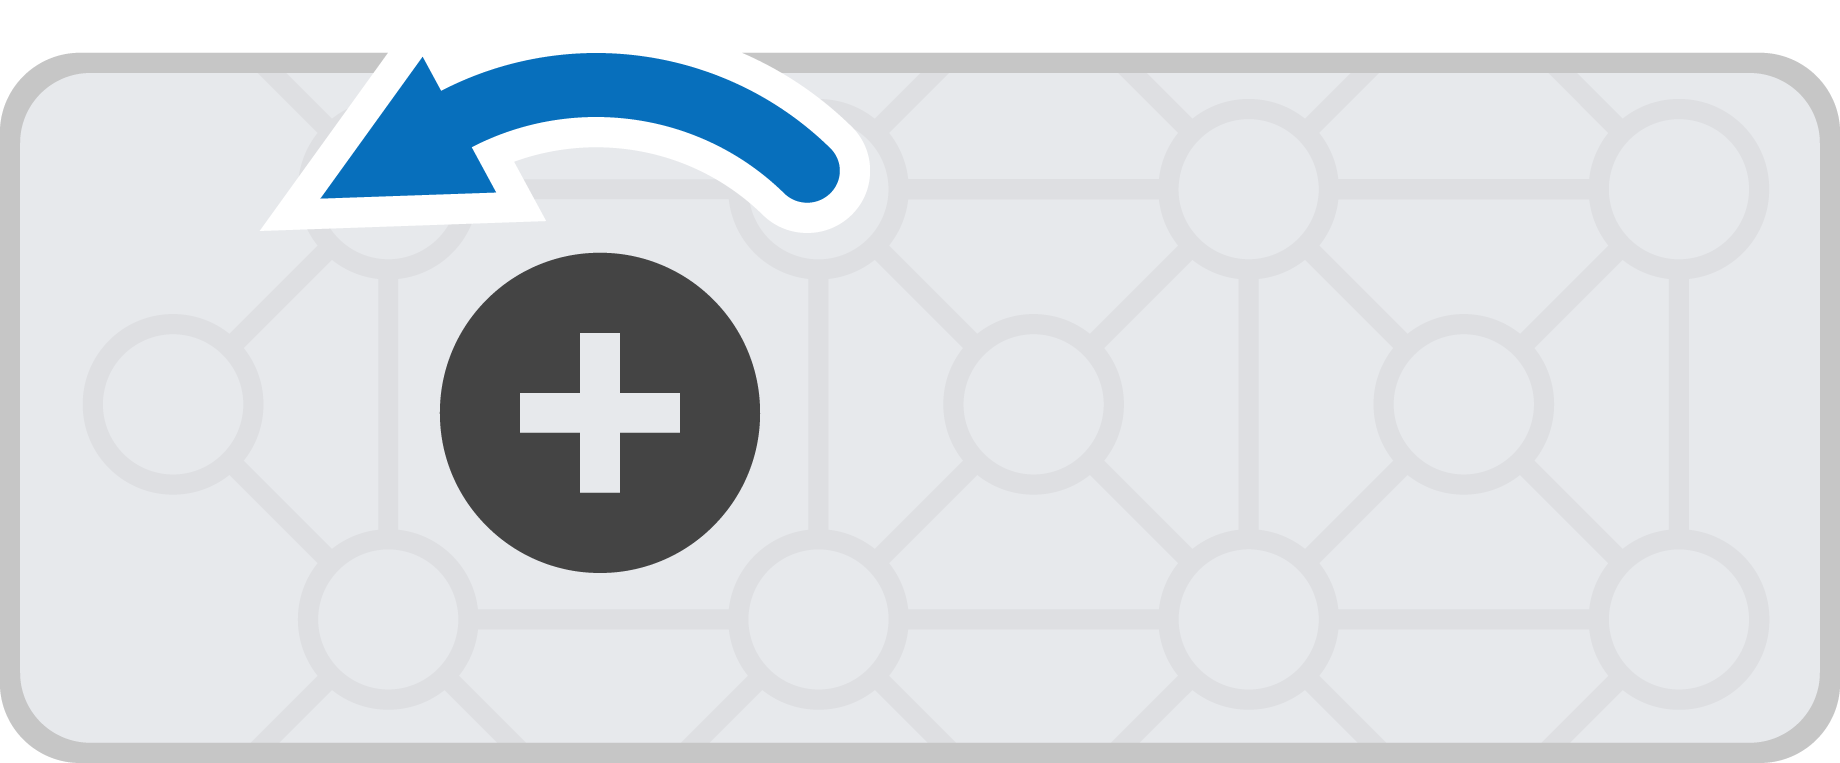
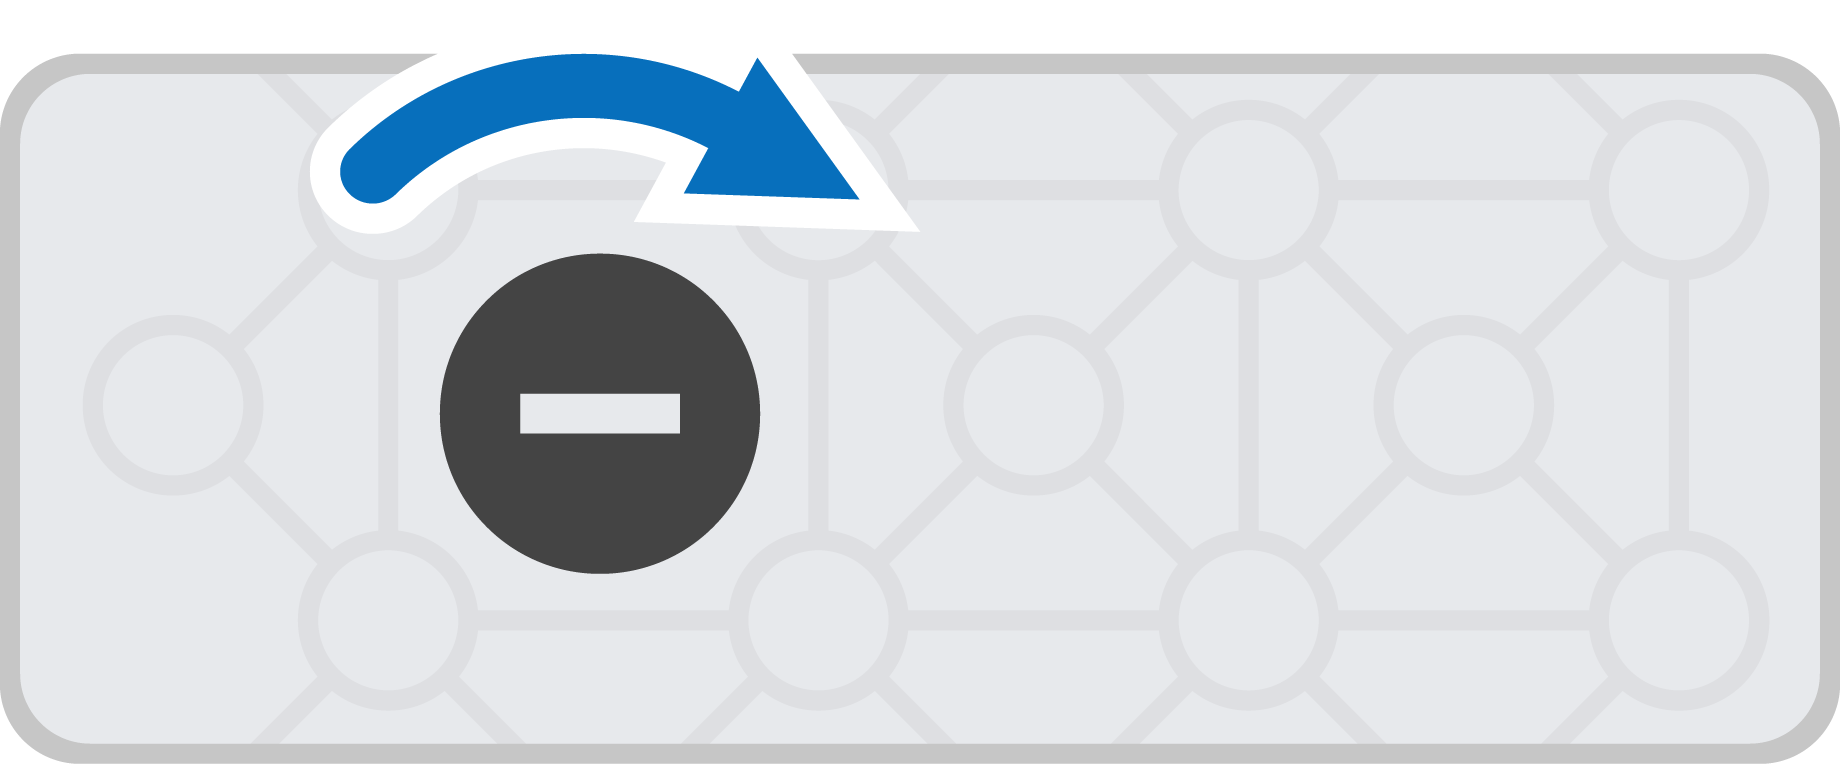
डिफ़ॉल्ट रूप से, forward मोटर को वामावर्त घुमाता है, और reverse मोटर को दक्षिणावर्त घुमाता है। यदि मोटर को रिवर्स पर सेट किया जाता है, तो ये दिशाएँ उलट जाएँगी।
मोटर#
Class Constructors#
1 — निर्दिष्ट स्मार्ट पोर्ट से जुड़े IQ स्मार्ट मोटर के लिए
motorऑब्जेक्ट बनाता है। मोटर स्वचालित रूप से पता लगाए गए आंतरिकgearSettingउपयोग करता है।motor( int32_t index );
2 — निर्दिष्ट स्मार्ट पोर्ट पर
motorऑब्जेक्ट बनाता है और वैकल्पिक रूप से इसकी दिशा उलट देता है। मोटर स्वचालित रूप से पता लगाए गए आंतरिकgearSettingउपयोग करता है।motor( int32_t index, bool reverse );
3 — निर्दिष्ट स्मार्ट पोर्ट पर निर्दिष्ट
motorके साथgearSettingऑब्जेक्ट बनाता है।motor( int32_t index, gearSetting gears );
4 — निर्दिष्ट स्मार्ट पोर्ट पर निर्दिष्ट
motorऔर वैकल्पिक विपरीत दिशा के साथgearSettingऑब्जेक्ट बनाता है।motor( int32_t index, gearSetting gears, bool reverse );
Class Destructor#
motor ऑब्जेक्ट को नष्ट करता है और उससे जुड़े संसाधनों को मुक्त करता है।
~motor();
Parameters#
पैरामीटर |
प्रकार |
विवरण |
|---|---|---|
|
|
स्मार्ट पोर्ट जिससे मोटर जुड़ी हुई है, उसे |
|
|
यह निर्धारित करता है कि मोटर की घूर्णन दिशा उलटी जाए या नहीं:
|
|
|
आंतरिक गियर कार्ट्रिज अनुपात निर्दिष्ट करता है।
|
Notes#
गियर सेटिंग मोटर में लगे फिजिकल कार्ट्रिज से मेल खानी चाहिए।
Example#
// Create the motor instance in Smart Port 1
motor LeftMotor = motor(PORT1);

// Creates the motor instance with different settings
motor RightMotor = motor(
  PORT2,      // Smart Port 2
  ratio2_1,  // Gear ratio is 2:1
  true);
मोटर समूह#
Class Constructors#
motor_group( motor &m1, Args&... m2 );
Class Destructor#
motor_group ऑब्जेक्ट को नष्ट करता है और उससे जुड़े संसाधनों को मुक्त करता है।
~motor_group();
Parameters#
पैरामीटर |
प्रकार |
विवरण |
|---|---|---|
|
|
समूह में जोड़ा गया पहला मोटर। |
|
|
समूह में अतिरिक्त मोटरें जोड़ी गईं। एक मोटर समूह में अधिकतम चार मोटरें हो सकती हैं। |
Example#
// Create individual motor instances
motor LeftMotor  = motor(PORT1);
motor RightMotor = motor(PORT2);

// Create a motor group with both motors
motor_group DriveMotors = motor_group(LeftMotor, RightMotor);
सदस्य कार्य#
मोटर्स और मोटर समूहों को कोड करने के कई तरीके हैं। नीचे सभी motor और motor_group सदस्य कार्यों की सूची दी गई है:
कार्य - मोटरों और मोटर समूहों को रोकें और घुमाएँ।
spin— एक मोटर या मोटर समूह को हमेशा के लिए आगे या पीछे घुमाता है।spinFor— एक मोटर या मोटर समूह को एक विशिष्ट दूरी या समय की मात्रा के लिए घुमाता है।spinToPosition— एक मोटर या मोटर समूह को एक विशिष्ट स्थिति में घुमाता है।stop— मोटर या मोटर समूह को घूमने से रोकता है।
म्यूटेटर्स — मोटर और मोटर समूह सेटिंग्स को समायोजित करें।
setVelocity— मोटर या मोटर समूह को बताता है कि कितनी तेज़ी से घूमना है।setMaxTorque— यह निर्धारित करता है कि स्पिन करते समय मोटर या मोटर समूह को कितना ज़ोर से धक्का देने की अनुमति है।setPosition— मोटर या मोटर समूह की वर्तमान स्थिति को एक नए मान में बदलता है।setStopping— यह सेट करता है कि मोटर या मोटर समूह कैसे चलना बंद कर देगा: ब्रेकिंग, कोस्टिंग या होल्डिंग द्वारा।setTimeout— यह निर्धारित करता है कि कोई मोटर या मोटर समूह किसी गतिविधि को पूरा करने के लिए कितना समय लेगा।
गेटर्स — मोटर और मोटर समूह की स्थिति की जाँच करें।
isDone— बूलियन मान के रूप में मोटर या मोटर समूह चलना समाप्त कर चुका है या नहीं, यह लौटाता है।isSpinning— यह बताता है कि मोटर या मोटर समूह घूम रहा है या नहीं, बूलियन मान के रूप में।position— मोटर या मोटर समूह की वर्तमान स्थिति लौटाता है।velocity— मोटर या मोटर समूह कितनी तेज़ी से घूम रहा है, यह लौटाता है।current— यह बताता है कि मोटर या मोटर समूह कितना विद्युत प्रवाह उपयोग कर रहा है।power— यह बताता है कि मोटर या मोटर समूह कितनी शक्ति का उपयोग कर रहा है।torque— लौटाता है कि मोटर या मोटर समूह कितना टॉर्क इस्तेमाल कर रहा है।efficiency— यह बताता है कि मोटर या मोटर समूह कितनी कुशलता से बिजली का उपयोग कर रहा है।temperature— मोटर या मोटर समूह का तापमान लौटाता है।voltage— मोटर या मोटर समूह को आपूर्ति की गई विद्युत वोल्टेज लौटाता है।direction— मोटर या मोटर समूह के घूमने की दिशा लौटाता है।installed— यह बताता है कि मोटर या मोटर समूह मस्तिष्क से जुड़ा है या नहीं।count— मोटर समूह में मोटरों की संख्या लौटाता है।
किसी भी motor या motor_group सदस्य फ़ंक्शन को कॉल करने से पहले, एक इंस्टेंस बनाना आवश्यक है, जैसा कि नीचे दिखाया गया है:
/* This constructor is required when using VS Code.
Motor and Motor Group configuration is generated automatically
in VEXcode using the Device Menu. Replace the values
as needed. */

// Create the motor instance in Smart Port 1
motor Motor1 = motor(PORT1);
कार्रवाई#
spin#
spin स्पिन किसी मोटर या मोटर समूह को निरंतर आगे या पीछे घुमाता है। मोटर या मोटर समूह तब तक घूमता रहेगा जब तक उसे कोई अन्य क्रिया न दी जाए, जैसे कि किसी दूसरी दिशा में घुमाना या रोकना।
1 — वर्तमान में कॉन्फ़िगर किए गए मोटर वेग का उपयोग करके मोटर या मोटर समूह को घुमाता है।
void spin(
 directionType dir );
2 — मोटर या मोटर समूह को निर्दिष्ट वेग पर घुमाता है।
void spin(
 directionType dir,
 double        velocity,
 velocityUnits units );
Parameters3 — निर्दिष्ट वोल्टेज का उपयोग करके मोटर या मोटर समूह को घुमाता है।
void spin(
 directionType dir,
 double        voltage,
 voltageUnits  units );
पैरामीटर |
प्रकार |
विवरण |
|---|---|---|
|
|
मोटर या मोटर समूह के घूमने की दिशा: |
|
|
|
|
|
The unit used to represent velocity:
|
|
|
घूमने के लिए आवश्यक वोल्टेज। ऋणात्मक मान दिए गए |
|
|
वोल्टेज को दर्शाने वाली इकाई:
|
इस कार्य पर कीमत के लिहाज से कुछ भी रिटर्न नहीं मिलता है।
Notesयह फंक्शन नॉन-वेटिंग है और कॉल के तुरंत बाद प्रोजेक्ट का निष्पादन जारी रहेगा।
मोटर या मोटर समूह तब तक घूमता रहेगा जब तक
stopको कॉल नहीं किया जाता है या कोई अन्य गति फ़ंक्शन निष्पादित नहीं किया जाता है।isDoneऔरisSpinningजैसे फ़ंक्शनspinपर लागू नहीं होते हैं, क्योंकि यह लक्ष्य-आधारित गति का उपयोग नहीं करता है (इसमेंrotationयाtimeपैरामीटर नहीं है)।
// Spin forward, then stop
Motor1.spin(forward);
wait(1, seconds);
Motor1.stop();
spinFor#
spinFor किसी मोटर या मोटर समूह को एक निश्चित दूरी या समय के लिए घुमाता है। घूर्णन-आधारित स्पिन मोटर या मोटर समूह की वर्तमान स्थिति के सापेक्ष होता है। डिफ़ॉल्ट रूप से, प्रोजेक्ट मोटर या मोटर समूह के घूमना बंद होने तक प्रतीक्षा करेगा, उसके बाद ही कोड की अगली पंक्ति चलेगी।
1 — फ़ंक्शन कॉल में दिए गए वेग से एक विशिष्ट दूरी तक घूमता है।
bool spinFor(
 double        rotation,
 rotationUnits units,
 double        velocity,
 velocityUnits units_v,
 bool          waitForCompletion = true );
2 — एक दिशा पैरामीटर स्वीकार करता है और फ़ंक्शन कॉल में प्रदान किए गए वेग पर एक विशिष्ट दूरी के लिए घूमता है।
bool spinFor(
 directionType dir,
 double        rotation,
 rotationUnits units,
 double        velocity,
 velocityUnits units_v,
 bool          waitForCompletion = true );
3 — वर्तमान में कॉन्फ़िगर किए गए मोटर वेग का उपयोग करके एक विशिष्ट दूरी के लिए घूमता है।
bool spinFor(
 double        rotation,
 rotationUnits units,
 bool          waitForCompletion = true );
4 — दिशा पैरामीटर स्वीकार करता है और वर्तमान में कॉन्फ़िगर किए गए मोटर वेग का उपयोग करके एक विशिष्ट दूरी के लिए घूमता है।
bool spinFor(
 directionType dir,
 double        rotation,
 rotationUnits units,
 bool          waitForCompletion = true );
5 — फ़ंक्शन कॉल में दी गई गति से एक विशिष्ट समय के लिए घूमता है।
bool spinFor(
 double        time,
 timeUnits     units,
 double        velocity,
 velocityUnits units_v );
6 — दिशा पैरामीटर स्वीकार करता है और फ़ंक्शन कॉल में प्रदान किए गए वेग पर एक विशिष्ट समय के लिए घूमता है।
bool spinFor(
 directionType dir,
 double        time,
 timeUnits     units,
 double        velocity,
 velocityUnits units_v );
7 — वर्तमान में कॉन्फ़िगर किए गए मोटर वेग का उपयोग करके एक विशिष्ट समय के लिए घूमता है।
bool spinFor(
 double    time,
 timeUnits units );
Parameters8 — दिशा पैरामीटर स्वीकार करता है और वर्तमान में कॉन्फ़िगर किए गए मोटर वेग का उपयोग करके एक विशिष्ट समय के लिए घूमता है।
bool spinFor(
 directionType dir,
 double        time,
 timeUnits     units );
पैरामीटर |
प्रकार |
विवरण |
|---|---|---|
|
|
मोटर या मोटर समूह के घूमने की दिशा: |
|
|
मोटर या मोटर समूह द्वारा तय की गई घूमने की दूरी। |
|
|
The rotation unit:
|
|
|
मोटर या मोटर समूह के घूमने की अवधि। |
|
|
समय की इकाई:
|
|
|
|
|
|
वेग को दर्शाने वाली इकाई:
|
|
|
|
यह एक बूलियन मान लौटाता है जो दर्शाता है कि मोटर या मोटर समूह लक्ष्य मान तक पहुंचा या नहीं।
true— The motor or motor group reached the target value.false— The motor or motor group was not able to reach the target value orwaitForCompletionis set tofalse.
spinप्रगति में रहते हुए किसी अन्य मोटर मूवमेंट फ़ंक्शन (जैसेstopयाspinFor) को निष्पादित करने से वर्तमान गति बाधित हो जाएगी।क्योंकि
spinForलक्ष्य-आधारित है (rotationयाtimeपैरामीटर का उपयोग करता है),isDoneऔरisSpinningजैसे फ़ंक्शनspinForके साथ काम करते हैं।
// Spin 1 turn fast, then 1 turn slow
Motor1.spinFor(forward, 1, turns, true);
Motor1.spinFor(reverse, 1, turns, 20, velocityUnits::pct, true);
spinToPosition#
spinToPosition कमांड किसी मोटर या मोटर समूह को एक विशिष्ट स्थिति में घुमाता है।
किसी मोटर या मोटर समूह की स्थिति यह दर्शाती है कि वह कितनी दूर घूमी है, जिसे degrees या turnsमें मापा जाता है। एक चक्कर 360 डिग्री के बराबर होता है। किसी परियोजना की शुरुआत में, मोटर या मोटर समूह की स्थिति 0 डिग्री पर सेट की जाती है। मोटर या मोटर समूह की स्थिति को setPosition फ़ंक्शन का उपयोग करके भी सेट किया जा सकता है।
स्थिति के मान निरपेक्ष होते हैं। इसका अर्थ है कि घूर्णन की दिशा मोटर या मोटर समूह की वर्तमान स्थिति पर निर्भर करती है।
उदाहरण के लिए, यदि मोटर या मोटर समूह 0 डिग्री से शुरू होकर 720 डिग्री तक घूमता है, तो वह दो चक्कर आगे की ओर घूमेगा। यदि फिर वह 360 डिग्री तक घूमता है, तो वह एक चक्कर पीछे की ओर घूमेगा, क्योंकि 360, 720 से कम है।
Available Functions1 — फ़ंक्शन कॉल में दिए गए वेग से एक विशिष्ट स्थिति में घूमता है।
bool spinToPosition(
 double        rotation,
 rotationUnits units,
 double        velocity,
 velocityUnits units_v,
 bool          waitForCompletion = true );
Parameters2 — वर्तमान में कॉन्फ़िगर किए गए मोटर वेग का उपयोग करके एक विशिष्ट स्थिति में घूमता है।
bool spinToPosition(
 double        rotation,
 rotationUnits units,
 bool          waitForCompletion = true );
पैरामीटर |
प्रकार |
विवरण |
|---|---|---|
|
|
वह स्थिति मान जिस पर मोटर या मोटर समूह घूमेगा। |
|
|
The rotation unit:
|
|
|
|
|
|
वेग को दर्शाने वाली इकाई
|
|
|
|
यह एक बूलियन मान लौटाता है जो दर्शाता है कि मोटर या मोटर समूह ने अनुरोधित लक्ष्य-आधारित गति शुरू की या नहीं।
true— The motor or motor group begins the requested target-based movement.false— The call fails orwaitForCompletionis set tofalse.
spinToPositionप्रगति में रहते हुए किसी अन्य मोटर मूवमेंट फ़ंक्शन (जैसेspinयाspinFor) को निष्पादित करने से वर्तमान गति बाधित हो जाएगी।क्योंकि
spinToPositionलक्ष्य-आधारित है (rotationपैरामीटर का उपयोग करता है),isDoneऔरisSpinningजैसे फ़ंक्शनspinToPositionके साथ काम करते हैं।
// Spin forward, then go to 90°
Motor1.spin(forward);
wait(1, seconds);
Motor1.spinToPosition(90, degrees);
stop#
stop किसी मोटर या मोटर समूह को घूमने से रोकता है।
1 — वर्तमान में कॉन्फ़िगर किए गए ब्रेक मोड का उपयोग करके मोटर या मोटर समूह को रोकता है।
void stop();
Parameters2 — फ़ंक्शन कॉल में दिए गए ब्रेक मोड का उपयोग करके मोटर या मोटर समूह को रोकता है।
void stop(
  brakeType mode );
पैरामीटर |
प्रकार |
विवरण |
|---|---|---|
|
|
वैकल्पिक। मोटर या मोटर समूह कैसे रुकेगा:
|
इस कार्य पर कीमत के लिहाज से कुछ भी रिटर्न नहीं मिलता है।
Notesstopदबाने से वर्तमान में चल रही किसी भी मोटर या मोटर समूह की गतिविधि तुरंत रुक जाती है।यदि कोई ब्रेक मोड निर्दिष्ट नहीं है, तो मोटर या मोटर समूह वर्तमान में कॉन्फ़िगर किया गया ब्रेक मोड का उपयोग करता है।
stopकिसी भी सक्रिय लक्ष्य-आधारित गति (जैसेspinForयाspinToPosition) को बाधित करता है।
// Spin and coast to a stop
Motor1.setVelocity(100, percent);
Motor1.spin(forward);
wait(1, seconds);
Motor1.stop(coast);
उत्परिवर्तक#
setVelocity#
setVelocity किसी मोटर या मोटर समूह को यह बताता है कि उसे कितनी गति से घूमना है। उच्च प्रतिशत मान मोटर या मोटर समूह को तेज़ गति से घुमाता है और निम्न प्रतिशत मान मोटर या मोटर समूह को धीमी गति से घुमाता है।
प्रत्येक परियोजना की शुरुआत में प्रत्येक मोटर या मोटर समूह डिफ़ॉल्ट रूप से 50% वेग से घूमता है।
ध्यान दें: अधिक वेग से मोटर या मोटर समूह की गति बढ़ जाती है, लेकिन इससे सटीकता कम हो सकती है। कम वेग से मोटर या मोटर समूह की गति धीमी हो जाती है, लेकिन इससे सटीकता बढ़ सकती है।
Available Functionsvoid setVelocity(
double velocity,
velocityUnits units );
पैरामीटर |
प्रकार |
विवरण |
|---|---|---|
|
|
|
|
|
वेग को दर्शाने वाली इकाई:
|
इस कार्य पर कीमत के लिहाज से कुछ भी रिटर्न नहीं मिलता है।
Notesकोई भी अनुवर्ती मोटर गति फ़ंक्शन (जैसे
spin,spinFor, याspinToPosition) जो स्पष्ट रूप से वेग निर्दिष्ट नहीं करता है, इस मान का उपयोग करेगा।
// Try default, then slow, then fast
Motor1.spinFor(forward, 180, degrees);
wait(1, seconds);
Motor1.setVelocity(20, percent);
Motor1.spinFor(reverse, 180, degrees);
wait(1, seconds);
Motor1.setVelocity(100, percent);
Motor1.spinFor(forward, 180, degrees);
setMaxTorque#
टॉर्क यह दर्शाता है कि कोई मोटर या मोटर समूह घूमते समय कितनी ताकत से धक्का दे सकता है या खींच सकता है।
setMaxTorque मोटर या मोटर समूह द्वारा उपयोग किए जा सकने वाले अधिकतम टॉर्क को निर्धारित करता है।
उच्च प्रतिशत मोटर या मोटर समूह को अधिक बल लगाने की अनुमति देता है, जैसे कि भारी वस्तु उठाते समय। निम्न प्रतिशत मोटर या मोटर समूह के बल लगाने की क्षमता को सीमित करता है। इससे रोबोट को मोटर या मोटर समूह के अटक जाने या उसकी गति सीमा तक पहुँचने की स्थिति में सुरक्षा मिलती है।
प्रत्येक प्रोजेक्ट की शुरुआत में प्रत्येक मोटर या मोटर समूह का टॉर्क डिफ़ॉल्ट रूप से 50% पर सेट होता है।
Available Functions1 — मोटर या मोटर समूह के रेटेड टॉर्क के प्रतिशत के रूप में अधिकतम टॉर्क सेट करता है।
void setMaxTorque(
 double       value,
 percentUnits units );
2 — भौतिक टॉर्क इकाइयों का उपयोग करके अधिकतम टॉर्क सेट करता है।
void setMaxTorque(
 double      value,
 torqueUnits units );
Parameters3 — मोटर करंट को सीमित करके अधिकतम टॉर्क सेट करता है।
void setMaxTorque(
 double       value,
 currentUnits units );
पैरामीटर |
प्रकार |
विवरण |
|---|---|---|
|
|
मोटर या मोटर समूह द्वारा उपयोग किया जा सकने वाला अधिकतम टॉर्क। |
|
|
Specifies torque as a percentage: |
|
|
टॉर्क को भौतिक इकाइयों में निर्दिष्ट करता है जैसे:
|
|
|
मोटर करंट को सीमित करके टॉर्क निर्दिष्ट करता है:
|
इस कार्य पर कीमत के लिहाज से कुछ भी रिटर्न नहीं मिलता है।
Notesजब
currentUnitsका उपयोग किया जाता है, तो मोटर या मोटर समूह द्वारा उपयोग किए जा सकने वाले विद्युत प्रवाह की मात्रा को प्रतिबंधित करके टॉर्क सीमित किया जाता है।
setPosition#
किसी मोटर या मोटर समूह की स्थिति यह दर्शाती है कि वह कितनी दूर घूम चुका है, जिसे degrees या turnsमें मापा जाता है। एक चक्कर 360 डिग्री के बराबर होता है। setPosition मोटर या मोटर समूह की वर्तमान स्थिति को एक नए मान में बदल देता है।
उदाहरण के लिए, यदि कोई मोटर या मोटर समूह 180 डिग्री घूम चुका है, तो उसकी स्थिति को 0 डिग्री पर सेट करने से वह स्थिति 180 से 0 डिग्री पर रीसेट हो जाएगी। फिर मोटर या मोटर समूह उस नए मान के आधार पर अलग-अलग स्थितियों में घूम सकता है।
Available Functionsvoid setPosition(
double value,
rotationUnits units );
पैरामीटर |
प्रकार |
विवरण |
|---|---|---|
|
|
मोटर या मोटर समूह के लिए निर्धारित की जाने वाली स्थिति का मान। |
|
|
The position unit:
|
इस कार्य पर कीमत के लिहाज से कुछ भी रिटर्न नहीं मिलता है।
NotessetPositionको कॉल करने के बाद,spinToPositionके लिए बाद के कॉल अपडेटेड स्थिति को संदर्भ के रूप में उपयोग करेंगे।
setStopping#
setStopping यह निर्धारित करता है कि कोई मोटर या मोटर समूह कैसे चलना बंद करेगा: ब्रेकिंग द्वारा, बिना एक्सीलरेटर दबाए चलने से, या रोककर।
void setStopping(
  brakeType mode );
पैरामीटर |
प्रकार |
विवरण |
|---|---|---|
|
|
मोटर या मोटर समूह कैसे रुकेगा:
|
इस कार्य पर कीमत के लिहाज से कुछ भी रिटर्न नहीं मिलता है।
Notesबिना निर्दिष्ट ब्रेक मोड के
stopपर कोई भी बाद की कॉल इस मान का उपयोग करेगी।
setTimeout#
setTimeout निर्धारित करता है कि कोई मोटर या मोटर समूह किसी गतिविधि को पूरा करने के लिए कितना समय लेगा। यदि मोटर या मोटर समूह उस समय में गतिविधि पूरी नहीं कर पाता है, तो वह प्रयास करना बंद कर देगा और कोड की अगली पंक्ति पर चला जाएगा। इससे मोटर या मोटर समूह को गतिविधि में अटकने से बचाया जा सकता है।
void setTimeout(
    int32_t   time,
    timeUnits units );
पैरामीटर |
प्रकार |
विवरण |
|---|---|---|
|
|
किसी गतिविधि को पूरा करने के लिए मोटर या मोटर समूह को दिए जाने वाला समय। यह एक धनात्मक पूर्णांक होना चाहिए। |
|
|
समय की इकाई:
|
वापसी मान
इस कार्य पर कीमत के लिहाज से कुछ भी रिटर्न नहीं मिलता है।
Notesमोटर या मोटर समूह टाइमआउट का उपयोग उन गतिविधियों को रोकने के लिए किया जाता है जो अपने लक्ष्य स्थान तक नहीं पहुंचती हैं, ताकि स्टैक में अन्य कमांड के निष्पादन को रोका न जा सके।
यदि मोटर या मोटर समूह टाइमआउट समाप्त होने से पहले अपने लक्ष्य स्थान तक नहीं पहुंच पाता है, तो यह प्रयास करना बंद कर देगा और कोड की अगली पंक्ति पर चला जाएगा।
टाइमआउट उन कार्यों पर लागू होता है जिनका लक्ष्य मान होता है जैसे
spinForऔरspinToPosition।
// Stop a long move after 1 second
Motor1.setTimeout(1, seconds);
Motor1.spinFor(forward, 2, turns);
Motor1.spinToPosition(0, degrees);
टिककर खेल#
isDone#
isDone बूलियन मान के रूप में यह बताता है कि मोटर या मोटर समूह की गति पूरी हो गई है या नहीं। इसका उपयोग मोटर या मोटर समूह की गति के आधार पर अन्य कार्यों के समय को नियंत्रित करने के लिए किया जा सकता है।
true— मोटर या मोटर समूह का चलना समाप्त हो गया है।false— मोटर या मोटर समूह अभी भी चल रहा है।
यह फ़ंक्शन निम्नलिखित मोशन फ़ंक्शंस के साथ मिलकर काम करता है जिनमें waitForCompletion पैरामीटर है: spinFor और spinToPosition।
bool isDone();
यह फ़ंक्शन कोई पैरामीटर स्वीकार नहीं करता है।
Return Valuesयह बूलियन मान के रूप में बताता है कि मोटर या मोटर समूह का चलना समाप्त हो गया है या नहीं।
true— The motor or motor group is finished moving.false— The motor or motor group is still moving.
isDoneनिम्नलिखित मोशन फ़ंक्शंस के साथ मिलकर काम करता है जिनमेंwaitForCompletionपैरामीटर है:spinForऔरspinToPosition।
// Spin forward until the motor is done spinning
Motor1.spinFor(forward, 200, degrees, false);
while (true) {
  if (Motor1.isDone()) {
    Drivetrain.stop();
  } else {
    Drivetrain.drive(forward);
  }
}
isSpinning#
isSpinning बूलियन मान के रूप में यह बताता है कि मोटर या मोटर समूह घूम रहा है या नहीं। इसका उपयोग मोटर या मोटर समूह की गति के आधार पर अन्य व्यवहारों के समय को नियंत्रित करने के लिए किया जा सकता है।
true— मोटर या मोटर समूह घूम रहा है।false— मोटर या मोटर समूह नहीं घूम रहा है।
यह फ़ंक्शन मोशन मूवमेंट फ़ंक्शन जैसे spin, spinFor, और spinToPosition के साथ मिलकर काम करता है।
bool isSpinning();
यह फ़ंक्शन कोई पैरामीटर स्वीकार नहीं करता है।
Return Valuesयह बूलियन मान के रूप में बताता है कि मोटर या मोटर समूह घूम रहा है या नहीं।
true— The motor or motor group is spinning.false— The motor or motor group is not spinning.
isSpinningमोशन मूवमेंट फ़ंक्शन जैसेspin,spinFor, औरspinToPositionके साथ काम करता है।
// Spin forward until the motor is done spinning
Motor1.spinFor(forward, 200, degrees, false);
while (true) {
  if (Motor1.isSpinning()) {
    Drivetrain.drive(forward);
  } else {
    Drivetrain.stop();
  }
}
position#
किसी मोटर या मोटर समूह की स्थिति यह दर्शाती है कि वह कितनी दूर घूम चुका है, जिसे degrees या turnsमें मापा जाता है। एक चक्कर 360 डिग्री के बराबर होता है। position मोटर या मोटर समूह की वर्तमान स्थिति बताती है।
किसी प्रोजेक्ट की शुरुआत में, मोटर या मोटर समूह की स्थिति 0 डिग्री पर सेट की जाती है। यदि मोटर या मोटर समूह एक चक्कर आगे की ओर घूमता है, तो स्थिति 360 डिग्री या 1 चक्कर होगी। यदि मोटर या मोटर समूह दूसरी दिशा में घूमता है, तो स्थिति ऋणात्मक होगी।
Available Functionsdouble position(
rotationUnits units );
पैरामीटर |
प्रकार |
विवरण |
|---|---|---|
|
|
The unit to return the motor or motor group position in:
|
यह निर्दिष्ट इकाइयों में मोटर या मोटर समूह की वर्तमान स्थिति को दर्शाने वाला double मान लौटाता है।
setPositionको कॉल करने से इस मान के लिए संदर्भ बिंदु बदल जाता है।लौटाया गया मान वर्तमान एनकोडर रीडिंग को दर्शाता है और यह इंगित नहीं करता है कि मोटर या मोटर समूह सक्रिय रूप से चल रहा है या नहीं।
जब
motor_groupपर कॉल किया जाता है, तो यह फ़ंक्शन समूह में पहले मोटर की स्थिति लौटाता है।
// Spin, then show the final position
Motor1.spin(forward);
wait(1, seconds);
Motor1.stop();
Brain.Screen.print("Pos: %f", Motor1.position(degrees));
velocity#
velocity यह बताता है कि मोटर या मोटर समूह कितनी तेजी से घूम रहा है।
धनात्मक मान का अर्थ है कि मोटर या मोटर समूह आगे की ओर घूम रहा है। ऋणात्मक मान का अर्थ है कि यह विपरीत दिशा में घूम रहा है।
Available Functionsdouble velocity(
velocityUnits units );
पैरामीटर |
प्रकार |
विवरण |
|---|---|---|
|
|
The unit used to represent velocity:
|
यह निर्दिष्ट इकाइयों में मोटर या मोटर समूह के घूमने की गति को दर्शाने वाला double लौटाता है।
नोट्स
जब
motor_groupपर कॉल किया जाता है, तो यह फ़ंक्शन समूह में पहले मोटर का वेग लौटाता है।
current#
current की गणना मोटर या मोटर समूह द्वारा उपयोग की जा रही विद्युत धारा की मात्रा दर्शाती है। धारा मोटर या मोटर समूह से प्रवाहित होने वाली विद्युत की मात्रा है। एम्पियर में मान 0.0 से 1.2 A तक होता है।
उच्च विद्युत धारा मान का अर्थ है कि मोटर या मोटर समूह अधिक विद्युत धारा का उपयोग कर रहा है। ऐसा तब हो सकता है जब मोटर या मोटर समूह कोई भारी वस्तु उठा रहा हो, किसी वस्तु पर दबाव डाल रहा हो, या किसी अवरोध के कारण चलने का प्रयास कर रहा हो।
इसका उपयोग यह जांचने के लिए किया जा सकता है कि किसी गतिविधि के दौरान मोटर या मोटर समूह को कोई समस्या तो नहीं हो रही है। यदि करंट अधिक बना रहता है, तो मोटर गर्म हो सकती है या बिजली का उपयोग कम कुशलता से कर सकती है।
Available Functions1 — मोटर या मोटर समूह की विद्युत धारा को एम्पियर में लौटाता है।
double current(
  currentUnits units = amp );
Parameters2 — मोटर या मोटर समूह की विद्युत धारा को अधिकतम रेटेड धारा के प्रतिशत के रूप में लौटाता है।
double current(
  percentUnits units );
पैरामीटर |
प्रकार |
विवरण |
|---|---|---|
|
|
धारा को दर्शाने वाली इकाई: |
|
|
Represents the current as a percentage of the motor’s maximum rated current: |
यह एक double मान लौटाता है जो यह दर्शाता है कि मोटर या मोटर समूह निर्दिष्ट इकाइयों में कितनी विद्युत धारा खींच रहा है।
नोट्स
जब
motor_groupपर कॉल किया जाता है, तो यह फ़ंक्शन समूह में सभी मोटरों के लिए कुल विद्युत धारा लौटाता है।
power#
power यह बताता है कि मोटर या मोटर समूह कितनी शक्ति (वॉट में) का उपयोग कर रहा है। पावर यह दर्शाता है कि मोटर या मोटर समूह कितनी तेजी से ऊर्जा का उपयोग कर रहा है।
उच्च शक्ति मान का अर्थ है कि मोटर या मोटर समूह तेजी से ऊर्जा का उपयोग कर रहा है। ऐसा तब हो सकता है जब मोटर या मोटर समूह कोई भारी वस्तु उठा रहा हो, किसी वस्तु को धकेल रहा हो, या किसी अवरोध के कारण चलने का प्रयास कर रहा हो।
इसका उपयोग गतिविधियों की तुलना करने या यह जांचने के लिए किया जा सकता है कि मोटर या मोटर समूह को कोई समस्या तो नहीं हो रही है। यदि ऊर्जा का उपयोग अधिक रहता है, तो मोटर गर्म हो सकती है या ऊर्जा का कम कुशलता से उपयोग कर सकती है।
Available Functionsdouble power(
powerUnits units = watt );
पैरामीटर
पैरामीटर |
प्रकार |
विवरण |
|---|---|---|
|
|
मोटर की शक्ति को दर्शाने वाली इकाई:
|
वापसी मान
यह एक double लौटाता है जो दर्शाता है कि मोटर या मोटर समूह वाट में कितनी शक्ति का उपयोग कर रहा है।
नोट्स
जब
motor_groupपर कॉल किया जाता है, तो यह फ़ंक्शन समूह में पहले मोटर की विद्युत शक्ति लौटाता है।
torque#
टॉर्क यह दर्शाता है कि कोई मोटर या मोटर समूह घूमते समय कितनी जोर से घुमा रहा है, धक्का दे रहा है या खींच रहा है।
torque यह बताता है कि मोटर या मोटर समूह कितना टॉर्क इस्तेमाल कर रहा है।
टॉर्क का उच्च मान यह दर्शाता है कि मोटर या मोटर समूह अधिक बल से धक्का दे रहा है या खींच रहा है। ऐसा तब हो सकता है जब मोटर या मोटर समूह कोई भारी वस्तु उठा रहा हो, किसी वस्तु पर दबाव डाल रहा हो, या किसी अवरोध के कारण हिलने-डुलने का प्रयास कर रहा हो।
इसका उपयोग यह जांचने के लिए किया जा सकता है कि क्या मोटर या मोटर समूह को परेशानी हो रही है या यह तुलना करने के लिए कि विभिन्न गतिविधियों को कितनी ताकत की आवश्यकता है।
किसी मोटर या मोटर समूह के टॉर्क को सेट करने के लिए, setMaxTorque का उपयोग करें।
double torque(
  torqueUnits units = Nm );
पैरामीटर
पैरामीटर |
प्रकार |
विवरण |
|---|---|---|
|
|
मोटर टॉर्क को दर्शाने के लिए प्रयुक्त इकाई:
|
वापसी मान
यह निर्दिष्ट इकाइयों में मोटर या मोटर समूह द्वारा उपयोग किए जा रहे टॉर्क की मात्रा को दर्शाने वाला double मान लौटाता है।
नोट्स
जब
motor_groupपर कॉल किया जाता है, तो यह फ़ंक्शन समूह में पहले मोटर के यांत्रिक आउटपुट टॉर्क को लौटाता है।
efficiency#
efficiency यह बताता है कि मोटर या मोटर समूह कितनी कुशलता से बिजली का उपयोग कर रहा है, यह प्रतिशत के रूप में 0% से 100% तक होता है।
दक्षता दर्शाती है कि मोटर या मोटर समूह की कितनी शक्ति गति के लिए उपयोग हो रही है। उच्च दक्षता मान का अर्थ है कि मोटर या मोटर समूह की अधिक शक्ति गति में उपयोग हो रही है। निम्न दक्षता मान तब हो सकता है जब मोटर या मोटर समूह कड़ी मेहनत कर रहा हो लेकिन गति न कर पा रहा हो, जैसे कि जब वह अटक गया हो या किसी वस्तु को धकेल रहा हो।
इसका उपयोग गतिविधियों की तुलना करने या यह जांचने के लिए किया जा सकता है कि क्या मोटर या मोटर समूह गति के लिए ऊर्जा का उपयोग करने के बजाय उसे बर्बाद कर रहा है।
Available Functionsdouble efficiency(
percentUnits units = percent );
पैरामीटर
पैरामीटर |
प्रकार |
विवरण |
|---|---|---|
|
|
मोटर दक्षता को दर्शाने वाली इकाई:
|
वापसी मान
यह एक double लौटाता है जो यह दर्शाता है कि मोटर या मोटर समूह प्रतिशत के रूप में कितनी कुशलता से बिजली का उपयोग कर रहा है।
नोट्स
जब
motor_groupपर कॉल किया जाता है, तो यह फ़ंक्शन समूह में पहले मोटर की दक्षता लौटाता है।
temperature#
temperature मोटर या मोटर समूह का तापमान लौटाता है।
मोटर का तापमान यह दर्शाता है कि मोटर या मोटर समूह कितना गर्म है। उच्च तापमान का अर्थ है कि मोटर या मोटर समूह काम करते समय गर्म हो रहा है। मोटर को पूरी क्षमता से काम करने के लिए 55°C नीचे रहना चाहिए।
यदि मोटर या मोटर समूह अत्यधिक गर्म हो जाता है, तो वह स्वयं को बचाने के लिए अपनी अधिकतम धारा को कम कर देगा। 70°Cपर, मोटर ठंडा होने तक चलना बंद कर देगा।
इसका उपयोग यह जांचने के लिए किया जा सकता है कि बार-बार होने वाली गतिविधियों, लंबी दौड़ या किसी वस्तु के विरुद्ध धक्का देने के दौरान मोटर या मोटर समूह बहुत अधिक गर्म तो नहीं हो रहा है।
Available Functions1 — अधिकतम परिचालन तापमान के प्रतिशत के रूप में मोटर या मोटर समूह का तापमान लौटाता है।
double temperature(
  percentUnits units = percent );
2 — भौतिक तापमान इकाइयों में मोटर या मोटर समूह का तापमान लौटाता है।
double temperature(
  temperatureUnits units );
पैरामीटर
पैरामीटर |
प्रकार |
विवरण |
|---|---|---|
|
|
मोटर या मोटर समूह के तापमान को प्रतिशत के रूप में दर्शाने के लिए प्रयुक्त इकाई:
|
|
|
मोटर या मोटर समूह के तापमान को डिग्री में दर्शाने वाली इकाई:
|
वापसी मान
यह निर्दिष्ट इकाइयों में मोटर या मोटर समूह के तापमान को दर्शाने वाला double मान लौटाता है।
नोट्स
मोटर के लिए परिचालन तापमान सीमा लगभग
20°C(68°F) से70°C(158°F) है।जब
motor_groupपर कॉल किया जाता है, तो यह फ़ंक्शन समूह में पहले मोटर का तापमान लौटाता है।
voltage#
voltage मोटर या मोटर समूह को आपूर्ति की गई विद्युत वोल्टेज लौटाता है।
double voltage(
  voltageUnits units = volt );
पैरामीटर
पैरामीटर |
प्रकार |
विवरण |
|---|---|---|
|
|
वोल्टेज को दर्शाने वाली इकाई:
|
वापसी मान
यह निर्दिष्ट इकाइयों में मोटर या मोटर समूह को आपूर्ति किए गए विद्युत वोल्टेज का प्रतिनिधित्व करने वाला double लौटाता है।
नोट्स
जब
motor_groupपर कॉल किया जाता है, तो यह फ़ंक्शन समूह में पहले मोटर का विद्युत वोल्टेज लौटाता है।
direction#
direction मोटर या मोटर समूह के घूमने की दिशा लौटाता है।
directionType direction();
पैरामीटर
यह फ़ंक्शन कोई पैरामीटर नहीं लेता है।
वापसी मान
यह directionType मोटर या मोटर समूह की वर्तमान दिशा को दर्शाता है:
forward— The motor or motor group is spinning forward.reverse— The motor or motor group is spinning in reverse.
installed#
installed यह बताता है कि मोटर या मोटर समूह IQ (दूसरी पीढ़ी) ब्रेन से जुड़ा है या नहीं।
bool installed();
पैरामीटर
यह फ़ंक्शन कोई पैरामीटर नहीं लेता है।
वापसी मान
यह मान bool लौटाता है जो दर्शाता है कि मोटर या मोटर समूह जुड़ा हुआ है या नहीं।
true— The motor or motor group is connected.false— The motor or motor group is not connected.
count#
count मोटर समूह में मोटरों की संख्या लौटाता है।
int32_t count();
पैरामीटर
यह फ़ंक्शन कोई पैरामीटर नहीं लेता है।
वापसी मान
यह int32_t लौटाता है जो मोटर समूह में मोटरों की संख्या को दर्शाता है।