
চোখ#
ভূমিকা#
VEX GO আই সেন্সরটি বস্তু এবং রং শনাক্ত করতে পারে। এটি সেন্সরে কী পরিমাণ আলো প্রতিফলিত হয়ে ফিরে আসছে এবং শনাক্ত করা রঙের হিউ ভ্যালু কত, তাও জানাতে পারে।
আই সেন্সরে একটি আলো আছে যা বস্তু এবং রং আরও স্পষ্টভাবে দেখতে সাহায্য করার জন্য চালু বা বন্ধ করা যায়। আই সেন্সরটি বিভিন্ন দূরত্বে থাকা বস্তু শনাক্ত করার জন্য NEAR অথবা FAR রেঞ্জও ব্যবহার করতে পারে।
বিল্ডের উপর নির্ভর করে আই সেন্সরটি বিভিন্ন অবস্থানে স্থাপন করা যেতে পারে। উদাহরণস্বরূপ, কোড বেস ২.০ - আই ফরোয়ার্ড বিল্ডে আই সেন্সরটি সামনের দিকে মুখ করে থাকে। কোড বেস ২.০ - আই ডাউন বিল্ড, কোড বেস ২.০ - আই + ইলেক্ট্রোম্যাগনেট, এবং সুপার কোড বেস ২.০-তে আই সেন্সরটি নিচের দিকে মুখ করে থাকে।
নীচের উদাহরণগুলির জন্য, কনফিগার করা আই সেন্সরটির নাম eyeদেওয়া হয়েছে। উদাহরণগুলিতে Eye ক্লাস মেথড কল করার জন্য এই নামটি ব্যবহার করা হয়েছে।
আই সেন্সর কোড করার অনেক উপায় আছে। নিচে সমস্ত আই মেথডগুলোর একটি তালিকা দেওয়া হলো:
মিউটেটরস — আই সেন্সর সেটিংস অ্যাডজাস্ট করুন।
set_light— আই সেন্সরের আলো চালু বা বন্ধ করে।set_range— আই সেন্সর কত দূর থেকে কোনো বস্তু শনাক্ত করতে পারবে তা নির্ধারণ করে।set_light_power— আই সেন্সরের আলোর তীব্রতার মাত্রা নির্ধারণ করে।
গেটার্স — আই সেন্সর যা শনাক্ত করে তা ফেরত দেয়।
get_color— আই সেন্সর দ্বারা শনাক্ত করা রঙটি ফেরত দেয়।get_hue— আই সেন্সর দ্বারা শনাক্ত করা হিউ ফেরত দেয়।get_brightness— আই সেন্সর দ্বারা শনাক্ত করা উজ্জ্বলতা ফেরত দেয়।is_object_detected— আই সেন্সর সীমার মধ্যে কোনো বস্তু সনাক্ত করে কিনা তা ফেরত দেয়।is_color_detected— আই সেন্সর একটি নির্দিষ্ট রঙ সনাক্ত করে কিনা তা ফেরত দেয়।
মিউটেটর#
set_light#
set_light আই সেন্সরের আলো চালু বা বন্ধ করে।
Usage:
eye.set_light(state)
প্যারামিটার |
বর্ণনা |
|---|---|
|
আই সেন্সরের আলোর অবস্থা: |
# Build Used: Super Code Base 2.0
def main():
    # Turn the light on and off
    while True:
        eye.set_light(ON)
        wait(2, SECONDS)
        eye.set_light(OFF)
        wait(2, SECONDS)

# Start threads — Do not delete
start_thread(main)
set_range#
set_range নির্ধারণ করে যে, আই সেন্সর থেকে কোনো বস্তু কত দূরে থাকলে তা শনাক্ত করা যাবে।
প্রতিটি প্রজেক্ট ডিফল্টরূপে আই সেন্সরকে FAR রেঞ্জে সেট করে শুরু হয়।
Usage:
eye.set_range(distance)
প্যারামিটার |
বর্ণনা |
|---|---|
|
আই সেন্সরের বস্তু শনাক্তকরণের পরিসীমা। |
# Build Used: Code Base 2.0 - Eye Forward
def main():
    # Drive to an object with different ranges
    eye.set_range(FAR)
    drivetrain.drive(FORWARD)
    wait(0.2, SECONDS)
    while not eye.is_object_detected():
        wait(0.2, SECONDS)
    drivetrain.drive_for(REVERSE, 100, MM)
    # Closer detection range
    eye.set_range(NEAR)
    drivetrain.drive(FORWARD)
    wait(0.2, SECONDS)
    while not eye.is_object_detected():
        wait(0.2, SECONDS)
    drivetrain.stop()


# Start threads — Do not delete
start_thread(main)
set_light_power#
set_light_power আই সেন্সরের আলোর উজ্জ্বলতা নির্ধারণ করে। এই আলো আই সেন্সরকে বস্তু এবং রং আরও স্পষ্টভাবে শনাক্ত করতে সাহায্য করে।
বেশি শতাংশ আলোকে আরও উজ্জ্বল করে। কম শতাংশ আলোকে আরও অনুজ্জ্বল করে।
আই সেন্সরের আলো বন্ধ থাকলে, আলোর শক্তি 0% এর উপরে সেট করলে আলোটি জ্বলে উঠবে।
যদি আই সেন্সরের লাইটটি চালু থাকে, তাহলে লাইটের পাওয়ার ০%-এ সেট করলে লাইটটি বন্ধ হয়ে যাবে।
Usage:
eye.set_light_power(value)
প্যারামিটার |
বর্ণনা |
|---|---|
|
আই সেন্সরের আলোর উজ্জ্বলতা ০% থেকে ১০০% পর্যন্ত সেট করুন। পূর্ণ সংখ্যা ব্যবহার করুন। |
# Build Used: Super Code Base 2.0
def main():
    # Turn on the light at different brightnesses
    eye.set_light_power(25)
    wait(2, SECONDS)
    eye.set_light_power(50)
    wait(2, SECONDS)
    eye.set_light_power(100)

# Start threads — Do not delete
start_thread(main)
গেটার্স#
get_color#
get_color আই সেন্সর দ্বারা শনাক্ত করা রঙটি ফেরত দেয়।
এই পদ্ধতিটি রিটার্ন করতে পারে:
RED— ৩৪০° - ২০° এর মধ্যে একটি বর্ণচ্ছটার মানGREEN— ৭৫° - ১৫৪° এর মধ্যে একটি বর্ণচ্ছটার মানBLUE— ১৬০° - ২৫৪° এর মধ্যে একটি বর্ণচ্ছটার মানNONE— উপলব্ধ কোনো রঙই শনাক্ত করা যায়নি।
Usage:
eye.get_color()
প্যারামিটার |
বর্ণনা |
|---|---|
এই পদ্ধতিতে কোনো প্যারামিটার নেই। |
# Build Used: Super Code Base 2.0
def main():
    # Stop when red is detected
    drivetrain.drive(FORWARD)
    while True:
        if eye.get_color() == RED:
            break
        wait(0.2, SECONDS)
    drivetrain.stop()

# Start threads — Do not delete
start_thread(main)
get_hue#
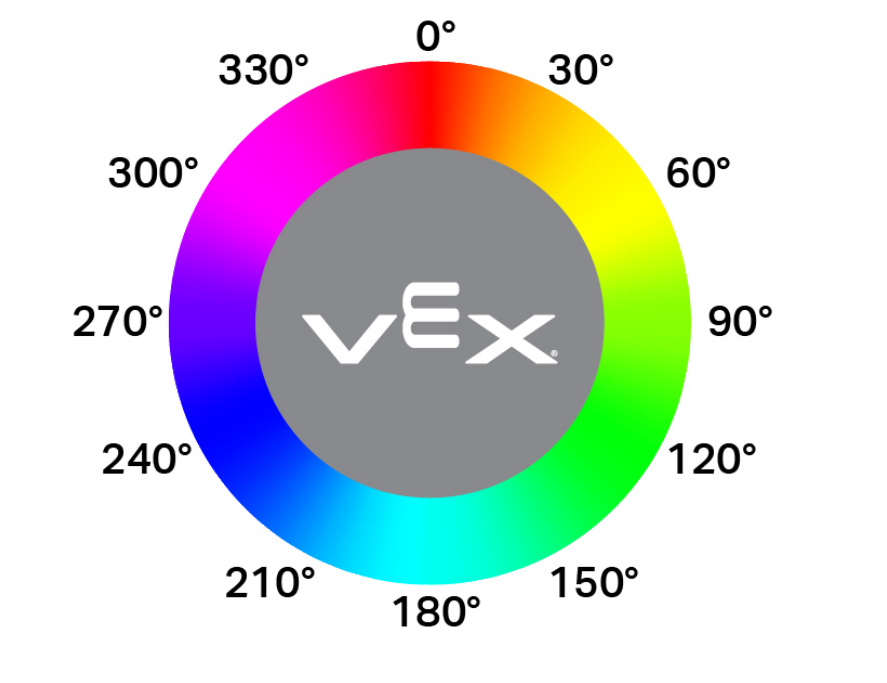
get_hue আই সেন্সর দ্বারা শনাক্ত করা রঙটিকে ০ থেকে ৩৫৯.০০ ডিগ্রীর মধ্যে একটি পূর্ণ সংখ্যা হিসেবে ফেরত দেয়।
হিউ হলো কালার হুইলের সংখ্যা ব্যবহার করে রঙ বর্ণনা করার একটি পদ্ধতি।
Usage:
eye.get_hue()
প্যারামিটার |
বর্ণনা |
|---|---|
এই পদ্ধতিতে কোনো প্যারামিটার নেই। |
# Build Used: Code Base 2.0 - Eye Forward
def main():
    # Display the hue of a pink GO piece
    while True:
        console.clear()
        if 10 < eye.get_hue() < 40:
            console.print("Pink!")
            wait(0.1,SECONDS)
        else:
            console.print("Not pink.")
            wait(0.1,SECONDS)

# Start threads — Do not delete
start_thread(main)
get_brightness#
get_brightness শনাক্ত করা আলোর উজ্জ্বলতা ০% থেকে ১০০% পর্যন্ত একটি পূর্ণ সংখ্যা হিসেবে ফেরত দেয়।
উচ্চ শতাংশের অর্থ হলো আই সেন্সরে বেশি আলো প্রতিফলিত হয়। নিম্ন শতাংশের অর্থ হলো কম আলো প্রতিফলিত হয়।
Usage:
eye.get_brightness()
প্যারামিটার |
বর্ণনা |
|---|---|
এই পদ্ধতিতে কোনো প্যারামিটার নেই। |
# Build Used: Super Code Base 2.0
def main():
    # Monitor the brightness until red is detected
    monitor_sensor("eye.get_brightness")
    drivetrain.drive(FORWARD)
    while not eye.get_color() == RED:
        wait(0.2, SECONDS)
    drivetrain.stop()

# Start threads — Do not delete
start_thread(main)
is_object_detected#
is_object_detected একটি Boolean ফেরত দেয় যা জানায় যে আই সেন্সর সীমার মধ্যে কোনও বস্তু সনাক্ত করেছে কি না।
True— আই সেন্সর একটি বস্তু শনাক্ত করে।False— আই সেন্সর কোনো বস্তু শনাক্ত করতে পারছে না।
set_range ব্যবহার করে সনাক্তকরণ পরিসীমা পরিবর্তন করা যায়।
Usage:
eye.is_object_detected()
প্যারামিটার |
বর্ণনা |
|---|---|
এই পদ্ধতিতে কোনো প্যারামিটার নেই। |
# Build Used: Code Base 2.0 - Eye Forward
def main():
    # Drive forward until an object is detected
    drivetrain.drive(FORWARD)
    wait(0.2, SECONDS)
    while not eye.is_object_detected():
        wait(0.5, SECONDS)
    drivetrain.stop()

# Start threads — Do not delete
start_thread(main)
is_color_detected#
is_color_detected একটি Boolean ফেরত দেয় যা সনাক্ত করা হিউ মানের উপর ভিত্তি করে, আই সেন্সর একটি নির্দিষ্ট রঙ সনাক্ত করে কিনা তা রিপোর্ট করে।
True— আই সেন্সর নির্বাচিত রঙটি শনাক্ত করে।False— আই সেন্সর নির্বাচিত রঙটি শনাক্ত করতে পারছে না।
বস্তুটি শনাক্ত করার মতো যথেষ্ট কাছে থাকলে এবং আলো পরিষ্কার থাকলে আই সেন্সর সবচেয়ে ভালোভাবে কাজ করে।
Usage:
eye.is_color_detected(color)
প্যারামিটার |
বর্ণনা |
|---|---|
|
The color for the Eye Sensor to check:
|
# Build Used: Super Code Base 2.0
def main():
    # Drive forward until a green object is detected
    drivetrain.drive(FORWARD)
    wait(0.2, SECONDS)
    while not eye.is_color_detected(GREEN):
        wait(0.5, SECONDS)
    drivetrain.stop()

# Start threads — Do not delete
start_thread(main)