
Motor y grupo motor#
Introducción#
Motors and motor groups control how parts of a robot move. A motor object controls one configured IQ Smart Motor, while a motor_group object controls multiple configured IQ Smart Motors together so they move in tandem. Motors and motor groups can be used to raise an arm, turn a claw, spin a wheel, or move another part of a build. Two motors can work together as a drivetrain to move and turn the whole robot.
Cada motor o grupo de motores se configura en la ventana Dispositivos. Según la compilación, los nombres de los motores y grupos de motores pueden variar. En esta página se utilizan los nombres Motor1 y MotorGroup1 como ejemplos. Reemplácelos con los nombres que haya configurado según sea necesario.
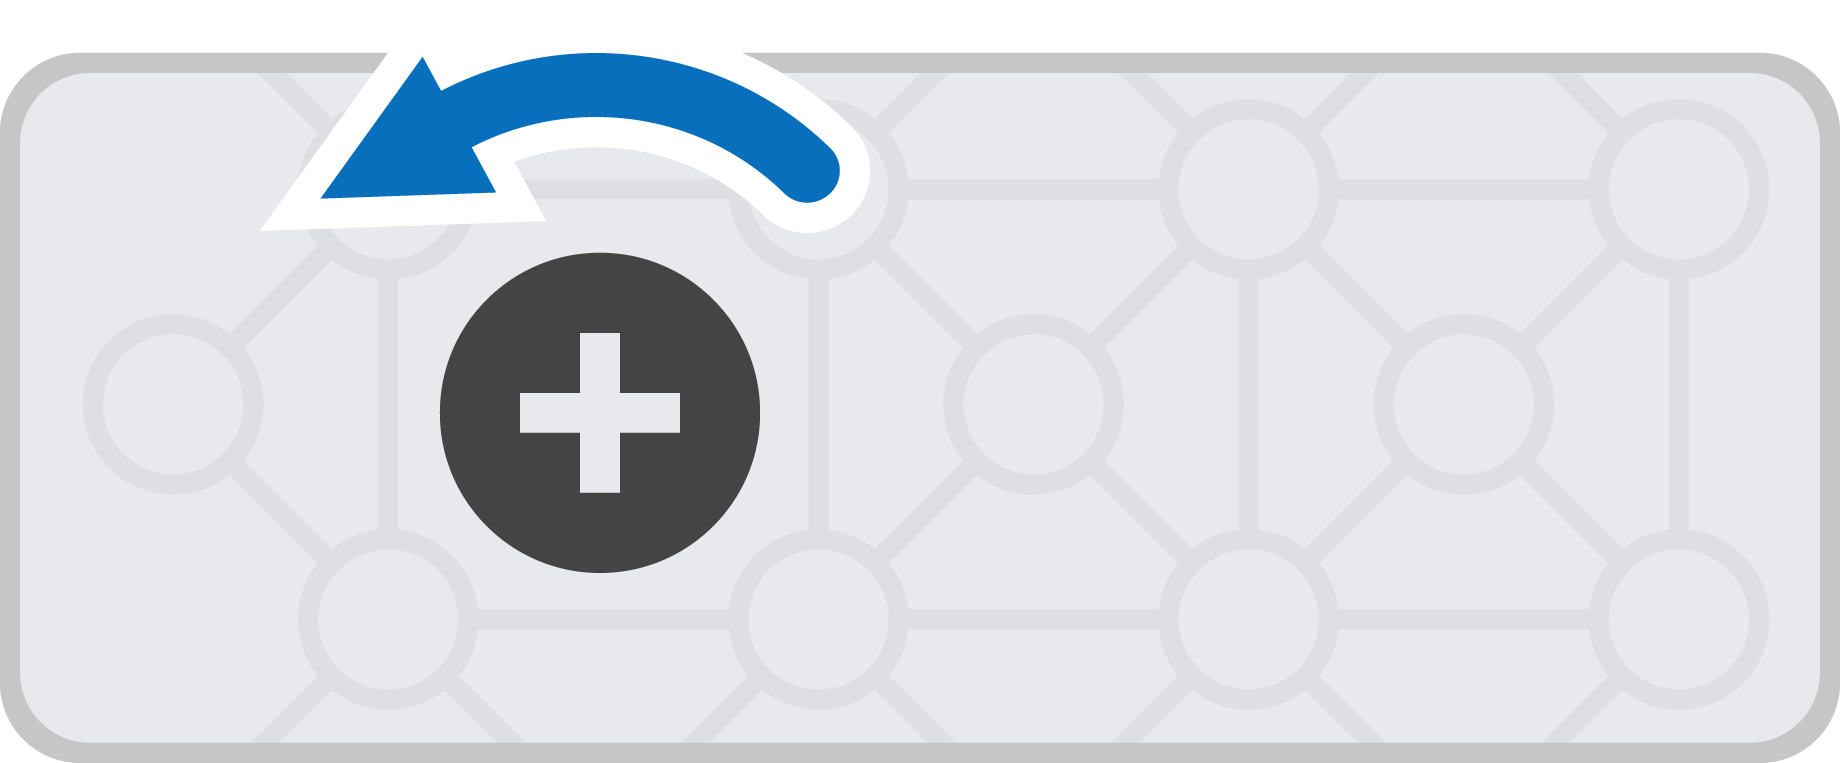
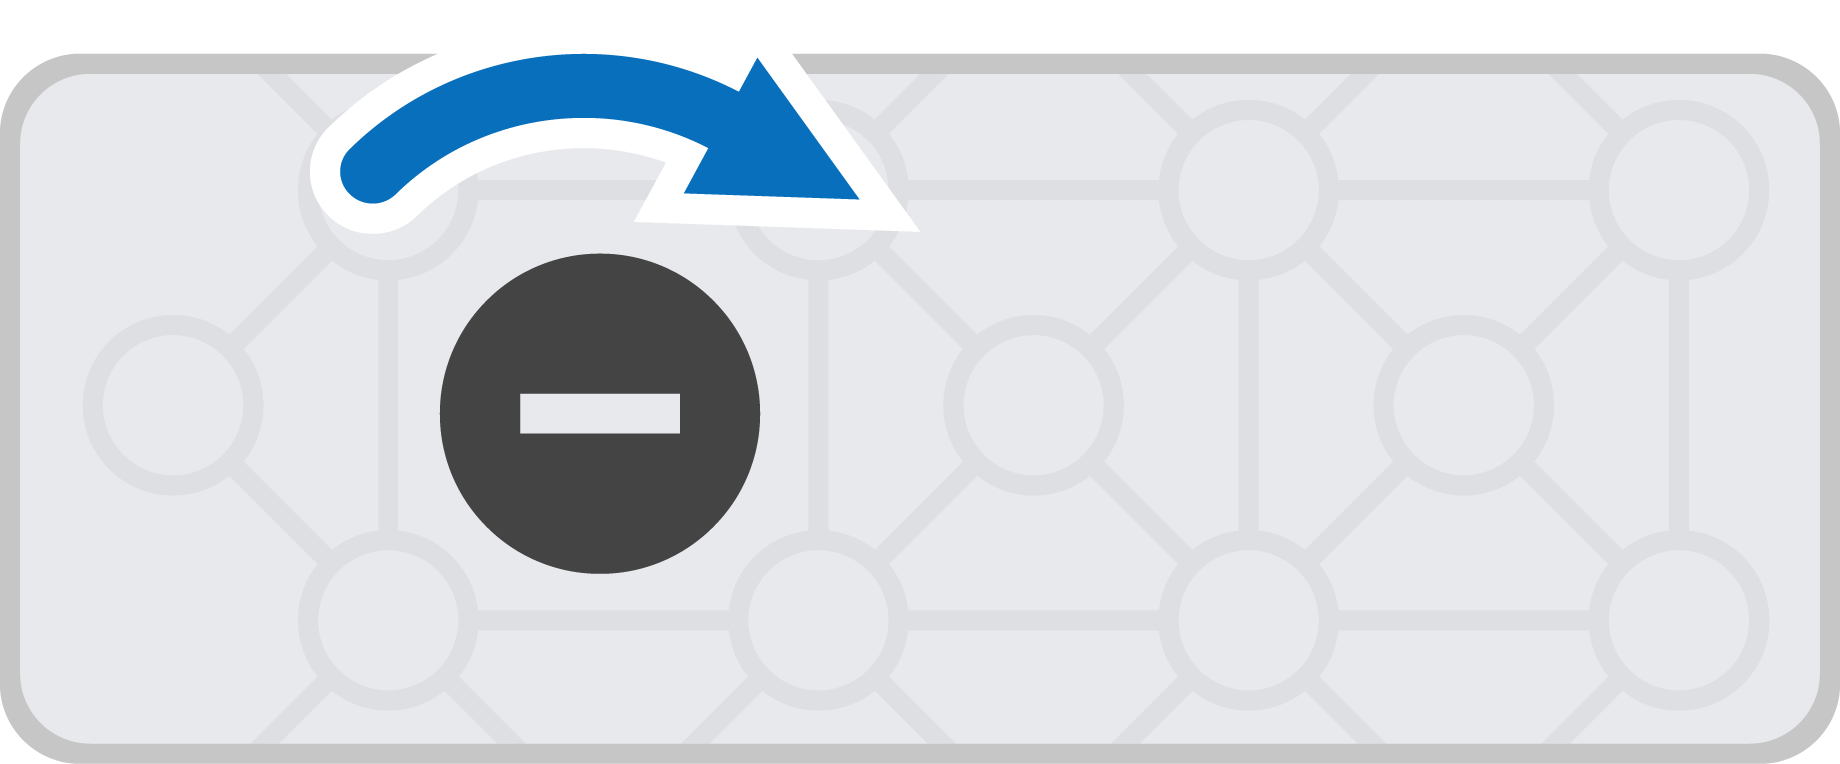
Por defecto, forward hace girar el motor en sentido antihorario, y reverse lo hace girar en sentido horario. Si un motor está configurado para girar en sentido inverso, esas direcciones se invertirán.
Motor#
Class Constructors#
1 — Crea un objeto
motorpara el motor inteligente IQ conectado al puerto inteligente especificado. El motor utiliza automáticamente el engranaje interno detectadogearSetting.motor( int32_t index );
2 — Crea un objeto
motoren el puerto inteligente especificado y, opcionalmente, invierte su dirección. El motor utiliza automáticamente el engranaje interno detectadogearSetting.motor( int32_t index, bool reverse );
3 — Crea un objeto
motoren el puerto inteligente especificado con la configuración de engranajesgearSetting.motor( int32_t index, gearSetting gears );
4 — Crea un objeto
motoren el puerto inteligente especificado con la configuración de engranajesgearSettingopcional.motor( int32_t index, gearSetting gears, bool reverse );
Class Destructor#
Destruye el objeto motor y libera los recursos asociados.
~motor();
Parameters#
Parámetro |
Tipo |
Descripción |
|---|---|---|
|
|
El puerto inteligente al que está conectado el motor, escrito como |
|
|
Establece si se invierte el sentido de giro del motor:
|
|
|
Especifica la relación de transmisión del cartucho de engranajes interno.
|
Notes#
La configuración del engranaje debe coincidir con el cartucho físico instalado en el motor.
Example#
// Create the motor instance in Smart Port 1
motor LeftMotor = motor(PORT1);

// Creates the motor instance with different settings
motor RightMotor = motor(
  PORT2,      // Smart Port 2
  ratio2_1,  // Gear ratio is 2:1
  true);
Grupo motor#
Class Constructors#
motor_group( motor &m1, Args&... m2 );
Class Destructor#
Destruye el objeto motor_group y libera los recursos asociados.
~motor_group();
Parameters#
Parámetro |
Tipo |
Descripción |
|---|---|---|
|
|
El primer motor se agregó al grupo. |
|
|
Motores adicionales agregados al grupo. El máximo es de cuatro motores en un grupo de motores. |
Example#
// Create individual motor instances
motor LeftMotor  = motor(PORT1);
motor RightMotor = motor(PORT2);

// Create a motor group with both motors
motor_group DriveMotors = motor_group(LeftMotor, RightMotor);
Funciones de los miembros#
Hay muchas maneras de codificar motores y grupos de motores. A continuación se muestra una lista de todas las funciones miembro de motor y motor_group:
Acciones — Parar y girar motores y grupos de motores.
spin— Hace girar un motor o grupo de motores hacia adelante o hacia atrás indefinidamente.spinFor— Hace girar un motor o grupo de motores durante una distancia o cantidad de tiempo específica.spinToPosition— Hace girar un motor o grupo de motores a una posición específica.stop— Detiene el giro de un motor o grupo de motores.
Mutadores: ajuste la configuración del motor y del grupo de motores.
setVelocity— Indica a un motor o grupo de motores a qué velocidad girar.setMaxTorque— Establece la fuerza con la que un motor o grupo de motores puede empujar mientras gira.setPosition— Cambia la posición actual del motor o grupo de motores a un nuevo valor.setStopping— Establece cómo un motor o grupo de motores se detendrá: frenando, rodando por inercia o manteniéndose en posición.setTimeout— Establece cuánto tiempo un motor o grupo de motores intentará terminar un movimiento.
Getters: verifique el estado del motor y del grupo de motores.
isDone— Devuelve si el motor o grupo de motores ha terminado de moverse, como un valor booleano.isSpinning— Devuelve si el motor o grupo de motores está girando, como un valor booleano.position— Devuelve la posición actual del motor o grupo de motores.velocity— Devuelve la velocidad de giro del motor o grupo de motores.current— Devuelve cuánta corriente eléctrica está utilizando el motor o grupo de motores.power— Devuelve cuánta potencia está utilizando el motor o grupo de motores.torque— Devuelve cuánto torque está utilizando el motor o grupo de motores.efficiency— Devuelve la eficiencia con la que el motor o grupo de motores utiliza la energía.temperature— Devuelve la temperatura del motor o grupo de motores.voltage— Devuelve el voltaje eléctrico suministrado al motor o grupo de motores.direction— Devuelve la dirección en la que gira el motor o grupo de motores.installed— Devuelve si el motor o grupo de motores está conectado al Cerebro.count— Devuelve el número de motores en un grupo de motores.
Before calling any motor or motor_group member functions, an instance must be created, as shown below:
/* This constructor is required when using VS Code.
Motor and Motor Group configuration is generated automatically
in VEXcode using the Device Menu. Replace the values
as needed. */

// Create the motor instance in Smart Port 1
motor Motor1 = motor(PORT1);
Acciones#
spin#
El giro spin motores seguirá girando hasta que se le dé otra acción, como girar en una dirección diferente o detenerse.
1 — Hace girar el motor o el grupo de motores utilizando la velocidad del motor configurada actualmente.
void spin(
 directionType dir );
2 — Hace girar el motor o el grupo de motores a la velocidad especificada.
void spin(
 directionType dir,
 double        velocity,
 velocityUnits units );
Parameters3 — Hace girar el motor o el grupo de motores utilizando el voltaje especificado.
void spin(
 directionType dir,
 double        voltage,
 voltageUnits  units );
Parámetro |
Tipo |
Descripción |
|---|---|---|
|
|
La dirección de giro del motor o grupo de motores: |
|
|
La velocidad de giro del 0% al 100% cuando se utiliza |
|
|
Unidad utilizada para representar la velocidad:
|
|
|
El voltaje para girar. Un valor negativo gira en sentido opuesto al dado |
|
|
Unidad utilizada para representar el voltaje:
|
Esta función no devuelve un valor.
NotesEsta función no está en espera y el proyecto continuará ejecutándose inmediatamente después de la llamada.
El motor o grupo de motores continuará girando hasta que se llame a
stopo se ejecute otra función de movimiento.Las funciones como
isDoneyisSpinningno son aplicables aspin, ya que no utiliza movimiento basado en objetivos (no tiene un parámetro derotationotime).
// Spin forward, then stop
Motor1.spin(forward);
wait(1, seconds);
Motor1.stop();
spinFor#
spinFor hace girar un motor o grupo de motores durante una distancia o un tiempo determinado. El giro, basado en la rotación, es relativo a la posición actual del motor o grupo de motores. Por defecto, el proyecto esperará a que el motor o grupo de motores termine de girar antes de ejecutar la siguiente línea de código.
1 — Gira una distancia específica a la velocidad indicada en la llamada a la función.
bool spinFor(
 double        rotation,
 rotationUnits units,
 double        velocity,
 velocityUnits units_v,
 bool          waitForCompletion = true );
2 — Acepta un parámetro de dirección y gira una distancia específica a la velocidad proporcionada en la llamada a la función.
bool spinFor(
 directionType dir,
 double        rotation,
 rotationUnits units,
 double        velocity,
 velocityUnits units_v,
 bool          waitForCompletion = true );
3 — Giros para una distancia específica utilizando la velocidad del motor configurada actualmente.
bool spinFor(
 double        rotation,
 rotationUnits units,
 bool          waitForCompletion = true );
4 — Acepta un parámetro de dirección y gira una distancia específica utilizando la velocidad del motor configurada actualmente.
bool spinFor(
 directionType dir,
 double        rotation,
 rotationUnits units,
 bool          waitForCompletion = true );
5 — Gira durante un tiempo específico a la velocidad indicada en la llamada a la función.
bool spinFor(
 double        time,
 timeUnits     units,
 double        velocity,
 velocityUnits units_v );
6 — Acepta un parámetro de dirección y gira durante un tiempo específico a la velocidad proporcionada en la llamada a la función.
bool spinFor(
 directionType dir,
 double        time,
 timeUnits     units,
 double        velocity,
 velocityUnits units_v );
7 — Gira durante un período de tiempo específico con la velocidad del motor configurada actualmente.
bool spinFor(
 double    time,
 timeUnits units );
Parameters8 — Acepta un parámetro de dirección y gira durante un período de tiempo específico utilizando la velocidad del motor configurada actualmente.
bool spinFor(
 directionType dir,
 double        time,
 timeUnits     units );
Parámetro |
Tipo |
Descripción |
|---|---|---|
|
|
La dirección de giro del motor o grupo de motores: |
|
|
La distancia que gira el motor o el grupo de motores. |
|
|
Unidad de rotación:
|
|
|
La cantidad de tiempo que el motor o grupo de motores gira. |
|
|
Unidad de tiempo:
|
|
|
La velocidad de giro del 0% al 100% cuando se utiliza |
|
|
La unidad utilizada para representar la velocidad
|
|
|
|
Devuelve un valor booleano que muestra si el motor o el grupo de motores alcanzaron el valor objetivo.
true— The motor or motor group reached the target value.false— The motor or motor group was not able to reach the target value orwaitForCompletionis set tofalse.
Ejecutar otra función de movimiento del motor (como
spinostop) mientrasspinForestá en curso interrumpirá el movimiento actual.Because
spinForis target-based (uses arotationortimeparameter), functions such asisDoneandisSpinningwork withspinFor.
// Spin 1 turn fast, then 1 turn slow
Motor1.spinFor(forward, 1, turns, true);
Motor1.spinFor(reverse, 1, turns, 20, velocityUnits::pct, true);
spinToPosition#
spinToPosition hace girar un motor o grupo de motores a una posición específica.
La posición de un motor o grupo de motores se refiere a cuánto ha girado, medido en degrees o turnsUna vuelta equivale a 360 grados. Al inicio de un proyecto, la posición del motor o grupo de motores se establece en 0 grados. La posición del motor o grupo de motores también se puede establecer mediante la función setPosition.
Los valores de posición son absolutos. Esto significa que la dirección del giro depende de la posición actual del motor o del grupo de motores.
Por ejemplo, si el motor o grupo de motores arranca a 0 grados y gira a una posición de 720 grados, girará hacia adelante dos vueltas. Si luego gira a una posición de 360 grados, girará en reversa una vuelta, porque 360 es menos de 720.
Available Functions1 — Gira a una posición específica a la velocidad proporcionada en la llamada a la función.
bool spinToPosition(
 double        rotation,
 rotationUnits units,
 double        velocity,
 velocityUnits units_v,
 bool          waitForCompletion = true );
Parameters2 — Gira a una posición específica usando la velocidad del motor configurada actualmente.
bool spinToPosition(
 double        rotation,
 rotationUnits units,
 bool          waitForCompletion = true );
Parámetro |
Tipo |
Descripción |
|---|---|---|
|
|
El valor de posición al que girará el motor o grupo de motores. |
|
|
Unidad de rotación:
|
|
|
La velocidad de giro del 0% al 100% cuando se utiliza |
|
|
La unidad utilizada para representar la velocidad
|
|
|
|
Devuelve un valor booleano que muestra si el motor o el grupo motor iniciaron el movimiento basado en objetivos solicitado.
true— The motor or motor group begins the requested target-based movement.false— The call fails orwaitForCompletionis set tofalse.
Ejecutar otra función de movimiento del motor (como
spinospinFor) mientrasspinToPositionestá en curso interrumpirá el movimiento actual.Debido a que
spinToPositionse basa en el objetivo (utiliza un parámetro de rotaciónrotation), funciones comoisDoneyisSpinningfuncionan conspinToPosition.
// Spin forward, then go to 90°
Motor1.spin(forward);
wait(1, seconds);
Motor1.spinToPosition(90, degrees);
stop#
stop detiene el giro de un motor o grupo de motores.
1 — Detiene el motor o el grupo de motores utilizando el modo de freno configurado actualmente.
void stop();
Parameters2 — Detiene el motor o el grupo de motores utilizando el modo de freno proporcionado en la llamada de función.
void stop(
  brakeType mode );
Parámetro |
Tipo |
Descripción |
|---|---|---|
|
|
Opcional. Cómo se detendrá el motor o grupo motor:
|
Esta función no devuelve un valor.
NotesAl marcar
stopse detiene inmediatamente cualquier movimiento en curso de un motor o grupo de motores.Si no se especifica el modo de freno, el motor o grupo de motores utiliza el modo de freno configurado actualmente.
stopinterrumpe cualquier movimiento activo basado en el objetivo (comospinForospinToPosition).
// Spin and coast to a stop
Motor1.setVelocity(100, percent);
Motor1.spin(forward);
wait(1, seconds);
Motor1.stop(coast);
Mutadores#
setVelocity#
El valor setVelocity indica a un motor o grupo de motores a qué velocidad debe girar. Un porcentaje mayor hace que el motor o grupo de motores gire más rápido, y un porcentaje menor hace que el motor o grupo de motores gire más lento.
Cada proyecto comienza con cada motor o grupo de motores girando a una velocidad del 50% por defecto.
Nota: Una velocidad más alta hace que el motor o el grupo de motores giren más rápido, pero puede ser menos preciso. Una velocidad más baja hace que el motor o el grupo de motores giren más lentamente, pero puede ser más preciso.
Available Functionsvoid setVelocity(
double velocity,
velocityUnits units );
Parámetro |
Tipo |
Descripción |
|---|---|---|
|
|
La velocidad de giro del 0% al 100% cuando se utiliza |
|
|
La unidad utilizada para representar la velocidad
|
Esta función no devuelve un valor.
NotesCualquier función de movimiento del motor posterior (como
spin,spinFor, ospinToPosition) que no especifique explícitamente una velocidad utilizará este valor.
// Try default, then slow, then fast
Motor1.spinFor(forward, 180, degrees);
wait(1, seconds);
Motor1.setVelocity(20, percent);
Motor1.spinFor(reverse, 180, degrees);
wait(1, seconds);
Motor1.setVelocity(100, percent);
Motor1.spinFor(forward, 180, degrees);
setMaxTorque#
El par de torsión muestra la fuerza con la que un motor o grupo de motores puede empujar o tirar mientras gira.
setMaxTorque establece el par máximo que un motor o grupo de motores puede utilizar.
Un porcentaje más alto permite que el motor o el grupo motor empuje con más fuerza, como cuando se levanta un objeto pesado. Un porcentaje más bajo limita la fuerza con la que el motor o el grupo motor puede empujar. Esto puede ayudar a proteger el robot si el motor o el grupo motor se atasca o llega al final de lo lejos que puede moverse.
Cada proyecto comienza con el par de cada motor o grupo de motores al 50% por defecto.
Available Functions1 — Establece el par máximo como porcentaje del par nominal del motor o grupo de motores.
void setMaxTorque(
 double       value,
 percentUnits units );
2 — Establece el par máximo utilizando unidades de par físicas.
void setMaxTorque(
 double      value,
 torqueUnits units );
Parameters3 — Establece el par máximo limitando la corriente del motor.
void setMaxTorque(
 double       value,
 currentUnits units );
Parámetro |
Tipo |
Descripción |
|---|---|---|
|
|
El par máximo que puede usar el motor o el grupo de motores. |
|
|
Especifica el par motor como porcentaje: |
|
|
Especifica el par en unidades físicas como:
|
|
|
Especifica el par limitando la corriente del motor:
|
Esta función no devuelve un valor.
NotesCuando se utiliza
currentUnits, el par se limita restringiendo la cantidad de corriente eléctrica que puede utilizar el motor o grupo de motores.
setPosition#
La posición de un motor o grupo de motores es cuánto ha girado, medido en degrees o turnsUna vuelta es igual a 360 grados. setPosition cambia la posición actual del motor o grupo de motores a un nuevo valor.
Por ejemplo, si un motor o grupo de motores ha girado a 180 grados, establecer la posición en 0 grados restablecerá esa posición de 180 a 0 grados. Luego, el motor o grupo motor puede girar a posiciones basadas en ese nuevo valor.
Available Functionsvoid setPosition(
double value,
rotationUnits units );
Parámetro |
Tipo |
Descripción |
|---|---|---|
|
|
El valor de posición a establecer para el motor o grupo de motores. |
|
|
Unidad de posición:
|
Esta función no devuelve un valor.
NotesDespués de llamar a
setPosition, las llamadas subsiguientes aspinToPositionusarán la posición actualizada como referencia.
setStopping#
setStopping establece cómo un motor o grupo de motores se detendrá: frenando, rodando por inercia o manteniéndose en reposo.
void setStopping(
  brakeType mode );
Parámetro |
Tipo |
Descripción |
|---|---|---|
|
|
Cómo se detendrá el motor o grupo motor:
|
Esta función no devuelve un valor.
NotesCualquier llamada posterior a
stopsin un modo de frenado especificado utilizará este valor.
setTimeout#
setTimeout establece cuánto tiempo intentará un motor o grupo de motores completar un movimiento. Si el motor o grupo de motores no puede completarlo en ese tiempo, dejará de intentarlo y pasará a la siguiente línea de código. Esto evita que el motor o grupo de motores se quede atascado en un movimiento.
void setTimeout(
    int32_t   time,
    timeUnits units );
Parámetro |
Tipo |
Descripción |
|---|---|---|
|
|
La cantidad de tiempo que el motor o grupo motor puede intentar terminar un movimiento. Este debe ser un número entero positivo. |
|
|
Unidad de tiempo:
|
Valores de devolución
Esta función no devuelve un valor.
NotesEl tiempo de espera del motor o del grupo de motores se utiliza para evitar que los movimientos que no alcanzan su posición objetivo detengan la ejecución de otros comandos en la pila.
Si el motor o grupo de motores no alcanza su posición objetivo antes de que expire el tiempo de espera, dejará de intentarlo y pasará a la siguiente línea de código.
El tiempo de espera se aplica a las funciones que tienen un valor objetivo como
spinForyspinToPosition.
// Stop a long move after 1 second
Motor1.setTimeout(1, seconds);
Motor1.spinFor(forward, 2, turns);
Motor1.spinToPosition(0, degrees);
Getters#
isDone#
isDone devuelve un valor booleano que indica si el motor o grupo de motores ha terminado de moverse. Esto permite controlar la sincronización de otras acciones en función del movimiento del motor o grupo de motores.
true— El motor o grupo de motores ha terminado de moverse.false— El motor o grupo de motores sigue en movimiento.
Esta función funciona junto con las siguientes funciones de movimiento que tienen el parámetro waitForCompletion : spinFor y spinToPosition.
bool isDone();
Esta función no acepta ningún parámetro.
Return ValuesDevuelve si el motor o grupo de motores ha terminado de moverse, como un valor booleano.
true— The motor or motor group is finished moving.false— The motor or motor group is still moving.
isDonefunciona junto con las siguientes funciones de movimiento que tienen el parámetrowaitForCompletion:spinForyspinToPosition.
// Spin forward until the motor is done spinning
Motor1.spinFor(forward, 200, degrees, false);
while (true) {
  if (Motor1.isDone()) {
    Drivetrain.stop();
  } else {
    Drivetrain.drive(forward);
  }
}
isSpinning#
isSpinning devuelve un valor booleano que indica si el motor o el grupo de motores está girando. Esto permite controlar la sincronización de otras acciones en función del movimiento del motor o del grupo de motores.
true— El motor o grupo de motores está girando.false— El motor o grupo de motores no está girando.
Esta función trabaja junto con funciones de movimiento de Motion tales como spin, spinFor y spinToPosition.
bool isSpinning();
Esta función no acepta ningún parámetro.
Return ValuesDevuelve si el motor o grupo de motores está girando, como un valor booleano.
true— The motor or motor group is spinning.false— The motor or motor group is not spinning.
isSpinningfunciona con funciones de movimiento Motion tales comospin,spinForyspinToPosition.
// Spin forward until the motor is done spinning
Motor1.spinFor(forward, 200, degrees, false);
while (true) {
  if (Motor1.isSpinning()) {
    Drivetrain.drive(forward);
  } else {
    Drivetrain.stop();
  }
}
position#
La posición de un motor o grupo de motores es cuánto ha girado, medido en degrees o turnsUna vuelta es igual a 360 grados. position devuelve la posición actual del motor o grupo de motores.
Al comienzo de un proyecto, la posición del motor o grupo de motores se establece en 0 grados. Si el motor o grupo de motores gira un giro hacia adelante, la posición será de 360 grados o 1 giro. Si el motor o grupo de motores gira en la otra dirección, la posición será negativa.
Available Functionsdouble position(
rotationUnits units );
Parámetro |
Tipo |
Descripción |
|---|---|---|
|
|
La unidad para devolver el motor o grupo motor a la posición:
|
Returns a double representing the motor or motor group’s current position in the specified units.
Llamar a
setPositioncambia el punto de referencia para este valor.El valor devuelto refleja la lectura actual del codificador y no indica si el motor o el grupo de motores se está moviendo activamente.
Cuando se llama en un grupo de motores
motor_group, esta función devuelve la posición del primer motor del grupo.
// Spin, then show the final position
Motor1.spin(forward);
wait(1, seconds);
Motor1.stop();
Brain.Screen.print("Pos: %f", Motor1.position(degrees));
velocity#
velocity devuelve la velocidad de giro del motor o grupo de motores.
Un valor positivo significa que el motor o grupo de motores está girando hacia adelante. Un valor negativo significa que está girando al revés.
Available Functionsdouble velocity(
velocityUnits units );
Parámetro |
Tipo |
Descripción |
|---|---|---|
|
|
Unidad utilizada para representar la velocidad:
|
Returns a double representing how fast the motor or motor group is spinning in the specified units.
Observaciones
Cuando se llama en un grupo de motores
motor_group, esta función devuelve la velocidad del primer motor del grupo.
current#
current indica la cantidad de corriente eléctrica que consume el motor o grupo de motores. La corriente es la cantidad de electricidad que fluye a través del motor o grupo de motores. Cuando se expresa en amperios, el valor de la corriente oscila entre 0,0 y 1,2 A.
Un valor de corriente más alto significa que el motor o grupo de motores está utilizando más corriente eléctrica. Esto puede suceder cuando el motor o el grupo motor está levantando algo pesado, empujando contra un objeto o tratando de moverse cuando está atascado.
Esto se puede usar para verificar si el motor o el grupo motor tiene dificultades durante un movimiento. Si la corriente se mantiene alta, el motor puede calentarse o usar la energía de manera menos eficiente.
Available Functions1 — Devuelve la corriente eléctrica del motor o grupo de motores en amperios.
double current(
  currentUnits units = amp );
Parameters2 — Devuelve la corriente eléctrica del motor o del grupo de motores como porcentaje de la corriente nominal máxima.
double current(
  percentUnits units );
Parámetro |
Tipo |
Descripción |
|---|---|---|
|
|
Unidad utilizada para representar la corriente: |
|
|
Representa la corriente como un porcentaje de la corriente nominal máxima del motor: |
Returns a double representing how much electrical current the motor or motor group is drawing in the specified units.
Observaciones
Cuando se llama en un grupo de motores
motor_group, esta función devuelve la corriente eléctrica total para todos los motores del grupo.
power#
power indica cuánta potencia consume el motor o grupo de motores en vatios. La potencia muestra la rapidez con la que el motor o grupo de motores consume energía.
Un valor de potencia más alto significa que el motor o grupo de motores está utilizando la energía más rápido. Esto puede suceder cuando el motor o el grupo motor está levantando algo pesado, empujando contra un objeto o tratando de moverse cuando está atascado.
Esto se puede usar para comparar movimientos o verificar si el motor o el grupo motor tiene dificultades. Si la potencia se mantiene alta, el motor puede calentarse o usar la energía de manera menos eficiente.
Available Functionsdouble power(
powerUnits units = watt );
Parámetros
Parámetro |
Tipo |
Descripción |
|---|---|---|
|
|
Unidad utilizada para representar la potencia del motor:
|
Valores de devolución
Returns a double representing how much power the motor or motor group is using in watts.
Observaciones
Cuando se llama a una función
motor_group, esta función devuelve la potencia eléctrica del primer motor del grupo.
torque#
El par de torsión muestra la fuerza con la que un motor o grupo de motores se retuerce, empuja o tira mientras gira.
torque devuelve cuánto torque está utilizando el motor o grupo de motores.
Un valor de par más alto significa que el motor o grupo de motores está empujando o tirando con más fuerza. Esto puede suceder cuando el motor o el grupo motor está levantando algo pesado, empujando contra un objeto o tratando de moverse cuando está atascado.
Esto se puede usar para verificar si el motor o el grupo motor tiene dificultades o para comparar cuánto empuje necesitan los diferentes movimientos.
Para establecer el par de un motor o grupo de motores, utilice setMaxTorque.
double torque(
  torqueUnits units = Nm );
Parámetros
Parámetro |
Tipo |
Descripción |
|---|---|---|
|
|
Unidad utilizada para representar el par motor:
|
Valores de devolución
Devuelve un valor booleano de double que representa la cantidad de par motor que utiliza el motor o grupo de motores en las unidades especificadas.
Observaciones
Cuando se llama en un grupo de motores
motor_group, esta función devuelve el par de salida mecánico del primer motor del grupo.
efficiency#
efficiency devuelve la eficiencia con la que el motor o grupo de motores utiliza la energía, como un porcentaje del 0% al 100%.
La eficiencia muestra qué parte de la potencia del motor o grupo de motores se está utilizando para el movimiento. Un valor de eficiencia más alto significa que se está utilizando más potencia del motor o del grupo de motores para moverse. Un valor de eficiencia más bajo puede ocurrir cuando el motor o el grupo motor está trabajando duro pero no se mueve mucho, como cuando está atascado o empujando contra un objeto.
Esto se puede usar para comparar movimientos o verificar si el motor o el grupo motor está desperdiciando energía en lugar de usarla para el movimiento.
Available Functionsdouble efficiency(
percentUnits units = percent );
Parámetros
Parámetro |
Tipo |
Descripción |
|---|---|---|
|
|
Unidad utilizada para representar la eficiencia del motor:
|
Valores de devolución
Devuelve un valor booleano de double que representa, en porcentaje, la eficiencia con la que el motor o grupo de motores utiliza la energía.
Observaciones
Cuando se llama en un grupo de motores
motor_group, esta función devuelve la eficiencia del primer motor del grupo.
temperature#
temperature devuelve la temperatura del motor o grupo de motores.
Motor temperature shows how warm the motor or motor group is. A higher temperature means the motor or motor group is getting warmer while it works. The motor should stay below 55°C to keep working at full performance.
Si el motor o el grupo de motores se calienta demasiado, reducirá su corriente máxima para protegerse. A 70°C, un motor dejará de funcionar hasta que se enfríe.
Esto se puede usar para verificar si el motor o el grupo motor se está calentando demasiado durante movimientos repetidos, carreras largas o cuando está empujando contra un objeto.
Available Functions1 — Devuelve la temperatura del motor o del grupo de motores como porcentaje de la temperatura máxima de funcionamiento.
double temperature(
  percentUnits units = percent );
2 — Devuelve la temperatura del motor o del grupo de motores en unidades de temperatura física.
double temperature(
  temperatureUnits units );
Parámetros
Parámetro |
Tipo |
Descripción |
|---|---|---|
|
|
Unidad utilizada para representar la temperatura del motor o grupo de motores como porcentaje:
|
|
|
Unidad utilizada para representar la temperatura del motor o grupo motor en grados:
|
Valores de devolución
Returns a double representing the temperature of the motor or motor group in the specified units.
Observaciones
El rango de temperatura de funcionamiento del motor es aproximadamente de
20°C(68°F) a70°C(158°F).Cuando se llama en un grupo de motores
motor_group, esta función devuelve la temperatura del primer motor del grupo.
voltage#
voltage devuelve el voltaje eléctrico suministrado al motor o grupo de motores.
double voltage(
  voltageUnits units = volt );
Parámetros
Parámetro |
Tipo |
Descripción |
|---|---|---|
|
|
Unidad para representar el voltaje:
|
Valores de devolución
Returns a double representing the electrical voltage supplied to the motor or motor group in the specified units.
Observaciones
When called on a
motor_group, this function returns the electrical voltage of the first motor in the group.
direction#
direction devuelve la dirección en la que gira el motor o grupo de motores.
directionType direction();
Parámetros
Esta función no toma ningún parámetro.
Valores de devolución
Returns a directionType indicating the motor’s or motor group’s current direction:
forward— The motor or motor group is spinning forward.reverse— The motor or motor group is spinning in reverse.
installed#
installed devuelve si el motor o grupo de motores está conectado al cerebro IQ (1.ª generación).
bool installed();
Parámetros
Esta función no toma ningún parámetro.
Valores de devolución
Devuelve un valor booleano bool que indica si el motor o el grupo de motores está conectado.
true— The motor or motor group is connected.false— The motor or motor group is not connected.
count#
count devuelve el número de motores en un grupo de motores.
int32_t count();
Parámetros
Esta función no toma ningún parámetro.
Valores de devolución
Devuelve un valor int32_t que representa el número de motores en el grupo de motores.