
Motor a motorová skupina#
Zavedení#
Motory a skupiny motorů řídí pohyb částí robota. Objekt motor ovládá jeden nakonfigurovaný chytrý motor IQ, zatímco objekt motor_group ovládá více nakonfigurovaných chytrých motorů IQ společně, takže se pohybují v tandemu. Motory a skupiny motorů lze použít ke zvedání ramene, otáčení drápu, otáčení kola nebo pohybu jiné části konstrukce. Dva motory mohou spolupracovat jako hnací ústrojí pro pohyb a otáčení celého robota.
Každý motor nebo skupina motorů se konfiguruje v okně Zařízení. V závislosti na sestavení se názvy motorů a skupin motorů mohou měnit. Tato stránka používá jako příklady názvů Motor1 a MotorGroup1 V případě potřeby je nahraďte vlastními nakonfigurovanými názvy.
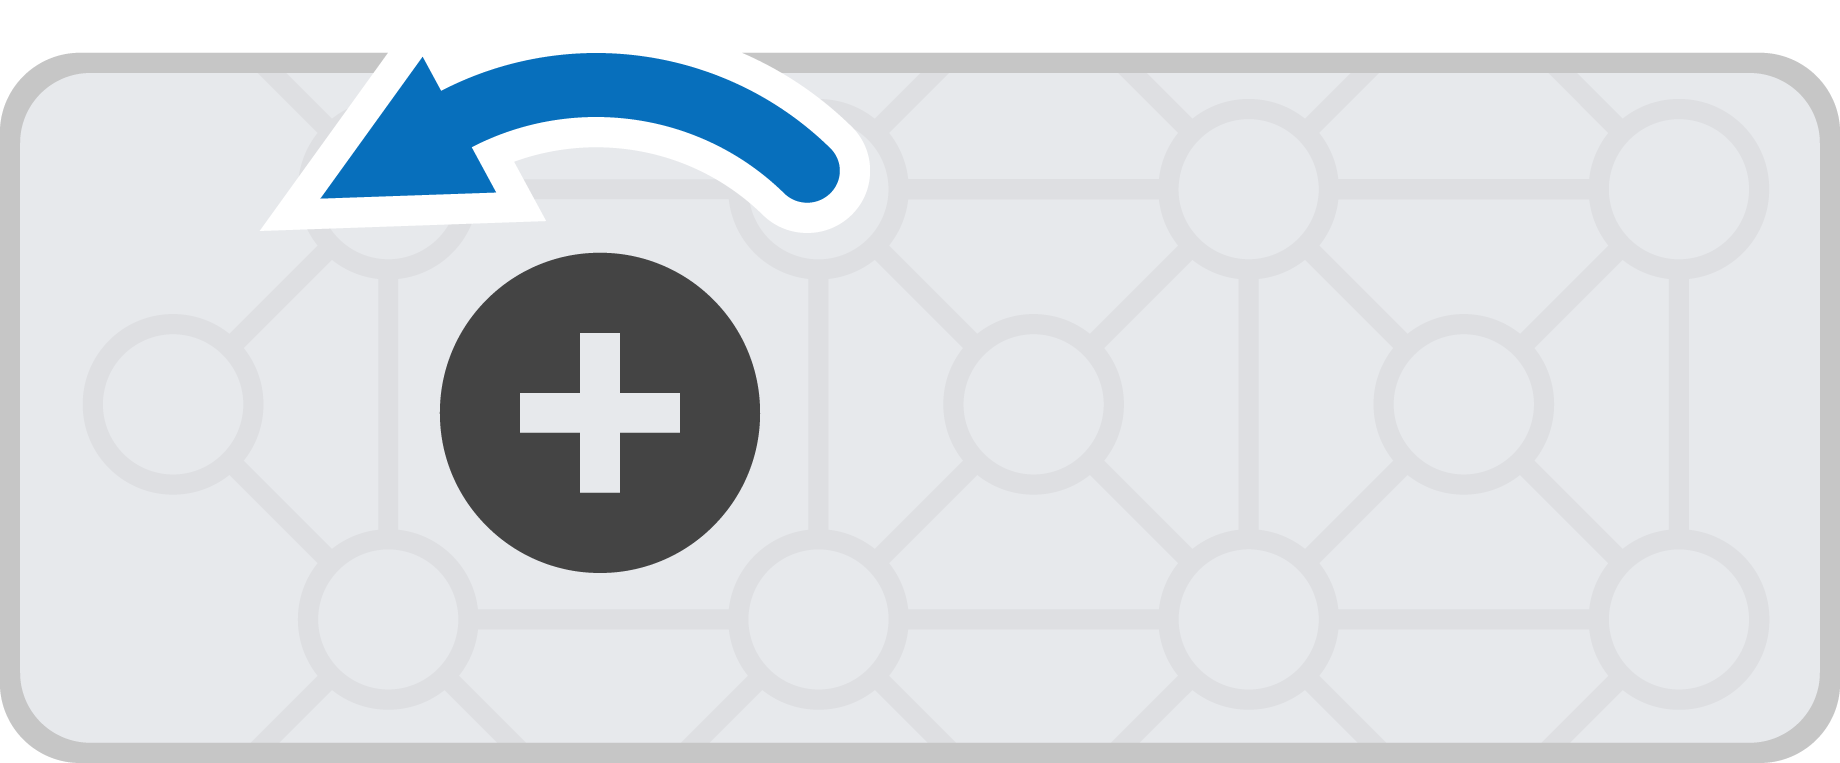
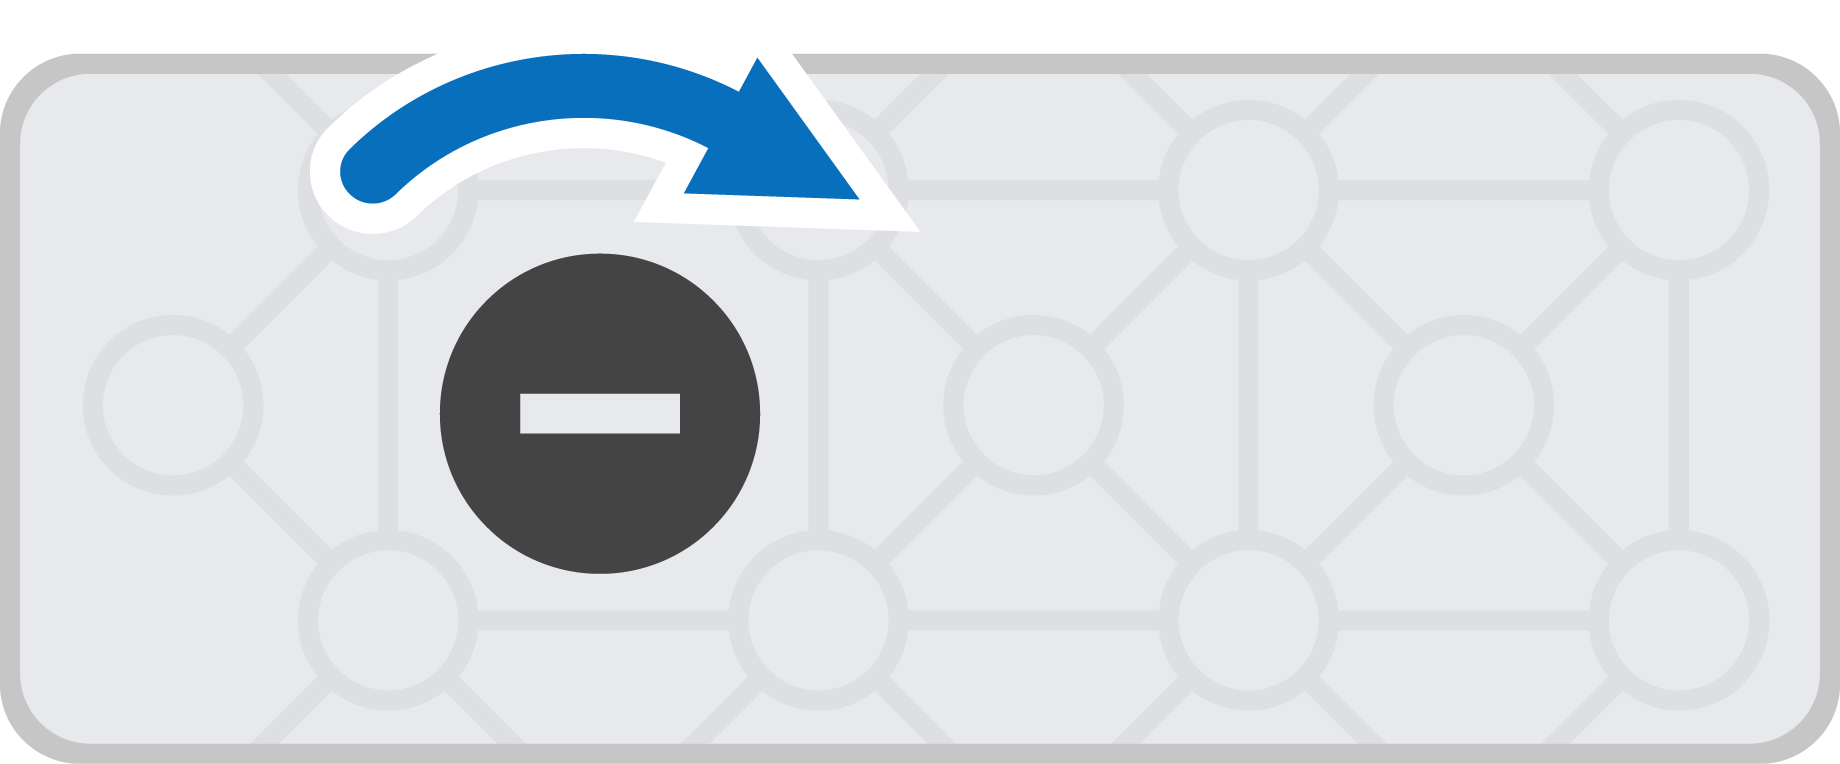
Ve výchozím nastavení forward otáčí motor proti směru hodinových ručiček a reverse otáčí motor ve směru hodinových ručiček. Pokud je motor nastaven na vzad, tyto směry se přepnou.
Motor#
Class Constructors#
1 — Vytvoří objekt
motorpro chytrý motor IQ připojený k zadanému chytrému portu. Motor automaticky použije detekované interní nastavení převodovkygearSetting.motor( int32_t index );
2 — Vytvoří objekt
motorna zadaném inteligentním portu a volitelně obrátí jeho směr. Motor automaticky použije detekovanou interní hodnotugearSetting.motor( int32_t index, bool reverse );
3 — Vytvoří objekt
motorna zadaném inteligentním portu se zadanou hodnotougearSetting.motor( int32_t index, gearSetting gears );
4 — Vytvoří objekt
motorna zadaném inteligentním portu se zadaným převodovým stupněmgearSettinga volitelným obráceným směrem.motor( int32_t index, gearSetting gears, bool reverse );
Class Destructor#
Zničí objekt motor a uvolní související zdroje.
~motor();
Parameters#
Parametr |
Typ |
Popis |
|---|---|---|
|
|
Inteligentní port, ke kterému je motor připojen, zapsaný jako |
|
|
Nastavuje, zda se má obrátit směr otáčení motoru:
|
|
|
Určuje převodový poměr kazety vnitřního převodu.
|
Notes#
Nastavení převodového stupně by mělo odpovídat fyzické kazetě instalované v motoru.
Example#
// Create the motor instance in Smart Port 1
motor LeftMotor = motor(PORT1);

// Creates the motor instance with different settings
motor RightMotor = motor(
  PORT2,      // Smart Port 2
  ratio2_1,  // Gear ratio is 2:1
  true);
Motorová skupina#
Class Constructors#
motor_group( motor &m1, Args&... m2 );
Class Destructor#
Zničí objekt motor_group a uvolní přidružené zdroje.
~motor_group();
Parameters#
Parametr |
Typ |
Popis |
|---|---|---|
|
|
První motor přidán do skupiny. |
|
|
Do skupiny byly přidány další motory. Maximální počet motorů v jedné skupině motorů jsou čtyři. |
Example#
// Create individual motor instances
motor LeftMotor  = motor(PORT1);
motor RightMotor = motor(PORT2);

// Create a motor group with both motors
motor_group DriveMotors = motor_group(LeftMotor, RightMotor);
Členské funkce#
Existuje mnoho způsobů, jak kódovat motory a skupiny motorů. Níže je uveden seznam všech členských funkcí motor a motor_group:
Akce – Zastavení a roztočení motorů a skupin motorů.
spin— Roztočí motor nebo skupinu motorů dopředu nebo dozadu navždy.spinFor— Roztočí motor nebo skupinu motorů po určitou vzdálenost nebo po určitou dobu.spinToPosition— Otočí motor nebo skupinu motorů do určité polohy.stop— Zastaví otáčení motoru nebo skupiny motorů.
Mutátory – Upravte nastavení motoru a skupiny motorů.
setVelocity— Říká motoru nebo skupině motorů, jak rychle se má otáčet.setMaxTorque— Nastavuje, jak silně může motor nebo skupina motorů tlačit během otáčení.setPosition— Změní aktuální pozici motoru nebo skupiny motorů na novou hodnotu.setStopping— Nastavuje, jak se motor nebo skupina motorů zastaví: brzděním, doběhem nebo pozastavením.setTimeout— Nastavuje, jak dlouho se bude motor nebo skupina motorů snažit dokončit pohyb.
Gettery – Kontrola stavu motoru a skupiny motorů.
isDone— Vrátí jako booleovskou hodnotu, zda byl pohyb motoru nebo skupiny motorů dokončen.isSpinning— Vrátí, zda se motor nebo skupina motorů otáčí, jako booleovskou hodnotu.position— Vrátí aktuální pozici motoru nebo skupiny motorů.velocity— Vrátí rychlost otáčení motoru nebo skupiny motorů.current— Vrátí, kolik elektrického proudu motor nebo skupina motorů spotřebovává.power— Vrátí, kolik energie motor nebo skupina motorů spotřebovává.torque— Vrátí hodnotu krouticího momentu, který motor nebo skupina motorů používá.efficiency— Vrátí, jak efektivně motor nebo skupina motorů využívá energii.temperature— Vrátí teplotu motoru nebo skupiny motorů.voltage— Vrací elektrické napětí dodávané do motoru nebo skupiny motorů.direction— Vrátí směr otáčení motoru nebo skupiny motorů.installed— Vrátí, zda je motor nebo skupina motorů připojena k Brainu.count— Vrátí počet motorů ve skupině motorů.
Před voláním jakékoli členské funkce motor nebo motor_group je nutné vytvořit instanci, jak je znázorněno níže:
/* This constructor is required when using VS Code.
Motor and Motor Group configuration is generated automatically
in VEXcode using the Device Menu. Replace the values
as needed. */

// Create the motor instance in Smart Port 1
motor Motor1 = motor(PORT1);
Akce#
spin#
spin roztočí motor nebo skupinu motorů dopředu nebo dozadu navždy. Motor nebo skupina motorů se bude otáčet, dokud nedostane jinou akci, například se roztočí jiným směrem nebo se zastaví.
1 — Roztočí motor nebo skupinu motorů s použitím aktuálně nakonfigurované rychlosti motoru.
void spin(
 directionType dir );
2 — Roztočí motor nebo skupinu motorů zadanou rychlostí.
void spin(
 directionType dir,
 double        velocity,
 velocityUnits units );
Parameters3 — Roztočí motor nebo skupinu motorů s použitím zadaného napětí.
void spin(
 directionType dir,
 double        voltage,
 voltageUnits  units );
Parametr |
Typ |
Popis |
|---|---|---|
|
|
Směr otáčení motoru nebo skupiny motorů: |
|
|
Rychlost otáčení od 0 % do 100 % při použití |
|
|
Jednotka použitá k vyjádření rychlosti:
|
|
|
Napětí, s nímž se má točit. Záporná hodnota se točí proti dané |
|
|
Jednotka použitá k vyjádření napětí:
|
Tato funkce nevrací hodnotu.
NotesTato funkce nečeká a projekt bude pokračovat v provádění ihned po volání.
Motor nebo skupina motorů se bude otáčet, dokud nebude volána funkce
stopnebo dokud nebude provedena jiná pohybová funkce.Funkce jako
isDoneaisSpinningnejsou použitelné pro funkcispin, protože nepoužívá pohyb založený na cíli (nemá parametrrotationanitime).
// Spin forward, then stop
Motor1.spin(forward);
wait(1, seconds);
Motor1.stop();
spinFor#
spinFor roztočí motor nebo skupinu motorů po určitou vzdálenost nebo po určitou dobu. Rotace založená na rotaci je relativní vzhledem k aktuální poloze motoru nebo skupiny motorů. Ve výchozím nastavení projekt počká, dokud se motor nebo skupina motorů nedokončí s rotací, než se spustí další řádek kódu.
1 — Otáčí se po určitou vzdálenost rychlostí zadanou ve volání funkce.
bool spinFor(
 double        rotation,
 rotationUnits units,
 double        velocity,
 velocityUnits units_v,
 bool          waitForCompletion = true );
2 — Přijme parametr směru a otáčí se po určitou vzdálenost rychlostí zadanou ve volání funkce.
bool spinFor(
 directionType dir,
 double        rotation,
 rotationUnits units,
 double        velocity,
 velocityUnits units_v,
 bool          waitForCompletion = true );
3 — Otáčí se na určitou vzdálenost s použitím aktuálně nakonfigurované rychlosti motoru.
bool spinFor(
 double        rotation,
 rotationUnits units,
 bool          waitForCompletion = true );
4 — Přijme parametr směru a otáčí se po určitou vzdálenost s využitím aktuálně nakonfigurované rychlosti motoru.
bool spinFor(
 directionType dir,
 double        rotation,
 rotationUnits units,
 bool          waitForCompletion = true );
5 — Otáčí se po určitou dobu rychlostí zadanou ve volání funkce.
bool spinFor(
 double        time,
 timeUnits     units,
 double        velocity,
 velocityUnits units_v );
6 — Přijme parametr směru a otáčí se po určitou dobu rychlostí zadanou ve volání funkce.
bool spinFor(
 directionType dir,
 double        time,
 timeUnits     units,
 double        velocity,
 velocityUnits units_v );
7 — Otáčí se po určitou dobu s použitím aktuálně nakonfigurované rychlosti motoru.
bool spinFor(
 double    time,
 timeUnits units );
Parameters8 — Přijme parametr směru a otáčí se po určitou dobu s použitím aktuálně nakonfigurované rychlosti motoru.
bool spinFor(
 directionType dir,
 double        time,
 timeUnits     units );
Parametr |
Typ |
Popis |
|---|---|---|
|
|
Směr otáčení motoru nebo skupiny motorů: |
|
|
Vzdálenost, o kterou se motor nebo skupina motorů otočí. |
|
|
Jednotka rotace:
|
|
|
Doba, po kterou se motor nebo skupina motorů otáčí. |
|
|
Jednotka času:
|
|
|
Rychlost otáčení od 0 % do 100 % při použití |
|
|
Jednotka použitá k vyjádření rychlosti
|
|
|
|
Vrací booleovskou hodnotu, která ukazuje, zda motor nebo skupina motorů dosáhla cílové hodnoty.
true— The motor or motor group reached the target value.false— The motor or motor group was not able to reach the target value orwaitForCompletionis set tofalse.
Provedení jiné funkce pohybu motoru (například
spinnebostop) během probíhající funkcespinForpřeruší aktuální pohyb.Protože
spinForje založeno na cíli (používá parametrrotationnebotime), funkce jakoisDoneaisSpinningfungují sspinFor.
// Spin 1 turn fast, then 1 turn slow
Motor1.spinFor(forward, 1, turns, true);
Motor1.spinFor(reverse, 1, turns, 20, velocityUnits::pct, true);
spinToPosition#
spinToPosition otočí motor nebo skupinu motorů do určité polohy.
Poloha motoru nebo skupiny motorů udává, o kolik se motor otočil, měřeno v degrees nebo turnsJedna otáčka se rovná 360 stupňům. Na začátku projektu je poloha motoru nebo skupiny motorů nastavena na 0 stupňů. Polohu motoru nebo skupiny motorů lze také nastavit pomocí funkce setPosition.
Hodnoty polohy jsou absolutní. To znamená, že směr otáčení závisí na aktuální poloze motoru nebo skupiny motorů.
Například pokud se motor nebo skupina motorů spustí na 0 stupních a otočí se do polohy 720 stupňů, otočí se o dvě otáčky dopředu. Pokud se poté otočí do polohy 360 stupňů, otočí se o jednu otáčku dozadu, protože 360 je menší než 720.
Available Functions1 — Otáčí se do určité polohy rychlostí zadanou ve volání funkce.
bool spinToPosition(
 double        rotation,
 rotationUnits units,
 double        velocity,
 velocityUnits units_v,
 bool          waitForCompletion = true );
Parameters2 — Otáčí se do určité polohy s využitím aktuálně nakonfigurované rychlosti motoru.
bool spinToPosition(
 double        rotation,
 rotationUnits units,
 bool          waitForCompletion = true );
Parametr |
Typ |
Popis |
|---|---|---|
|
|
Hodnota polohy, na kterou se motor nebo skupina motorů otočí. |
|
|
Jednotka rotace:
|
|
|
Rychlost otáčení od 0 % do 100 % při použití |
|
|
Jednotka použitá k vyjádření rychlosti
|
|
|
|
Vrací booleovskou hodnotu, která ukazuje, zda motor nebo skupina motorů zahájily požadovaný pohyb založený na cíli.
true— The motor or motor group begins the requested target-based movement.false— The call fails orwaitForCompletionis set tofalse.
Spuštění jiné funkce pohybu motoru (například
spinnebospinFor) během probíhající funkcespinToPositionpřeruší aktuální pohyb.Protože
spinToPositionje založeno na cíli (používá parametrrotation), funkce jakoisDoneaisSpinningfungují sspinToPosition.
// Spin forward, then go to 90°
Motor1.spin(forward);
wait(1, seconds);
Motor1.spinToPosition(90, degrees);
stop#
stop zastaví otáčení motoru nebo skupiny motorů.
1 — Zastaví motor nebo skupinu motorů pomocí aktuálně nakonfigurovaného režimu brzdění.
void stop();
Parameters2 — Zastaví motor nebo skupinu motorů pomocí režimu brzdění uvedeného ve volání funkce.
void stop(
  brakeType mode );
Parametr |
Typ |
Popis |
|---|---|---|
|
|
Volitelné. Jak se motor nebo skupina motorů zastaví:
|
Tato funkce nevrací hodnotu.
NotesVolání
stopokamžitě zastaví jakýkoli aktuální pohyb motoru nebo skupiny motorů.Pokud není zadán žádný režim brzdění, motor nebo skupina motorů použije aktuálně nakonfigurovaný režim brzdění.
stoppřeruší jakýkoli aktivní pohyb zaměřený na cíl (napříkladspinFornebospinToPosition).
// Spin and coast to a stop
Motor1.setVelocity(100, percent);
Motor1.spin(forward);
wait(1, seconds);
Motor1.stop(coast);
Mutátory#
setVelocity#
setVelocity určuje rychlost otáčení motoru nebo skupiny motorů. Vyšší procento způsobí, že se motor nebo skupina motorů otáčí rychleji, a nižší procento způsobí, že se motor nebo skupina motorů otáčí pomaleji.
Každý projekt začíná s každým motorem nebo skupinou motorů, které se standardně otáčí rychlostí 50 %.
Poznámka: Vyšší rychlost způsobí, že se motor nebo skupina motorů otáčí rychleji, ale může to být méně přesné. Nižší rychlost způsobí, že se motor nebo skupina motorů otáčí pomaleji, ale může to být přesnější.
Available Functionsvoid setVelocity(
double velocity,
velocityUnits units );
Parametr |
Typ |
Popis |
|---|---|---|
|
|
Rychlost otáčení od 0 % do 100 % při použití |
|
|
Jednotka použitá k vyjádření rychlosti
|
Tato funkce nevrací hodnotu.
NotesJakákoli následná funkce pro pohyb motoru (například
spin,spinFornebospinToPosition), která explicitně neurčuje rychlost, použije tuto hodnotu.
// Try default, then slow, then fast
Motor1.spinFor(forward, 180, degrees);
wait(1, seconds);
Motor1.setVelocity(20, percent);
Motor1.spinFor(reverse, 180, degrees);
wait(1, seconds);
Motor1.setVelocity(100, percent);
Motor1.spinFor(forward, 180, degrees);
setMaxTorque#
Točivý moment ukazuje, jak silně může motor nebo skupina motorů tlačit nebo táhnout během otáčení.
setMaxTorque nastavuje maximální krouticí moment, který může motor nebo skupina motorů použít.
Vyšší procento umožňuje motoru nebo skupině motorů tlačit silněji, například při zvedání těžkého předmětu. Nižší procento omezuje, jak silně může motor nebo skupina motorů tlačit. To může pomoci chránit robota, pokud se motor nebo skupina motorů zasekne nebo dosáhne konce možného pohybu.
Každý projekt začíná s výchozím nastavením krouticího momentu každého motoru nebo skupiny motorů na 50 %.
Available Functions1 — Nastavuje maximální točivý moment v procentech jmenovitého točivého momentu motoru nebo skupiny motorů.
void setMaxTorque(
 double       value,
 percentUnits units );
2 — Nastavuje maximální točivý moment pomocí fyzikálních jednotek točivého momentu.
void setMaxTorque(
 double      value,
 torqueUnits units );
Parameters3 — Nastavuje maximální točivý moment omezením proudu motoru.
void setMaxTorque(
 double       value,
 currentUnits units );
Parametr |
Typ |
Popis |
|---|---|---|
|
|
Maximální točivý moment, který může motor nebo skupina motorů použít. |
|
|
Určuje točivý moment v procentech: |
|
|
Určuje točivý moment ve fyzikálních jednotkách, jako například:
|
|
|
Určuje točivý moment omezením proudu motoru:
|
Tato funkce nevrací hodnotu.
NotesPři použití
currentUnitsje točivý moment omezen omezením velikosti elektrického proudu, který může motor nebo skupina motorů použít.
setPosition#
Poloha motoru nebo skupiny motorů udává, o kolik se motor otočil, měřeno v degrees nebo turnsJedna otáčka se rovná 360 stupňům. setPosition změní aktuální polohu motoru nebo skupiny motorů na novou hodnotu.
Například pokud se motor nebo skupina motorů otočily o 180 stupňů, nastavení polohy na 0 stupňů resetuje tuto polohu ze 180 na 0 stupňů. Motor nebo skupina motorů se pak mohou otáčet do pozic na základě této nové hodnoty.
Available Functionsvoid setPosition(
double value,
rotationUnits units );
Parametr |
Typ |
Popis |
|---|---|---|
|
|
Hodnota polohy, která se má nastavit pro motor nebo skupinu motorů. |
|
|
Jednotka polohy:
|
Tato funkce nevrací hodnotu.
NotesPo volání
setPositionpoužijí následná voláníspinToPositionaktualizovanou pozici jako referenci.
setStopping#
setStopping nastavuje, jak se motor nebo skupina motorů zastaví: brzděním, doběhem nebo pozastavením.
void setStopping(
  brakeType mode );
Parametr |
Typ |
Popis |
|---|---|---|
|
|
Jak se motor nebo skupina motorů zastaví:
|
Tato funkce nevrací hodnotu.
NotesJakékoli následné volání
stopbez zadaného režimu brzdění použije tuto hodnotu.
setTimeout#
setTimeout nastavuje, jak dlouho se bude motor nebo skupina motorů pokoušet dokončit pohyb. Pokud motor nebo skupina motorů nedokáže v tomto čase dokončit pohyb, zastaví se a přesune se na další řádek kódu. Tím se zabrání tomu, aby se motor nebo skupina motorů zasekly na nějakém pohybu.
void setTimeout(
    int32_t   time,
    timeUnits units );
Parametr |
Typ |
Popis |
|---|---|---|
|
|
Doba, po kterou se motor nebo skupina motorů může pokusit dokončit pohyb. Musí to být kladné celé číslo. |
|
|
Jednotka času:
|
Návratové hodnoty
Tato funkce nevrací hodnotu.
NotesČasový limit motoru nebo skupiny motorů se používá k tomu, aby pohyby, které nedosáhnou své cílové polohy, nezastavily provádění dalších příkazů v zásobníku.
Pokud motor nebo skupina motorů nedosáhne své cílové polohy před uplynutím časového limitu, pokus se zastaví a přejde na další řádek kódu.
Časový limit se vztahuje na funkce, které mají cílovou hodnotu, jako například
spinForaspinToPosition.
// Stop a long move after 1 second
Motor1.setTimeout(1, seconds);
Motor1.spinFor(forward, 2, turns);
Motor1.spinToPosition(0, degrees);
Gettery#
isDone#
isDone vrací hodnotu, zda byl pohyb motoru nebo skupiny motorů dokončen, jako booleovskou hodnotu. Tuto hodnotu lze použít k řízení načasování dalších chování na základě pohybu motoru nebo skupiny motorů.
true— Pohyb motoru nebo skupiny motorů je dokončen.false— Motor nebo skupina motorů se stále pohybuje.
Tato funkce spolupracuje s následujícími funkcemi Motion, které mají parametr waitForCompletion : spinFor a spinToPosition.
bool isDone();
Tato funkce nepřijímá žádné parametry.
Return ValuesVrací jako booleovskou hodnotu, zda byl pohyb motoru nebo skupiny motorů dokončen.
true— The motor or motor group is finished moving.false— The motor or motor group is still moving.
Funkce
isDonespolupracuje s následujícími funkcemi Motion, které mají parametrwaitForCompletion:spinForaspinToPosition.
// Spin forward until the motor is done spinning
Motor1.spinFor(forward, 200, degrees, false);
while (true) {
  if (Motor1.isDone()) {
    Drivetrain.stop();
  } else {
    Drivetrain.drive(forward);
  }
}
isSpinning#
isSpinning vrací booleovskou hodnotu, zda se motor nebo skupina motorů otáčí. Tuto hodnotu lze použít k řízení načasování dalších chování na základě pohybu motoru nebo skupiny motorů.
true— Motor nebo skupina motorů se otáčí.false— Motor nebo skupina motorů se netočí.
Tato funkce spolupracuje s funkcemi pro řízení pohybu Motion, jako například spin, spinFor a spinToPosition.
bool isSpinning();
Tato funkce nepřijímá žádné parametry.
Return ValuesVrací jako booleovskou hodnotu, zda se motor nebo skupina motorů otáčí.
true— The motor or motor group is spinning.false— The motor or motor group is not spinning.
Funkce
isSpinningpracuje s funkcemi pohybu Motion, jako napříkladspin,spinForaspinToPosition.
// Spin forward until the motor is done spinning
Motor1.spinFor(forward, 200, degrees, false);
while (true) {
  if (Motor1.isSpinning()) {
    Drivetrain.drive(forward);
  } else {
    Drivetrain.stop();
  }
}
position#
Poloha motoru nebo skupiny motorů udává, o kolik se motor otočil, měřeno v degrees nebo turnsJedna otáčka se rovná 360 stupňům. position vrací aktuální polohu motoru nebo skupiny motorů.
Na začátku projektu je poloha motoru nebo skupiny motorů nastavena na 0 stupňů. Pokud se motor nebo skupina motorů otočí o jednu otáčku dopředu, poloha bude 360 stupňů neboli 1 otáčka. Pokud se motor nebo skupina motorů otočí opačným směrem, poloha bude záporná.
Available Functionsdouble position(
rotationUnits units );
Parametr |
Typ |
Popis |
|---|---|---|
|
|
Jednotka pro návrat do polohy motoru nebo skupiny motorů v:
|
Vrací hodnotu double , která představuje aktuální pozici motoru nebo skupiny motorů v zadaných jednotkách.
Volání
setPositionzmění referenční bod pro tuto hodnotu.Vrácená hodnota odráží aktuální údaj z enkodéru a neindikuje, zda se motor nebo skupina motorů aktivně pohybuje.
Při volání pro skupinu motor_group
motor_grouptato funkce vrací pozici prvního motoru ve skupině.
// Spin, then show the final position
Motor1.spin(forward);
wait(1, seconds);
Motor1.stop();
Brain.Screen.print("Pos: %f", Motor1.position(degrees));
velocity#
velocity vrací rychlost otáčení motoru nebo skupiny motorů.
Kladná hodnota znamená, že motor nebo skupina motorů se otáčí dopředu. Záporná hodnota znamená, že se otáčí dozadu.
Available Functionsdouble velocity(
velocityUnits units );
Parametr |
Typ |
Popis |
|---|---|---|
|
|
Jednotka použitá k vyjádření rychlosti:
|
Vrací hodnotu double , která představuje rychlost otáčení motoru nebo skupiny motorů v zadaných jednotkách.
poznámek
Při volání pro skupinu motor_group
motor_grouptato funkce vrací rychlost prvního motoru ve skupině.
current#
current vrací množství elektrického proudu spotřebovaného motorem nebo skupinou motorů. Proud je množství elektřiny protékající motorem nebo skupinou motorů. Pokud je vrácena hodnota v ampérech, uvádí se proud od 0,0 do 1,2 A.
Vyšší hodnota proudu znamená, že motor nebo skupina motorů spotřebovává více elektrického proudu. K tomu může dojít, když motor nebo skupina motorů zvedá něco těžkého, tlačí na nějaký předmět nebo se snaží pohnout zaseknutým předmětem.
Toto lze použít ke kontrole, zda motor nebo skupina motorů během pohybu nemá problémy. Pokud proud zůstává vysoký, motor se může zahřívat nebo méně efektivně využívat energii.
Available Functions1 — Vrátí elektrický proud motoru nebo skupiny motorů v ampérech.
double current(
  currentUnits units = amp );
Parameters2 — Vrátí elektrický proud motoru nebo skupiny motorů v procentech maximálního jmenovitého proudu.
double current(
  percentUnits units );
Parametr |
Typ |
Popis |
|---|---|---|
|
|
Jednotka použitá k vyjádření proudu: |
|
|
Představuje proud v procentech z maximálního jmenovitého proudu motoru: |
Vrací hodnotu double která představuje množství elektrického proudu odebíraného motorem nebo skupinou motorů v zadaných jednotkách.
poznámek
Při volání pro skupinu motor_group
motor_grouptato funkce vrátí celkový elektrický proud pro všechny motory ve skupině.
power#
power vrací množství energie spotřebované motorem nebo skupinou motorů ve wattech. Výkon ukazuje, jak rychle motor nebo skupina motorů spotřebovává energii.
Vyšší hodnota výkonu znamená, že motor nebo skupina motorů spotřebovává energii rychleji. K tomu může dojít, když motor nebo skupina motorů zvedá něco těžkého, tlačí na nějaký předmět nebo se snaží pohnout zaseknutým předmětem.
Toto lze použít k porovnání pohybů nebo ke kontrole, zda motor či skupina motorů nemají problémy. Pokud výkon zůstává vysoký, motor se může zahřívat nebo méně efektivně využívat energii.
Available Functionsdouble power(
powerUnits units = watt );
Parametry
Parametr |
Typ |
Popis |
|---|---|---|
|
|
Jednotka použitá k vyjádření výkonu motoru:
|
Návratové hodnoty
Vrací hodnotu double , která představuje množství energie spotřebované motorem nebo skupinou motorů ve wattech.
poznámek
Při volání pro skupinu motor_group
motor_grouptato funkce vrací elektrický výkon prvního motoru ve skupině.
torque#
Točivý moment ukazuje, jak silně se motor nebo skupina motorů otáčí, tlačí nebo táhne během otáčení.
torque vrací, kolik momentu motor nebo skupina motorů používá.
Vyšší hodnota točivého momentu znamená, že motor nebo skupina motorů tlačí nebo táhne silněji. K tomu může dojít, když motor nebo skupina motorů zvedá něco těžkého, tlačí na nějaký předmět nebo se snaží pohnout zaseknutým předmětem.
To lze použít ke kontrole, zda motor nebo motorická skupina má potíže, nebo k porovnání, kolik tlaku potřebují různé pohyby.
Pro nastavení točivého momentu motoru nebo skupiny motorů použijte setMaxTorque.
double torque(
  torqueUnits units = Nm );
Parametry
Parametr |
Typ |
Popis |
|---|---|---|
|
|
Jednotka použitá k vyjádření točivého momentu motoru:
|
Návratové hodnoty
Vrací hodnotu double , která představuje točivý moment motoru nebo skupiny motorů v zadaných jednotkách.
poznámek
Při volání pro skupinu motor_group
motor_grouptato funkce vrací mechanický výstupní točivý moment prvního motoru ve skupině.
efficiency#
efficiency vrací, jak efektivně motor nebo skupina motorů využívá energii, v procentech od 0 % do 100 %.
Účinnost ukazuje, kolik energie motoru nebo skupiny motorů se využívá k pohybu. Vyšší hodnota účinnosti znamená, že se k pohybu využívá více energie motoru nebo skupiny motorů. Nižší hodnota účinnosti může nastat, když motor nebo skupina motorů pracuje intenzivně, ale příliš se nepohybuje, například když je zaseknutý nebo tlačí na nějaký předmět.
To lze použít k porovnání pohybů nebo ke kontrole, zda motor nebo skupina motorů plýtvá energií, místo aby ji využívala k pohybu.
Available Functionsdouble efficiency(
percentUnits units = percent );
Parametry
Parametr |
Typ |
Popis |
|---|---|---|
|
|
Jednotka použitá k vyjádření účinnosti motoru:
|
Návratové hodnoty
Vrací hodnotu double která v procentech představuje, jak efektivně motor nebo skupina motorů využívá energii.
poznámek
Při volání pro skupinu motor_group
motor_grouptato funkce vrací účinnost prvního motoru ve skupině.
temperature#
temperature vrací teplotu motoru nebo skupiny motorů.
Teplota motoru ukazuje, jak je motor nebo skupina motorů zahřátý. Vyšší teplota znamená, že se motor nebo skupina motorů během provozu zahřívá. Motor by měl zůstat pod 55°C aby pracoval na plný výkon.
If the motor or motor group gets too hot, it will lower its maximum current to protect itself. At 70°C, a motor will stop running until it cools down.
Toto lze použít ke kontrole, zda se motor nebo skupina motorů příliš nezahřívá během opakovaných pohybů, dlouhých jízd nebo když tlačí na nějaký předmět.
Available Functions1 — Vrací teplotu motoru nebo skupiny motorů v procentech z maximální provozní teploty.
double temperature(
  percentUnits units = percent );
2 — Vrací teplotu motoru nebo skupiny motorů ve fyzikálních teplotních jednotkách.
double temperature(
  temperatureUnits units );
Parametry
Parametr |
Typ |
Popis |
|---|---|---|
|
|
Jednotka použitá k vyjádření teploty motoru nebo skupiny motorů v procentech:
|
|
|
Jednotka používaná k vyjádření teploty motoru nebo skupiny motorů ve stupních:
|
Návratové hodnoty
Vrací hodnotu double představující teplotu motoru nebo skupiny motorů v zadaných jednotkách.
poznámek
Provozní teplotní rozsah motoru je přibližně
20°C(68°Faž70°C(158°F.Při volání pro skupinu motor_group
motor_grouptato funkce vrací teplotu prvního motoru ve skupině.
voltage#
voltage vrací elektrické napětí dodávané do motoru nebo skupiny motorů.
double voltage(
  voltageUnits units = volt );
Parametry
Parametr |
Typ |
Popis |
|---|---|---|
|
|
Jednotka pro vyjádření napětí:
|
Návratové hodnoty
Vrací hodnotu double , která představuje elektrické napětí dodávané do motoru nebo skupiny motorů v zadaných jednotkách.
poznámek
Při volání pro skupinu motor_group
motor_grouptato funkce vrací elektrické napětí prvního motoru ve skupině.
direction#
direction vrací směr, kterým se motor nebo skupina motorů otáčí.
directionType direction();
Parametry
Tato funkce nepřijímá žádné parametry.
Návratové hodnoty
Vrací hodnotu directionType která označuje aktuální směr motoru nebo skupiny motorů:
forward— The motor or motor group is spinning forward.reverse— The motor or motor group is spinning in reverse.
installed#
installed vrací, zda je motor nebo skupina motorů připojena k mozku IQ (1. generace).
bool installed();
Parametry
Tato funkce nepřijímá žádné parametry.
Návratové hodnoty
Vrací bool hodnotu bool která indikuje, zda je připojen motor nebo skupina motorů.
true— The motor or motor group is connected.false— The motor or motor group is not connected.
count#
count vrací počet motorů ve skupině motorů.
int32_t count();
Parametry
Tato funkce nepřijímá žádné parametry.
Návratové hodnoty
Vrací hodnotu int32_t představující počet motorů ve skupině motorů.