
ऑब्जेक्ट सेंसर#
परिचय#
ऑब्जेक्ट सेंसर एक इन्फ्रारेड (IR) प्रॉक्सिमिटी सेंसर है जो परावर्तित IR प्रकाश का उपयोग करके यह पता लगाता है कि कोई वस्तु पास में है या नहीं।
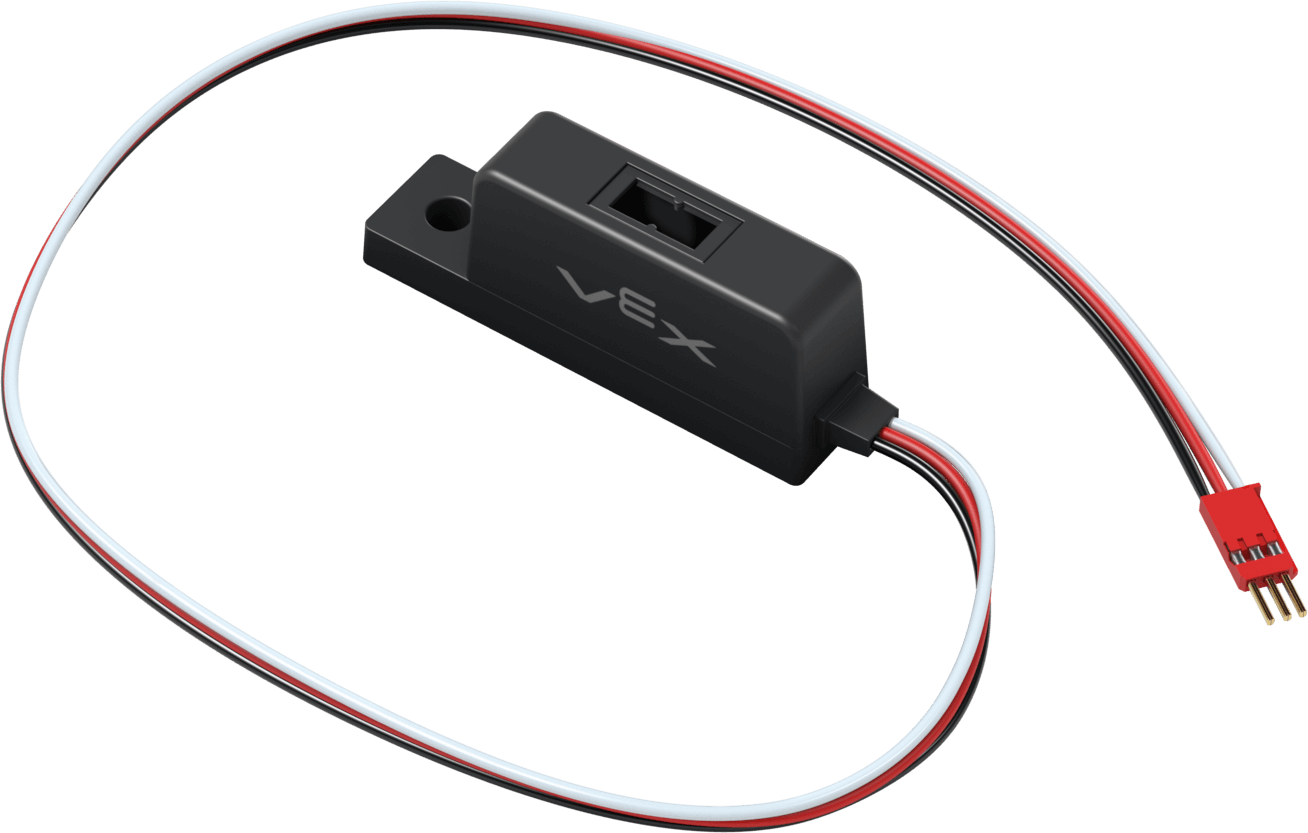
इस पृष्ठ पर ऑब्जेक्ट सेंसर के नाम के उदाहरण के रूप में object_sensor का उपयोग किया गया है। आवश्यकतानुसार इसे अपने स्वयं के कॉन्फ़िगर किए गए नाम से बदलें।
नीचे उपलब्ध विधियों की सूची दी गई है:
reflectivity– एकintegerलौटाता है जो वस्तु से परावर्तित प्रकाश की मात्रा को प्रतिशत के रूप में दर्शाता है।is_object_detected– यह बताता है कि ऑब्जेक्ट सेंसर किसी ऑब्जेक्ट का पता लगा रहा है या नहीं।set_threshold– किसी वस्तु को पता लगाने के लिए आवश्यक परावर्तित प्रकाश की मात्रा निर्धारित करता है।object_detected– ऑब्जेक्ट सेंसर द्वारा किसी नए ऑब्जेक्ट का पता लगाने पर कॉल किए जाने वाले फ़ंक्शन को पंजीकृत करता है।object_lost– ऑब्जेक्ट सेंसर द्वारा पता लगाए गए ऑब्जेक्ट को खोने पर कॉल किए जाने वाले फ़ंक्शन को पंजीकृत करता है।changed– ऑब्जेक्ट सेंसर के मान में परिवर्तन होने पर कॉल किए जाने वाले फ़ंक्शन को पंजीकृत करता है।
कंस्ट्रक्टर – ऑब्जेक्ट सेंसर को मैन्युअल रूप से आरंभ करता है।
ObjectDetector– एक ऑब्जेक्ट सेंसर बनाएँ।
परावर्तन#
reflectivity एक integer लौटाता है जो वस्तु से परावर्तित प्रकाश की मात्रा को प्रतिशत के रूप में दर्शाता है।
टिप्पणी:
0% परावर्तनशीलता का अर्थ है कि वस्तु बहुत गहरे रंग की है।
100% परावर्तनशीलता का मतलब है कि वस्तु बहुत चमकीली है।
Usage:
object_sensor.reflectivity()
पैरामीटर |
विवरण |
|---|---|
इस विधि के कोई मानदंड नहीं हैं। |
# Drive forward when the reflectivity is greater than 50%.
while True:
    if object_sensor.reflectivity() > 50:
        drivetrain.drive(FORWARD)
    else:
        drivetrain.stop()
    wait(5, MSEC)
वस्तु का पता चला है#
is_object_detected यह बताता है कि ऑब्जेक्ट सेंसर किसी ऑब्जेक्ट का पता लगा रहा है या नहीं।
True– ऑब्जेक्ट सेंसर किसी वस्तु का पता लगा रहा है।False– ऑब्जेक्ट सेंसर किसी ऑब्जेक्ट का पता नहीं लगा रहा है।
Usage:
object_sensor.is_object_detected()
पैरामीटर |
विवरण |
|---|---|
इस विधि के कोई मानदंड नहीं हैं। |
# Drive forward when the object sensor is detecting an object.
while True:
    if object_sensor.is_object_detected():
        drivetrain.drive(FORWARD)
    else:
        drivetrain.stop()
    wait(5, MSEC)
सेट_थ्रेशोल्ड#
set_threshold किसी वस्तु को पता लगाने से पहले आवश्यक परावर्तित प्रकाश की मात्रा को प्रतिशत के रूप में निर्धारित करता है।
Usage:
object_sensor.set_threshold(value)
पैरामीटर |
विवरण |
|---|---|
|
किसी वस्तु को पहचानने के लिए आवश्यक परावर्तनशीलता मान, 0 से 100 के बीच होता है। |
# Set the reflectivity threshold to 50%.
object_sensor.set_threshold(50)
# Drive forward when the object sensor is detecting an object.
while True:
    if object_sensor.is_object_detected():
        drivetrain.drive(FORWARD)
    else:
        drivetrain.stop()
    wait(5, MSEC)
ऑब्जेक्ट का पता चला#
object_detected ऑब्जेक्ट सेंसर द्वारा किसी नए ऑब्जेक्ट का पता लगाने पर कॉल किए जाने वाले फ़ंक्शन को पंजीकृत करता है।
Usage:
object_sensor.object_detected(callback, arg)
पैरामीटर |
विवरण |
|---|---|
|
एक पूर्व-परिभाषित फ़ंक्शन जो ऑब्जेक्ट सेंसर द्वारा एक नई वस्तु का पता लगाने पर निष्पादित होता है। |
|
वैकल्पिक। कॉलबैक फ़ंक्शन को पास करने के लिए तर्क युक्त एक |
def my_function():
  brain.screen.print("Object detected.")

# Call my_function whenever object_sensor detects an object
object_sensor.object_detected(my_function)
वस्तु_खो गई#
object_lost एक फ़ंक्शन को पंजीकृत करता है जिसे ऑब्जेक्ट सेंसर द्वारा पता लगाए गए ऑब्जेक्ट को खोने पर कॉल किया जाएगा।
Usage:
object_sensor.object_lost(callback, arg)
पैरामीटर |
विवरण |
|---|---|
|
एक पूर्व-परिभाषित फ़ंक्शन जो ऑब्जेक्ट सेंसर द्वारा पता लगाए गए ऑब्जेक्ट को खोने पर निष्पादित होता है। |
|
वैकल्पिक। कॉलबैक फ़ंक्शन को पास करने के लिए तर्क युक्त एक |
def my_function():
  brain.screen.print("Object lost.")

# Call my_function whenever object_sensor loses an object
object_sensor.object_lost(my_function)
बदला हुआ#
changed ऑब्जेक्ट सेंसर के मान में परिवर्तन होने पर कॉल किए जाने वाले फ़ंक्शन को पंजीकृत करता है।
Usage:
object_sensor.changed(callback, arg)
पैरामीटर |
विवरण |
|---|---|
|
एक पूर्व-परिभाषित फ़ंक्शन जो ऑब्जेक्ट सेंसर के मान में परिवर्तन होने पर निष्पादित होता है। |
|
वैकल्पिक। कॉलबैक फ़ंक्शन को पास करने के लिए तर्क युक्त एक |
def my_function():
  brain.screen.print("Reflectivity changed.")

# Call my_function whenever object_sensor's value changes
object_sensor.changed(my_function)
कंस्ट्रक्टर्स#
ऑब्जेक्ट सेंसर को कॉन्फ़िगर करने के लिए आवश्यक ObjectDetector ऑब्जेक्ट को मैन्युअल रूप से बनाने के लिए कंस्ट्रक्टर का उपयोग किया जाता है।
ObjectDetector#
ObjectDetector एक ऑब्जेक्ट सेंसर बनाता है।
Usage:
ObjectDetector(port, reverse_det)
पैरामीटर |
विवरण |
|---|---|
|
ऑब्जेक्ट सेंसर जिस 3-वायर पोर्ट से जुड़ा है:
|
|
वैकल्पिक। क्या डिटेक्शन लॉजिक को उलटना है:
|
# Create an Object Sensor in Port A
object_sensor = ObjectDetector(brain.three_wire_port.a)