
Capteur d’objets#
Introduction#
Le capteur d’objet est un capteur de proximité infrarouge (IR) qui détecte la proximité d’un objet grâce à la lumière IR réfléchie.
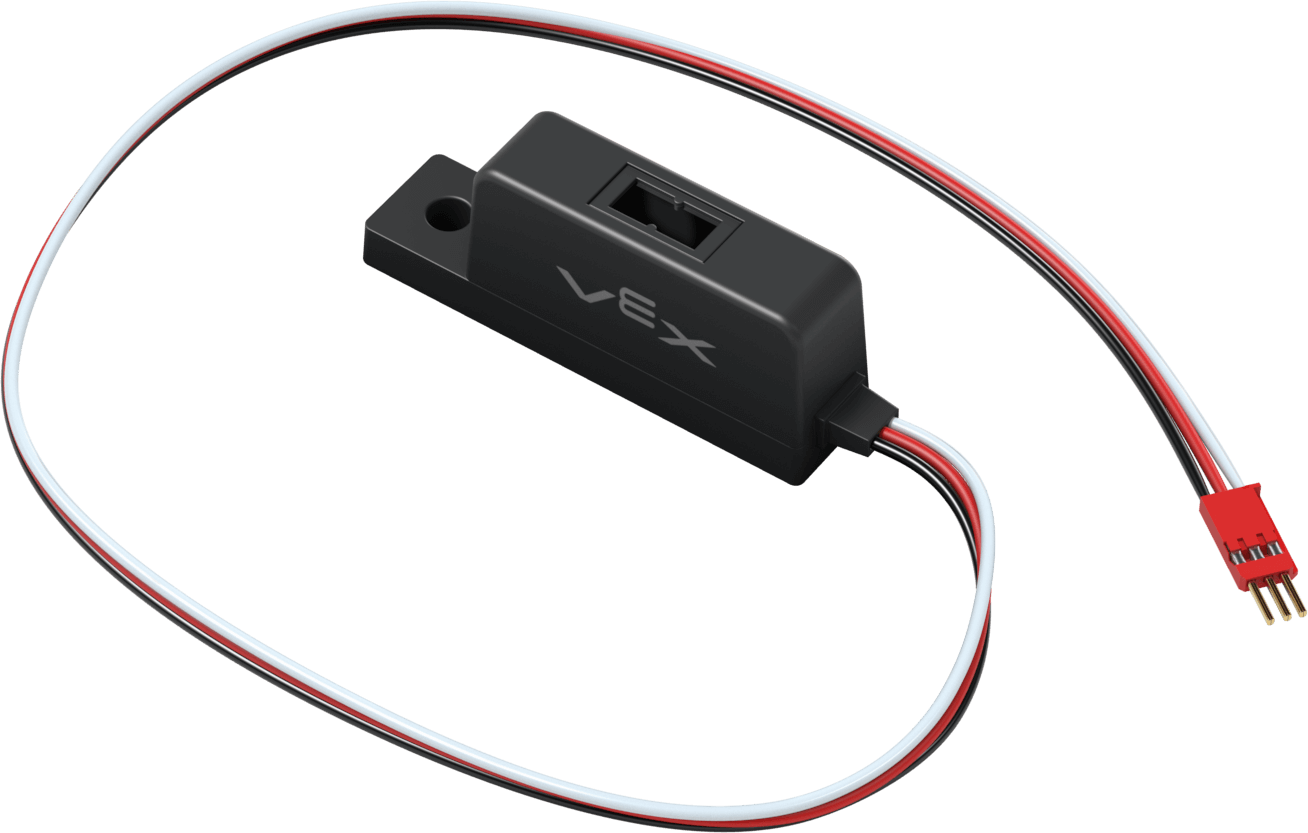
Cette page utilise object_sensor comme exemple de nom de capteur d’objets. Remplacez-le par le nom que vous avez configuré, selon vos besoins.
Vous trouverez ci-dessous une liste des méthodes disponibles :
reflectivity– Renvoie unintegerqui représente la quantité de lumière réfléchie par l’objet en pourcentage.is_object_detected– Renvoie si le capteur d’objet détecte un objet.set_threshold– Définit la quantité de lumière réfléchie nécessaire avant qu’un objet soit considéré comme détecté.object_detected– Enregistre une fonction à appeler chaque fois que le capteur d’objets détecte un nouvel objet.object_lost– Enregistre une fonction à appeler chaque fois que le capteur d’objets perd un objet détecté.changed– Enregistre une fonction à appeler chaque fois que la valeur du capteur d’objet change.
Constructeur – Initialiser manuellement un capteur d’objet.
ObjectDetector– Créer un capteur d’objet.
réflectivité#
reflectivity renvoie un integer qui représente la quantité de lumière réfléchie par l’objet en pourcentage.
Note:
Une réflectivité de 0 % signifie que l’objet est très sombre.
Une réflectivité de 100 % signifie que l’objet est très lumineux.
Usage:
object_sensor.reflectivity()
Paramètres |
Description |
|---|---|
Cette méthode ne comporte aucun paramètre. |
# Drive forward when the reflectivity is greater than 50%.
while True:
    if object_sensor.reflectivity() > 50:
        drivetrain.drive(FORWARD)
    else:
        drivetrain.stop()
    wait(5, MSEC)
est_objet_détecté#
is_object_detected indique si le capteur d’objet détecte un objet.
True– Le capteur d’objet détecte un objet.False– Le capteur d’objet ne détecte aucun objet.
Usage:
object_sensor.is_object_detected()
Paramètres |
Description |
|---|---|
Cette méthode ne comporte aucun paramètre. |
# Drive forward when the object sensor is detecting an object.
while True:
    if object_sensor.is_object_detected():
        drivetrain.drive(FORWARD)
    else:
        drivetrain.stop()
    wait(5, MSEC)
définir_seuil#
set_threshold définit la quantité de lumière réfléchie nécessaire en pourcentage avant qu’un objet soit considéré comme détecté.
Usage:
object_sensor.set_threshold(value)
Paramètres |
Description |
|---|---|
|
Valeur de réflectivité requise avant qu’un objet soit considéré comme détecté, de 0 à 100. |
# Set the reflectivity threshold to 50%.
object_sensor.set_threshold(50)
# Drive forward when the object sensor is detecting an object.
while True:
    if object_sensor.is_object_detected():
        drivetrain.drive(FORWARD)
    else:
        drivetrain.stop()
    wait(5, MSEC)
objet_détecté#
object_detected enregistre une fonction à appeler chaque fois que le capteur d’objets détecte un nouvel objet.
Usage:
object_sensor.object_detected(callback, arg)
Paramètres |
Description |
|---|---|
|
Une fonction définie précédemment qui s’exécute lorsque le capteur d’objets détecte un nouvel objet. |
|
Facultatif. Un tuple |
def my_function():
  brain.screen.print("Object detected.")

# Call my_function whenever object_sensor detects an object
object_sensor.object_detected(my_function)
objet_perdu#
object_lost enregistre une fonction à appeler chaque fois que le capteur d’objets perd un objet détecté.
Usage:
object_sensor.object_lost(callback, arg)
Paramètres |
Description |
|---|---|
|
Une fonction définie précédemment qui s’exécute lorsque le capteur d’objets perd un objet détecté. |
|
Facultatif. Un tuple |
def my_function():
  brain.screen.print("Object lost.")

# Call my_function whenever object_sensor loses an object
object_sensor.object_lost(my_function)
modifié#
changed enregistre une fonction à appeler chaque fois que la valeur du capteur d’objet change.
Usage:
object_sensor.changed(callback, arg)
Paramètres |
Description |
|---|---|
|
Une fonction définie précédemment qui s’exécute lorsque la valeur du capteur d’objet change. |
|
Facultatif. Un tuple |
def my_function():
  brain.screen.print("Reflectivity changed.")

# Call my_function whenever object_sensor's value changes
object_sensor.changed(my_function)
Constructeurs#
Les constructeurs sont utilisés pour créer manuellement ObjectDetector , qui sont nécessaires pour configurer les capteurs d’objets.
ObjectDetector#
ObjectDetector crée un capteur d’objets.
Usage:
ObjectDetector(port, reverse_det)
Paramètre |
Description |
|---|---|
|
Le port à 3 fils auquel le capteur d’objet est connecté :
|
|
Optionnel. Inversion de la logique de détection :
|
# Create an Object Sensor in Port A
object_sensor = ObjectDetector(brain.three_wire_port.a)