
Sensor de visión de IA#
Introducción#
El sensor de visión VEX IQ AI puede detectar y rastrear objetos, colores e ID de AprilTag. Esto permite al robot analizar su entorno, seguir objetos y reaccionar en función de los datos visuales detectados.
Los ejemplos de AI Vision están diseñados para su uso con un Basebot equipado con un sensor de visión VEX IQ AI. En estos ejemplos, el sensor se configura con el nombre AIVision1, que aparece en los bloques.
A continuación se muestra una lista de todos los bloques:
Acciones: captura datos del sensor de visión VEX IQ AI para una firma seleccionada.
get object data: captura datos para una firma específica, como un color configurado, un objeto preentrenado o un ID de AprilTag.
Configuración: elige con qué objeto interactuar.
set AI Vision object item — Selecciona un objeto específico de la lista de objetos detectados.
Valores: accede y usa los datos capturados.
Existe el objeto AI Vision — Informa si se detecta un objeto.
AI Vision object count — Informa el número de objetos detectados.
AI Vision object property — Informa detalles como:
¿El objeto AI Vision es? — Comprueba si un objeto detectado coincide con una clasificación específica.
¿El objeto AI Vision es AprilTag? — Comprueba si el objeto detectado es un AprilTag que coincide con un ID específico.
¿El objeto AI Vision es AprilTag ID? — Comprueba si un ID de AprilTag detectado coincide con un ID específico.
Acciones#
obtener datos de objeto#
El bloque de pila * * obtener datos del objeto * * filtra los datos del marco del sensor de visión VEX IQ AI en una sola firma: una descripción guardada de algo que el sensor puede reconocer, como un objeto preentrenado, un ID de AprilTag o un color o código de color configurado.
Los colores y los códigos de color deben configurarse primero en AI Vision Utility antes de que puedan usarse con este bloque.
El conjunto de datos almacena objetos ordenados de mayor a menor por ancho, comenzando en el índice 0. Se puede acceder a las propiedades de cada objeto utilizando el bloque AI Vision object property. Se informa de un conjunto de datos vacío si no se detectan objetos coincidentes.
obtener datos [SELECT_A_SIG v] de [AIVision1 v]
Parámetro |
Descripción |
|---|---|
firma |
Filtra el conjunto de datos para incluir solo los datos de la firma dada. Las firmas disponibles son:
|
Nota: Para que aparezcan las opciones AprilTag ID o AI Classification, su detección debe estar habilitada en AI Vision Utility.
Ejemplo
cuando inicie
[Drive forward if an AprilTag ID is detected.]
por siempre
obtener datos [AprilTag IDs v] de [AIVision1 v]
si <¿existe objeto de [AIVIsion1 v]?> entonces
conducir [adelante v] por [10] [mm v] ▶
Clasificaciones de IA#
El sensor de visión VEX IQ AI puede detectar diferentes objetos bajo ciertas clasificaciones de IA. Dependiendo del modelo de clasificación de IA seleccionado al configurar el sensor de visión VEX IQ AI en la ventana Dispositivos, se detectarán diferentes objetos. Los modelos disponibles actualmente son:
Objetos de clase
BlueBall
GreenBall
RedBall
BlueRing
Anillo verde
RedRing
BlueCube
GreenCube
RedCube
VEX IQ Robotics Competition Mix & Match
Viga
RedPin
BluePin
OrangePin
Subir de nivel en la competición de robótica VEX IQ
BlueBeanBag
RedBeanBag
YellowBeanBag
Firmas de color#
Una firma de color es un color único que el sensor de visión VEX IQ AI puede reconocer. Estas firmas permiten que el sensor detecte y rastree objetos en función de su color. Una vez que se configura una firma de color, el sensor puede identificar objetos con ese color específico en su campo de visión.
Las firmas de color se utilizan en el bloque get object data para procesar y detectar objetos de color en tiempo real. Se pueden configurar hasta 7 firmas de color a la vez.
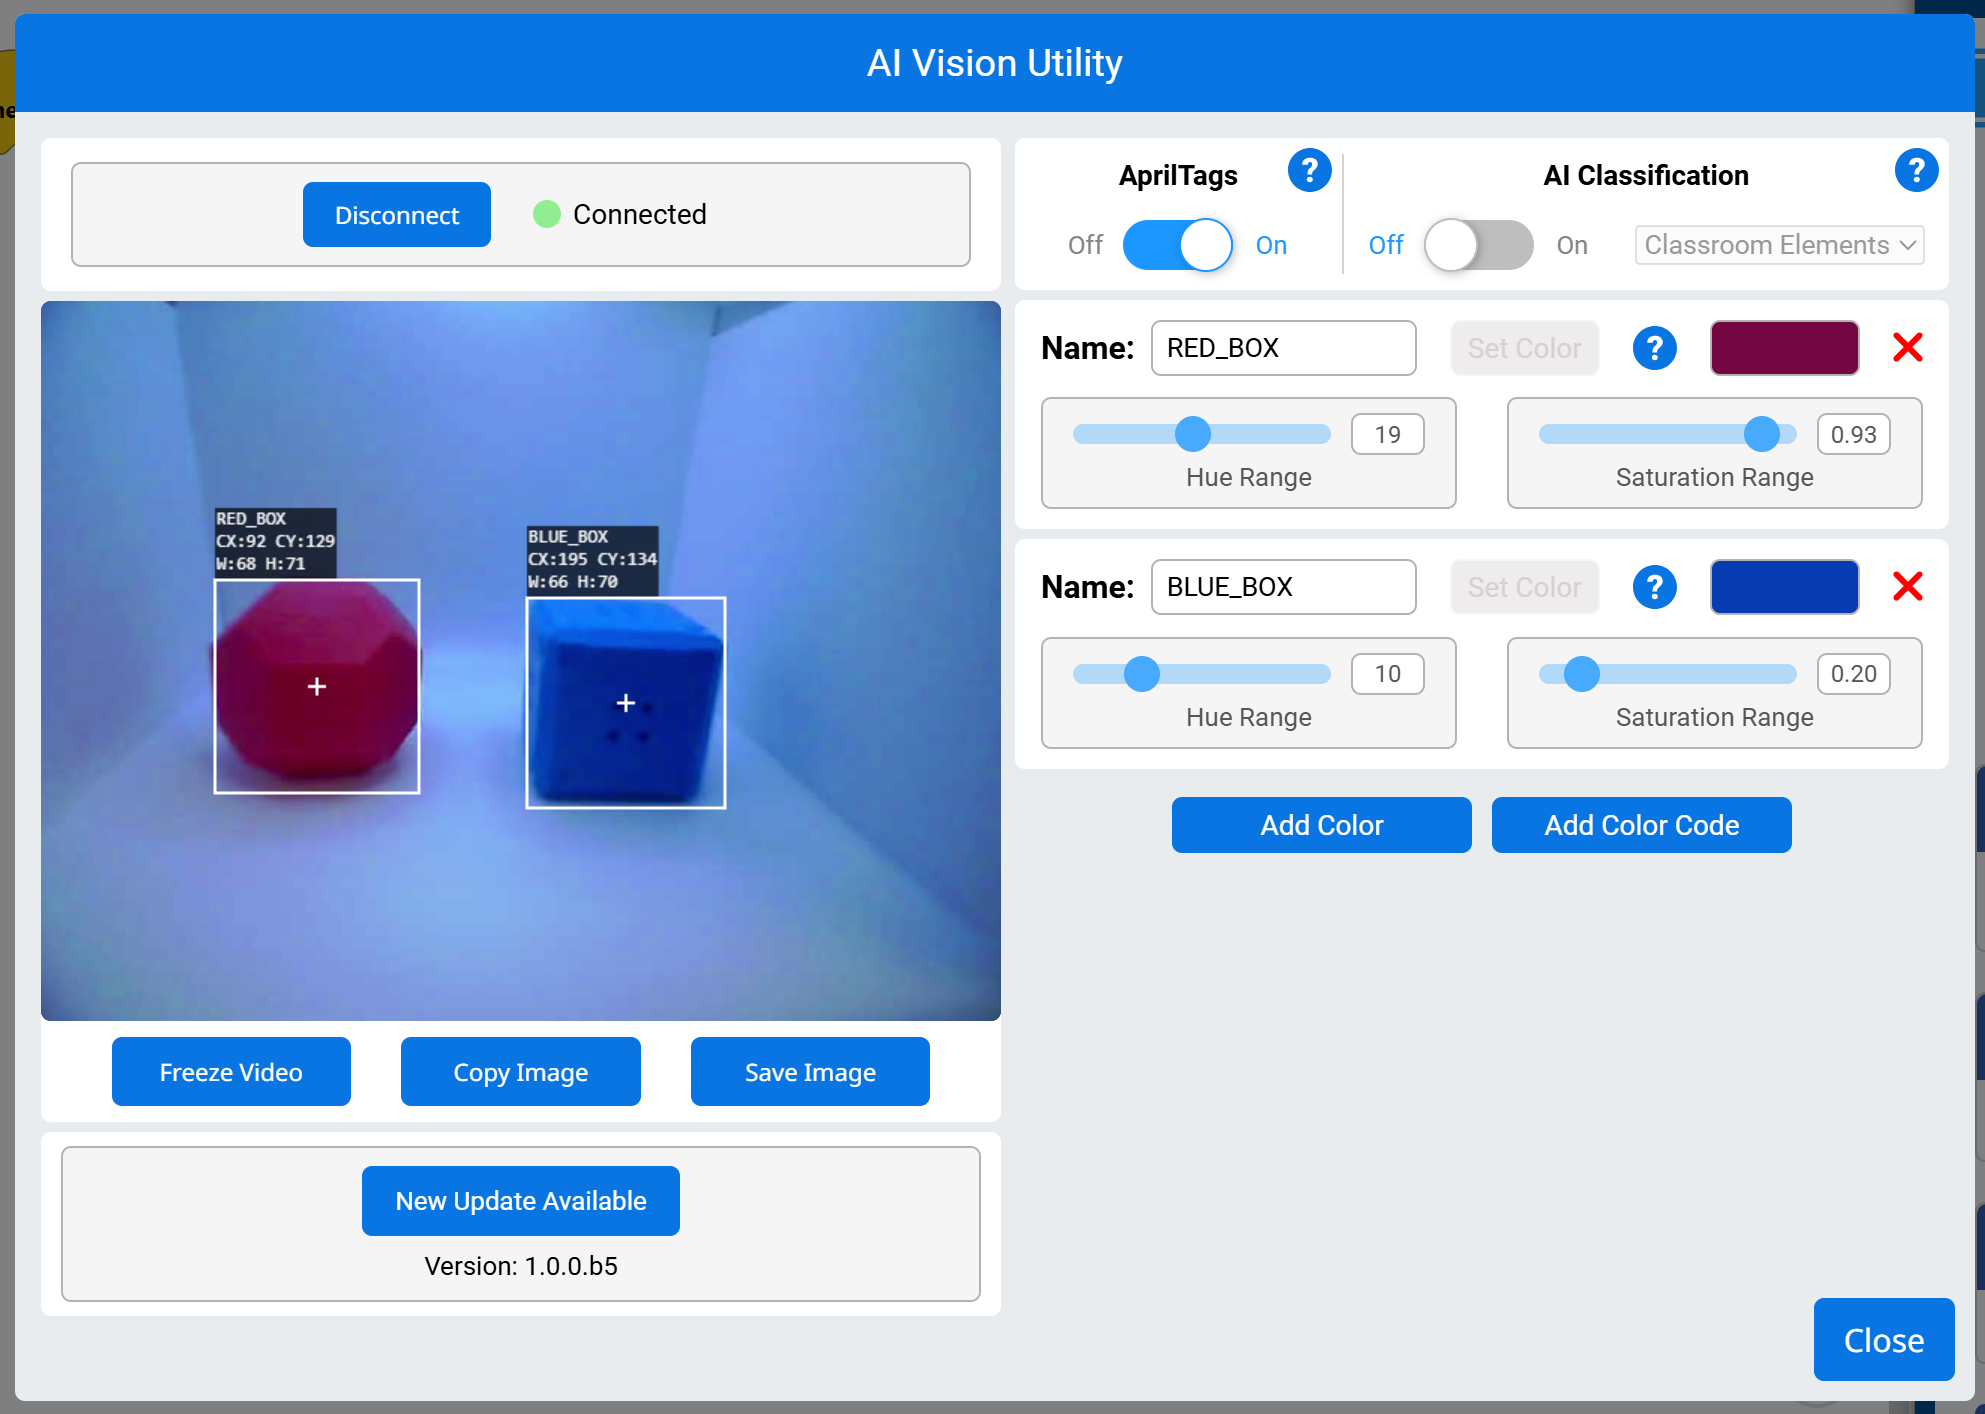
Ejemplo
cuando inicie
[Display if any objects matching the RED_BOX signature is detected.]
por siempre
mover cursor a fila [1] columna [1] en pantalla
limpiar fila [1] en pantalla
[Change the signature to any configured Color Signature.]
obtener datos [RED_BOX v] de [AIVision1 v]
si <¿existe objeto de [AIVision1 v]?> entonces
imprimir [Color detected!] en pantalla ▶
Códigos de color#
Un código de color es un patrón estructurado compuesto por 2 a 4 firmas de color dispuestas en un orden específico. Estos códigos permiten que el sensor de visión VEX IQ AI reconozca patrones predefinidos de colores.
Los códigos de color son particularmente útiles para identificar objetos complejos, alinearse con elementos del juego o crear marcadores únicos para la navegación autónoma. Se pueden configurar hasta 8 códigos de color a la vez.
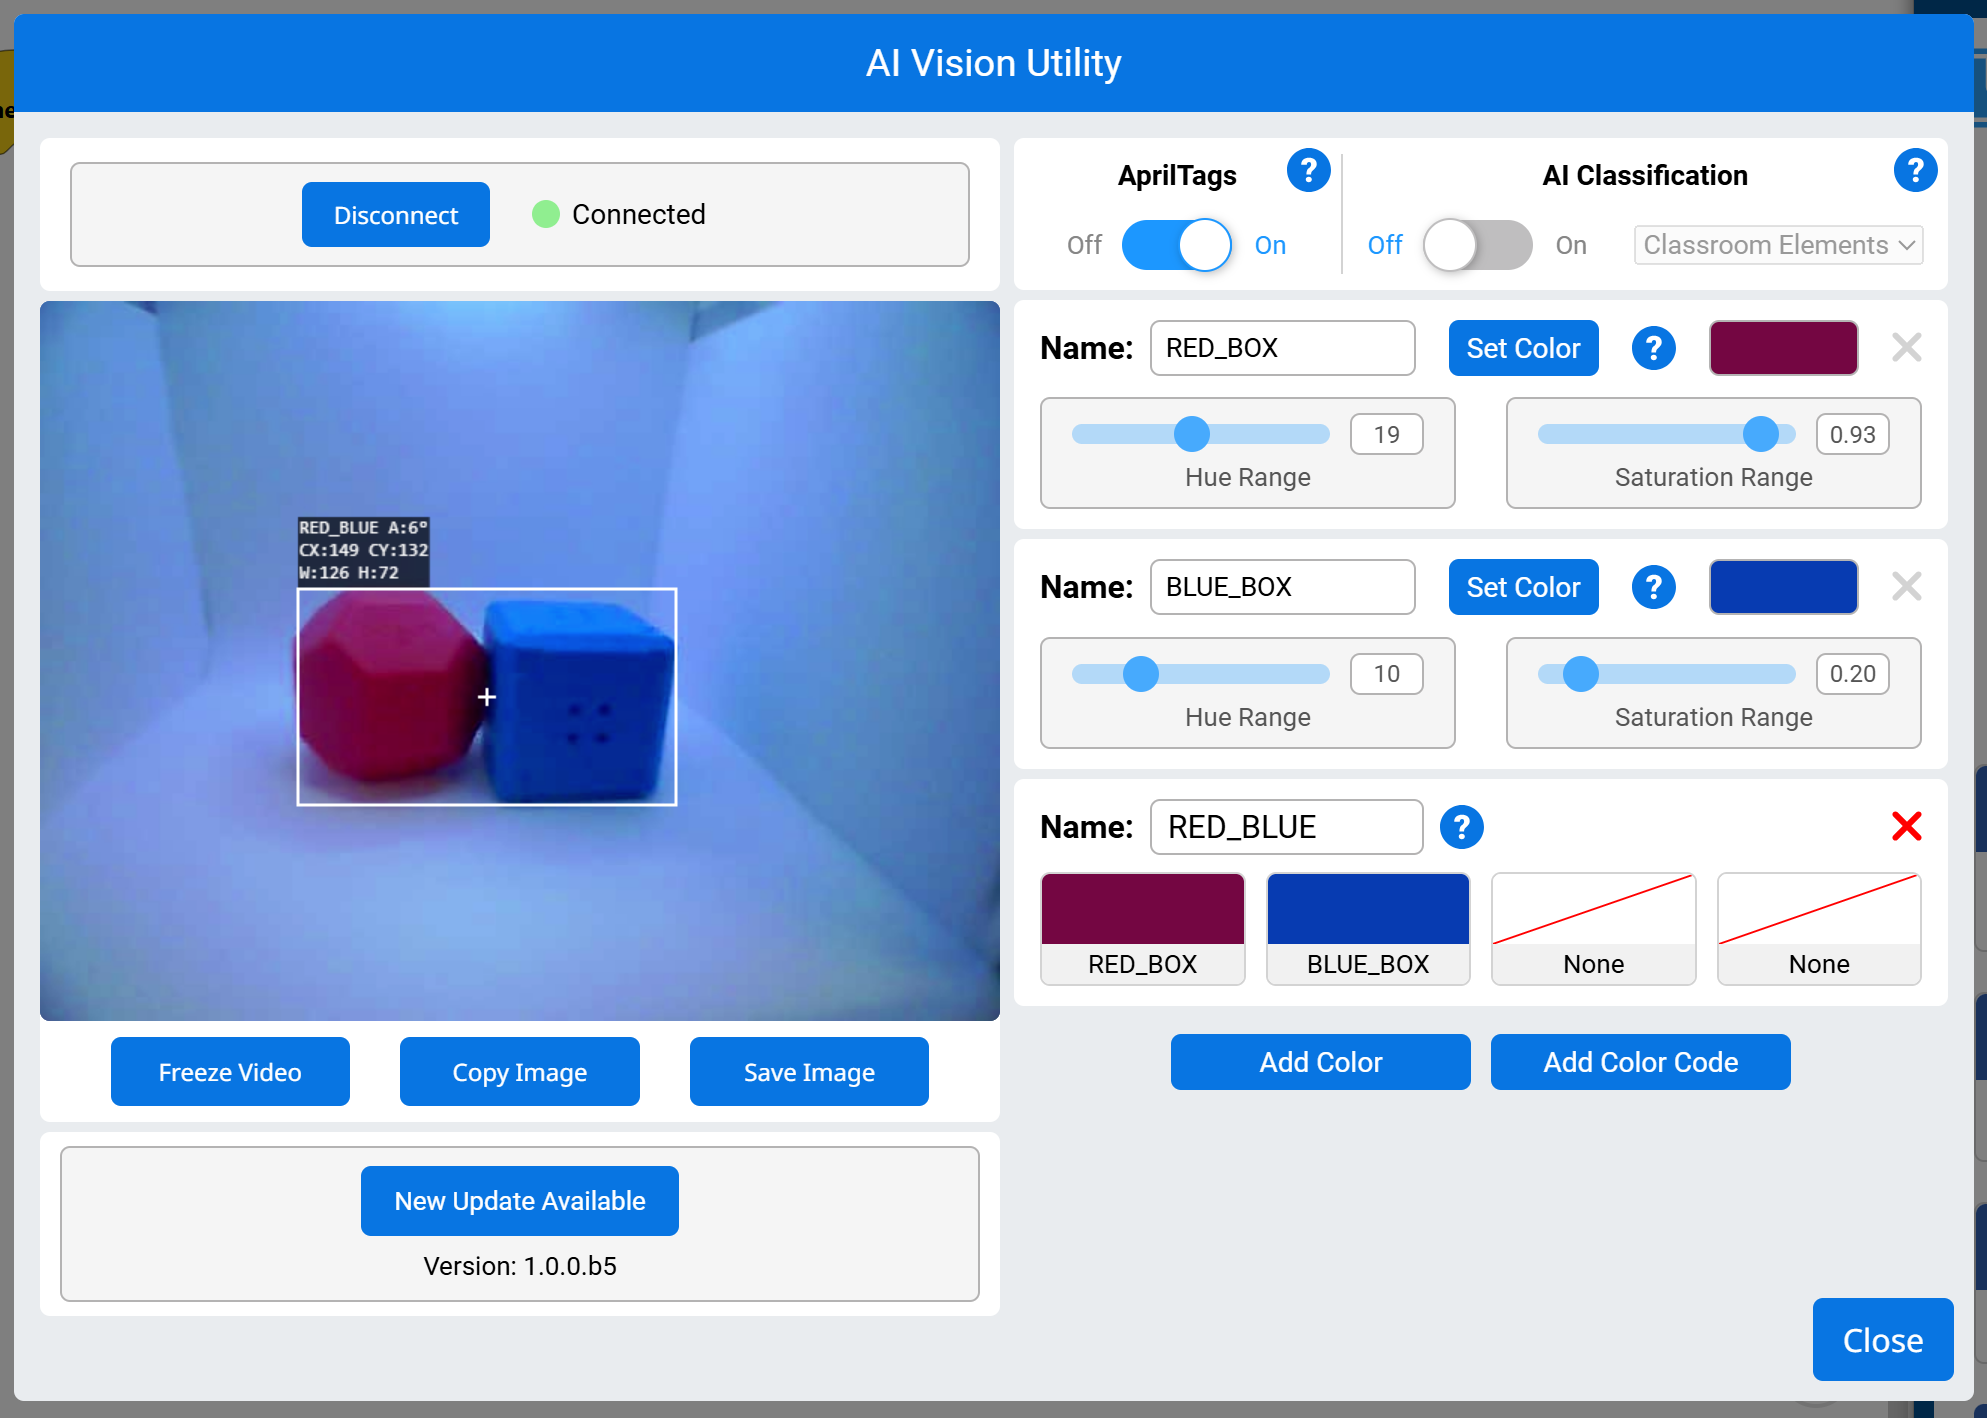
Ejemplo
cuando inicie
[Display if any objects matching the RED_BLUE code is detected.]
por siempre
mover cursor a fila [1] columna [1] en pantalla
limpiar fila [1] en pantalla
[Change the signature to any configured Color Code.]
obtener datos [RED_BLUE v] de [AIVision1 v]
si <¿existe objeto de [AIVIsion1 v]?> entonces
imprimir [Code detected!] en pantalla ▶
Ajustes#
establecer elemento de objeto AI Vision#
El bloque de pila set AI Vision object item establece qué elemento del conjunto de datos usar.
establecer elemento de objeto de [AIVision1 v] a (1)
Parámetros |
Descripción |
|---|---|
artículo |
El número del elemento en el conjunto de datos a utilizar. |
Ejemplo
cuando inicie
[Display the largest detected AprilTag ID.]
por siempre
obtener datos [AprilTag IDs v] de [AIVision1 v]
limpiar fila [1] en pantalla
mover cursor a fila [1] columna [1] en pantalla
si <¿existe objeto de [AIVision1 v]?> entonces
establecer elemento de objeto de [AIVision1 v] a (cantidad de objetos de [AIVision1 v])
imprimir (objeto [tagID v] de [AIVision1 v]) en pantalla ▶
Valores#
Existe el objeto AI Vision#
El bloque booleano AI Vision existe informa si se detecta algún objeto en el conjunto de datos.
Verdadero: el conjunto de datos incluye un objeto detectado.
Falso: el conjunto de datos no incluye ningún objeto detectado.
<¿existe objeto de [AIVision1 v]?>
Parámetros |
Descripción |
|---|---|
Este bloque no tiene parámetros. |
Ejemplo
cuando inicie
[Drive forward if an object is detected.]
por siempre
obtener datos [Clasificaciones de IA v] de [AIVision1 v]
si <¿existe objeto de [AIVision1 v]?> entonces
conducir [adelante v] por [10] [mm v] ▶
Recuento de objetos de AI Vision#
El bloque indicador AI Vision object count informa del número de objetos detectados en el conjunto de datos como un número entero.
(cantidad de objetos de [AIVision1 v])
Parámetros |
Descripción |
|---|---|
Este bloque no tiene parámetros. |
Ejemplo
cuando inicie
[Display the total amount of cubes, rings, and balls.]
por siempre
limpiar fila [1] en pantalla
mover cursor a fila [1] columna [1] en pantalla
obtener datos [Clasificaciones de IA v] de [AIVision1 v]
si <¿existe objeto de [AIVision1 v]?> entonces
imprimir (cantidad de objetos de [AIVision1 v]) en pantalla ▶
fin
esperar [0.5] segundos
Propiedad del objeto AI Vision#
Hay nueve propiedades que se incluyen con cada objeto (que se muestra a continuación) almacenado después de usar el bloque * * get object data * *.
(objeto [ancho v] de [AIVision1 v])
Todos los valores de propiedad, excepto tagID , describen la posición y el tamaño del objeto detectado en la vista del sensor de visión VEX IQ AI en el momento en que se utilizó el bloque obtener datos del objeto * *. Estos valores se miden en píxeles, en función de la resolución de 320 por 240 píxeles del sensor.
Parámetro |
Descripción |
|---|---|
propiedad |
Qué propiedad del objeto detectado usar: |
ancho#
La propiedad * * width * * informa del ancho del objeto detectado en píxeles como un número entero del 1 al 320.
(objeto [ancho v] de [AIVision1 v])
Ejemplo
cuando inicie
[Drive towards an object until its width is larger than 100 pixels.]
por siempre
obtener datos [Clasificaciones de IA v] de [AIVision1 v]
si <¿existe objeto de [AIVision1 v]?> entonces
si <(objeto [ancho v] de [AIVision1 v]) [math_less_than v] [100]> entonces
conducir [adelante v]
fin
si no
detener conducción
altura#
La propiedad altura informa la altura del objeto detectado en píxeles como un número entero del 1 al 240.
(objeto [alto v] de [AIVision1 v])
Ejemplo
cuando inicie
[Drive towards an object until its height is larger than 100 pixels.]
por siempre
obtener datos [Clasificaciones de IA v] de [AIVision1 v]
si <¿existe objeto de [AIVision1 v]?> entonces
si <(objeto [alto v] de [AIVision1 v]) [math_less_than v] [100]> entonces
conducir [adelante v]
fin
si no
detener conducción
centerX#
La propiedad * * centerX* * informa la coordenada x del centro del objeto detectado en píxeles como un número entero de 0 a 320.
(objeto [centroX v] de [AIVision1 v])
Ejemplo
cuando inicie
[Turn slowly until an object is centered in front of the robot.]
establecer velocidad de giro a [30] [% v]
girar [derecha v]
por siempre
obtener datos [Clasificaciones de IA v] de [AIVision1 v]
si <¿existe objeto de [AIVision1 v]?> entonces
si <[140] [math_less_than v] (objeto [centroX v] de [AIVision1 v]) [math_less_than v] [180]> entonces
detener conducción
centerY#
La propiedad *centerY * informa la coordenada y del centro del objeto detectado en píxeles como un número entero de 0 a 240.
(objeto [centroY v] de [AIVision1 v])
Ejemplo
cuando inicie
[Drive towards an object until its center y-coordinate is more than 140 pixels.]
por siempre
obtener datos [Clasificaciones de IA v] de [AIVision1 v]
si <¿existe objeto de [AIVision1 v]?> entonces
si <(objeto [centroY v] de [AIVision1 v]) [math_less_than v] [140]> entonces
conducir [adelante v]
fin
si no
detener conducción
ángulo#
La propiedad Angle informa de la orientación del código de color detectado o del ID de AprilTag como un número entero en grados de 0 a 359.
(objeto [ángulo v] de [AIVision1 v])
Ejemplo
cuando inicie
[Slide left or right depending on how the Color Code is rotated.]
por siempre
obtener datos [RED_BLUE v] de [AIVision1 v]
si <¿existe objeto de [AIVision1 v]?> entonces
si <[50] [math_less_than v] (objeto [ángulo v] de [AIVision1 v]) [math_less_than v] [100]> entonces
conducir [derecha v]
si no, si <[270] [math_less_than v] (objeto [ángulo v] de [AIVision1 v]) [math_less_than v] [330]> entonces
conducir [izquierda v]
si no
detener conducción
fin
si no
detener conducción
originX#
La propiedad originX informa la coordenada x de la esquina superior izquierda del cuadro delimitador del objeto detectado en píxeles como un número entero de 0 a 320.
(objeto [origenX v] de [AIVision1 v])
Ejemplo
cuando inicie
[Display if an object is to the left or the right.]
por siempre
limpiar fila [1] en pantalla
mover cursor a fila [1] columna [1] en pantalla
obtener datos [Clasificaciones de IA v] de [AIVision1 v]
si <¿existe objeto de [AIVision1 v]?> entonces
si <(objeto [origenX v] de [AIVision1 v]) [math_less_than v] [160]> entonces
imprimir [To the left!] en pantalla ▶
si no
imprimir [To the right!] en pantalla ▶
fin
esperar [0.5] segundos
originY#
La propiedad *originY * informa la coordenada y de la esquina superior izquierda del cuadro delimitador del objeto detectado en píxeles como un número entero de 0 a 240.
(objeto [origenY v] de [AIVision1 v])
Ejemplo
cuando inicie
[Display if an object is close or far from the robot.]
por siempre
limpiar fila [1] en pantalla
mover cursor a fila [1] columna [1] en pantalla
obtener datos [Clasificaciones de IA v] de [AIVision1 v]
si <¿existe objeto de [AIVision1 v]?> entonces
si <(objeto [origenY v] de [AIVision1 v]) [math_less_than v] [80]> entonces
imprimir [Far!] en pantalla ▶
si no
imprimir [Close!] en pantalla ▶
fin
esperar [0.5] segundos
tagID#
La propiedad *tagID * informa el número de identificación del ID de AprilTag detectado como un número entero.
(objeto [tagID v] de [AIVision1 v])
Ejemplo
cuando inicie
[Drive forward when AprilTag ID 0 is detected.]
por siempre
obtener datos [AprilTag IDs v] de [AIVision1 v]
si <¿existe objeto de [AIVision1 v]?> entonces
si <(objeto [tagID v] de [AIVision1 v]) [math_equal v] [0]> entonces
conducir [adelante v]
si no
detener conducción
fin
esperar [0.5] segundos
¿El objeto AI Vision es?#
El bloque AI Vision es? informa de un booleano que indica si un objeto detectado coincide con una clasificación específica.
Verdadero: el elemento del conjunto de datos es el objeto específico.
Falso: el elemento del conjunto de datos no es el objeto específico.
<¿objeto de [AIVision1 v] es [BlueBall v]?>
Parámetro |
Descripción |
|---|---|
objeto |
Con qué Clasificación de IA comparar el artículo. |
Ejemplo
cuando inicie
[Display if a Blue Cube is detected.]
por siempre
obtener datos [Clasificaciones de IA v] de [AIVision1 v]
limpiar fila [1] en pantalla
mover cursor a fila [1] columna [1] en pantalla
si <¿existe objeto de [AIVision1 v]?> entonces
si <¿objeto de [AIVision1 v] es [BlueCube v]?> entonces
imprimir [Cube detected!] en pantalla ▶
esperar [0.5] segundos
¿El objeto AI Vision es AprilTag?#
El bloque AI Vision es AprilTag? informa de un booleano que indica si el objeto detectado es un AprilTag que coincide con un ID específico.
Verdadero: el objeto detectado es una etiqueta de abril con el ID dado.
Falso: el objeto detectado no es una etiqueta de abril con el ID dado.
<¿objeto de [AIVision1 v] es AprilTag [0]?>
Parámetro |
Descripción |
|---|---|
ID de AprilTag |
El número de identificación para comparar con la etiqueta de abril detectada. |
Ejemplo
cuando inicie
[Report if AprilTag 3 is detected.]
por siempre
limpiar pantalla
mover cursor a fila [1] columna [1] en pantalla
obtener datos [AprilTag IDs v] de [AIVision1 v]
si <¿existe objeto de [AIVision1 v]?> entonces
si <¿objeto de [AIVision1 v] es AprilTag [3]?> entonces
imprimir [That is 3!] en pantalla ▶
si no
imprimir [That isn't 3!] en pantalla ▶
fin
fin
esperar [0.1] segundos
¿El objeto AI Vision es AprilTag ID?#
El bloque AI Vision es AprilTag ID? informa de un booleano que indica si un AprilTag ID detectado coincide con un ID específico.
Verdadero: el ID de AprilTag es el número.
Falso: el ID de AprilTag no es el número.
<[AIVision1 v] object is AprilTag ID [1] ?>
Parámetros |
Descripción |
|---|---|
Número de identificación de AprilTag |
El número a comparar con el número de ID de AprilTag detectado. |
Ejemplo:
cuando inicie
[Report if AprilTag ID 3 is detected.]
por siempre
limpiar pantalla
mover cursor a fila [1] columna [1] en pantalla
obtener datos [AprilTag IDs v] de [AIVision1 v]
si <¿existe objeto de [AIVision1 v]?> entonces
si <[AIVision1 v] object is AprilTag ID [3] ?> entonces
imprimir [That is 3!] en pantalla ▶
si no
imprimir [That isn't 3!] en pantalla ▶
fin
fin
esperar [0.1] segundos