
AI വിഷൻ സെൻസർ#
ആമുഖം#
VEX IQ AI വിഷൻ സെൻസറിന് വസ്തുക്കൾ, നിറങ്ങൾ, ഏപ്രിൽടാഗ് ഐഡികൾ എന്നിവ കണ്ടെത്താനും ട്രാക്ക് ചെയ്യാനും കഴിയും. ഇത് റോബോട്ടിനെ അതിന്റെ ചുറ്റുപാടുകൾ വിശകലനം ചെയ്യാനും, വസ്തുക്കളെ പിന്തുടരാനും, കണ്ടെത്തിയ ദൃശ്യ ഡാറ്റയെ അടിസ്ഥാനമാക്കി പ്രതികരിക്കാനും അനുവദിക്കുന്നു.
AI വിഷൻ ഉദാഹരണങ്ങൾ, VEX IQ AI വിഷൻ സെൻസർ ഘടിപ്പിച്ച ബേസ്ബോട്ടിനൊപ്പം ഉപയോഗിക്കുന്നതിനായി രൂപകൽപ്പന ചെയ്തിരിക്കുന്നു. ഈ ഉദാഹരണങ്ങളിൽ, ബ്ലോക്കുകളിൽ ദൃശ്യമാകുന്ന AIVision1 എന്ന പേരിലാണ് സെൻസർ കോൺഫിഗർ ചെയ്തിരിക്കുന്നത്.
എല്ലാ ബ്ലോക്കുകളുടെയും ഒരു ലിസ്റ്റ് താഴെ കൊടുക്കുന്നു:
പ്രവർത്തനങ്ങൾ — തിരഞ്ഞെടുത്ത ഒപ്പിനായി VEX IQ AI വിഷൻ സെൻസറിൽ നിന്ന് ഡാറ്റ എടുക്കുക.
ഒബ്ജക്റ്റ് ഡാറ്റ നേടുക — കോൺഫിഗർ ചെയ്ത നിറം, മുൻകൂട്ടി പരിശീലിപ്പിച്ച ഒബ്ജക്റ്റ് അല്ലെങ്കിൽ ഏപ്രിൽ ടാഗ് ഐഡി പോലുള്ള ഒരു നിർദ്ദിഷ്ട ഒപ്പിനായി ഡാറ്റ ക്യാപ്ചർ ചെയ്യുന്നു.
ക്രമീകരണങ്ങൾ — ഏത് വസ്തുവുമായി സംവദിക്കണമെന്ന് തിരഞ്ഞെടുക്കുക.
എഐ വിഷൻ ഒബ്ജക്റ്റ് ഇനം സജ്ജമാക്കുക — കണ്ടെത്തിയ ഒബ്ജക്റ്റ് ലിസ്റ്റിൽ നിന്ന് ഒരു നിർദ്ദിഷ്ട ഒബ്ജക്റ്റ് തിരഞ്ഞെടുക്കുന്നു.
മൂല്യങ്ങൾ — പിടിച്ചെടുത്ത ഡാറ്റ ആക്സസ് ചെയ്ത് ഉപയോഗിക്കുക.
AI വിഷൻ ഒബ്ജക്റ്റ് നിലവിലുണ്ട് — ഒരു ഒബ്ജക്റ്റ് കണ്ടെത്തിയോ എന്ന് റിപ്പോർട്ട് ചെയ്യുന്നു.
AI വിഷൻ ഒബ്ജക്റ്റ് എണ്ണം — കണ്ടെത്തിയ ഒബ്ജക്റ്റുകളുടെ എണ്ണം റിപ്പോർട്ട് ചെയ്യുന്നു.
AI വിഷൻ ഒബ്ജക്റ്റ് പ്രോപ്പർട്ടി — ഇനിപ്പറയുന്നതുപോലുള്ള വിശദാംശങ്ങൾ റിപ്പോർട്ട് ചെയ്യുന്നു:
AI വിഷൻ ഒബ്ജക്റ്റ് ആണോ? — കണ്ടെത്തിയ ഒരു ഒബ്ജക്റ്റ് ഒരു പ്രത്യേക വർഗ്ഗീകരണവുമായി പൊരുത്തപ്പെടുന്നുണ്ടോ എന്ന് പരിശോധിക്കുന്നു.
AI വിഷൻ ഒബ്ജക്റ്റ് AprilTag ആണോ? — കണ്ടെത്തിയ ഒബ്ജക്റ്റ് ഒരു നിർദ്ദിഷ്ട ഐഡിയുമായി പൊരുത്തപ്പെടുന്ന ഒരു AprilTag ആണോ എന്ന് പരിശോധിക്കുന്നു.
AI വിഷൻ ഒബ്ജക്റ്റ് ഏപ്രിൽ ടാഗ് ഐഡിയാണോ? — കണ്ടെത്തിയ ഏപ്രിൽ ടാഗ് ഐഡി ഒരു നിർദ്ദിഷ്ട ഐഡിയുമായി പൊരുത്തപ്പെടുന്നുണ്ടോ എന്ന് പരിശോധിക്കുന്നു.
പ്രവർത്തനങ്ങൾ#
ഒബ്ജക്റ്റ് ഡാറ്റ നേടുക#
get object data സ്റ്റാക്ക് ബ്ലോക്ക്, VEX IQ AI Vision Sensor ഫ്രെയിമിൽ നിന്ന് ഡാറ്റയെ ഒരൊറ്റ സിഗ്നേച്ചറിലേക്ക് ഫിൽട്ടർ ചെയ്യുന്നു — മുൻകൂട്ടി പരിശീലിപ്പിച്ച ഒരു ഒബ്ജക്റ്റ്, ഒരു AprilTag ID, അല്ലെങ്കിൽ കോൺഫിഗർ ചെയ്ത ഒരു കളർ അല്ലെങ്കിൽ കളർ കോഡ് പോലുള്ള സെൻസറിന് തിരിച്ചറിയാൻ കഴിയുന്ന ഒന്നിന്റെ സംരക്ഷിച്ച വിവരണം.
ഈ ബ്ലോക്കിനൊപ്പം ഉപയോഗിക്കുന്നതിന് മുമ്പ് നിറങ്ങളും കളർ കോഡുകളും ആദ്യം AI വിഷൻ യൂട്ടിലിറ്റിയിൽ കോൺഫിഗർ ചെയ്യണം.
സൂചിക 0 മുതൽ വീതി അനുസരിച്ച് ഏറ്റവും വലുത് മുതൽ ചെറുത് വരെ ക്രമീകരിച്ചിരിക്കുന്ന ഒബ്ജക്റ്റുകളെ ഡാറ്റാസെറ്റ് സംഭരിക്കുന്നു. AI വിഷൻ ഒബ്ജക്റ്റ് പ്രോപ്പർട്ടി ബ്ലോക്ക് ഉപയോഗിച്ച് ഓരോ ഒബ്ജക്റ്റിന്റെയും പ്രോപ്പർട്ടികൾ ആക്സസ് ചെയ്യാൻ കഴിയും. പൊരുത്തപ്പെടുന്ന ഒബ്ജക്റ്റുകളൊന്നും കണ്ടെത്തിയില്ലെങ്കിൽ ഒരു ശൂന്യമായ ഡാറ്റാസെറ്റ് റിപ്പോർട്ട് ചെയ്യപ്പെടും.
[AIVision1 v]-ൽ നിന്ന് [SELECT_A_SIG v] ഡാറ്റ ലഭിക്കുക
പാരാമീറ്റർ |
വിവരണം |
|---|---|
ഒപ്പ് |
നൽകിയിരിക്കുന്ന ഒപ്പിന്റെ ഡാറ്റ മാത്രം ഉൾപ്പെടുത്തുന്നതിനായി ഡാറ്റാസെറ്റ് ഫിൽട്ടർ ചെയ്യുന്നു. ലഭ്യമായ ഒപ്പുകൾ ഇവയാണ്:
|
കുറിപ്പ്: ഏപ്രിൽ ടാഗ് ഐഡി അല്ലെങ്കിൽ AI ക്ലാസിഫിക്കേഷൻ ഓപ്ഷനുകൾ ദൃശ്യമാകണമെങ്കിൽ, AI വിഷൻ യൂട്ടിലിറ്റിയിൽ അവയുടെ കണ്ടെത്തൽ പ്രവർത്തനക്ഷമമാക്കിയിരിക്കണം.
ഉദാഹരണം
ആരംഭിക്കുമ്പോൾ
[Drive forward if an AprilTag ID is detected.]
എന്നും
[AIVision1 v]-ൽ നിന്ന് [AprilTag IDs v] ഡാറ്റ ലഭിക്കുക
<[AIVIsion1 v] ഒബ്ജക്ട് നിലവിലുണ്ടോ?> ആണെങ്കിൽ
[മുന്നോട്ട് v] ദിശയിൽ [10] [mm v] ഡ്രൈവ് ചെയ്യുക ▶
AI വർഗ്ഗീകരണങ്ങൾ#
ചില AI ക്ലാസിഫിക്കേഷനുകൾക്ക് കീഴിൽ വ്യത്യസ്ത വസ്തുക്കളെ കണ്ടെത്താൻ VEX IQ AI വിഷൻ സെൻസറിന് കഴിയും. ഉപകരണ വിൻഡോയിൽ VEX IQ AI വിഷൻ സെൻസർ കോൺഫിഗർ ചെയ്യുമ്പോൾ തിരഞ്ഞെടുത്ത AI ക്ലാസിഫിക്കേഷൻ മോഡലിനെ ആശ്രയിച്ച്, വ്യത്യസ്ത വസ്തുക്കൾ കണ്ടെത്തപ്പെടും. നിലവിൽ ലഭ്യമായ മോഡലുകൾ ഇവയാണ്:
ക്ലാസ് മുറിയിലെ വസ്തുക്കൾ
ബ്ലൂബോൾ
ഗ്രീൻബോൾ
റെഡ്ബോൾ
ബ്ലൂറിംഗ്
പച്ച വളയം
റെഡ്റിംഗ്
ബ്ലൂക്യൂബ്
ഗ്രീൻക്യൂബ്
റെഡ്ക്യൂബ്
VEX IQ റോബോട്ടിക്സ് മത്സരം മിക്സ് & മാച്ച്
ബീം
റെഡ്പിൻ
ബ്ലൂപിൻ
ഓറഞ്ച്പിൻ
VEX IQ റോബോട്ടിക്സ് മത്സര ലെവൽ അപ്പ്
ബ്ലൂബീൻബാഗ്
റെഡ്ബീൻബാഗ്
യെല്ലോബീൻബാഗ്
വർണ്ണ ഒപ്പുകൾ#
VEX IQ AI വിഷൻ സെൻസറിന് തിരിച്ചറിയാൻ കഴിയുന്ന ഒരു സവിശേഷ നിറമാണ് കളർ സിഗ്നേച്ചർ. ഈ സിഗ്നേച്ചറുകൾ സെൻസറിനെ അവയുടെ നിറത്തെ അടിസ്ഥാനമാക്കി വസ്തുക്കളെ കണ്ടെത്താനും ട്രാക്ക് ചെയ്യാനും അനുവദിക്കുന്നു. ഒരു കളർ സിഗ്നേച്ചർ കോൺഫിഗർ ചെയ്തുകഴിഞ്ഞാൽ, സെൻസറിന് അതിന്റെ വ്യൂ ഫീൽഡിൽ ആ പ്രത്യേക നിറമുള്ള വസ്തുക്കളെ തിരിച്ചറിയാൻ കഴിയും.
get object data ബ്ലോക്കിൽ നിറമുള്ള വസ്തുക്കളെ തത്സമയം പ്രോസസ്സ് ചെയ്യുന്നതിനും കണ്ടെത്തുന്നതിനും കളർ സിഗ്നേച്ചറുകൾ ഉപയോഗിക്കുന്നു. ഒരു സമയം 7 കളർ സിഗ്നേച്ചറുകൾ വരെ കോൺഫിഗർ ചെയ്യാൻ കഴിയും.
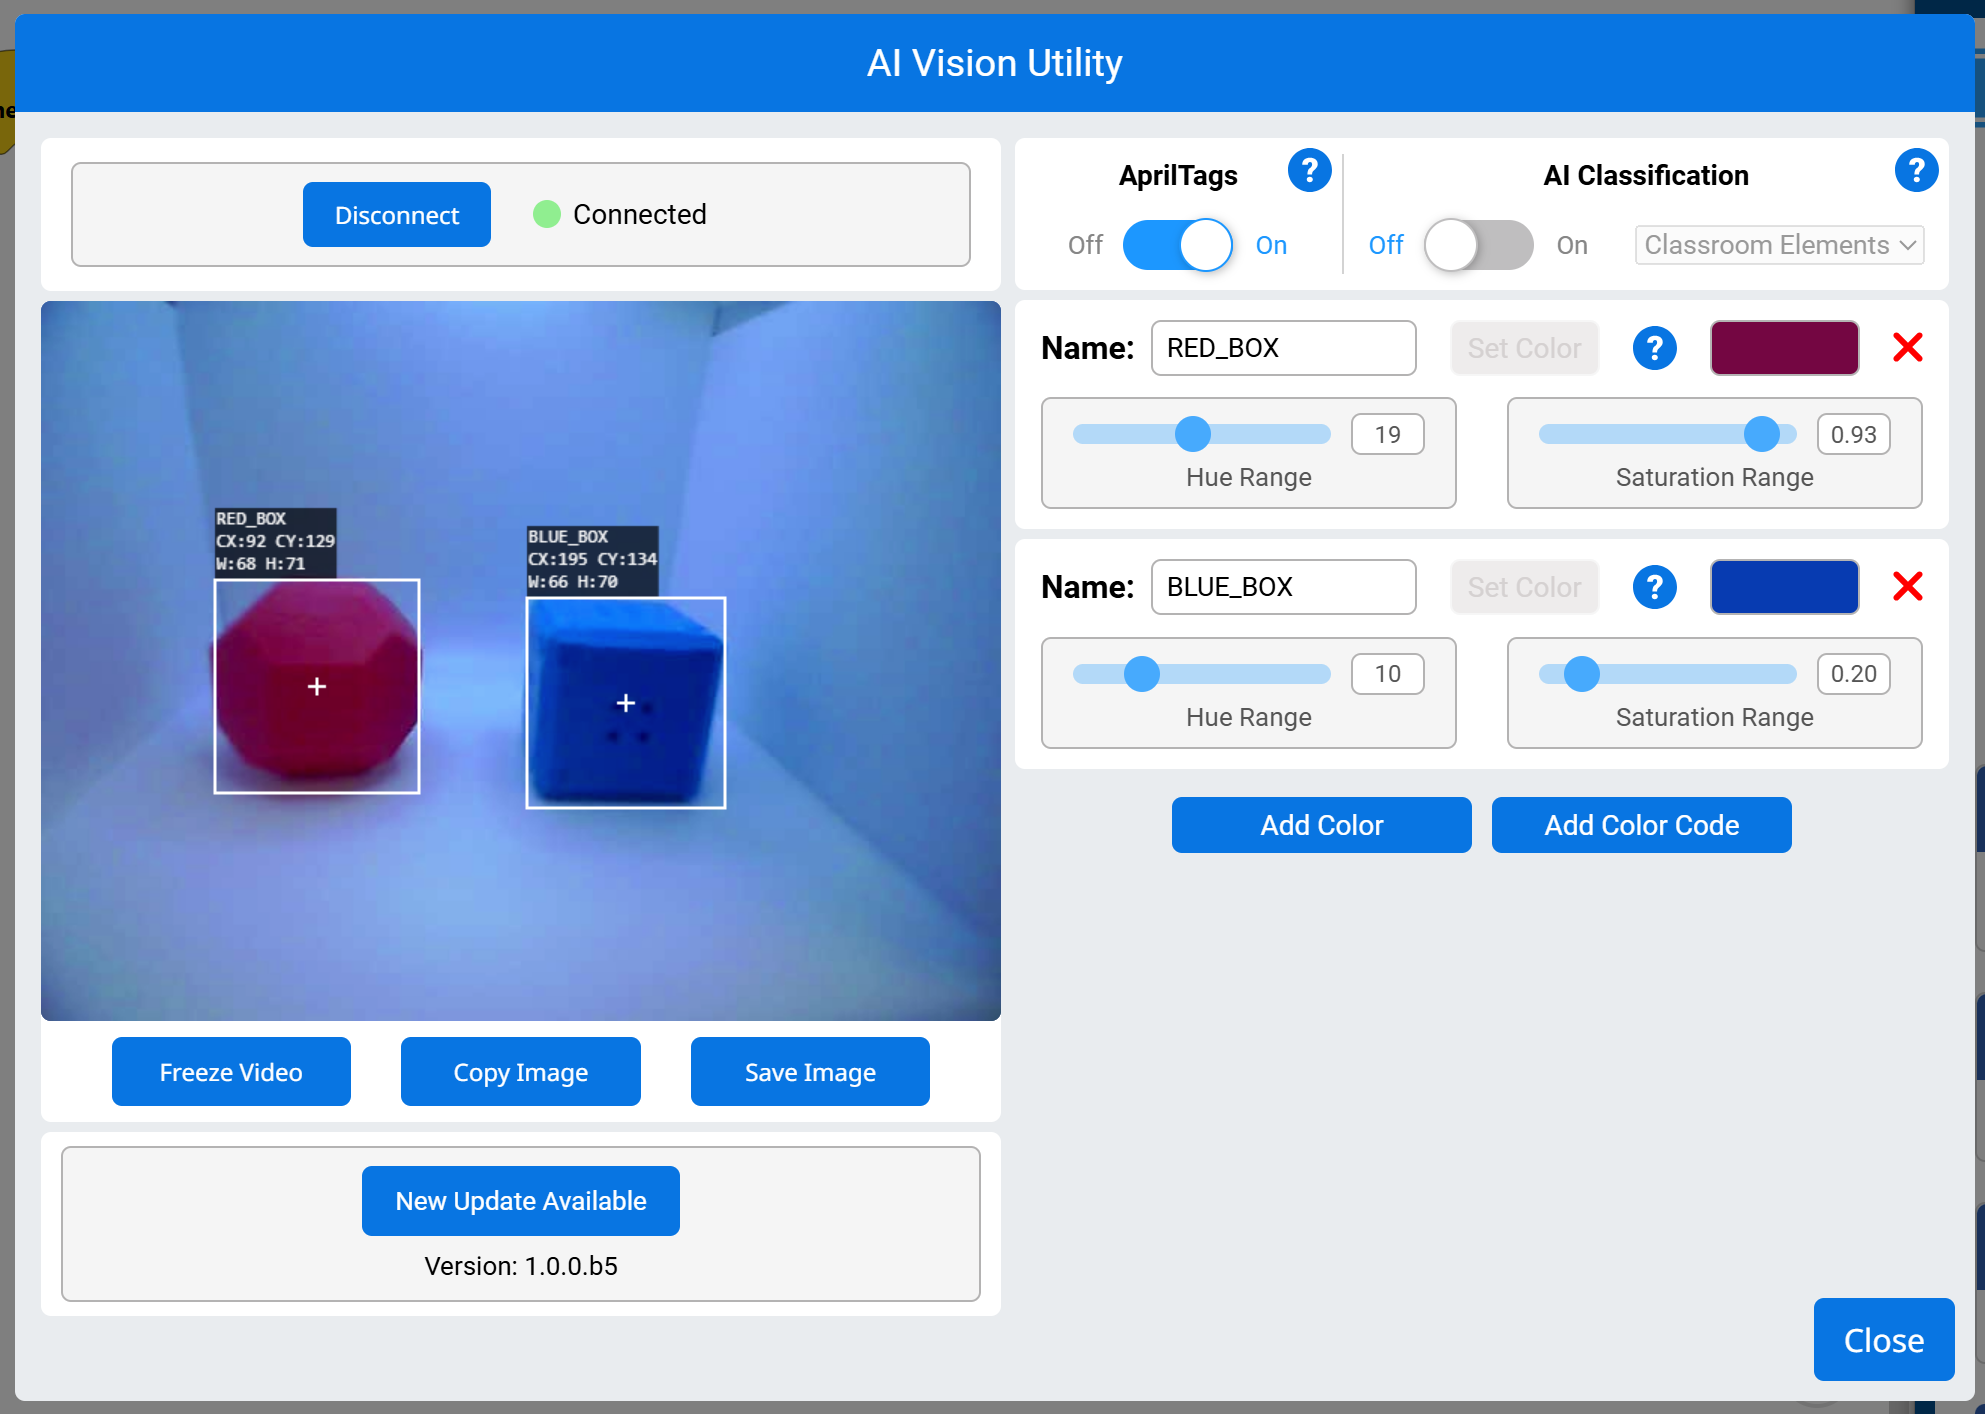
ഉദാഹരണം
ആരംഭിക്കുമ്പോൾ
[Display if any objects matching the RED_BOX signature is detected.]
എന്നും
സ്ക്രീനിൽ വരി [1] നിര [1] -ൽ കർസർ സെറ്റ് ചെയ്യുക
സ്ക്രീനിൽ വരി [1] മായ്ക്കുക
[Change the signature to any configured Color Signature.]
[AIVision1 v]-ൽ നിന്ന് [RED_BOX v] ഡാറ്റ ലഭിക്കുക
<[AIVision1 v] ഒബ്ജക്ട് നിലവിലുണ്ടോ?> ആണെങ്കിൽ
സ്ക്രീനിൽ [Color detected!] പ്രിൻ്റ് ചെയ്യുക ▶
കളർ കോഡുകൾ#
ഒരു പ്രത്യേക ക്രമത്തിൽ ക്രമീകരിച്ചിരിക്കുന്ന 2 മുതൽ 4 വരെ കളർ സിഗ്നേച്ചറുകൾ ചേർന്ന ഒരു ഘടനാപരമായ പാറ്റേണാണ് കളർ കോഡ്. ഈ കോഡുകൾ VEX IQ AI വിഷൻ സെൻസറിനെ മുൻകൂട്ടി നിശ്ചയിച്ച നിറങ്ങളുടെ പാറ്റേണുകൾ തിരിച്ചറിയാൻ അനുവദിക്കുന്നു.
സങ്കീർണ്ണമായ വസ്തുക്കളെ തിരിച്ചറിയുന്നതിനും, ഗെയിം ഘടകങ്ങളുമായി വിന്യസിക്കുന്നതിനും, സ്വയംഭരണ നാവിഗേഷനായി അതുല്യമായ മാർക്കറുകൾ സൃഷ്ടിക്കുന്നതിനും കളർ കോഡുകൾ പ്രത്യേകിച്ചും ഉപയോഗപ്രദമാണ്. ഒരു സമയം 8 കളർ കോഡുകൾ വരെ കോൺഫിഗർ ചെയ്യാൻ കഴിയും.
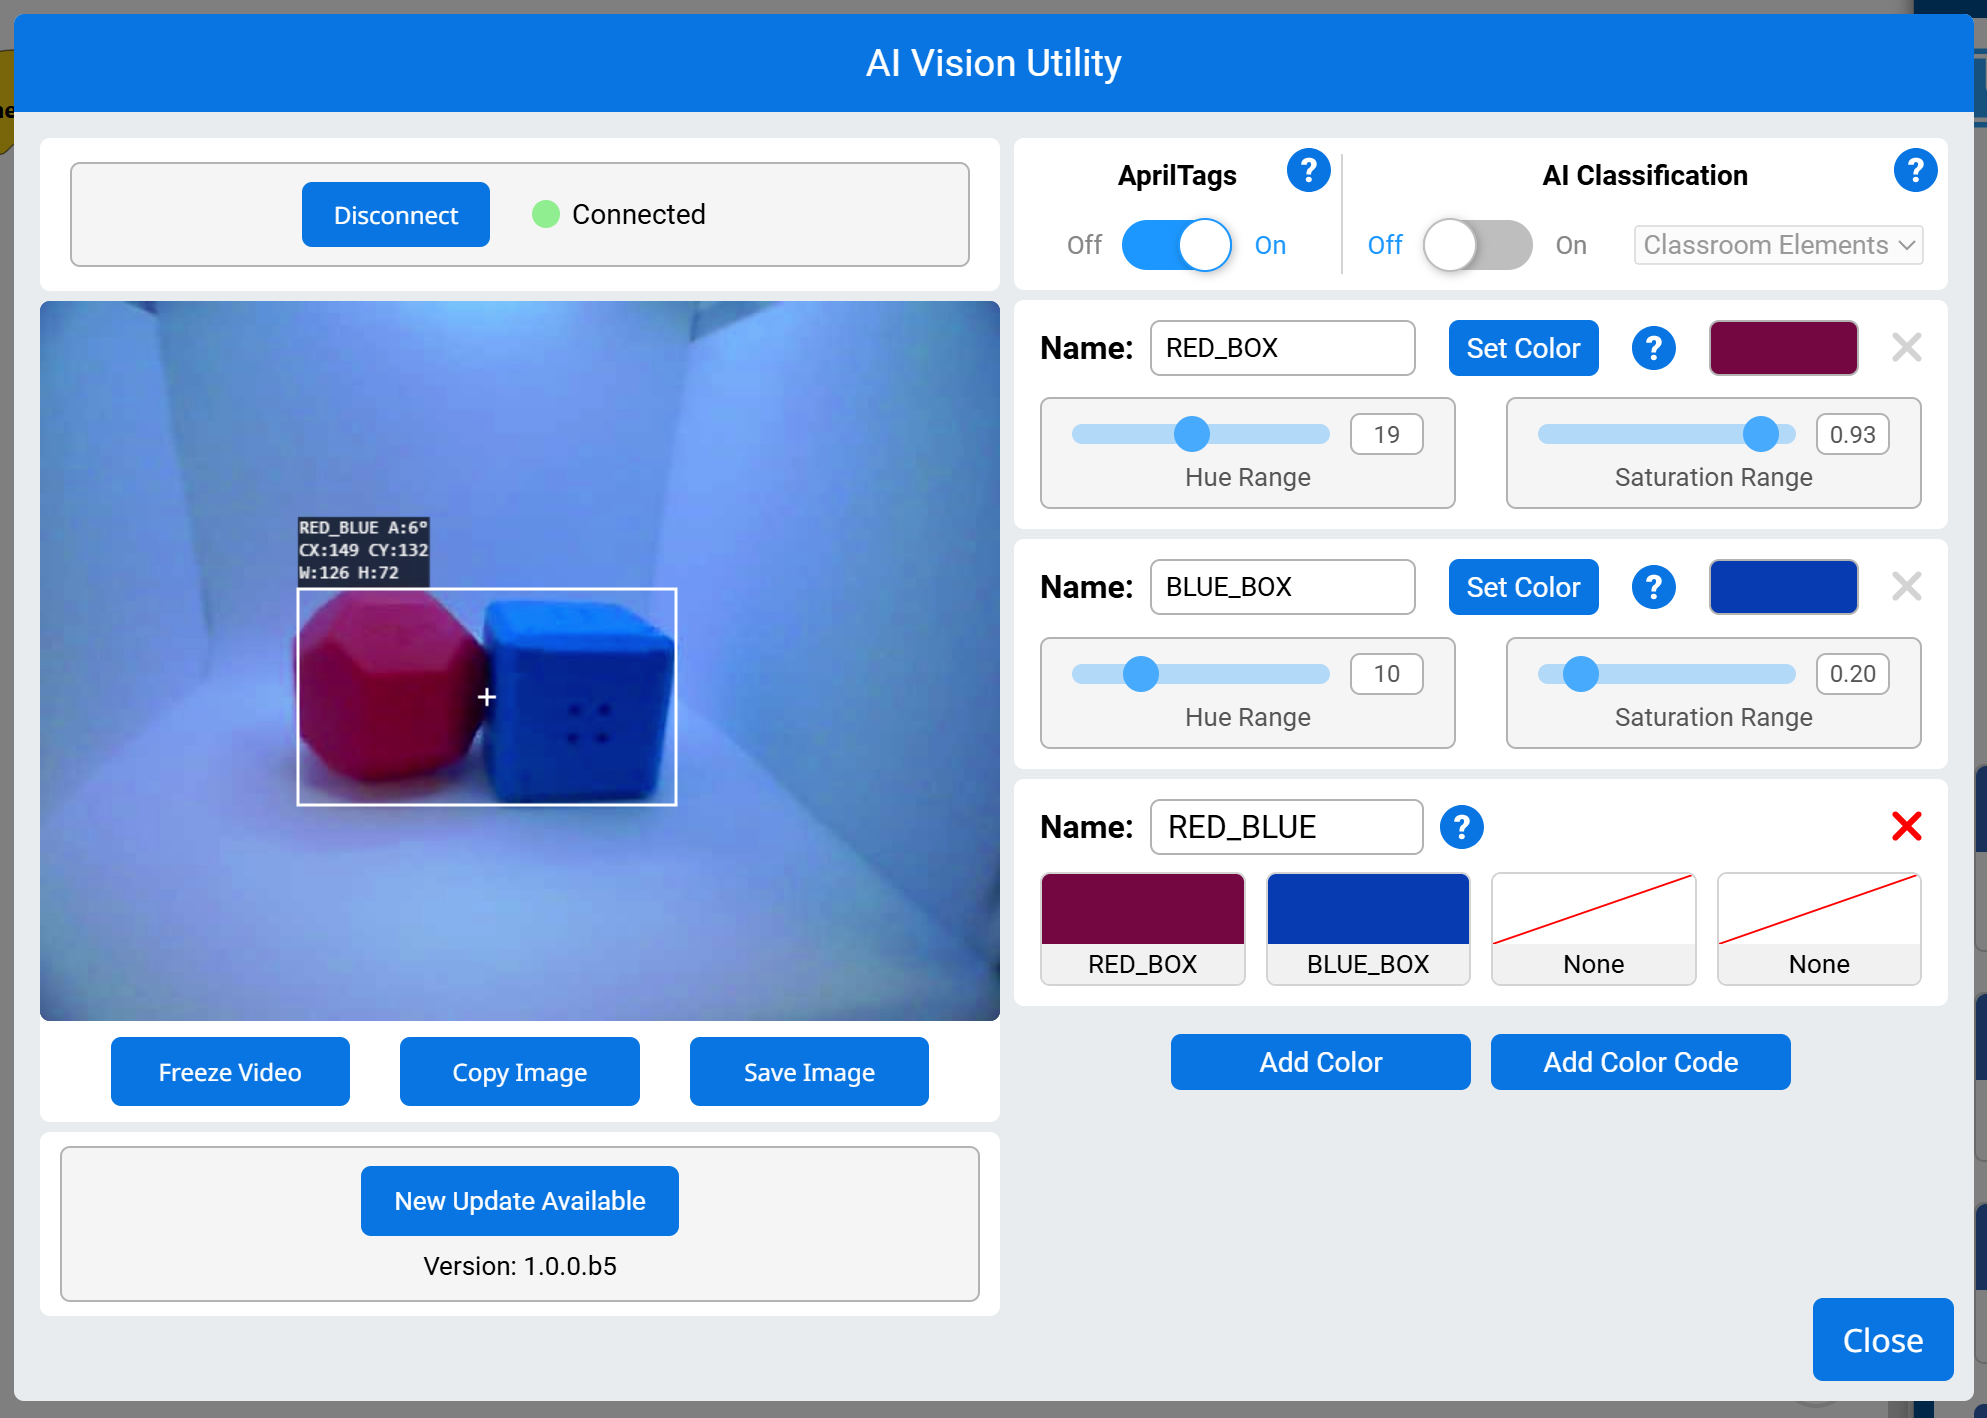
ഉദാഹരണം
ആരംഭിക്കുമ്പോൾ
[Display if any objects matching the RED_BLUE code is detected.]
എന്നും
സ്ക്രീനിൽ വരി [1] നിര [1] -ൽ കർസർ സെറ്റ് ചെയ്യുക
സ്ക്രീനിൽ വരി [1] മായ്ക്കുക
[Change the signature to any configured Color Code.]
[AIVision1 v]-ൽ നിന്ന് [RED_BLUE v] ഡാറ്റ ലഭിക്കുക
<[AIVIsion1 v] ഒബ്ജക്ട് നിലവിലുണ്ടോ?> ആണെങ്കിൽ
സ്ക്രീനിൽ [Code detected!] പ്രിൻ്റ് ചെയ്യുക ▶
ക്രമീകരണങ്ങൾ#
AI വിഷൻ ഒബ്ജക്റ്റ് ഇനം സജ്ജമാക്കുക#
set AI Vision ഒബ്ജക്റ്റ് ഇനം സ്റ്റാക്ക് ബ്ലോക്ക് ഡാറ്റാസെറ്റിലെ ഏത് ഇനം ഉപയോഗിക്കണമെന്ന് സജ്ജമാക്കുന്നു.
[AIVision1 v] ഒബ്ജക്ട് ഇനം (1) ആക്കുക
പാരാമീറ്ററുകൾ |
വിവരണം |
|---|---|
ഇനം |
ഡാറ്റാസെറ്റിൽ ഉപയോഗിക്കേണ്ട ഇനത്തിന്റെ എണ്ണം. |
ഉദാഹരണം
ആരംഭിക്കുമ്പോൾ
[Display the largest detected AprilTag ID.]
എന്നും
[AIVision1 v]-ൽ നിന്ന് [AprilTag IDs v] ഡാറ്റ ലഭിക്കുക
സ്ക്രീനിൽ വരി [1] മായ്ക്കുക
സ്ക്രീനിൽ വരി [1] നിര [1] -ൽ കർസർ സെറ്റ് ചെയ്യുക
<[AIVision1 v] ഒബ്ജക്ട് നിലവിലുണ്ടോ?> ആണെങ്കിൽ
[AIVision1 v] ഒബ്ജക്ട് ഇനം ([AIVision1 v] ഒബ്ജക്ട് എണ്ണം) ആക്കുക
സ്ക്രീനിൽ ([AIVision1 v] ഒബ്ജക്ട് [tagID v]) പ്രിൻ്റ് ചെയ്യുക ▶
മൂല്യങ്ങൾ#
AI വിഷൻ ഒബ്ജക്റ്റ് നിലവിലുണ്ട്#
AI വിഷൻ ഒബ്ജക്റ്റ് നിലവിലുണ്ട് ബൂളിയൻ ബ്ലോക്ക് ഡാറ്റാസെറ്റിൽ ഏതെങ്കിലും ഒബ്ജക്റ്റ് കണ്ടെത്തിയോ എന്ന് റിപ്പോർട്ട് ചെയ്യുന്നു.
ശരി — ഡാറ്റാസെറ്റിൽ കണ്ടെത്തിയ ഒരു വസ്തു ഉൾപ്പെടുന്നു.
തെറ്റ് — ഡാറ്റാസെറ്റിൽ കണ്ടെത്തിയ വസ്തുക്കളൊന്നും ഉൾപ്പെടുന്നില്ല.
<[AIVision1 v] ഒബ്ജക്ട് നിലവിലുണ്ടോ?>
പാരാമീറ്ററുകൾ |
വിവരണം |
|---|---|
ഈ ബ്ലോക്കിന് പാരാമീറ്ററുകൾ ഇല്ല. |
ഉദാഹരണം
ആരംഭിക്കുമ്പോൾ
[Drive forward if an object is detected.]
എന്നും
[AIVision1 v]-ൽ നിന്ന് [AI Classifications v] ഡാറ്റ ലഭിക്കുക
<[AIVision1 v] ഒബ്ജക്ട് നിലവിലുണ്ടോ?> ആണെങ്കിൽ
[മുന്നോട്ട് v] ദിശയിൽ [10] [mm v] ഡ്രൈവ് ചെയ്യുക ▶
AI വിഷൻ വസ്തുക്കളുടെ എണ്ണം#
AI വിഷൻ ഒബ്ജക്റ്റ് കൗണ്ട് റിപ്പോർട്ടർ ബ്ലോക്ക് ഡാറ്റാസെറ്റിലെ കണ്ടെത്തിയ ഒബ്ജക്റ്റുകളുടെ എണ്ണം ഒരു പൂർണ്ണ സംഖ്യയായി റിപ്പോർട്ട് ചെയ്യുന്നു.
([AIVision1 v] ഒബ്ജക്ട് എണ്ണം)
പാരാമീറ്ററുകൾ |
വിവരണം |
|---|---|
ഈ ബ്ലോക്കിന് പാരാമീറ്ററുകൾ ഇല്ല. |
ഉദാഹരണം
ആരംഭിക്കുമ്പോൾ
[Display the total amount of cubes, rings, and balls.]
എന്നും
സ്ക്രീനിൽ വരി [1] മായ്ക്കുക
സ്ക്രീനിൽ വരി [1] നിര [1] -ൽ കർസർ സെറ്റ് ചെയ്യുക
[AIVision1 v]-ൽ നിന്ന് [AI Classifications v] ഡാറ്റ ലഭിക്കുക
<[AIVision1 v] ഒബ്ജക്ട് നിലവിലുണ്ടോ?> ആണെങ്കിൽ
സ്ക്രീനിൽ ([AIVision1 v] ഒബ്ജക്ട് എണ്ണം) പ്രിൻ്റ് ചെയ്യുക ▶
अंत
[0.5] സെക്കൻഡ് കാത്തിരിക്കുക
AI വിഷൻ ഒബ്ജക്റ്റ് പ്രോപ്പർട്ടി#
get object data ബ്ലോക്ക് ഉപയോഗിച്ചതിനുശേഷം സൂക്ഷിച്ചിരിക്കുന്ന ഓരോ ഒബ്ജക്റ്റിലും (താഴെ കാണിച്ചിരിക്കുന്നു) ഉൾപ്പെടുത്തിയിരിക്കുന്ന ഒമ്പത് പ്രോപ്പർട്ടികൾ ഉണ്ട്.
([AIVision1 v] ഒബ്ജക്ട് [വീതി v])
tagID ഒഴികെയുള്ള എല്ലാ പ്രോപ്പർട്ടി മൂല്യങ്ങളും get object data ബ്ലോക്ക് ഉപയോഗിച്ച സമയത്ത് VEX IQ AI വിഷൻ സെൻസറിന്റെ വ്യൂവിൽ കണ്ടെത്തിയ വസ്തുവിന്റെ സ്ഥാനവും വലുപ്പവും വിവരിക്കുന്നു. സെൻസറിന്റെ 320 ബൈ 240 പിക്സൽ റെസല്യൂഷനെ അടിസ്ഥാനമാക്കി ഈ മൂല്യങ്ങൾ പിക്സലുകളിലാണ് അളക്കുന്നത്.
പാരാമീറ്റർ |
വിവരണം |
|---|---|
പ്രോപ്പർട്ടി |
കണ്ടെത്തിയ വസ്തുവിന്റെ ഏത് പ്രോപ്പർട്ടി ഉപയോഗിക്കണം: |
വീതി#
വീതി പ്രോപ്പർട്ടി കണ്ടെത്തിയ വസ്തുവിന്റെ വീതി 1 മുതൽ 320 വരെയുള്ള ഒരു പൂർണ്ണ സംഖ്യയായി പിക്സലുകളിൽ റിപ്പോർട്ട് ചെയ്യുന്നു.
([AIVision1 v] ഒബ്ജക്ട് [വീതി v])
ഉദാഹരണം
ആരംഭിക്കുമ്പോൾ
[Drive towards an object until its width is larger than 100 pixels.]
എന്നും
[AIVision1 v]-ൽ നിന്ന് [AI Classifications v] ഡാറ്റ ലഭിക്കുക
<[AIVision1 v] ഒബ്ജക്ട് നിലവിലുണ്ടോ?> ആണെങ്കിൽ
<([AIVision1 v] ഒബ്ജക്ട് [വീതി v]) [math_less_than v] [100]> ആണെങ്കിൽ
[മുന്നോട്ട് v] ദിശയിൽ ഡ്രൈവ് ചെയ്യുക
अंत
അല്ലെങ്കിൽ
ഡ്രൈവ് നിർത്തുക
ഉയരം#
height പ്രോപ്പർട്ടി കണ്ടെത്തിയ വസ്തുവിന്റെ ഉയരം 1 മുതൽ 240 വരെയുള്ള ഒരു പൂർണ്ണ സംഖ്യയായി പിക്സലുകളിൽ റിപ്പോർട്ട് ചെയ്യുന്നു.
([AIVision1 v] ഒബ്ജക്ട് [ഉയരം v])
ഉദാഹരണം
ആരംഭിക്കുമ്പോൾ
[Drive towards an object until its height is larger than 100 pixels.]
എന്നും
[AIVision1 v]-ൽ നിന്ന് [AI Classifications v] ഡാറ്റ ലഭിക്കുക
<[AIVision1 v] ഒബ്ജക്ട് നിലവിലുണ്ടോ?> ആണെങ്കിൽ
<([AIVision1 v] ഒബ്ജക്ട് [ഉയരം v]) [math_less_than v] [100]> ആണെങ്കിൽ
[മുന്നോട്ട് v] ദിശയിൽ ഡ്രൈവ് ചെയ്യുക
अंत
അല്ലെങ്കിൽ
ഡ്രൈവ് നിർത്തുക
സെന്റർഎക്സ്#
centerX പ്രോപ്പർട്ടി കണ്ടെത്തിയ വസ്തുവിന്റെ മധ്യഭാഗത്തിന്റെ x-കോർഡിനേറ്റിനെ 0 മുതൽ 320 വരെയുള്ള ഒരു പൂർണ്ണ സംഖ്യയായി പിക്സലുകളിൽ റിപ്പോർട്ട് ചെയ്യുന്നു.
([AIVision1 v] ഒബ്ജക്ട് [centerX v])
ഉദാഹരണം
ആരംഭിക്കുമ്പോൾ
[Turn slowly until an object is centered in front of the robot.]
തിരിയൽ വേഗത [30] [% v] ആക്കുക
[വലത് v] ദിശയിൽ തിരിക്കുക
എന്നും
[AIVision1 v]-ൽ നിന്ന് [AI Classifications v] ഡാറ്റ ലഭിക്കുക
<[AIVision1 v] ഒബ്ജക്ട് നിലവിലുണ്ടോ?> ആണെങ്കിൽ
<[140] [math_less_than v] ([AIVision1 v] ഒബ്ജക്ട് [centerX v]) [math_less_than v] [180]> ആണെങ്കിൽ
ഡ്രൈവ് നിർത്തുക
സെന്റർ വൈ#
centerY പ്രോപ്പർട്ടി കണ്ടെത്തിയ വസ്തുവിന്റെ മധ്യഭാഗത്തിന്റെ y-കോർഡിനേറ്റിനെ 0 മുതൽ 240 വരെയുള്ള ഒരു പൂർണ്ണ സംഖ്യയായി പിക്സലുകളിൽ റിപ്പോർട്ട് ചെയ്യുന്നു.
([AIVision1 v] ഒബ്ജക്ട് [centerY v])
ഉദാഹരണം
ആരംഭിക്കുമ്പോൾ
[Drive towards an object until its center y-coordinate is more than 140 pixels.]
എന്നും
[AIVision1 v]-ൽ നിന്ന് [AI Classifications v] ഡാറ്റ ലഭിക്കുക
<[AIVision1 v] ഒബ്ജക്ട് നിലവിലുണ്ടോ?> ആണെങ്കിൽ
<([AIVision1 v] ഒബ്ജക്ട് [centerY v]) [math_less_than v] [140]> ആണെങ്കിൽ
[മുന്നോട്ട് v] ദിശയിൽ ഡ്രൈവ് ചെയ്യുക
अंत
അല്ലെങ്കിൽ
ഡ്രൈവ് നിർത്തുക
ആംഗിൾ#
ആംഗിൾ പ്രോപ്പർട്ടി കണ്ടെത്തിയ കളർ കോഡിന്റെയോ ഏപ്രിൽ ടാഗ് ഐഡിയുടെയോ ഓറിയന്റേഷൻ 0 മുതൽ 359 വരെയുള്ള ഡിഗ്രികളിൽ ഒരു പൂർണ്ണ സംഖ്യയായി റിപ്പോർട്ട് ചെയ്യുന്നു.
([AIVision1 v] ഒബ്ജക്ട് [കോൺ v])
ഉദാഹരണം
ആരംഭിക്കുമ്പോൾ
[Slide left or right depending on how the Color Code is rotated.]
എന്നും
[AIVision1 v]-ൽ നിന്ന് [RED_BLUE v] ഡാറ്റ ലഭിക്കുക
<[AIVision1 v] ഒബ്ജക്ട് നിലവിലുണ്ടോ?> ആണെങ്കിൽ
<[50] [math_less_than v] ([AIVision1 v] ഒബ്ജക്ട് [കോൺ v]) [math_less_than v] [100]> ആണെങ്കിൽ
[വലത് v] ദിശയിൽ ഡ്രൈവ് ചെയ്യുക
അല്ലെങ്കിൽ <[270] [math_less_than v] ([AIVision1 v] ഒബ്ജക്ട് [കോൺ v]) [math_less_than v] [330]> ആണെങ്കിൽ
[ഇടത് v] ദിശയിൽ ഡ്രൈവ് ചെയ്യുക
അല്ലെങ്കിൽ
ഡ്രൈവ് നിർത്തുക
अंत
അല്ലെങ്കിൽ
ഡ്രൈവ് നിർത്തുക
ഉത്ഭവംഎക്സ്#
കണ്ടെത്തിയ വസ്തുവിന്റെ ബൗണ്ടിംഗ് ബോക്സിന്റെ മുകളിൽ ഇടത് കോണിലുള്ള x-കോർഡിനേറ്റിനെ 0 മുതൽ 320 വരെയുള്ള ഒരു പൂർണ്ണ സംഖ്യയായി പിക്സലുകളിൽ originX പ്രോപ്പർട്ടി റിപ്പോർട്ട് ചെയ്യുന്നു.
([AIVision1 v] ഒബ്ജക്ട് [originX v])
ഉദാഹരണം
ആരംഭിക്കുമ്പോൾ
[Display if an object is to the left or the right.]
എന്നും
സ്ക്രീനിൽ വരി [1] മായ്ക്കുക
സ്ക്രീനിൽ വരി [1] നിര [1] -ൽ കർസർ സെറ്റ് ചെയ്യുക
[AIVision1 v]-ൽ നിന്ന് [AI Classifications v] ഡാറ്റ ലഭിക്കുക
<[AIVision1 v] ഒബ്ജക്ട് നിലവിലുണ്ടോ?> ആണെങ്കിൽ
<([AIVision1 v] ഒബ്ജക്ട് [originX v]) [math_less_than v] [160]> ആണെങ്കിൽ
സ്ക്രീനിൽ [To the left!] പ്രിൻ്റ് ചെയ്യുക ▶
അല്ലെങ്കിൽ
സ്ക്രീനിൽ [To the right!] പ്രിൻ്റ് ചെയ്യുക ▶
अंत
[0.5] സെക്കൻഡ് കാത്തിരിക്കുക
ഉത്ഭവംY#
കണ്ടെത്തിയ വസ്തുവിന്റെ ബൗണ്ടിംഗ് ബോക്സിന്റെ മുകളിൽ ഇടത് കോണിലുള്ള y-കോർഡിനേറ്റിനെ originY പ്രോപ്പർട്ടി 0 മുതൽ 240 വരെയുള്ള പൂർണ്ണ സംഖ്യയായി പിക്സലുകളിൽ റിപ്പോർട്ട് ചെയ്യുന്നു.
([AIVision1 v] ഒബ്ജക്ട് [originY v])
ഉദാഹരണം
ആരംഭിക്കുമ്പോൾ
[Display if an object is close or far from the robot.]
എന്നും
സ്ക്രീനിൽ വരി [1] മായ്ക്കുക
സ്ക്രീനിൽ വരി [1] നിര [1] -ൽ കർസർ സെറ്റ് ചെയ്യുക
[AIVision1 v]-ൽ നിന്ന് [AI Classifications v] ഡാറ്റ ലഭിക്കുക
<[AIVision1 v] ഒബ്ജക്ട് നിലവിലുണ്ടോ?> ആണെങ്കിൽ
<([AIVision1 v] ഒബ്ജക്ട് [originY v]) [math_less_than v] [80]> ആണെങ്കിൽ
സ്ക്രീനിൽ [Far!] പ്രിൻ്റ് ചെയ്യുക ▶
അല്ലെങ്കിൽ
സ്ക്രീനിൽ [Close!] പ്രിൻ്റ് ചെയ്യുക ▶
अंत
[0.5] സെക്കൻഡ് കാത്തിരിക്കുക
ടാഗ് ഐഡി#
കണ്ടെത്തിയ AprilTag ഐഡിയുടെ തിരിച്ചറിയൽ നമ്പർ tagID പ്രോപ്പർട്ടി ഒരു പൂർണ്ണ സംഖ്യയായി റിപ്പോർട്ട് ചെയ്യുന്നു.
([AIVision1 v] ഒബ്ജക്ട് [tagID v])
ഉദാഹരണം
ആരംഭിക്കുമ്പോൾ
[Drive forward when AprilTag ID 0 is detected.]
എന്നും
[AIVision1 v]-ൽ നിന്ന് [AprilTag IDs v] ഡാറ്റ ലഭിക്കുക
<[AIVision1 v] ഒബ്ജക്ട് നിലവിലുണ്ടോ?> ആണെങ്കിൽ
<([AIVision1 v] ഒബ്ജക്ട് [tagID v]) [math_equal v] [0]> ആണെങ്കിൽ
[മുന്നോട്ട് v] ദിശയിൽ ഡ്രൈവ് ചെയ്യുക
അല്ലെങ്കിൽ
ഡ്രൈവ് നിർത്തുക
अंत
[0.5] സെക്കൻഡ് കാത്തിരിക്കുക
AI വിഷൻ ഒബ്ജക്റ്റ് എന്താണ്?#
AI വിഷൻ ഒബ്ജക്റ്റ്? ബ്ലോക്ക് ഒരു ബൂളിയൻ റിപ്പോർട്ട് ചെയ്യുന്നു, കണ്ടെത്തിയ ഒബ്ജക്റ്റ് ഒരു പ്രത്യേക വർഗ്ഗീകരണവുമായി പൊരുത്തപ്പെടുന്നുണ്ടോ എന്ന് സൂചിപ്പിക്കുന്നു.
ശരി — ഡാറ്റാസെറ്റിലെ ഇനം നിർദ്ദിഷ്ട വസ്തുവാണ്.
തെറ്റ് — ഡാറ്റാസെറ്റിലെ ഇനം നിർദ്ദിഷ്ട ഒബ്ജക്റ്റ് അല്ല.
<[AIVision1 v] ഒബ്ജക്ട് [BlueBall v] ആണോ?>
പാരാമീറ്റർ |
വിവരണം |
|---|---|
വസ്തു |
ഏത് AI വർഗ്ഗീകരണം യുമായി ഇനത്തെ താരതമ്യം ചെയ്യണം. |
ഉദാഹരണം
ആരംഭിക്കുമ്പോൾ
[Display if a Blue Cube is detected.]
എന്നും
[AIVision1 v]-ൽ നിന്ന് [AI Classifications v] ഡാറ്റ ലഭിക്കുക
സ്ക്രീനിൽ വരി [1] മായ്ക്കുക
സ്ക്രീനിൽ വരി [1] നിര [1] -ൽ കർസർ സെറ്റ് ചെയ്യുക
<[AIVision1 v] ഒബ്ജക്ട് നിലവിലുണ്ടോ?> ആണെങ്കിൽ
<[AIVision1 v] ഒബ്ജക്ട് [BlueCube v] ആണോ?> ആണെങ്കിൽ
സ്ക്രീനിൽ [Cube detected!] പ്രിൻ്റ് ചെയ്യുക ▶
[0.5] സെക്കൻഡ് കാത്തിരിക്കുക
AI വിഷൻ ഒബ്ജക്റ്റ് ഏപ്രിൽ ടാഗാണോ?#
AI വിഷൻ ഒബ്ജക്റ്റ് AprilTag ആണോ? ബ്ലോക്ക് ഒരു ബൂളിയൻ റിപ്പോർട്ട് ചെയ്യുന്നു, കണ്ടെത്തിയ ഒബ്ജക്റ്റ് ഒരു നിർദ്ദിഷ്ട ഐഡിയുമായി പൊരുത്തപ്പെടുന്ന ഒരു AprilTag ആണോ എന്ന് സൂചിപ്പിക്കുന്നു.
ശരി — കണ്ടെത്തിയ വസ്തു നൽകിയിരിക്കുന്ന ഐഡിയുള്ള ഒരു ഏപ്രിൽ ടാഗ് ആണ്.
തെറ്റ് — കണ്ടെത്തിയ വസ്തു നൽകിയിരിക്കുന്ന ഐഡിയുള്ള ഒരു ഏപ്രിൽ ടാഗ് അല്ല.
<[AIVision1 v] ഒബ്ജക്ട് AprilTag [0] ആണോ?>
പാരാമീറ്റർ |
വിവരണം |
|---|---|
ഏപ്രിൽടാഗ് ഐഡി |
കണ്ടെത്തിയ AprilTag-മായി താരതമ്യം ചെയ്യാനുള്ള ഐഡി നമ്പർ. |
ഉദാഹരണം
ആരംഭിക്കുമ്പോൾ
[Report if AprilTag 3 is detected.]
എന്നും
സ്ക്രീൻ മായ്ക്കുക
സ്ക്രീനിൽ വരി [1] നിര [1] -ൽ കർസർ സെറ്റ് ചെയ്യുക
[AIVision1 v]-ൽ നിന്ന് [AprilTag IDs v] ഡാറ്റ ലഭിക്കുക
<[AIVision1 v] ഒബ്ജക്ട് നിലവിലുണ്ടോ?> ആണെങ്കിൽ
<[AIVision1 v] ഒബ്ജക്ട് AprilTag [3] ആണോ?> ആണെങ്കിൽ
സ്ക്രീനിൽ [That is 3!] പ്രിൻ്റ് ചെയ്യുക ▶
അല്ലെങ്കിൽ
സ്ക്രീനിൽ [That isn't 3!] പ്രിൻ്റ് ചെയ്യുക ▶
अंत
अंत
[0.1] സെക്കൻഡ് കാത്തിരിക്കുക
AI വിഷൻ ഒബ്ജക്റ്റ് ഏപ്രിൽ ടാഗ് ഐഡിയാണോ?#
AI വിഷൻ ഒബ്ജക്റ്റ് ഏപ്രിൽ ടാഗ് ഐഡി ആണോ? ബ്ലോക്ക് ഒരു ബൂളിയൻ റിപ്പോർട്ട് ചെയ്യുന്നു, ഇത് കണ്ടെത്തിയ ഏപ്രിൽ ടാഗ് ഐഡി ഒരു നിർദ്ദിഷ്ട ഐഡിയുമായി പൊരുത്തപ്പെടുന്നുണ്ടോ എന്ന് സൂചിപ്പിക്കുന്നു.
ശരി — ഏപ്രിൽ ടാഗ് ഐഡിയാണ് നമ്പർ.
തെറ്റ് — ഏപ്രിൽ ടാഗ് ഐഡി നമ്പർ അല്ല.
<[AIVision1 v] object is AprilTag ID [1] ?>
പാരാമീറ്ററുകൾ |
വിവരണം |
|---|---|
ഏപ്രിൽടാഗ് ഐഡി നമ്പർ |
കണ്ടെത്തിയ AprilTag ഐഡി നമ്പറുമായി താരതമ്യം ചെയ്യേണ്ട നമ്പർ. |
ഉദാഹരണം:
ആരംഭിക്കുമ്പോൾ
[Report if AprilTag ID 3 is detected.]
എന്നും
സ്ക്രീൻ മായ്ക്കുക
സ്ക്രീനിൽ വരി [1] നിര [1] -ൽ കർസർ സെറ്റ് ചെയ്യുക
[AIVision1 v]-ൽ നിന്ന് [AprilTag IDs v] ഡാറ്റ ലഭിക്കുക
<[AIVision1 v] ഒബ്ജക്ട് നിലവിലുണ്ടോ?> ആണെങ്കിൽ
<[AIVision1 v] object is AprilTag ID [3] ?> ആണെങ്കിൽ
സ്ക്രീനിൽ [That is 3!] പ്രിൻ്റ് ചെയ്യുക ▶
അല്ലെങ്കിൽ
സ്ക്രീനിൽ [That isn't 3!] പ്രിൻ്റ് ചെയ്യുക ▶
अंत
अंत
[0.1] സെക്കൻഡ് കാത്തിരിക്കുക