
Sensor inercial y giroscópico#
Introducción#
El cerebro VEX IQ (2 .ª generación) tiene un sensor inercial incorporado. Este sensor mide cómo se mueve y gira el cerebro.
El sensor inercial incorporado utiliza dos partes para hacer esto. El giroscopio mide el giro, como el rumbo, la rotación, la velocidad y la orientación del giroscopio. El acelerómetro mide los cambios en el movimiento, como la aceleración o la desaceleración.
El sensor de inercia incorporado se configura automáticamente y está listo para usar al comienzo de cada proyecto. También se puede utilizar un sensor giroscópico externo, pero debe configurarse antes de su uso. El sensor giroscópico VEX IQ externo solo mide el giro.
A continuación se muestra una lista de todos los bloques:
Detección giroscópica: trabaja con los valores de rumbo y rotación.
calibrar giroscopio — Calibra un sensor giroscópico externo configurado.
calibrate BrainInertial — Calibra el sensor inercial incorporado en el cerebro.
set Inertial/Gyro heading — Establece el rumbo actual del sensor en un nuevo valor de rumbo.
set Inertial/Gyro rotation — Establece la rotación actual del sensor en un nuevo valor de rotación.
angle of Inertial/Gyro heading — Informa de la dirección en la que se encuentra el sensor, de 0 a 359,99 grados.
ángulo de rotación inercial/giroscópica: informa hasta qué punto ha girado el sensor.
rate of gyro — Informa la velocidad de rotación actual del sensor giroscópico externo.
Detección inercial: use el sensor BrainInertial incorporado.
aceleración: informa de la rapidez con la que el cerebro se está acelerando o ralentizando en el eje seleccionado.
velocidad del giroscopio: informa de la rapidez con la que el cerebro gira sobre el eje seleccionado.
orientation: informa el ángulo de balanceo, cabeceo o guiñada del cerebro.
Detección giroscópica#
calibrar giroscopio#
El bloque calibrate gyro calibra un sensor giroscópico externo configurado.
La calibración ayuda al sensor giroscópico a medir correctamente los giros. Mantenga el sensor quieto durante la calibración. Si el sensor se mueve durante la calibración, es posible que los valores de rumbo y rotación no midan los giros correctamente.
El proyecto esperará hasta que se realice la calibración antes de que se ejecute el siguiente bloque de la pila.
Nota: Este bloque solo está disponible si hay un sensor giroscópico configurado.
calibrar [Gyro1 v] por [2 v] segundos
Parámetros |
Descripción |
|---|---|
giroscopio |
El sensor giroscópico externo para calibrar. |
duración |
Cuánto tiempo calibrar el sensor en segundos:
|
Ejemplo
cuando inicie
[Calibrate a Gyro Sensor and display its angle of heading.]
calibrar [Gyro1 v] por [2 v] segundos
imprimir (rumbo de [Gyro1 v] en grados) en pantalla ◀ y mover cursor a la siguiente fila
calibrar BrainInertial#
El bloque de pila * *CalibrateBrainInertial * * calibra el sensor inercial incorporado en el cerebro.
La calibración ayuda a que el sensor inercial mida los giros correctamente. Mantenga el cerebro quieto durante la calibración. Si el cerebro se mueve durante la calibración, es posible que los valores de rumbo, rotación, velocidad de giro y orientación no se midan correctamente.
El proyecto esperará hasta que se realice la calibración antes de que se ejecute el siguiente bloque de la pila.
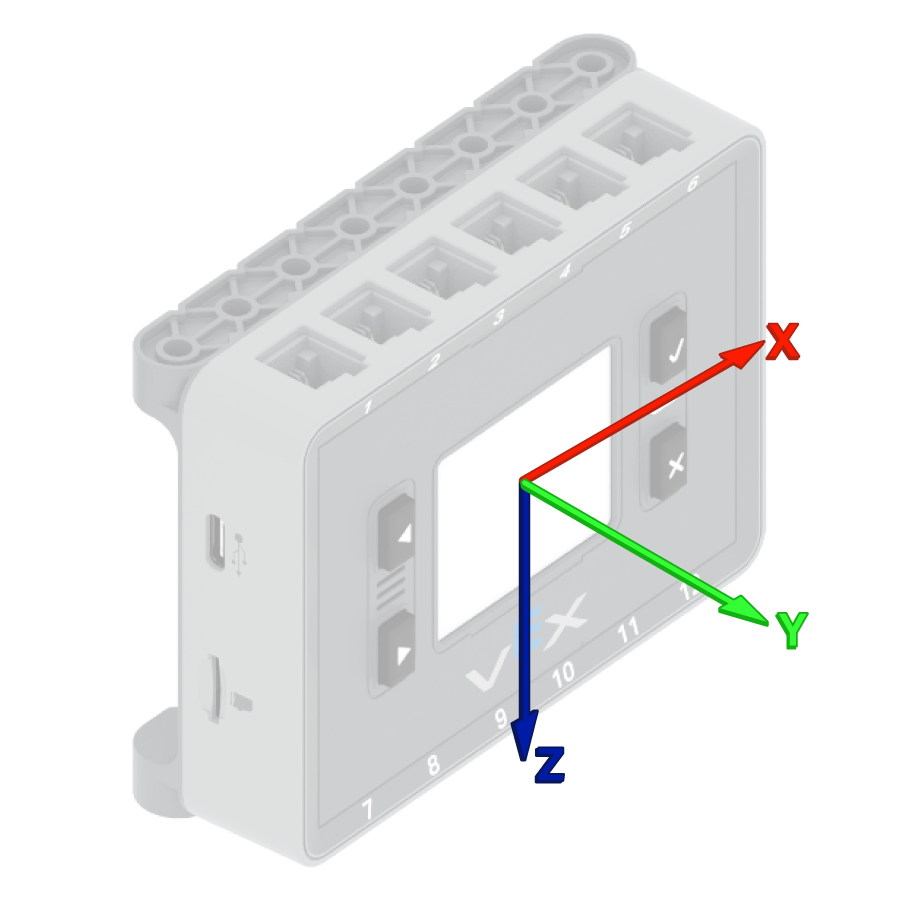
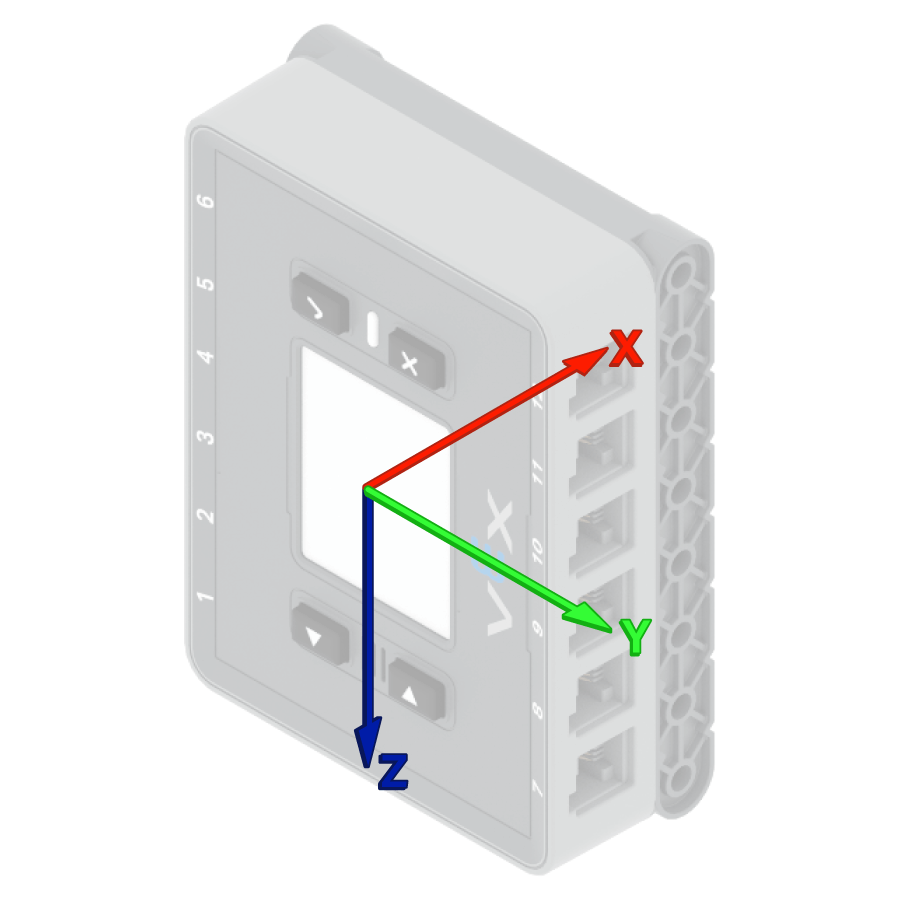
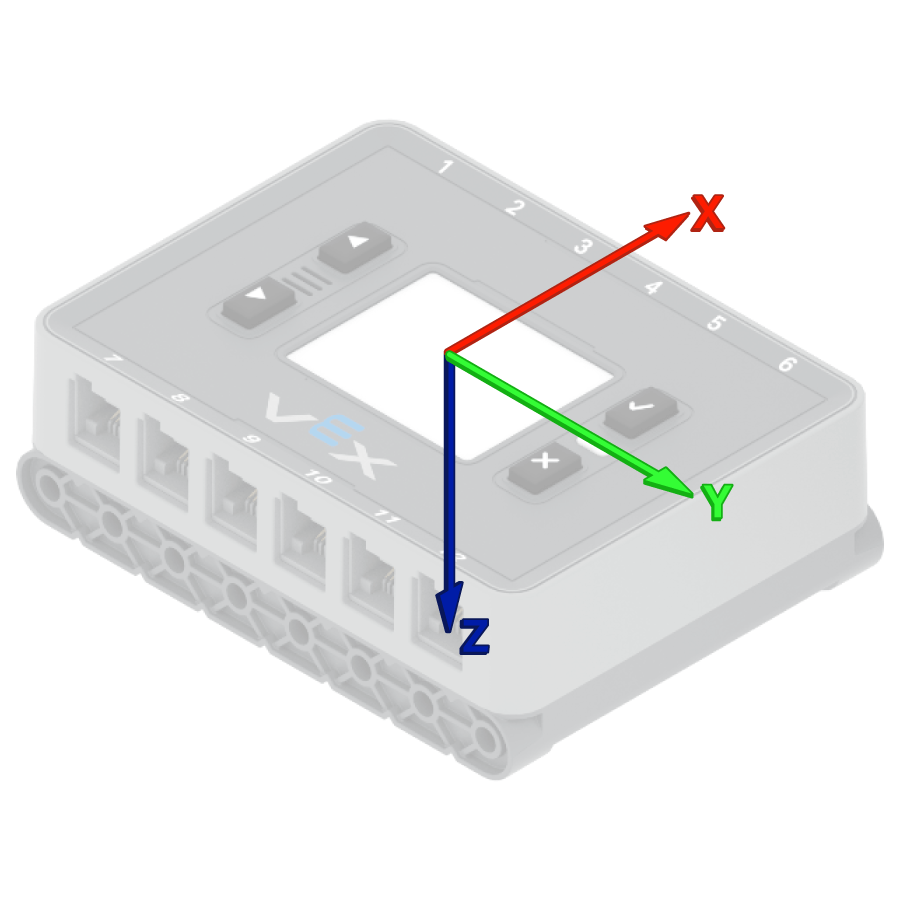
VEX Brains intenta calibrarse automáticamente al comienzo de cada proyecto. Sin embargo, si el robot se transporta o se mueve durante el inicio del proyecto, es posible que el sensor no se calibre correctamente o produzca una calibración incorrecta.
calibrar BrainInertial
Parámetros |
Descripción |
|---|---|
Este bloque no tiene parámetros. |
Ejemplo
cuando inicie
[Calibrate the Brain's sensor and display its angle of heading.]
calibrar BrainInertial
imprimir (rumbo de [BrainInertial v] en grados) en pantalla ◀ y mover cursor a la siguiente fila
establecer rumbo inercial/giroscópico#
Un rumbo es la dirección hacia la que mira el sensor, medida en grados de 0 a 359,99. El bloque de pila set Inertial/Gyro heading cambia el rumbo actual del sensor a un nuevo valor de rumbo.
Por ejemplo, si el sensor ha girado hacia la derecha, establecer el rumbo en 0 grados hace que esa posición orientada hacia la derecha sea de los nuevos 0 grados. Luego, el sensor puede rastrear otros encabezados en función de esa nueva dirección.
establecer rumbo de [Gyro1 v] a (0) grados
Parámetros |
Descripción |
|---|---|
giroscopio |
El sensor inercial o giroscópico a utilizar. |
encabezado |
El valor de rumbo, en grados, a establecer para el sensor. Este puede ser un valor de 0 a 359,99. |
Ejemplo
cuando inicie
[Turn to the new 0 degrees heading.]
establecer rumbo de [Gyro1 v] a (90) grados
girar al rumbo (0) grados ▶
configurar rotación inercial/giroscópica#
La rotación es cuánto ha girado el sensor, medida en grados. A diferencia del rumbo, la rotación puede aumentar más de 359,99 grados o disminuir por debajo de 0 grados. Al comienzo de un proyecto, el valor de rotación se establece en 0 grados. El bloque de apilamiento establecer rotación inercial/giroscópica cambia la rotación actual del sensor a un nuevo valor.
Por ejemplo, si el sensor ha realizado dos giros completos a la derecha, su valor de rotación será de 720 grados. Ajustar la rotación a 0 grados restablecerá esa rotación de 720 a 0 grados. Luego, el sensor puede rastrear las rotaciones en función de ese nuevo valor.
establecer rotación de [Gyro1 v] a (0) grados
Parámetros |
Descripción |
|---|---|
giroscopio |
El sensor inercial o giroscópico a utilizar. |
rotación |
El valor de rotación, en grados, a establecer para el sensor. Esto puede ser un número entero o un decimal. |
Ejemplo
cuando inicie
[Turn to the new 0 rotation.]
establecer rotación de [Gyro1 v] a (-100) grados
girar a la rotación (0) grados ▶
ángulo de inercia/rumbo del giroscopio#
Un rumbo es la dirección hacia la que mira el sensor, medida en grados de 0 a 359,99. El bloque indicador ángulo de rumbo inercial/giroscópico informa del rumbo actual del sensor.
El rumbo inicial es 0 grados. Si el sensor gira más de 359,99 grados, el rumbo vuelve a 0 grados.
(rumbo de [Gyro1 v] en grados)
Parámetros |
Descripción |
|---|---|
giroscopio |
El sensor inercial o giroscópico para informar del rumbo. |
Ejemplo
cuando inicie
[Display the Gyro Sensor's heading before and after rotating.]
imprimir (rumbo de [Gyro1 v] en grados) en pantalla ◀ y mover cursor a la siguiente fila
girar [derecha v] por (390) grados ▶
imprimir (rumbo de [Gyro1 v] en grados) en pantalla ◀ y mover cursor a la siguiente fila
ángulo de rotación inercial/giroscópica#
La rotación es cuánto ha girado el sensor, medida en grados. A diferencia del rumbo, la rotación puede aumentar más de 359,99 grados o disminuir por debajo de 0 grados. Al comienzo de un proyecto, el valor de rotación se establece en 0 grados. El bloque indicador ángulo de rotación inercial/giroscópica informa de la rotación actual del sensor.
Girar a la derecha aumenta la rotación y girar a la izquierda disminuye la rotación. Por ejemplo, hacer dos giros completos a la derecha informará una rotación de 720 grados. Girar una vuelta completa a la izquierda desde 0 grados informará una rotación de -360 grados.
(rotación de [Gyro1 v] en grados)
Parámetros |
Descripción |
|---|---|
giroscopio |
El sensor inercial o giroscópico para informar de la rotación. |
Ejemplo
cuando inicie
[Display the Gyro Sensor's angle of rotation before and after rotating.]
imprimir (rotación de [Gyro1 v] en grados) en pantalla ◀ y mover cursor a la siguiente fila
girar [derecha v] por (390) grados ▶
imprimir (rotación de [Gyro1 v] en grados) en pantalla ◀ y mover cursor a la siguiente fila
velocidad del giroscopio#
El bloque indicador velocidad del giroscopio informa de la velocidad de rotación actual del sensor giroscópico externo en grados por segundo \(dps\). El valor puede ser positivo o negativo dependiendo de la dirección en la que gire el sensor giroscópico.
(tasa de [Gyro1 v] en dps)
Parámetros |
Descripción |
|---|---|
giroscopio |
El sensor giroscópico externo para informar de la velocidad de rotación. |
Ejemplo
cuando inicie
[Display the Gyro Sensor's current rotation speed.]
girar [derecha v]
esperar (1) segundos
imprimir (tasa de [Gyro1 v] en dps) en pantalla ◀ y mover cursor a la siguiente fila
Detección inercial#
aceleración#
La aceleración es la rapidez con la que el cerebro se acelera o ralentiza. El bloque indicador * * aceleración * * informa de la aceleración del cerebro a lo largo del eje seleccionado, de -4,00 G a 4,00 G.
Una G es una unidad que se utiliza para medir la aceleración. 1 G se refiere a la aceleración que sientes por la gravedad mientras estás sentado quieto.
El valor puede ser positivo o negativo dependiendo de la dirección de la aceleración en el eje seleccionado. Las opciones de eje son x, y y z.
(aceleración de BrainInertial del eje [x v] en g)
Parámetros |
Descripción |
|---|---|
eje |
El eje para medir la aceleración en:
|
Ejemplo
cuando inicie
[Display the acceleration along the x-axis while the drivetrain is moving.]
establecer precisión de impresión a [0.01 v] en pantalla
establecer velocidad de conducción a (100) %
imprimir [Resting: ] en pantalla ◀ y mover cursor a la siguiente fila
imprimir (aceleración de BrainInertial del eje [x v] en g) en pantalla ◀ y mover cursor a la siguiente fila
esperar (1) segundos
conducir [adelante v] por (500) [mm v] ◀ y no esperar
esperar (0.1) segundos
imprimir [Startup: ] en pantalla ◀ y mover cursor a la siguiente fila
imprimir (aceleración de BrainInertial del eje [x v] en g) en pantalla ◀ y mover cursor a la siguiente fila
velocidad del giroscopio#
La velocidad del giroscopio es la velocidad a la que gira el cerebro. El bloque indicador de * * velocidad de giro * * informa de la velocidad de rotación actual del cerebro a lo largo del eje seleccionado en grados por segundo \(dps\) como un número decimal.
El valor puede ser positivo o negativo dependiendo de la dirección en la que el cerebro está girando sobre ese eje.
(tasa de giro de BrainInertial del eje [x v] en dps)
Parámetros |
Descripción |
|---|---|
eje |
El eje para informar la velocidad del giroscopio en:
|
Ejemplo
cuando inicie
[Display the gyro rate around the z-axis while the drivetrain is turning.]
girar [derecha v]
esperar (1) segundos
imprimir (tasa de giro de BrainInertial del eje [z v] en dps) en pantalla ◀ y mover cursor a la siguiente fila
orientación#
La orientación es el ángulo actual del cerebro en un eje de giro seleccionado. El bloque de informe de orientación informa el balanceo, cabeceo o guiñada del cerebro, desde -180,00 hasta 180,00 grados.
El balanceo, cabeceo y guiñada describen diferentes formas en que el cerebro puede inclinarse o girar.
(orientación de BrainInertial en [balanceo v] en grados)
Parámetros |
Descripción |
|---|---|
eje |
Eje de orientación a informar:
|
Ejemplo
cuando inicie
[Display the roll, pitch, and yaw of the Brain as it is rotated by hand.]
por siempre
limpiar pantalla
imprimir (orientación de BrainInertial en [balanceo v] en grados) en pantalla ◀ y mover cursor a la siguiente fila
imprimir (orientación de BrainInertial en [cabeceo v] en grados) en pantalla ◀ y mover cursor a la siguiente fila
imprimir (orientación de BrainInertial en [guiñada v] en grados) en pantalla ◀ y mover cursor a la siguiente fila
mover cursor a fila (1) columna (1) en pantalla
esperar (0.05) segundos
fin