
Sensor Penglihatan AI#
Perkenalan#
Kelas aivision digunakan untuk mengontrol dan mengakses data dari Sensor Visi AI V5. Sensor Visi AI dapat mendeteksi:
Klasifikasi AI (seperti objek game)
ID AprilTag
Tanda Tangan Warna Kustom
Kode Warna Kustom
Ini menyediakan data objek termasuk posisi, ukuran, orientasi, ID klasifikasi, dan skor kepercayaan.
Sensor memproses informasi visual menggunakan model AI onboard yang dipilih di AI Vision Utility dalam VEXcode. Model yang dipilih menentukan Klasifikasi AI mana yang dapat dideteksi oleh sensor. Saat menggunakan VS Code, model AI harus dikonfigurasi terlebih dahulu di VEXcode sebelum dapat digunakan dalam program Anda. Objek yang terdeteksi dikembalikan melalui array objects setelah takeSnapshot dipanggil.
Konstruktor Kelas#
aivision(
  int32_t index,
  Args&... sigs );
Parameter#
Parameter |
Jenis |
Keterangan |
|---|---|---|
|
|
Port Pintar yang terhubung ke Sensor Penglihatan AI, ditulis sebagai |
|
|
Satu atau lebih tipe deteksi untuk didaftarkan ke sensor:
|
Kelas Terkait#
Sensor Penglihatan AI menggunakan kelas-kelas terkait berikut:
aivision::colordesc— Mendefinisikan Tanda Warna yang dapat dideteksi oleh Sensor Visi AI.aivision::codedesc— Mendefinisikan Kode Warna yang terdiri dari beberapaaivision::colordescobjek.
aivision::colordesc#
Kelas aivision::colordesc mendefinisikan Tanda Warna untuk Sensor Visi AI.
Tanda Warna (Color Signature) mewakili warna spesifik yang dapat dideteksi oleh Sensor Penglihatan AI. Tanda warna ini memungkinkan sensor untuk mengidentifikasi dan melacak objek berdasarkan warna.
Hingga tujuh Tanda Warna dapat disimpan pada Sensor Penglihatan AI sekaligus.
Tanda Warna digunakan dengan takeSnapshot untuk mendeteksi objek berwarna yang cocok secara real time.
Konstruktor Kelas
aivision::colordesc(
  int32_t index,
  uint8_t red,
  uint8_t green,
  uint8_t blue,
  float   hangle,
  float   hdsat );
Parameter
Parameter |
Jenis |
Keterangan |
|---|---|---|
|
|
Indeks Tanda Warna (1–7). Membuat dua tanda dengan indeks yang sama akan menimpa yang sebelumnya. |
|
|
Nilai merah dari 0 – 255. |
|
|
Nilai hijau dari 0 – 255. |
|
|
Nilai biru berkisar dari 0 hingga 255. |
|
|
Variasi rona yang diperbolehkan berkisar antara 1 hingga 40 derajat. |
|
|
Penyimpangan saturasi yang diperbolehkan berkisar antara 0,10 hingga 1,00. |
Catatan
Membuat dua tanda tangan dengan indeks
indexakan menyebabkan tanda tangan yang lebih baru menggantikan tanda tangan yang lebih lama.Parameter
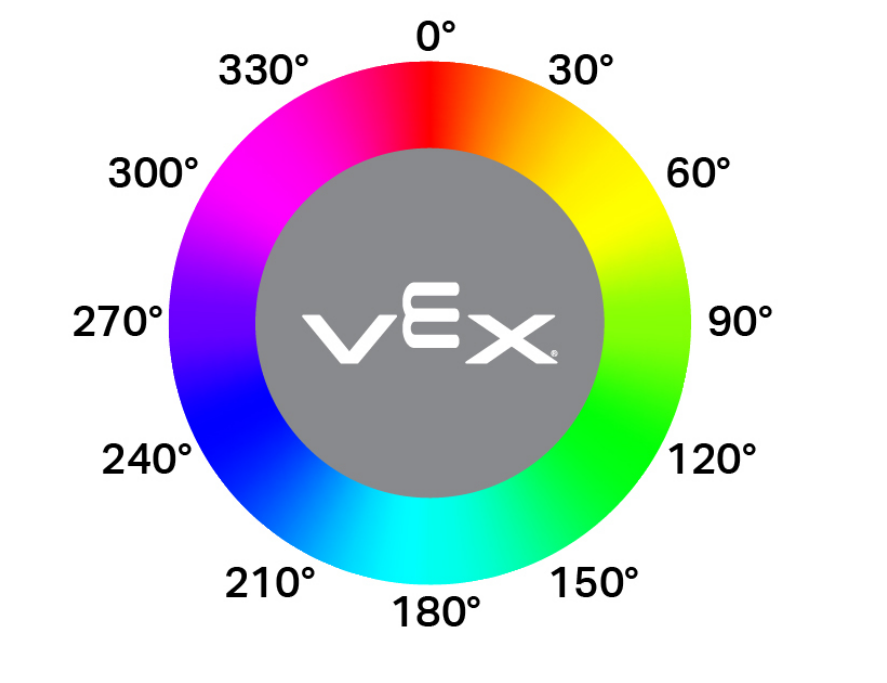
hanglemewakili variasi rona yang diizinkan pada roda warna melingkar. Nilai rona sesuai dengan derajat di sekitar roda (misalnya, merah mendekati 0°, hijau mendekati 120°, dan biru mendekati 240°). Nilai yang lebih besar memungkinkan rentang variasi warna yang lebih luas untuk dideteksi.
aivision::codedesc#
Kelas aivision::codedesc mendefinisikan Kode Warna untuk Sensor Visi AI.
Kode Warna adalah pola terstruktur yang terdiri dari beberapa Tanda Warna yang disusun dalam urutan tertentu. Kode-kode ini memungkinkan Sensor Penglihatan AI untuk mengenali pola multi-warna yang telah ditentukan sebelumnya.
Hingga delapan Kode Warna dapat disimpan pada Sensor Penglihatan AI sekaligus.
Kode warna digunakan dengan takeSnapshot untuk mendeteksi pola multi-warna tertentu.
Konstruktor Kelas
1 — Membuat Kode Warna dari dua deskripsi warna.
aivision::codedesc(
  int32_t index,
  aivision::colordesc &sig1,
  aivision::colordesc &sig2 );
2 — Membuat Kode Warna dari tiga deskripsi warna.
aivision::codedesc(
  int32_t index,
  aivision::colordesc &sig1,
  aivision::colordesc &sig2,
  aivision::colordesc &sig3 );
3 Membuat Kode Warna dari empat deskripsi warna.
aivision::codedesc(
  int32_t index,
  aivision::colordesc &sig1,
  aivision::colordesc &sig2,
  aivision::colordesc &sig3,
  aivision::colordesc &sig4 );
Parameters4 — Membuat Kode Warna dari lima deskripsi warna.
aivision::codedesc(
  int32_t index,
  aivision::colordesc &sig1,
  aivision::colordesc &sig2,
  aivision::colordesc &sig3,
  aivision::colordesc &sig4,
  aivision::colordesc &sig5 );
Parameter |
Jenis |
Keterangan |
|---|---|---|
|
|
Nomor indeks Kode Warna (1–8). |
|
|
Referensi ke deskriptor warna yang telah dibuat sebelumnya yang digunakan untuk membangun Kode Warna. |
Catatan
Kode Warna memerlukan setidaknya dua Tanda Tangan Warna.
Maksimal lima Tanda Warna dapat digunakan dalam satu Kode Warna.
Creating two Color Codes with the same
indexwill overwrite the previous one.
aivision::tagdesc#
Membuat Deskriptor Tag yang digunakan untuk mendeteksi ID AprilTag tertentu.
Available Functionstagdesc( int32_t id );
Parameter |
Jenis |
Keterangan |
|---|---|---|
|
|
Nomor ID AprilTag yang akan dideteksi (0–36). |
Model dan Klasifikasi AI#
Sensor Penglihatan AI dapat mendeteksi berbagai objek dengan Klasifikasi AI tertentu. Bergantung pada model Klasifikasi AI yang dipilih saat mengkonfigurasi Sensor Penglihatan AI di jendela Perangkat, objek yang berbeda dapat dideteksi. Model yang tersedia saat ini adalah:
Elemen-Elemen Kelas
Nomor ID |
Klasifikasi AI |
|---|---|
0 |
|
1 |
|
2 |
|
3 |
|
4 |
|
5 |
|
6 |
|
7 |
|
8 |
|
Kompetisi Robotika VEX V5 dengan Taruhan Tinggi
Nomor ID |
Klasifikasi AI |
|---|---|
0 |
|
1 |
|
2 |
|
Kompetisi Robotika VEX V5 Dorong Mundur
Nomor ID |
Klasifikasi AI |
|---|---|
0 |
|
1 |
|
Penggantian Kompetisi Robotika VEX V5
Nomor ID |
Klasifikasi AI |
|---|---|
0 |
|
1 |
|
2 |
|
3 |
|
4 |
|
Contoh#
// Create Color Signatures
aivision::colordesc AIVision1__greenBox(
    1,      // index
    85,     // red
    149,    // green
    46,     // blue
    23,     // hangle
    0.23 ); // hdsat

aivision::colordesc AIVision1__blueBox(
    2,      // index
    77,     // red
    135,    // green
    125,    // blue
    27,     // hangle
    0.29 ); // hdsat

// Create a Color Code from two color signatures
aivision::codedesc AIVision1__greenBlue(
    1,                    // code index
    AIVision1__greenBox,  // first color signature
    AIVision1__blueBox ); // second color signature

// Create the AI Vision Sensor instance
aivision AIVision1(
    PORT11,                  // Smart Port
    AIVision1__greenBlue,    // color code
    aivision::ALL_AIOBJS );  // enable AI Classifications
Fungsi Keanggotaan#
Kelas aivision mencakup fungsi anggota berikut:
takeSnapshot— Mengambil data untuk Tanda Warna, Kode Warna, grup Klasifikasi AI, atau grup ID AprilTag tertentu.installed— Mengembalikan apakah Sensor Visi AI terhubung ke Otak V5.
Untuk mengakses data objek yang terdeteksi setelah memanggil takeSnapshot, gunakan Properti yang tersedia.
Sebelum memanggil fungsi anggota aivision apa pun, sebuah instance aivision harus dibuat, seperti yang ditunjukkan di bawah ini:
/* This constructor is required when using VS Code.
AI Vision Sensor configuration is generated automatically
in VEXcode using the Device Menu. Replace the values
as needed. */


// Create Color Signatures
aivision::colordesc AIVision1__greenBox(
    1,      // index
    85,     // red
    149,    // green
    46,     // blue
    23,     // hangle
    0.23 ); // hdsat

aivision::colordesc AIVision1__blueBox(
    2,      // index
    77,     // red
    135,    // green
    125,    // blue
    27,     // hangle
    0.29 ); // hdsat

// Create a Color Code from two color signatures
aivision::codedesc AIVision1__greenBlue(
    1,                    // code index
    AIVision1__greenBox,  // first color signature
    AIVision1__blueBox ); // second color signature

// Create the AI Vision Sensor instance
aivision AIVision1(
    PORT1,                   // Smart Port
    AIVision1__greenBlue,    // color code
    aivision::ALL_AIOBJS );  // enable AI Classifications
takeSnapshot#
Mengambil gambar dari Sensor Penglihatan AI, memprosesnya menggunakan model AI yang dipilih atau tanda warna yang dikonfigurasi, dan memperbarui larik objects.
Setiap panggilan memperbarui array objects dengan hasil deteksi terbaru. Objek diurutkan dari terbesar ke terkecil (berdasarkan lebar), dimulai dari indeks 0Jika tidak ada objek yang terdeteksi objectCount akan menjadi 0 dan objects[i].exists akan menjadi false.
1 — Mengambil cuplikan menggunakan ID objek dan tipe objek.
int32_t takeSnapshot(
  uint32_t id,
  objectType type,
  uint32_t count );
2 — Mengambil cuplikan menggunakan Tanda Tangan Warna.
int32_t takeSnapshot(
  const colordesc &desc,
  int32_t count = 8 );
3 — Mengambil cuplikan menggunakan Kode Warna.
int32_t takeSnapshot(
  const codedesc &desc,
  int32_t count = 8 );
4 — Mengambil cuplikan menggunakan ID AprilTag.
int32_t takeSnapshot(
  const tagdesc &desc,
  int32_t count = 8 );
5 — Mengambil cuplikan menggunakan Klasifikasi AI.
int32_t takeSnapshot(
  const aiobjdesc &desc,
  int32_t count = 8 );
Parameters6 — Mengambil snapshot menggunakan Deskriptor Objek.
int32_t takeSnapshot(
  const objdesc &desc,
  int32_t count = 8 );
Parameter |
Jenis |
Keterangan |
|---|---|---|
|
|
Pengidentifikasi objek yang akan dideteksi saat menggunakan fungsi
Catatan: Di VEXcode, nama Klasifikasi AI (seperti blueBall) dapat digunakan secara langsung. Di VS Code, ID numerik harus digunakan. |
|
|
Menentukan kategori objek yang terkait dengan id
|
|
|
Deskriptor yang digunakan untuk mendeteksi objek tertentu. Diteruskan langsung ke
|
|
|
Jumlah maksimum objek yang disimpan dari snapshot. Nilai default adalah 8. |
Nilai Pengembalian
Mengembalikan nilai int32_t yang mewakili jumlah objek yang terdeteksi yang sesuai dengan tanda tangan atau tipe deteksi yang ditentukan.
Catatan
Sensor Penglihatan AI harus mengambil gambar terlebih dahulu sebelum data objek dapat diakses.
Array
objectsdiperbarui pada setiap panggilan.Saat nilai
countditentukan, hanya objek terbesar yang terdeteksi (hingga jumlah yang ditentukan) yang akan disimpan.
Klasifikasi AI bergantung pada model yang dipilih di AI Vision Utility di VEXcode.
Contoh
// Move forward if an object is detected
while (true) {
  AIVision1.takeSnapshot(aivision::ALL_AIOBJS);
  if (AIVision1.objects[0].exists) {
    Drivetrain.driveFor(forward, 50, mm);
  }
  wait(50, msec);
}
installed#
Mengembalikan nilai yang menunjukkan apakah Sensor Penglihatan AI terhubung ke V5 Brain.
Fungsi yang Tersedia
bool installed();
Parameter
Fungsi ini tidak memerlukan parameter apa pun.
Nilai Pengembalian
Mengembalikan nilai Boolean yang menunjukkan apakah Sensor Penglihatan AI terhubung atau tidak:
true— Sensor Penglihatan AI terhubung.false— Sensor Penglihatan AI tidak terhubung.
// Display a message if the AI Vision Sensor is connected
if (AIVision1.installed()){
  Brain.Screen.print("Installed!");
}
Properti#
Memanggil takeSnapshot memperbarui hasil deteksi Sensor Visi AI. Setiap snapshot menyegarkan array objects , yang berisi objek yang terdeteksi untuk Klasifikasi AI, Tanda Warna, Kode Warna, atau ID AprilTag yang diminta.
Data AI Vision diakses melalui properti objek yang disimpan di AIVisionSensor.objects[index], di mana index dimulai pada 0.
Benda-benda diurutkan dari yang terbesar hingga terkecil (berdasarkan luas).
Resolusi gambar Sensor Visi AI adalah × 240. Nilai posisi dan ukuran objek dilaporkan dalam satuan piksel relatif terhadap tampilan sensor saat ini.
Properti berikut tersedia:
objectCount— Mengembalikan jumlah objek yang terdeteksi dari snapshot terbaru.largestObject— Memilih objek terbesar yang terdeteksi dari snapshot terbaru.objects— Array berisi objek yang terdeteksi diperbarui olehtakeSnapshot..exists— Apakah entri objek berisi data yang valid..width— Lebar objek yang terdeteksi dalam piksel..height— Tinggi objek yang terdeteksi dalam piksel..centerX— Posisi X dari pusat objek dalam piksel..centerY— Posisi Y dari pusat objek dalam piksel..originX— Posisi X dari sudut kiri atas objek dalam piksel..originY— Posisi Y dari sudut kiri atas objek dalam piksel..angle— Orientasi Kode Warna atau ID AprilTag dalam derajat..id— ID Klasifikasi atau ID AprilTag..score— Skor kepercayaan untuk Klasifikasi AI.
objectCount#
objectCount mengembalikan jumlah item di dalam array objects sebagai bilangan bulat.
AIVisionSensor.objectCount
Komponen |
Keterangan |
|---|---|
|
Nama instance AI Vision Sensor Anda. |
Contoh
// Display the number of detected objects
while (true) {
  Brain.Screen.setCursor(1, 1);
  Brain.Screen.clearLine(1);
  AIVision1.takeSnapshot(aivision::ALL_AIOBJS);
  if (AIVision1.objects[0].exists) {
    Brain.Screen.print("%d", AIVision1.objectCount);
  }
  wait(50, msec);
}
largestObject#
largestObject mengambil objek terbesar yang terdeteksi dari array objects.
Metode ini dapat digunakan untuk selalu mendapatkan objek terbesar dari objects tanpa menentukan indeks.
AIVisionSensor.largestObject
Komponen |
Keterangan |
|---|---|
|
Nama instance AI Vision Sensor Anda. |
Contoh
// Display the closest AprilTag ID
while (true) {
  Brain.Screen.setCursor(1, 1);
  Brain.Screen.clearLine(1);
  AIVision1.takeSnapshot(aivision::ALL_TAGS);
  if (AIVision1.objects[0].exists) {
    Brain.Screen.print("%d", AIVision1.largestObject.id);
  }
  wait(50, msec);
}
objects#
objects mengembalikan array properti objek yang terdeteksi. Gunakan array untuk mengakses nilai properti spesifik dari masing-masing objek.
Terdapat sepuluh properti yang disertakan dengan setiap objek yang disimpan dalam array objects setelah takeSnapshot digunakan.
Semua nilai properti kecuali id dan score menjelaskan posisi dan ukuran objek yang terdeteksi dalam tampilan Sensor Visi AI pada saat takeSnapshot digunakan. Nilai-nilai ini diukur dalam piksel, berdasarkan resolusi sensor 320 x 240 piksel.
AIVisionSensor.objects[index].property
Komponen |
Keterangan |
|---|---|
|
Nama instance AI Vision Sensor Anda. |
|
Indeks objek dalam larik. Indeks dimulai dari |
|
Salah satu properti objek yang tersedia. |
.ada#
.exists mengembalikan nilai boolean yang menunjukkan apakah indeks objek yang ditentukan berisi objek yang terdeteksi dan valid.
Akses
SensorName.objects[index].exists
Nilai Pengembalian
Mengembalikan nilai Boolean yang menunjukkan apakah indeks objek yang ditentukan berisi objek yang terdeteksi dan valid:
-
true— A valid object exists at the specified index. -
false— No object exists at the specified index.
Contoh
// Move forward if an object is detected
while (true) {
  AIVision1.takeSnapshot(aivision::ALL_AIOBJS);
  if (AIVision1.objects[0].exists) {
    Drivetrain.driveFor(forward, 50, mm);
  }
  wait(50, msec);
}
.lebar#
.width mengembalikan lebar objek yang terdeteksi.
Akses
SensorName.objects[index].width
Nilai Pengembalian
Mengembalikan nilai int16_t yang mewakili lebar objek yang terdeteksi dalam piksel. Nilainya berkisar dari 1 hingga 320.
Contoh
// Approach an object until it's at least 100 pixels wide
while (true) {
  AIVision1.takeSnapshot(aivision::ALL_AIOBJS);

  if (AIVision1.objects[0].exists) {
    if (AIVision1.objects[0].width < 100) {
      Drivetrain.drive(forward);
    } else {
      Drivetrain.stop();
    }
  } else {
    Drivetrain.stop();
  }
  wait(50, msec);
}
.tinggi#
.height mengembalikan tinggi objek yang terdeteksi.
Akses
SensorName.objects[index].height
Nilai Pengembalian
Mengembalikan nilai int16_t yang mewakili tinggi objek yang terdeteksi dalam piksel. Nilainya berkisar dari 1 hingga 240.
Contoh
// Approach an object until it's at least 90 pixels tall
while (true) {
  AIVision1.takeSnapshot(aivision::ALL_AIOBJS);

  if (AIVision1.objects[0].exists) {
    if (AIVision1.objects[0].height < 90) {
      Drivetrain.drive(forward);
    } else {
      Drivetrain.stop();
    }
  } else {
    Drivetrain.stop();
  }
  wait(50, msec);
}
.centerX#
.centerX mengembalikan koordinat x dari pusat objek yang terdeteksi.
Akses
SensorName.objects[index].centerX
Nilai Pengembalian
Mengembalikan nilai int16_t yang mewakili koordinat x dari pusat objek dalam piksel. Nilainya berkisar dari 0 hingga 320.
Contoh
// Turn until an object is directly in front of the sensor
Drivetrain.setTurnVelocity(10, percent);
Drivetrain.turn(right);
while (true) {
  AIVision1.takeSnapshot(aivision::ALL_AIOBJS);

  if (AIVision1.objects[0].exists) {
    if (AIVision1.objects[0].centerX > 140 && AIVision1.objects[0].centerX < 180) {
      Drivetrain.stop();
    }
  }
  wait(10, msec);
}
.centerY#
.centerY mengembalikan koordinat y dari pusat objek yang terdeteksi.
Akses
SensorName.objects[index].centerY
Nilai Pengembalian
Mengembalikan nilai int16_t yang mewakili koordinat y dari pusat objek dalam piksel. Nilainya berkisar dari 0 hingga 240.
Contoh
// Approach an object until it's close to the sensor
while (true) {
  AIVision1.takeSnapshot(aivision::ALL_AIOBJS);

  if (AIVision1.objects[0].exists) {
    if (AIVision1.objects[0].centerY < 150) {
      Drivetrain.drive(forward);
    } else {
      Drivetrain.stop();
    }
  } else {
    Drivetrain.stop();
  }
  wait(50, msec);
}
.sudut#
.angle mengembalikan orientasi Kode Warna atau ID AprilTag yang terdeteksi.
Akses
SensorName.objects[index].angle
Nilai Pengembalian
Mengembalikan nilai float float yang mewakili rotasi Kode Warna atau ID AprilTag yang terdeteksi dalam derajat. Nilainya berkisar dari 0 hingga 359.9.
Contoh
// Turn left or right depending on how a configured
// Color Code is rotated
while (true) {
  AIVision1.takeSnapshot(AIVision1__redBlue);
  if (AIVision1.objects[0].exists) {
    if (AIVision1.objects[0].angle > 50 && AIVision1.objects[0].angle < 100) {
      Drivetrain.turn(right);
    }
    else if (AIVision1.objects[0].angle > 270 && AIVision1.objects[0].angle < 330) {
      Drivetrain.turn(left);
    }
    else {
      Drivetrain.stop();
    }
  } else {
    Drivetrain.stop();
  }
  wait(50, msec);
}
.originX#
.originX mengembalikan koordinat x dari sudut kiri atas kotak pembatas objek yang terdeteksi.
Akses
SensorName.objects[index].originX
Nilai Pengembalian
Mengembalikan nilai int16_t yang mewakili koordinat x dari titik asal kotak pembatas objek dalam piksel. Nilainya berkisar dari 0 hingga 320.
Contoh
// Display if an object is to the left or the right
while (true) {
  Brain.Screen.clearScreen();
  Brain.Screen.setCursor(1, 1);
  AIVision1.takeSnapshot(aivision::ALL_AIOBJS);
  if (AIVision1.objects[0].exists) {
    if (AIVision1.objects[0].originX < 120) {
      Brain.Screen.print("To the left!");
    } else {
      Brain.Screen.print("To the right!");
    }
  } else {
    Brain.Screen.print("No objects");
  }
  wait(100, msec);
}
.asalY#
.originY mengembalikan koordinat y dari sudut kiri atas kotak pembatas objek yang terdeteksi.
Akses
SensorName.objects[index].originY
Nilai Pengembalian
Mengembalikan nilai int16_t yang mewakili koordinat y dari titik asal kotak pembatas objek dalam piksel. Nilainya berkisar dari 0 hingga 240.
Contoh
// Display if an object is close or far
while (true) {
  Brain.Screen.clearScreen();
  Brain.Screen.setCursor(1, 1);
  AIVision1.takeSnapshot(aivision::ALL_AIOBJS);
  if (AIVision1.objects[0].exists) {
    if (AIVision1.objects[0].originY < 110) {
      Brain.Screen.print("Close");
    } else {
      Brain.Screen.print("Far");
    }
  }
  wait(100, msec);
}
.pengenal#
.id mengembalikan ID AprilTag atau ID Klasifikasi AI yang terdeteksi.
Akses
SensorName.objects[index].id
Nilai Pengembalian
Mengembalikan nilai int32_t yang mewakili ID objek yang terdeteksi:
Untuk Klasifikasi AI, ini sesuai dengan ID yang ditentukan oleh model AI terpilih.
Untuk ID AprilTag, ini mewakili nomor ID AprilTag yang terdeteksi (0–36).
Contoh
// Move forward when AprilTag ID 1 is detected
while (true) {
  AIVision1.takeSnapshot(aivision::ALL_TAGS);
  if (AIVision1.objects[0].exists) {
    if (AIVision1.objects[0].id == 1) {
      Drivetrain.drive(forward);
    }
  } else {
    Drivetrain.stop();
  }
  wait(50, msec);
}
.skor#
.score mengembalikan skor kepercayaan dari Klasifikasi AI yang terdeteksi.
Akses
SensorName.objects[index].score
Nilai Pengembalian
Mengembalikan nilai int16_t yang menunjukkan skor kepercayaan dari Klasifikasi AI yang terdeteksi antara 1 dan 100.
Skor yang lebih rendah berarti sensor kurang yakin terhadap objek yang terdeteksi, sedangkan skor yang lebih tinggi berarti sensor lebih yakin.
Contoh
// Display if a score is confident
while (true) {
  AIVision1.takeSnapshot(aivision::ALL_AIOBJS);

  if (AIVision1.objects[0].exists) {
    Brain.Screen.clearScreen();
    Brain.Screen.setCursor(1, 1);

    if (AIVision1.objects[0].score > 95) {
      Brain.Screen.print("Confident");
    } else {
      Brain.Screen.print("Not confident");
    }
  }
  wait(50, msec);
}