
रोटेशन सेंसर#
परिचय#
रोटेशन सेंसर शाफ्ट के घूर्णन को मापता है। इसका उपयोग रोबोट के किसी भी हिस्से में किया जा सकता है जहाँ शाफ्ट घूम रहा हो, भले ही वह शाफ्ट सीधे मोटर से जुड़ा न हो।
एक मोटर में एक अंतर्निर्मित एनकोडर होता है जो उसके स्वयं के घूर्णन को ट्रैक कर सकता है। रोटेशन सेंसर एक बाहरी एनकोडर की तरह काम करता है जो एक अलग शाफ्ट के घूर्णन को ट्रैक कर सकता है।
रोटेशन सेंसर शाफ्ट का कोण, स्थिति और वेग बता सकता है। कोण शाफ्ट की निरपेक्ष स्थिति है, जो 0 से 359.99 डिग्री तक हो सकती है। प्रोजेक्ट शुरू होने पर या रोबोट बंद होने पर यह रीसेट नहीं होता है। स्थिति यह ट्रैक करती है कि प्रोजेक्ट के दौरान शाफ्ट कितने डिग्री या कितने चक्कर आगे या पीछे घूमा है, और इसे आवश्यकतानुसार रीसेट किया जा सकता है।
रोटेशन सेंसर 1/8 इंच और 1/4 इंच के मानक VEX शाफ्ट के साथ संगत है।
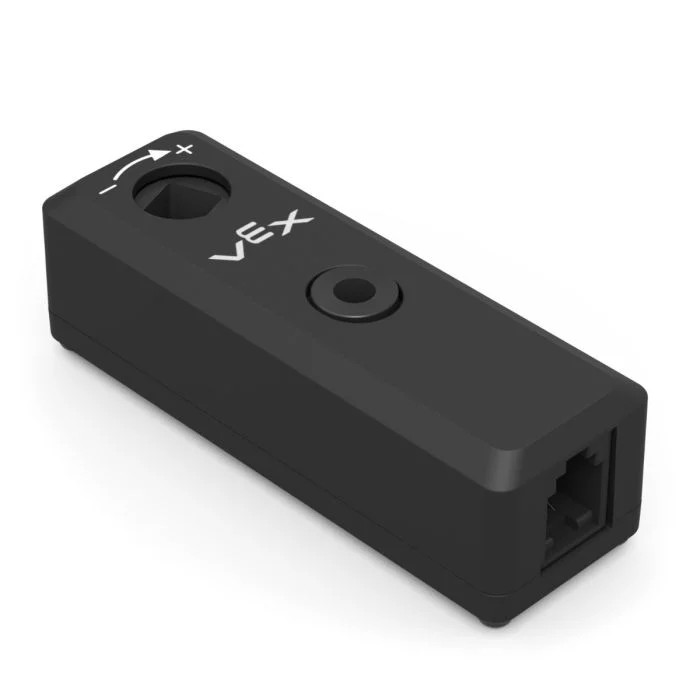
इस पृष्ठ पर उदाहरण के तौर पर रोटेशन सेंसर का नाम rotation_sensor दिया गया है। आवश्यकतानुसार इसे अपने कॉन्फ़िगर किए गए नाम से बदलें।
नीचे उपलब्ध विधियों की सूची दी गई है:
set_position— रोटेशन सेंसर की वर्तमान स्थिति को एक विशिष्ट मान पर सेट करता है।angle— शाफ्ट का वर्तमान कोण 0 से 359.99 डिग्री तक लौटाता है।position— यह बताता है कि शाफ्ट डिग्री या घुमावों में कितना घूम चुका है।velocity— शाफ्ट कितनी तेजी से घूम रहा है, यह लौटाता है।reset_position— रोटेशन सेंसर की वर्तमान स्थिति को 0 पर रीसेट करता है।set_reversed— सेट करता है कि रोटेशन सेंसर का आउटपुट उलटा है या नहीं।changed— रोटेशन सेंसर का मान बदलने पर चलने के लिए एक फ़ंक्शन पंजीकृत करता है।
कंस्ट्रक्टर — रोटेशन सेंसर को मैन्युअल रूप से प्रारंभ करें।
Rotation— रोटेशन सेंसर बनाता है।
सेट_स्थिति#
set_position रोटेशन सेंसर की वर्तमान स्थिति को एक मान पर सेट करता है।
किसी प्रोजेक्ट के दौरान शाफ्ट कितनी दूर घूम चुका है, उसे पोजीशन कहते हैं। पोजीशन सेट करने से शाफ्ट को हिलाए बिना उसकी वर्तमान पोजीशन का मान बदल जाता है।
Usage:
rotation_sensor.set_position(position, units)
पैरामीटर |
विवरण |
|---|---|
|
रोटेशन सेंसर को असाइन किया जाने वाला स्थिति मान। यह एक पूर्णांक या दशमलव संख्या हो सकती है। |
|
वैकल्पिक। स्थिति इकाई: |
# Set the Rotation Sensor to 2.5 Turns
rotation_sensor.set_position(2.5, TURNS)
कोण#
angle शाफ्ट के वर्तमान कोण को फ्लोट के रूप में लौटाता है।
एंगल, शाफ्ट की एक घूर्णन के भीतर 0 से 359.99 डिग्री तक की सटीक स्थिति को दर्शाता है। प्रोजेक्ट शुरू होने पर या रोबोट बंद होने पर यह रीसेट नहीं होता है।
Usage:
rotation_sensor.angle(units)
पैरामीटर |
विवरण |
|---|---|
|
वैकल्पिक। कोण इकाई: |
पद#
position यह बताता है कि शाफ्ट कितनी दूर तक घूम चुका है।
कोण के विपरीत, स्थिति 359.99 डिग्री से अधिक बढ़ सकती है या 0 डिग्री से नीचे घट सकती है। स्थिति यह ट्रैक करती है कि किसी प्रोजेक्ट के दौरान शाफ्ट कितनी आगे या पीछे घूमता है और आवश्यकतानुसार इसे रीसेट किया जा सकता है।
Usage:
rotation_sensor.position(units)
पैरामीटर |
विवरण |
|---|---|
|
वैकल्पिक। स्थिति इकाई: |
वेग#
velocity यह बताता है कि शाफ्ट कितनी तेजी से घूम रहा है।
Usage:
rotation_sensor.velocity(units)
पैरामीटर |
विवरण |
|---|---|
|
वेग इकाई: |
स्थिति रीसेट करें#
reset_position रोटेशन सेंसर की वर्तमान स्थिति को 0 पर रीसेट करता है।
Usage:
rotation_sensor.reset_position()
पैरामीटर |
विवरण |
|---|---|
इस विधि के कोई मानदंड नहीं हैं। |
सेट_रिवर्सड#
set_reversed यह निर्धारित करता है कि रोटेशन सेंसर का आउटपुट उलटा है या नहीं।
उलटने पर, धनात्मक मान ऋणात्मक हो जाते हैं और ऋणात्मक मान धनात्मक हो जाते हैं। यह विधि reverse कंस्ट्रक्टर का उपयोग करते समय True पैरामीटर को Rotation पर सेट करने के समान काम करती है।
Usage:
rotation_sensor.set_reversed(value)
पैरामीटर |
विवरण |
|---|---|
|
रोटेशन सेंसर आउटपुट को उलटना है या नहीं: |
बदला हुआ#
changed रोटेशन सेंसर के मान में परिवर्तन होने पर कॉल किए जाने वाले फ़ंक्शन को पंजीकृत करता है।
Usage:
rotation_sensor.changed(callback, arg)
पैरामीटर |
विवरण |
|---|---|
|
एक पूर्व-परिभाषित फ़ंक्शन जो रोटेशन सेंसर के मान में परिवर्तन होने पर चलता है। |
|
वैकल्पिक। कॉलबैक फ़ंक्शन को पास करने के लिए तर्क युक्त एक टपल। अधिक जानकारी के लिए पैरामीटर के साथ फ़ंक्शन का उपयोग करना देखें। |
def my_function():
  brain.screen.print("Rotated!")

# Call my_function whenever rotation_sensor's value changes
rotation_sensor.changed(my_function)
निर्माता#
कंस्ट्रक्टर का उपयोग मैन्युअल रूप से Rotation ऑब्जेक्ट बनाने के लिए किया जाता है, जैसे कि VEXcode के बाहर रोटेशन सेंसर को कॉन्फ़िगर करते समय।
Rotation#
Rotation एक रोटेशन सेंसर ऑब्जेक्ट बनाता है।
Usage:
Rotation(smartport)
पैरामीटर |
विवरण |
|---|---|
|
रोटेशन सेंसर जिस स्मार्ट पोर्ट से जुड़ा है, उसे |
|
वैकल्पिक। रोटेशन सेंसर आउटपुट को उलटना है या नहीं: |
# Create an inverted Rotation Sensor in Port 10
rotation_sensor = Rotation(Ports.PORT10, True)