
Forgásérzékelő#
Bevezetés#
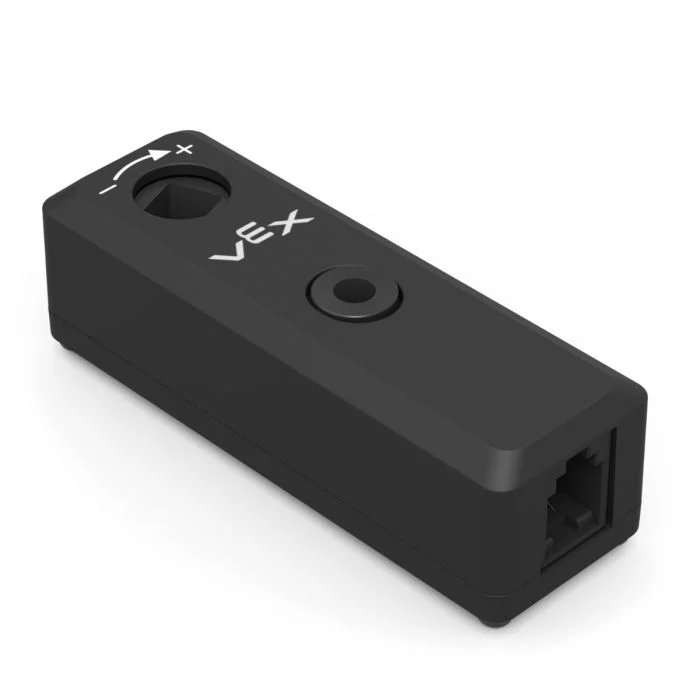
A Forgásérzékelő egy tengely forgását méri. Bárhol használható egy roboton, ahol egy tengely forog, még akkor is, ha a tengely nincs közvetlenül motorhoz csatlakoztatva.
A motor beépített jeladóval rendelkezik, amely képes követni a saját forgását. A forgásérzékelő úgy működik, mint egy külső jeladó, amely egy különálló tengely forgását képes követni.
A forgásérzékelő vissza tudja adni a tengely szögét, helyzetét és sebességét. A szög a tengely abszolút helyzete 0 és 359,99 fok között. Nem áll vissza alaphelyzetbe a projekt indításakor vagy a robot kikapcsolásakor. A pozíció nyomon követi, hogy a tengely hány fokot vagy fordulatot forgott előre vagy hátra egy projekt során, és szükség szerint visszaállítható.
A forgásérzékelő kompatibilis az 1/8 hüvelykes és 1/4 hüvelykes szabványos VEX tengelyekkel.
Ez az oldal rotation_sensor értéket használja példaként a forgásérzékelő nevére. Szükség szerint cserélje ki a saját konfigurált névre.
Az alábbiakban felsoroljuk az elérhető módszereket:
set_position— Beállítja a forgásérzékelő aktuális pozícióját egy adott értékre.angle— Visszaadja a tengely aktuális szögét 0 és 359,99 fok között.position— Visszaadja, hogy a tengely milyen messzire fordult el fokban vagy fordulatban.velocity— Visszaadja a tengely forgási sebességét.reset_position— Visszaállítja a forgásérzékelő aktuális pozícióját 0-ra.set_reversed— Beállítja, hogy a forgásérzékelő kimenete megforduljon-e.changed— Regisztrál egy függvényt, amely akkor fut, amikor a forgásérzékelő értéke megváltozik.
Konstruktor — Forgásérzékelő manuális inicializálása.
Rotation— Létrehoz egy forgásérzékelőt.
beállított_pozíció#
set_position beállítja a forgásérzékelő aktuális pozícióját egy értékre.
A pozíció azt jelenti, hogy a tengely milyen messzire fordult el egy projekt során. A pozíció beállítása a tengely elmozdítása nélkül módosítja az aktuális pozícióértéket.
Usage:
rotation_sensor.set_position(position, units)
Paraméterek |
Leírás |
|---|---|
|
A forgásérzékelőhöz rendelendő pozícióérték. Ez lehet egész vagy tizedes szám. |
|
Opcionális. A pozíció mértékegysége: |
# Set the Rotation Sensor to 2.5 Turns
rotation_sensor.set_position(2.5, TURNS)
szög#
angle Visszaadja a tengely aktuális szögét lebegőpontos értékként.
A szög a tengely abszolút helyzetét jelzi egy fordulaton belül, 0 és 359,99 fok között. Nem áll vissza alaphelyzetbe a projekt indításakor vagy a robot kikapcsolásakor.
Usage:
rotation_sensor.angle(units)
Paraméterek |
Leírás |
|---|---|
|
Opcionális. A szög mértékegysége: |
pozíció#
position visszaadja, hogy milyen messzire fordult el a tengely.
A szöggel ellentétben a pozíció 359,99 fok fölé nőhet, vagy 0 fok alá csökkenhet. A pozíció nyomon követi, hogy a tengely milyen messzire forog előre vagy hátra egy projekt során, és szükség szerint visszaállítható.
Usage:
rotation_sensor.position(units)
Paraméterek |
Leírás |
|---|---|
|
Opcionális. A pozíció mértékegysége: |
sebesség#
velocity a tengely forgási sebességét adja vissza.
Usage:
rotation_sensor.velocity(units)
Paraméterek |
Leírás |
|---|---|
|
A sebesség mértékegysége: |
visszaállítási_pozíció#
reset_position visszaállítja a forgásérzékelő aktuális pozícióját 0-ra.
Usage:
rotation_sensor.reset_position()
Paraméterek |
Leírás |
|---|---|
Ennek a metódusnak nincsenek paraméterei. |
megfordított_beállítás#
set_reversed Beállítja, hogy a forgásérzékelő kimenete megforduljon-e.
Megfordításkor a pozitív értékek negatívvá, a negatív értékek pedig pozitívvá válnak. Ez a metódus ugyanúgy működik, mintha a reverse paramétert True értékre állítanánk a Rotation konstruktor használatakor.
Usage:
rotation_sensor.set_reversed(value)
Paraméterek |
Leírás |
|---|---|
|
A forgásérzékelő kimenetének megfordítása: |
megváltozott#
changed regisztrál egy függvényt, amely minden alkalommal meghívódik, amikor a forgásérzékelő értéke megváltozik.
Usage:
rotation_sensor.changed(callback, arg)
Paraméterek |
Leírás |
|---|---|
|
Egy korábban definiált függvény, amely akkor fut le, amikor a forgásérzékelő értéke megváltozik. |
|
Opcionális. Egy tuple, amely argumentumokat tartalmaz a visszahívó függvénynek átadandó. További információkért lásd a Függvények használata paraméterekkel részt. |
def my_function():
  brain.screen.print("Rotated!")

# Call my_function whenever rotation_sensor's value changes
rotation_sensor.changed(my_function)
Konstruktőr#
A konstruktorokat Rotation objektumok manuális létrehozására használjuk, például egy forgásérzékelő VEXcode-on kívüli konfigurálásakor.
Rotation#
Rotation parancs egy Rotation Sensor objektumot hoz létre.
Usage:
Rotation(smartport)
Paraméter |
Leírás |
|---|---|
|
Az a Smart Port, amelyhez a forgásérzékelő csatlakozik, |
|
Opcionális. A forgásérzékelő kimenetének megfordítása: |
# Create an inverted Rotation Sensor in Port 10
rotation_sensor = Rotation(Ports.PORT10, True)