
दूरी सेंसर#
परिचय#
दूरी संवेदक यह पता लगा सकता है कि कोई वस्तु संवेदक के सामने है या नहीं और उसकी दूरी बता सकता है। यह संवेदक वस्तु का सापेक्ष वेग भी बता सकता है और अनुमान लगा सकता है कि वस्तु छोटी, मध्यम या बड़ी है।
डिस्टेंस सेंसर 20 मिमी से 2000 मिमी की रेंज में काम करता है।
200 मिमी से कम दूरी पर सटीकता लगभग ±15 मिमी होती है। 200 मिमी से अधिक दूरी पर सटीकता बढ़कर लगभग 5% हो जाती है।
डिस्टेंस सेंसर में क्लास 1 लेजर का उपयोग किया जाता है। यह सीधे आगे की ओर डिटेक्शन करता है और कक्षा के लिए सुरक्षित है।
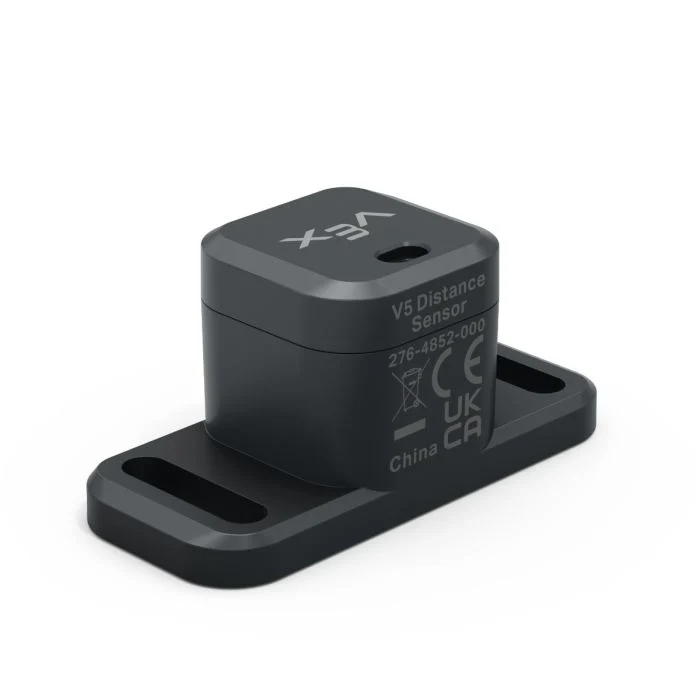
इस पृष्ठ पर उदाहरण के तौर पर दूरी सेंसर का नाम distance_sensor दिया गया है। आवश्यकतानुसार इसे अपने कॉन्फ़िगर किए गए नाम से बदलें।
नीचे उपलब्ध विधियों की सूची दी गई है:
object_distance— दूरी सेंसर और निकटतम पता लगाए गए ऑब्जेक्ट के बीच की दूरी लौटाता है।object_velocity— यह बताता है कि पता लगाया गया ऑब्जेक्ट डिस्टेंस सेंसर की ओर या उससे दूर कितनी तेज़ी से बढ़ रहा है।object_size— पता लगाए गए ऑब्जेक्ट का अनुमानित आकार लौटाता है।is_object_detected— यह बताता है कि दूरी सेंसर वर्तमान में किसी वस्तु का पता लगाता है या नहीं।changed— जब भी दूरी सेंसर का मान बदलता है, तब चलाने के लिए एक फ़ंक्शन पंजीकृत करता है।
कंस्ट्रक्टर — दूरी सेंसर को मैन्युअल रूप से आरंभ करता है।
Distance— दूरी सेंसर बनाता है।
वस्तु_दूरी#
object_distance दूरी सेंसर और निकटतम पता लगाए गए ऑब्जेक्ट के बीच की दूरी को दशमलव (फ्लोट) के रूप में लौटाता है।
Usage:
distance_sensor.object_distance(units)
पैरामीटर |
विवरण |
|---|---|
|
वैकल्पिक। दूरी की इकाई: |
# Drive forward until the object is within 50 mm away
drivetrain.drive(FORWARD)
while not distance_sensor.object_distance(MM) < 50:
  pass
drivetrain.stop()
वस्तु_वेग#
object_velocity पता लगाए गए ऑब्जेक्ट के सापेक्ष वेग को दशमलव (फ्लोट) के रूप में मीटर प्रति सेकंड में लौटाता है।
वेग यह दर्शाता है कि वस्तु दूरी संवेदक की ओर या उससे दूर कितनी तेज़ी से गति कर रही है। 0 के निकट का मान दर्शाता है कि वस्तु संवेदक के सापेक्ष अधिक गति नहीं कर रही है।
Usage:
distance_sensor.object_velocity()
पैरामीटर |
विवरण |
|---|---|
इस विधि के कोई मानदंड नहीं हैं। |
वस्तु का आकार#
object_size दूरी सेंसर द्वारा पता लगाए गए ऑब्जेक्ट का अनुमानित आकार लौटाता है।
डिस्टेंस सेंसर, पता लगाई गई वस्तु द्वारा सेंसर के दृश्य क्षेत्र के कितने हिस्से को कवर किया गया है, इसके आधार पर वस्तु के आकार का अनुमान लगाता है।
ObjectSizeType(0, “NONE”)— कोई ऑब्जेक्ट नहीं पाया गया.ObjectSizeType(1, “SMALL”)— एक छोटी वस्तु का पता चला है।ObjectSizeType(2, “MEDIUM”)— एक मध्यम वस्तु का पता चला है।ObjectSizeType(3, “LARGE”)— एक बड़ी वस्तु का पता चला है।
Usage:
distance_sensor.object_size()
पैरामीटर |
विवरण |
|---|---|
इस विधि के कोई मानदंड नहीं हैं। |
वस्तु का पता चला है#
is_object_detected यह बताता है कि क्या डिस्टेंस सेंसर वर्तमान में किसी वस्तु का पता लगा रहा है।
True— दूरी सेंसर किसी वस्तु का पता लगाता है।False— दूरी सेंसर किसी वस्तु का पता नहीं लगाता है।
Usage:
distance_sensor.is_object_detected()
पैरामीटर |
विवरण |
|---|---|
इस विधि के कोई मानदंड नहीं हैं। |
# Drive forward until the object is within 50 mm away
while True:
  drivetrain.drive(FORWARD)
  if distance_sensor.is_object_detected():
    if distance_sensor.object_distance(MM) < 50:
      drivetrain.stop()
      break
बदला हुआ#
changed एक फ़ंक्शन को पंजीकृत करता है जिसे दूरी सेंसर के मान में परिवर्तन होने पर कॉल किया जाएगा।
Usage:
distance_sensor.changed(callback, arg)
पैरामीटर |
विवरण |
|---|---|
|
एक पूर्व-परिभाषित फ़ंक्शन जो दूरी सेंसर के मान में परिवर्तन होने पर निष्पादित होता है। |
|
वैकल्पिक। कॉलबैक फ़ंक्शन को पास करने के लिए तर्क युक्त एक टपल। अधिक जानकारी के लिए पैरामीटर के साथ फ़ंक्शन का उपयोग करना देखें। |
def my_function():
  brain.screen.print("Distance changed")

# Call my_function whenever distance_sensor's value changes
distance_sensor.changed(my_function)
निर्माता#
कंस्ट्रक्टर का उपयोग मैन्युअल रूप से Distance ऑब्जेक्ट बनाने के लिए किया जाता है, जैसे कि VEXcode के बाहर डिस्टेंस सेंसर को कॉन्फ़िगर करते समय।
Distance#
Distance एक डिस्टेंस सेंसर ऑब्जेक्ट बनाता है।
Usage:
Distance(smartport)
पैरामीटर |
विवरण |
|---|---|
|
स्मार्ट पोर्ट जिससे डिस्टेंस सेंसर जुड़ा हुआ है, उसे |
# Create a Distance Sensor in Port 10
distance_sensor = Distance(Ports.PORT10)