
Sumbu#
Perkenalan#
Kelas axis adalah kelas turunan dari kelas controller. Kelas ini menyediakan akses ke nilai sumbu joystick controller dan callback perubahan sumbu joystick.
Objek sumbu axis diakses melalui objek pengontrol controller Objek tersebut tidak dibuat secara langsung.
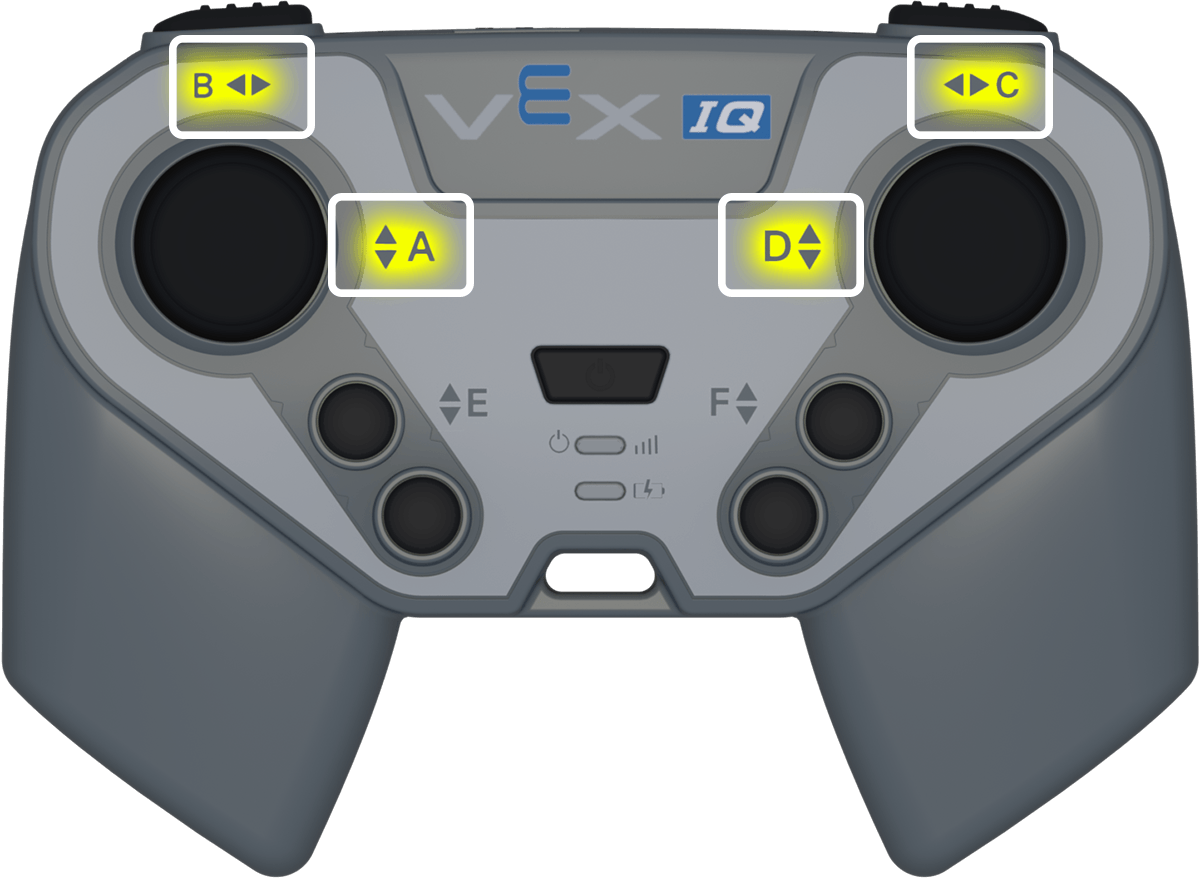
Mengakses#
Kelas controller menyediakan objek sumbu berikut. Setiap objek merupakan instance dari kelas axis.
Objek Sumbu |
Contoh Penggunaan |
Keterangan |
|---|---|---|
|
|
Sumbu horizontal joystick kanan. |
|
|
Sumbu vertikal joystick kanan. |
|
|
Sumbu vertikal joystick kiri. |
|
|
Sumbu horizontal joystick kiri. |
Catatan#
Sebelum menggunakan fungsi anggota sumbu
axis, buat objek pengontrolcontroller.Posisi
positionmengembalikan nilai dari-100hingga100.
// Create a controller object
controller Controller = controller();
Fungsi Keanggotaan#
Kelas axis mencakup fungsi anggota berikut:
Getter — Membaca posisi sumbu joystick.
position— Mengembalikan posisi sumbu joystick.
Callback — Menjalankan fungsi ketika posisi joystick berubah di sepanjang sumbu.
changed— Menjalankan fungsi ketika posisi joystick berubah sepanjang sumbu tersebut.
Pencari#
position#
position mengembalikan posisi sumbu joystick sebagai nilai dari -100 hingga 100.
Fungsi yang Tersedia
int32_t position(percentUnits units = percentUnits::pct) const;
Parameter |
Jenis |
Keterangan |
|---|---|---|
|
|
Opsional. Satuan yang digunakan untuk nilai sumbu yang dikembalikan. Nilai default adalah |
Nilai Kembalian
Mengembalikan nilai int32_t dari -100 hingga 100.
100— Sumbu joystick digerakkan sepenuhnya ke arah positif.0— Sumbu joystick berada di tengah.-100— Sumbu joystick digerakkan sepenuhnya ke arah negatif.
Contoh
// Turn with the left joystick
while (true) {
  if (Controller.Axis4.position() > 10) {
    Drivetrain.turn(right);
  }
  else if (Controller.Axis4.position() < -10) {
    Drivetrain.turn(left);
  }
  else {
    Drivetrain.stop();
  }

  wait(20, msec);
}
Panggilan balik#
changed#
changed menjalankan sebuah fungsi ketika posisi joystick berubah sepanjang sumbu tersebut.
Fungsi yang Tersedia
void changed(void (* callback)(void)) const;
Parameter |
Jenis |
Keterangan |
|---|---|---|
|
|
Sebuah fungsi yang akan dijalankan setiap kali posisi joystick berubah sepanjang sumbu tersebut. |
Parameter |
Jenis |
Keterangan |
|---|---|---|
|
|
Fungsi callback yang telah didefinisikan sebelumnya yang dipanggil secara otomatis ketika nilai sumbu berubah. Fungsi tersebut harus sesuai dengan tanda tangan callback yang dibutuhkan. Lihat Fungsi Callback untuk informasi lebih lanjut. |
Fungsi ini tidak mengembalikan nilai.
Contoh
Definisikan fungsi callback di luar main.
Definisikan fungsi callback (di luar
int main())// Play a sound when the left joystick moves void sounds() { Brain.playSound(siren); wait(1, seconds); }Daftarkan fungsi callback di dalam
int main()int main() { /* vexcodeInit() is only required when using VEXcode. Remove vexcodeInit() if compiling in VS Code. */ vexcodeInit(); // Call the function when the left joystick moves Controller.Axis4.changed(sounds); }