
കൺട്രോളർ#
ആമുഖം#
VEX IQ (രണ്ടാം തലമുറ) കൺട്രോളറിൽ ബട്ടണുകളും രണ്ട് ജോയ്സ്റ്റിക്കുകളും ഉണ്ട്. ബട്ടൺ അമർത്തലുകൾ പരിശോധിക്കുന്നതിനും, ജോയ്സ്റ്റിക്ക് ചലനം വായിക്കുന്നതിനും, കോൺഫിഗർ ചെയ്ത കൺട്രോളർ പ്രവർത്തനങ്ങൾ പ്രാപ്തമാക്കുന്നതിനോ അപ്രാപ്തമാക്കുന്നതിനോ, അല്ലെങ്കിൽ കൺട്രോളർ ഇവന്റുകൾ സംഭവിക്കുമ്പോൾ ബ്ലോക്കുകൾ പ്രവർത്തിപ്പിക്കുന്നതിനും കൺട്രോളർ ബ്ലോക്കുകൾ ഉപയോഗിക്കാം.
IQ (രണ്ടാം തലമുറ) തലച്ചോറിന് ഒരു IQ (രണ്ടാം തലമുറ) അല്ലെങ്കിൽ IQ (ഒന്നാം തലമുറ) കൺട്രോളറുമായി ബന്ധിപ്പിക്കാൻ കഴിയും. ഒരു IQ (ഒന്നാം തലമുറ) കൺട്രോളറിൽ ഒരു നീല സ്മാർട്ട് റേഡിയോ ഇൻസ്റ്റാൾ ചെയ്തിരിക്കണം.
കോൺഫിഗർ ചെയ്ത കൺട്രോളർ പ്രവർത്തനങ്ങൾ എന്നത് ഡിവൈസസ് മെനുവിൽ സജ്ജീകരിച്ചിരിക്കുന്ന കൺട്രോളർ പെരുമാറ്റങ്ങളാണ്. ഒരു പ്രോജക്റ്റ് സമയത്ത് കോൺഫിഗർ ചെയ്ത പ്രവർത്തനങ്ങൾ താൽക്കാലികമായി പ്രാപ്തമാക്കാനോ അപ്രാപ്തമാക്കാനോ കൺട്രോളർ പ്രാപ്തമാക്കുക/നിർജ്ജീവമാക്കുക ബ്ലോക്ക് ഉപയോഗിക്കുക.
എല്ലാ ബ്ലോക്കുകളുടെയും ഒരു ലിസ്റ്റ് താഴെ കൊടുക്കുന്നു:
മൂല്യങ്ങൾ — കൺട്രോളർ ബട്ടൺ സ്റ്റാറ്റസ് പരിശോധിക്കുക അല്ലെങ്കിൽ ജോയിസ്റ്റിക്ക് സ്ഥാനം വായിക്കുക.
കൺട്രോളർ ബട്ടൺ അമർത്തിയോ? — തിരഞ്ഞെടുത്ത ഒരു കൺട്രോളർ ബട്ടൺ അമർത്തുന്നുണ്ടോ എന്ന് നൽകുന്നു.
കൺട്രോളർ അച്ചുതണ്ട് സ്ഥാനം — തിരഞ്ഞെടുത്ത ഒരു അച്ചുതണ്ടിലൂടെ ജോയിസ്റ്റിക്ക് സ്ഥാനം നൽകുന്നു.
പ്രവർത്തനങ്ങൾ — കോൺഫിഗർ ചെയ്ത കൺട്രോളർ പ്രവർത്തനങ്ങൾ പ്രവർത്തനക്ഷമമാക്കുക അല്ലെങ്കിൽ പ്രവർത്തനരഹിതമാക്കുക, അല്ലെങ്കിൽ കൺട്രോളർ ഇൻപുട്ട് മാറുമ്പോൾ ബ്ലോക്കുകൾ പ്രവർത്തിപ്പിക്കുക.
കൺട്രോളർ പ്രാപ്തമാക്കുക/നിർജ്ജീവമാക്കുക — ഉപകരണ മെനുവിൽ കോൺഫിഗർ ചെയ്തിരിക്കുന്ന കൺട്രോളർ പ്രവർത്തനങ്ങൾ പ്രവർത്തനക്ഷമമാക്കുകയോ പ്രവർത്തനരഹിതമാക്കുകയോ ചെയ്യുന്നു.
കൺട്രോളർ ബട്ടൺ ഉപയോഗിക്കുമ്പോൾ — തിരഞ്ഞെടുത്ത ഒരു ബട്ടൺ അമർത്തുമ്പോഴോ റിലീസ് ചെയ്യുമ്പോഴോ അറ്റാച്ചുചെയ്ത സ്റ്റാക്ക് പ്രവർത്തിപ്പിക്കുന്നു.
കൺട്രോളർ അച്ചുതണ്ട് മാറ്റുമ്പോൾ — തിരഞ്ഞെടുത്ത അച്ചുതണ്ടിൽ ഒരു ജോയിസ്റ്റിക്കിന്റെ സ്ഥാനം മാറുമ്പോൾ അറ്റാച്ചുചെയ്ത സ്റ്റാക്ക് പ്രവർത്തിപ്പിക്കുന്നു.
മൂല്യങ്ങൾ#
കൺട്രോളർ ബട്ടൺ അമർത്തിയോ?#
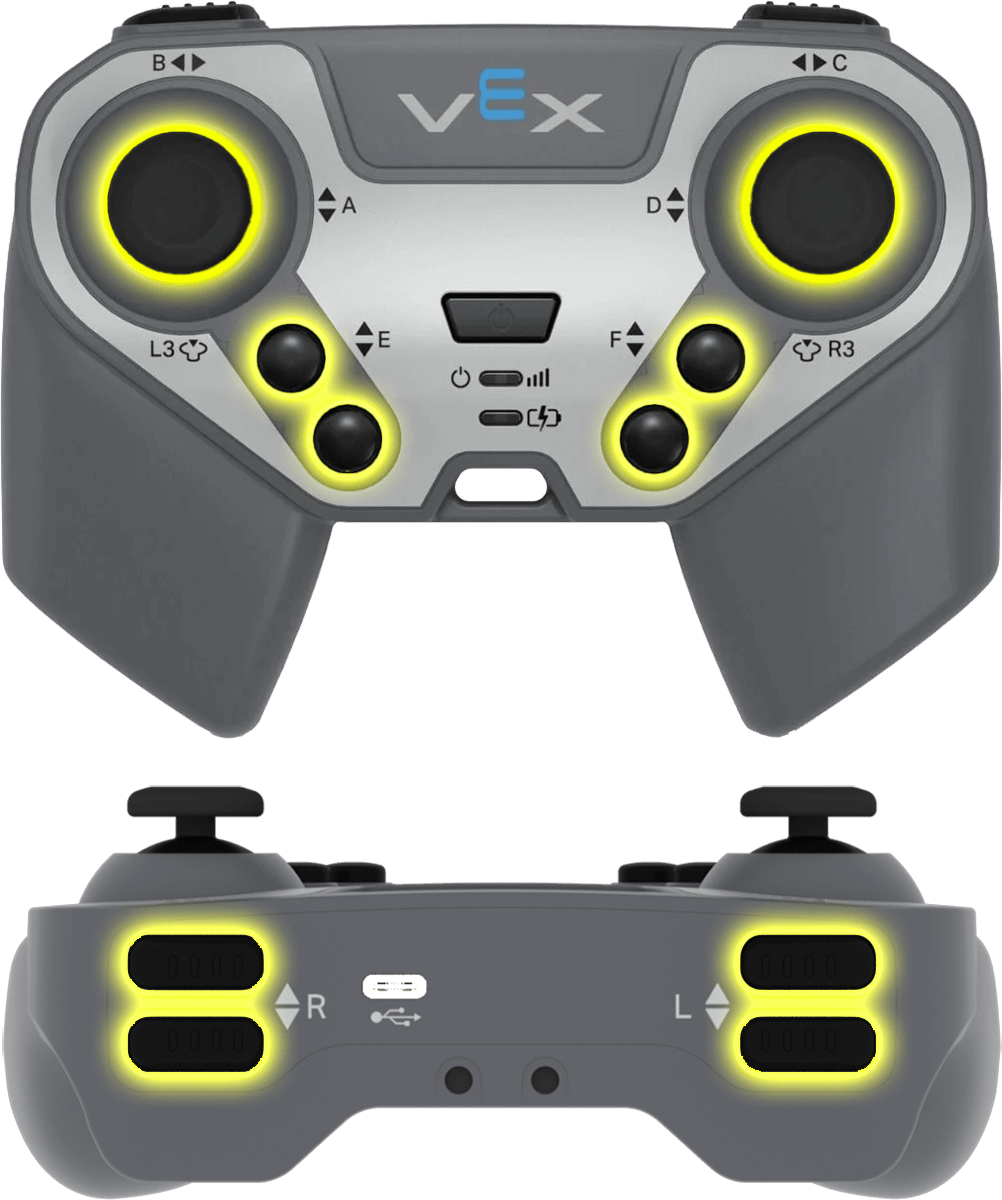
കൺട്രോളർ ബട്ടൺ അമർത്തിയോ? ബൂളിയൻ ബ്ലോക്ക് തിരഞ്ഞെടുത്ത ഒരു കൺട്രോളർ ബട്ടൺ അമർത്തുന്നുണ്ടോ എന്ന് നൽകുന്നു.
<Controller [E ▲ v] അമർത്തിയോ?>
പാരാമീറ്റർ |
വിവരണം |
|---|---|
ബട്ടൺ |
പരിശോധിക്കേണ്ട ബട്ടൺ:
|
ഉദാഹരണം
ആരംഭിക്കുമ്പോൾ
[Move forward while the R ▲ button is pressed.]
എന്നും
<Controller [R ▲ v] അമർത്തിയോ?> ആണെങ്കിൽ
[മുന്നോട്ട് v] ദിശയിൽ ഡ്രൈവ് ചെയ്യുക
അല്ലെങ്കിൽ
ഡ്രൈവ് നിർത്തുക
अंत
अंत
കൺട്രോളർ അച്ചുതണ്ട് സ്ഥാനം#
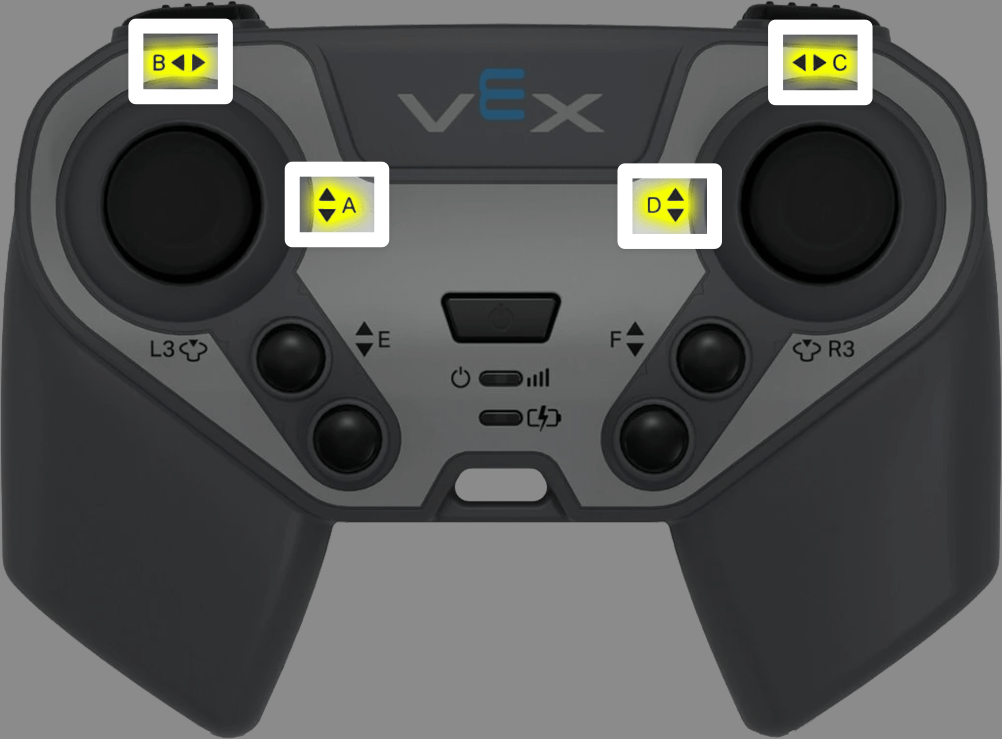
കൺട്രോളർ ആക്സിസ് പൊസിഷൻ റിപ്പോർട്ടർ ബ്ലോക്ക്, തിരഞ്ഞെടുത്ത ഒരു അക്ഷത്തിൽ ജോയിസ്റ്റിക്ക് സ്ഥാനം -100 മുതൽ 100 വരെയുള്ള ഒരു സംഖ്യയായി നൽകുന്നു.
(Controller [A v] സ്ഥാനം)
പാരാമീറ്റർ |
വിവരണം |
|---|---|
അച്ചുതണ്ട് |
റിപ്പോർട്ട് ചെയ്യേണ്ട ജോയിസ്റ്റിക്ക് അച്ചുതണ്ട്:
|
ഉദാഹരണം
ആരംഭിക്കുമ്പോൾ
[Turn depending on the position of the right joystick.]
എന്നും
<(Controller [C v] സ്ഥാനം) [math_less_than v] [0]> ആണെങ്കിൽ
[ഇടത് v] ദിശയിൽ തിരിക്കുക
അല്ലെങ്കിൽ <(Controller [C v] സ്ഥാനം) [math_greater_than v] [0]> ആണെങ്കിൽ
[വലത് v] ദിശയിൽ തിരിക്കുക
അല്ലെങ്കിൽ
ഡ്രൈവ് നിർത്തുക
अंत
अंत
പ്രവർത്തനങ്ങൾ#
കൺട്രോളർ പ്രാപ്തമാക്കുക/പ്രവർത്തനരഹിതമാക്കുക#
കൺട്രോളർ എനേബിൾ/ഡിസേബിൾ സ്റ്റാക്ക് ബ്ലോക്ക് ഡിവൈസസ് മെനുവിൽ കോൺഫിഗർ ചെയ്തിരിക്കുന്ന കൺട്രോളർ പ്രവർത്തനങ്ങൾ പ്രവർത്തനക്ഷമമാക്കുകയോ പ്രവർത്തനരഹിതമാക്കുകയോ ചെയ്യുന്നു.
Controller [പ്രവർത്തനരഹിതമാക്കുക v]
പാരാമീറ്റർ |
വിവരണം |
|---|---|
സംസ്ഥാനം |
കൺട്രോളർ കോൺഫിഗർ ചെയ്ത പ്രവർത്തന നില: പ്രവർത്തനരഹിതമാക്കുക അല്ലെങ്കിൽ പ്രവർത്തനക്ഷമമാക്കുക. |
ഉദാഹരണം
ആരംഭിക്കുമ്പോൾ
[Disable controller configured actions until the drive movement is done.]
Controller [പ്രവർത്തനരഹിതമാക്കുക v]
[മുന്നോട്ട് v] ദിശയിൽ (6) [ഇഞ്ച് v] ഡ്രൈവ് ചെയ്യുക ▶
Controller [പ്രവർത്തനക്ഷമമാക്കുക v]
കൺട്രോളർ ബട്ടൺ ചെയ്യുമ്പോൾ#
തിരഞ്ഞെടുത്ത ഒരു കൺട്രോളർ ബട്ടൺ അമർത്തുമ്പോഴോ വിടുമ്പോഴോ കൺട്രോളർ ബട്ടൺ ഹാറ്റ് ബ്ലോക്ക് അറ്റാച്ചുചെയ്ത സ്റ്റാക്ക് പ്രവർത്തിപ്പിക്കുന്നു.
Controller ബട്ടൺ [E ▲ v] [അമർത്തി v] ആകുമ്പോൾ
പാരാമീറ്റർ |
വിവരണം |
|---|---|
ബട്ടൺ |
പരിശോധിക്കേണ്ട ബട്ടൺ:
|
ബട്ടൺ സ്റ്റാറ്റസ് |
അറ്റാച്ച് ചെയ്ത സ്റ്റാക്ക് ട്രിഗർ ചെയ്യുന്ന ബട്ടൺ ഇവന്റ്: അമർത്തി അല്ലെങ്കിൽ വിടുക. |
ഉദാഹരണം
Controller ബട്ടൺ [R ▲ v] [അമർത്തി v] ആകുമ്പോൾ
[Turn when the R ▲ button is pressed.]
[വലത് v] ദിശയിൽ (90) ഡിഗ്രി തിരിക്കുക ▶
കൺട്രോളർ അച്ചുതണ്ട് മാറുമ്പോൾ#
തിരഞ്ഞെടുത്ത അക്ഷത്തിൽ ഒരു ജോയിസ്റ്റിക്കിന്റെ സ്ഥാനം മാറുമ്പോൾ, കൺട്രോളർ അച്ചുതണ്ട് മാറുമ്പോൾ ഹാറ്റ് ബ്ലോക്ക് അറ്റാച്ചുചെയ്ത സ്റ്റാക്കിനെ പ്രവർത്തിപ്പിക്കുന്നു.
Controller ആക്സിസ് [A v] മാറുമ്പോൾ
പാരാമീറ്റർ |
വിവരണം |
|---|---|
അച്ചുതണ്ട് |
പരിശോധിക്കേണ്ട ജോയിസ്റ്റിക്ക് അച്ചുതണ്ട്:
|
ഉദാഹരണം
Controller ആക്സിസ് [C v] മാറുമ്പോൾ
[Turn when the joystick's position changes along axis C.]
[വലത് v] ദിശയിൽ (90) ഡിഗ്രി തിരിക്കുക ▶