移动你的机器人#
Moving Your Robot
本教程将引导您使用 drive for 模块在 VEXcode 123 中使您的 VEX 123 机器人前进和后退。教程结束时,您将拥有一个可以驱动机器人前进,然后再后退的项目。
在 when started 模块下方连接两个 drive for 模块。
启动时,下方连接了两个用于驱动模块的驱动器。#
当开始
驱动 [向前 v] (1) [步数 v]
驱动 [向前 v] (1) [步数 v]
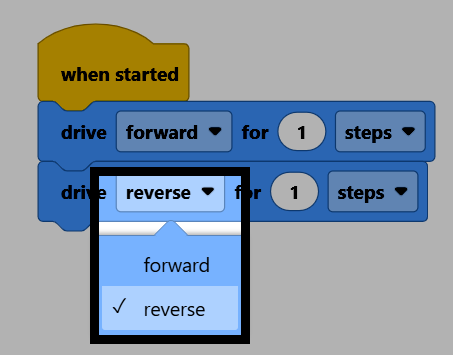
在第二个模块中,将方向参数更改为反转。
请确保机器人已连接到 VEXcode,然后选择“开始”运行项目。机器人将向前行驶一段距离,然后向后行驶相同的距离。