Trasladando tu robot#
Moving Your Robot
Este tutorial te guiará en el uso del bloque drive for para mover tu robot VEX 123 hacia adelante y hacia atrás en VEXcode 123. Al finalizar, tendrás un proyecto que mueve tu robot hacia adelante y luego hacia atrás.
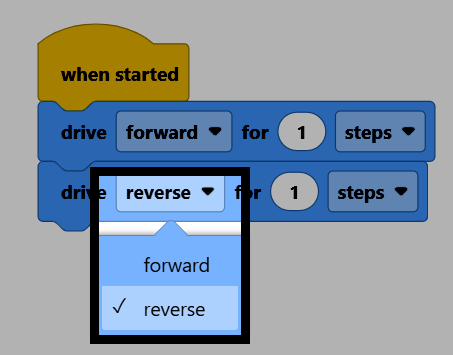
Coloque dos bloques drive for debajo del bloque when started.
Dos unidades de accionamiento para bloques conectados debajo cuando se inician.#
cuando inicie
conducir [adelante v] por (1) [pasos v]
conducir [adelante v] por (1) [pasos v]
En el segundo bloque, cambie el parámetro dirección a invertir.
Asegúrate de que tu robot esté conectado a VEXcode y, a continuación, selecciona Iniciar para ejecutar el proyecto. El robot avanzará y, a continuación, recorrerá la misma distancia en sentido inverso.