Di chuyển Robot của bạn#
Moving Your Robot
Hướng dẫn này sẽ hướng dẫn bạn cách sử dụng khối drive for để điều khiển robot VEX 123 di chuyển tiến và lùi trong VEXcode 123. Sau khi hoàn thành, bạn sẽ có một dự án điều khiển robot di chuyển tiến rồi lùi.
Gắn hai khối drive for bên dưới khối when started.
Hai ổ đĩa cho các khối được kết nối bên dưới khi khởi động.#
khi bắt đầu
lái [tiến v] trong (1) [bước v]
lái [tiến v] trong (1) [bước v]
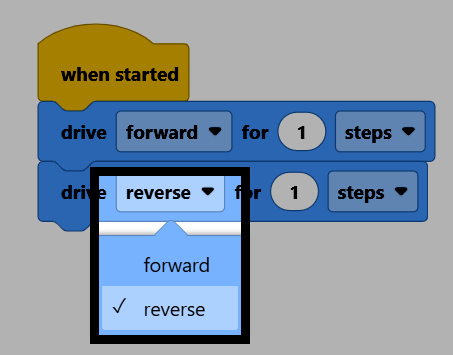
Ở khối thứ hai, hãy thay đổi tham số hướng thành đảo ngược.
Hãy đảm bảo robot của bạn đã được kết nối với VEXcode, sau đó chọn Bắt đầu để chạy dự án. Robot sẽ di chuyển về phía trước, sau đó di chuyển ngược lại cùng quãng đường đó.