Robotin liikuttaminen#
Moving Your Robot
Tässä tutoriaalissa opit käyttämään drive for-lohkoa VEX 123 -robotin liikuttamiseen eteen- ja taaksepäin VEXcode 123:ssa. Lopulta sinulla on projekti, joka ajaa robottiasi eteen- ja taaksepäin.
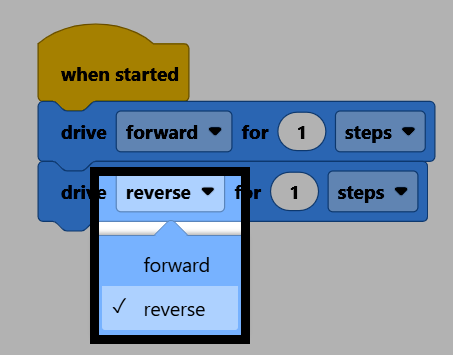
Kiinnitä kaksi drive for -lohkoa when started -lohkon alapuolelle.
Kaksi käyttölaitetta lohkoille, jotka on kytketty alapuolelle käynnistyksen yhteydessä.#
kun käynnistetään
aja [eteenpäin v] (1) [askelta v]
aja [eteenpäin v] (1) [askelta v]
Toisessa lohkossa muuta suunta-parametrin arvoksi käänteinen.
Varmista, että robotti on yhdistetty VEXcodeen, ja valitse sitten Käynnistä projektin suorittamiseksi. Robotti ajaa eteenpäin ja sitten saman matkan taaksepäin.