移動你的機器人#
Moving Your Robot
本教學將引導您使用 drive for 模組在 VEXcode 123 中使您的 VEX 123 機器人前進和後退。教程結束時,您將擁有一個可以驅動機器人前進,然後再後退的項目。
在 when started 模組下方連接兩個 drive for 模組。
啟動時,下方連接了兩個用於驅動模組的驅動器。#
當開始時
行駛 [前方 v] (1) [步 v]
行駛 [前方 v] (1) [步 v]
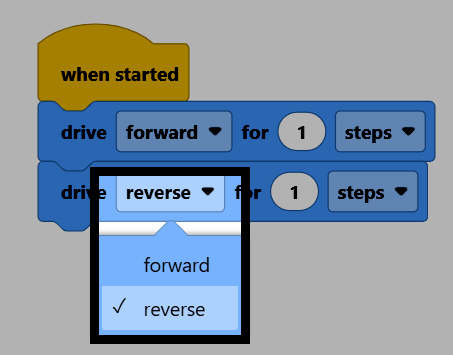
在第二個模組中,將方向參數變更為反轉。
請確保機器人已連接到 VEXcode,然後選擇「開始」運行專案。機器人將向前行駛一段距離,然後向後行駛相同的距離。