ロボットの移動#
Moving Your Robot
このチュートリアルでは、VEXcode 123でdrive forブロックを使用してVEX 123ロボットを前進および後退させる方法を解説します。チュートリアルの最後には、ロボットを前進させた後、後退させるプロジェクトが完成します。
when started ブロックの下に drive for ブロックを 2 つ追加します。
始動時に下部に接続された2つのブロックを駆動する。#
開始したとき
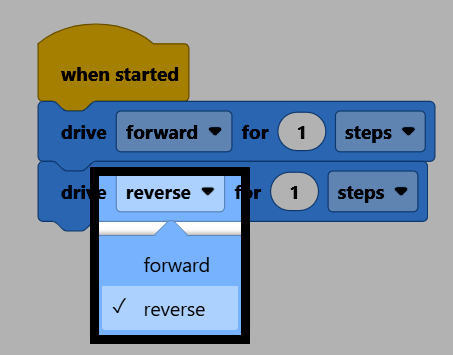
[前進 v] へ (1) [ステップ v] 走行
[前進 v] へ (1) [ステップ v] 走行
2番目のブロックで、direction パラメータをreverseに変更します。
ロボットがVEXcodeに接続されていることを確認してから、「開始」を選択してプロジェクトを実行します。ロボットは前進した後、同じ距離を後退します。