
এনকোডার#
ভূমিকা#
অপটিক্যাল শ্যাফট এনকোডার একটি শ্যাফটের ঘূর্ণন অবস্থান এবং গতি পরিমাপ করে। শ্যাফটটি কতদূর এবং কত দ্রুত ঘোরে তা শনাক্ত করতে এটি অভ্যন্তরীণ অপটিক্যাল সেন্সর ব্যবহার করে, যা চাকার ঘূর্ণন, বাহুর অবস্থান বা অন্যান্য যন্ত্রাংশ ট্র্যাক করার জন্য এটিকে উপযোগী করে তোলে।
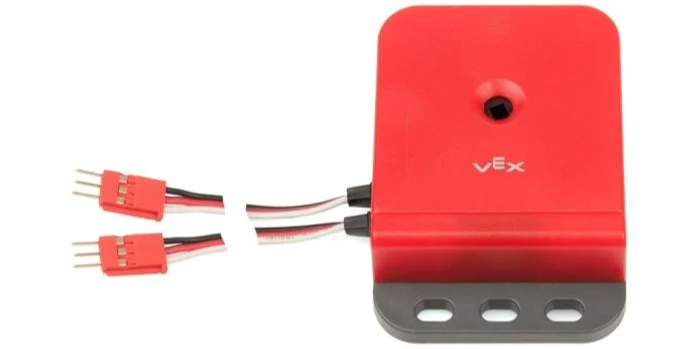
এই পৃষ্ঠায় উদাহরণস্বরূপ অপটিক্যাল শ্যাফট এনকোডারের নাম হিসেবে encoder_a ব্যবহার করা হয়েছে। প্রয়োজন অনুযায়ী এটিকে আপনার নিজস্ব কনফিগার করা নাম দিয়ে প্রতিস্থাপন করুন।
উপলব্ধ পদ্ধতিগুলোর একটি তালিকা নিচে দেওয়া হলো:
set_position– এনকোডারের বর্তমান অবস্থান একটি নির্দিষ্ট মানে সেট করে।reset_position– এনকোডারের বর্তমান অবস্থান 0-তে সেট করে।position– এনকোডারটি কতটুকু ঘুরেছে তা ফেরত দেয়।velocity– এনকোডারের বর্তমান ঘূর্ণন বেগ ফেরত দেয়।
কনস্ট্রাক্টর – ম্যানুয়ালি একটি অপটিক্যাল শ্যাফট এনকোডার ইনিশিয়ালাইজ এবং কনফিগার করুন।
Encoder– একটি অপটিক্যাল শ্যাফট এনকোডার তৈরি করুন।
সেট_পজিশন#
set_position এনকোডারের বর্তমান অবস্থানকে একটি নির্দিষ্ট মানে সেট করে। এটি কোনো মোটর বা অন্য কোনো যন্ত্রাংশ না ঘুরিয়েই ট্র্যাক করা অবস্থান ম্যানুয়ালি সেট করতে ব্যবহার করা যেতে পারে।
Usage:
encoder_a.set_position(position, units)
প্যারামিটার |
বর্ণনা |
|---|---|
|
এনকোডারের অবস্থানকে একটি সংখ্যা হিসাবে সেট করতে হবে। |
|
ঐচ্ছিক। অবস্থান নির্ধারণের একক: |
# Set the encoder's position to 3 turns
encoder_a.set_position(3, TURNS)
রিসেট_পজিশন#
reset_position এনকোডারের বর্তমান অবস্থানকে 0-তে সেট করে।
Usage:
encoder_a.reset_position()
প্যারামিটার |
বর্ণনা |
|---|---|
এই পদ্ধতিতে কোনো প্যারামিটার নেই। |
অবস্থান#
position নির্দেশ করে এনকোডারের সাথে সংযুক্ত শ্যাফটটি কতটুকু ঘুরেছে।
Usage:
encoder_a.position(units)
প্যারামিটার |
বর্ণনা |
|---|---|
|
ঐচ্ছিক। অবস্থান ফেরত দেওয়ার একক: |
বেগ#
velocity এনকোডারের ঘূর্ণন বেগ দশমিক float হিসাবে ফেরত দেয়।
Usage:
encoder_a.velocity(units)
প্যারামিটার |
বর্ণনা |
|---|---|
|
ঐচ্ছিক। বেগ নির্ণয়ের একক: |
নির্মাতা#
VEXcode-এর বাইরে একটি অপটিক্যাল শ্যাফট এনকোডার কনফিগার করার জন্য প্রয়োজনীয় Encoder অবজেক্ট ম্যানুয়ালি তৈরি করতে কনস্ট্রাক্টর ব্যবহার করা হয়।
Encoder#
Encoder একটি অপটিক্যাল শ্যাফট এনকোডার তৈরি করে।
Usage:
Encoder(port)
প্যারামিটার |
বর্ণনা |
|---|---|
|
অপটিক্যাল শ্যাফট এনকোডারটি যে দুটি 3-ওয়্যার পোর্টের সাথে সংযুক্ত তার মধ্যে প্রথমটি:
|
# Create an Optical Shaft Encoder in Port A and B
encoder_a = Encoder(brain.three_wire_port.a)