
Kodare#
Introduktion#
Den optiska axelkodaren mäter axelns rotationsposition och hastighet. Den använder interna optiska sensorer för att detektera hur långt och hur snabbt axeln roterar, vilket gör den användbar för att spåra hjulrotation, armposition eller andra mekanismer.
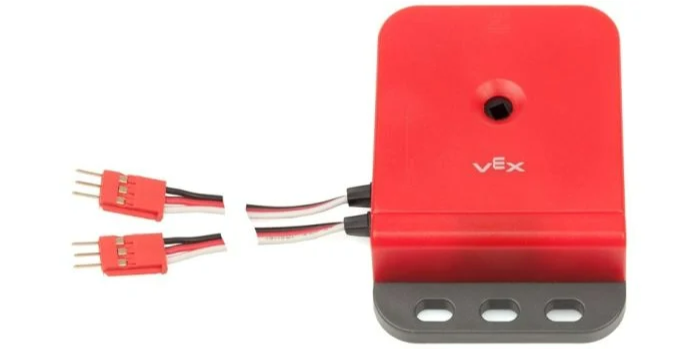
Den här sidan använder encoder_a som exempelnamn för den optiska axelkodaren. Ersätt det med ditt eget konfigurerade namn efter behov.
Nedan följer en lista över tillgängliga metoder:
set_position– Ställer in kodarens aktuella position till ett specifikt värde.reset_position– Ställer in kodarens aktuella position till 0.position– Returnerar hur långt kodaren har roterat.velocity– Returnerar kodarens aktuella rotationshastighet.
Konstruktör – Initiera och konfigurera en optisk axelkodare manuellt.
Encoder– Skapa en optisk axelkodare.
set_position#
set_position ställer in kodarens aktuella position till ett angivet värde. Detta kan användas för att manuellt ställa in den spårade positionen utan att rotera en motor eller annan mekanism.
Usage:
encoder_a.set_position(position, units)
Parameter |
Beskrivning |
|---|---|
|
Kodarens position att ställa in som ett nummer. |
|
Valfritt. Enheten att ställa in positionen med: |
# Set the encoder's position to 3 turns
encoder_a.set_position(3, TURNS)
återställ_position#
reset_position ställer in kodarens aktuella position till 0.
Usage:
encoder_a.reset_position()
Parametrar |
Beskrivning |
|---|---|
Den här metoden har inga parametrar. |
placera#
position returnerar hur långt axeln som är ansluten till pulsgivaren har roterat.
Usage:
encoder_a.position(units)
Parametrar |
Beskrivning |
|---|---|
|
Valfritt. Enheten som positionen ska returneras med: |
hastighet#
velocity returnerar kodarens rotationshastighet som ett decimaltal float.
Usage:
encoder_a.velocity(units)
Parameter |
Beskrivning |
|---|---|
|
Valfritt. Enheten för att returnera hastigheten med: |
Konstruktör#
Konstruktorer används för att manuellt skapa Encoder objekt, vilka är nödvändiga för att konfigurera en optisk axelkodare utanför VEXcode.
Encoder#
Encoder skapar en optisk axelkodare.
Usage:
Encoder(port)
Parameter |
Beskrivning |
|---|---|
|
Den första av de två 3-trådsportarna som den optiska axelkodaren är ansluten till:
|
# Create an Optical Shaft Encoder in Port A and B
encoder_a = Encoder(brain.three_wire_port.a)