
Encoder#
Invoering#
De optische as-encoder meet de rotatiepositie en -snelheid van een as. Met behulp van interne optische sensoren detecteert hij de draaihoek en de snelheid van de as, waardoor hij nuttig is voor het volgen van wielrotatie, armpositie of andere mechanismen.
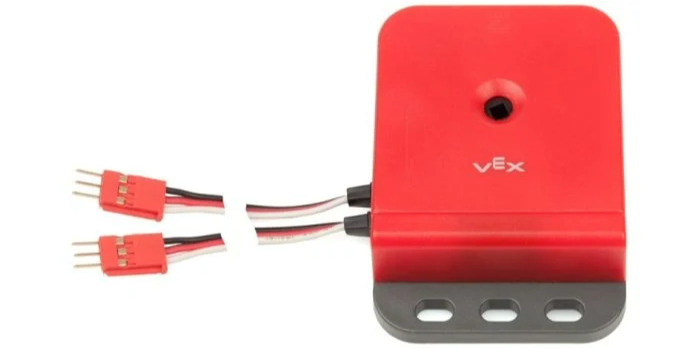
Op deze pagina wordt encoder_a als voorbeeldnaam voor een optische as-encoder gebruikt. Vervang dit door uw eigen geconfigureerde naam indien nodig.
Hieronder vindt u een lijst met beschikbare methoden:
set_position– Stelt de huidige positie van de encoder in op een specifieke waarde.reset_position– Stelt de huidige positie van de encoder in op 0.position– Geeft aan hoeveel de encoder is gedraaid.velocity– Geeft de huidige rotatiesnelheid van de encoder terug.
Constructor – Initialiseer en configureer handmatig een optische as-encoder.
Encoder– Maak een optische as-encoder aan.
set_position#
set_position stelt de huidige positie van de encoder in op een opgegeven waarde. Dit kan worden gebruikt om de gevolgde positie handmatig in te stellen zonder een motor of ander mechanisme te draaien.
Usage:
encoder_a.set_position(position, units)
Parameter |
Beschrijving |
|---|---|
|
De positie van de encoder moet als getal worden ingesteld. |
|
Optioneel. De eenheid waarmee de positie moet worden ingesteld: |
# Set the encoder's position to 3 turns
encoder_a.set_position(3, TURNS)
reset_positie#
reset_position zet de huidige positie van de encoder op 0.
Usage:
encoder_a.reset_position()
Parameters |
Beschrijving |
|---|---|
Deze methode heeft geen parameters. |
positie#
Positie position geven aan hoeveel de as die met de encoder is verbonden, is gedraaid.
Usage:
encoder_a.position(units)
Parameters |
Beschrijving |
|---|---|
|
Optioneel. De eenheid waarmee de positie wordt geretourneerd: |
snelheid#
velocity retourneert de rotatiesnelheid van de encoder als een decimaal float.
Usage:
encoder_a.velocity(units)
Parameter |
Beschrijving |
|---|---|
|
Optioneel. De eenheid waarmee de snelheid wordt weergegeven: |
Constructor#
Constructors worden gebruikt om handmatig Encoder objecten te creëren, die nodig zijn voor het configureren van een optische as-encoder buiten VEXcode.
Encoder#
Encoder creëert een optische as-encoder.
Usage:
Encoder(port)
Parameter |
Beschrijving |
|---|---|
|
De eerste van de twee 3-draads poorten waarop de optische as-encoder is aangesloten:
|
# Create an Optical Shaft Encoder in Port A and B
encoder_a = Encoder(brain.three_wire_port.a)