
Кодировщик#
Введение#
Оптический энкодер вала измеряет положение и скорость вращения вала. Он использует внутренние оптические датчики для определения расстояния и скорости вращения вала, что делает его полезным для отслеживания вращения колеса, положения рычага или других механизмов.
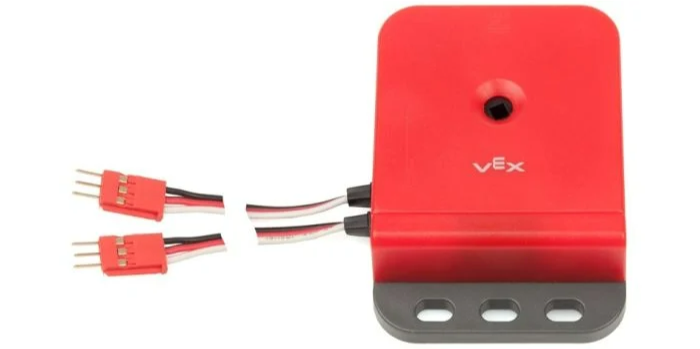
На этой странице в качестве примера имени оптического энкодера вала используется encoder_a При необходимости замените его на собственное имя.
Ниже приведён список доступных методов:
set_position– Устанавливает текущее положение энкодера на определенное значение.reset_position– Устанавливает текущее положение энкодера на 0.position– Возвращает, насколько повернулся энкодер.velocity– Возвращает текущую скорость вращения энкодера.
Конструктор – Ручная инициализация и настройка оптического энкодера вала.
Encoder– Создать оптический энкодер вала.
set_position#
set_position устанавливает текущее положение энкодера на заданное значение. Это можно использовать для ручной установки отслеживаемого положения без вращения двигателя или другого механизма.
Usage:
encoder_a.set_position(position, units)
Параметр |
Описание |
|---|---|
|
Положение энкодера, которое нужно задать, задается числом. |
|
Дополнительно. Единица измерения для установки положения: |
# Set the encoder's position to 3 turns
encoder_a.set_position(3, TURNS)
сброс позиции#
reset_position устанавливает текущее положение энкодера на 0.
Usage:
encoder_a.reset_position()
Параметры |
Описание |
|---|---|
Этот метод не имеет параметров. |
позиция#
Положение position возвращает значение, на которое повернулся вал, соединенный с энкодером.
Usage:
encoder_a.position(units)
Параметры |
Описание |
|---|---|
|
Необязательно. Единица измерения для возврата позиции: |
скорость#
velocity возвращает скорость вращения энкодера в десятичном виде float.
Usage:
encoder_a.velocity(units)
Параметр |
Описание |
|---|---|
|
Необязательно. Единица измерения скорости: |
Конструктор#
Конструкторы используются для ручного создания объектов Encoder Encoder , которые необходимы для настройки оптического энкодера вала вне VEXcode.
Encoder#
Encoder создает оптический энкодер вала.
Usage:
Encoder(port)
Параметр |
Описание |
|---|---|
|
Первый из двух 3-проводных портов, к которым подключен оптический энкодер вала:
|
# Create an Optical Shaft Encoder in Port A and B
encoder_a = Encoder(brain.three_wire_port.a)