
Koder#
Wstęp#
Optyczny enkoder wału mierzy położenie i prędkość obrotową wału. Wykorzystuje wewnętrzne czujniki optyczne do pomiaru odległości i prędkości obrotu wału, co czyni go przydatnym do śledzenia obrotów kół, położenia ramienia lub innych mechanizmów.
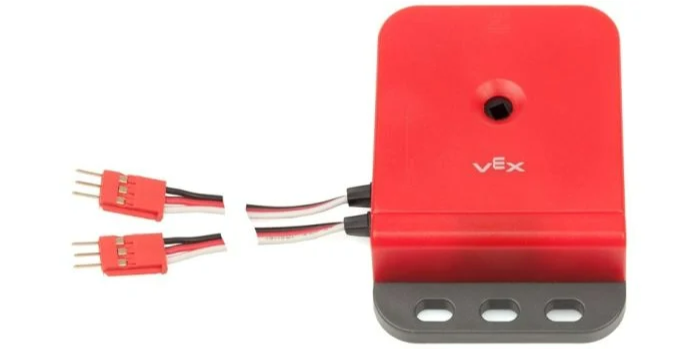
Ta strona używa encoder_a jako przykładowej nazwy optycznego enkodera wałkowego. W razie potrzeby zastąp ją własną, skonfigurowaną nazwą.
Poniżej znajduje się lista dostępnych metod:
set_position– Ustawia bieżącą pozycję enkodera na określoną wartość.reset_position– Ustawia bieżącą pozycję enkodera na 0.pozycja
position– Zwraca, o ile obrócił się enkoder.velocity– Zwraca aktualną prędkość obrotową enkodera.
Konstruktor – Ręczna inicjalizacja i konfiguracja optycznego enkodera wału.
Encoder– Utwórz optyczny enkoder wału.
ustaw_pozycję#
set_position ustawia aktualną pozycję enkodera na określoną wartość. Można tego użyć do ręcznego ustawienia śledzonej pozycji bez obracania silnika lub innego mechanizmu.
Usage:
encoder_a.set_position(position, units)
Parametr |
Opis |
|---|---|
|
Pozycję enkodera należy ustawić jako liczbę. |
|
Opcjonalnie. Jednostka do ustawiania pozycji: |
# Set the encoder's position to 3 turns
encoder_a.set_position(3, TURNS)
reset_pozycji#
reset_position ustawia bieżącą pozycję enkodera na 0.
Usage:
encoder_a.reset_position()
Parametry |
Opis |
|---|---|
Ta metoda nie ma żadnych parametrów. |
pozycja#
Pozycja position zwraca informację o tym, jak daleko obrócił się wał podłączony do enkodera.
Usage:
encoder_a.position(units)
Parametry |
Opis |
|---|---|
|
Opcjonalnie. Jednostka, z którą ma zostać zwrócona pozycja: |
prędkość#
velocity zwraca prędkość obrotową enkodera jako liczbę dziesiętną float.
Usage:
encoder_a.velocity(units)
Parametr |
Opis |
|---|---|
|
Opcjonalnie. Jednostka zwracająca prędkość: |
Konstruktor#
Konstruktory służą do ręcznego tworzenia obiektów enkodera Encoder , które są niezbędne do skonfigurowania optycznego enkodera wału poza VEXcode.
Encoder#
Encoder tworzy optyczny enkoder wałkowy.
Usage:
Encoder(port)
Parametr |
Opis |
|---|---|
|
Pierwszy z dwóch portów 3-przewodowych, do którego podłączony jest koder wału optycznego:
|
# Create an Optical Shaft Encoder in Port A and B
encoder_a = Encoder(brain.three_wire_port.a)