
Moottori ja moottoriryhmä#
Johdanto#
Moottorit ja moottoriryhmät ohjaavat robotin osien liikettä. Motor ohjaa yhtä konfiguroitua älymoottoria, kun taas MotorGroup ohjaa useita konfiguroituja älymoottoreita yhdessä, jotta ne liikkuvat tandemissa. Moottoreita ja moottoriryhmiä voidaan käyttää käsivarren nostamiseen, kynnen kääntämiseen, pyörän pyörittämiseen tai jonkin muun rakennelman osan siirtämiseen. Kaksi tai neljä moottoria voi toimia yhdessä voimansiirrona koko robotin liikuttamiseksi ja kääntämiseksi.
Jokainen moottori tai moottoriryhmä konfiguroidaan Laitteet-ikkunassa. Moottorin ja moottoriryhmän nimet voivat muuttua kokoonpanosta riippuen. Tällä sivulla käytetään esimerkkiniminä motor_1 ja motor_group_1 Korvaa ne omilla konfiguroiduilla nimilläsi tarvittaessa.
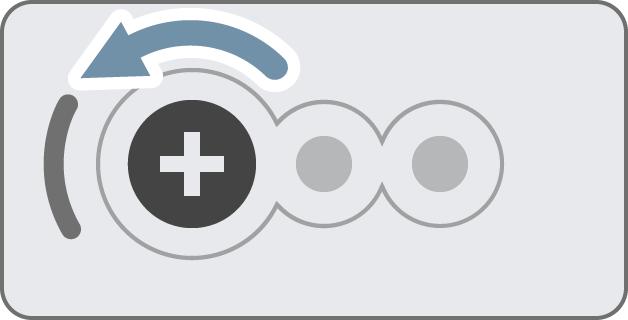
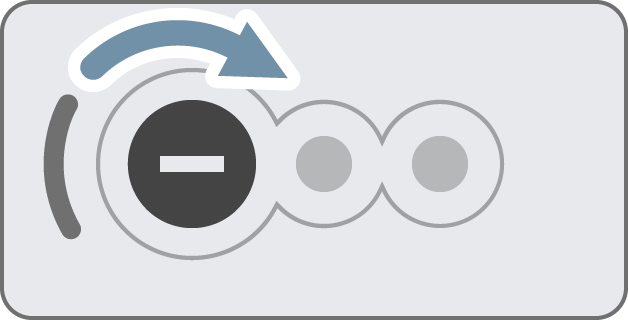
Oletusarvoisesti FORWARD pyörittää moottoria vastapäivään ja REVERSE pyörittää moottoria myötäpäivään. Jos moottori on asetettu vaihtamaan pyörimissuuntaa, suunnat vaihtuvat.
Moottoreita ja moottoriryhmiä voi koodata monella eri tavalla. Alla on luettelo kaikista moottori- ja moottoriryhmämetodeista:
Toiminnot — Pysäytä ja pyöritä moottoreita ja moottoriryhmiä.
spin— Pyörittää moottoria tai moottoriryhmää eteen- tai taaksepäin ikuisesti.spin_for— Pyörittää moottoria tai moottoriryhmää tietyn matkan.spin_to_position— Pyörittää moottorin tai moottoriryhmän tiettyyn asentoon.stop— Pysäyttää moottorin tai moottoriryhmän pyörimisen.
Mutaattorit — Säädä moottorin ja moottoriryhmän asetuksia.
set_position— Muuttaa moottorin tai moottoriryhmän nykyisen sijainnin uuteen arvoon.set_velocity— Kertoo moottorille tai moottoriryhmälle, kuinka nopeasti sen tulisi pyöriä.set_stopping— Määrittää, miten moottori tai moottoriryhmä pysäytetään: jarruttamalla, rullaamalla tai pitämällä.set_max_torque— Määrittää, kuinka voimakkaasti moottori tai moottoriryhmä saa työntää pyöriessään.set_timeout— Määrittää, kuinka kauan moottori tai moottoriryhmä yrittää suorittaa liikkeen loppuun.set_reversed— Muuttaa, käännetäänkö moottorin pyörimissuunta.reset_position— Muuttaa moottorin tai moottoriryhmän nykyisen sijainnin arvoon 0.
Getterit — Tarkista moottorin ja moottoriryhmän tila.
is_done— Palauttaa totuusarvona tiedon siitä, onko moottorin tai moottoriryhmän liike päättynyt.is_spinning— Palauttaa totuusarvona tiedon siitä, pyöriikö moottori vai moottoriryhmä.position— Palauttaa moottorin tai moottoriryhmän nykyisen sijainnin.velocity— Palauttaa moottorin tai moottoriryhmän pyörimisnopeuden.current— Palauttaa moottorin tai moottoriryhmän käyttämän sähkövirran määrän.power— Palauttaa moottorin tai moottoriryhmän käyttämän tehon.torque— Palauttaa moottorin tai moottoriryhmän käyttämän vääntömomentin.efficiency— Palauttaa moottorin tai moottoriryhmän tehokkuuden.temperature— Palauttaa moottorin tai moottoriryhmän lämpötilan.count— Palauttaa moottoriryhmän moottoreiden lukumäärän.get_timeout— Palauttaa moottorin tai moottoriryhmän nykyisen aikakatkaisun keston.
Konstruktorit — Alusta ja konfiguroi moottorit ja moottoriryhmät manuaalisesti.
Motor— Luo moottorin.MotorGroup— Luo moottoriryhmän.
Toiminnot#
spin#
spin pyörittää moottoria tai moottoriryhmää eteen- tai taaksepäin ikuisesti. Moottori tai moottoriryhmä jatkaa pyörimistä, kunnes sille annetaan toinen toiminto, kuten pyöriminen eri suuntaan tai pysähtyminen.
Usage:
motor_1.spin(direction, velocity, units)
Parametrit |
Kuvaus |
|---|---|
|
Moottorin tai moottoriryhmän pyörimissuunta: |
|
Optional. The velocity to spin with from 0% to 100% when using |
|
Valinnainen. Nopeuden yksikkö:
|
# Spin the motor, then stop
motor_1.spin(FORWARD)
wait(1, SECONDS)
motor_1.stop()
spin_for#
spin_for pyörittää moottoria tai moottoriryhmää tietyn matkan. Pyöritys on suhteessa moottorin tai moottoriryhmän nykyiseen sijaintiin. Projekti odottaa, kunnes moottori tai moottoriryhmä on pyörinyt loppuun ennen seuraavan koodirivin suorittamista.
Usage:
motor_1.spin_for(direction, angle, units, velocity, units_v, wait)
Parametrit |
Kuvaus |
|---|---|
|
Moottorin tai moottoriryhmän pyörimissuunta: |
|
Moottorin tai moottoriryhmän pyörimismatka. Tämä voi olla kokonaisluku |
|
Valinnainen. Etäisyyden yksikkö: |
|
Optional. The velocity to spin with from 0% to 100% when using |
|
Valinnainen. Nopeuden yksikkö:
|
|
Valinnainen.
|
# Spin the motor forward once, then reset
motor_1.spin_for(FORWARD, 90, DEGREES)
wait(1, SECONDS)
motor_1.spin_for(REVERSE, 90, DEGREES)
spin_to_position#
spin_to_position pyörittää moottoria tai moottoriryhmää tiettyyn asentoon.
Moottorin tai moottoriryhmän asento ilmaisee, kuinka pitkälle se on pyörinyt, mitattuna yksiköissä DEGREES tai TURNSYksi kierros vastaa 360 astetta. Projektin alussa moottorin tai moottoriryhmän asento asetetaan 0 asteeseen. Moottorin tai moottoriryhmän asento voidaan asettaa myös käyttämällä set_position-metodia.
Paikka-arvot ovat absoluuttisia. Tämä tarkoittaa, että pyörimissuunta riippuu moottorin tai moottoriryhmän nykyisestä sijainnista.
Usage:
motor_1.spin_to_position(rotation, units, velocity, units_v, wait)
Parametrit |
Kuvaus |
|---|---|
|
Moottorin tai moottoriryhmän pyörimisasennon arvo. Tämä voi olla kokonaisluku |
|
Sijaintiyksikkö: |
|
Optional. The velocity to spin with from 0% to 100% when using |
|
Valinnainen. Nopeuden yksikkö:
|
|
Valinnainen.
|
# Spin the motor to the new 0 position
motor_1.set_position(180, DEGREES)
motor_1.spin_to_position(0, DEGREES)
stop#
stop pysäyttää moottorin tai moottoriryhmän pyörimisen.
Usage:
motor_1.stop(mode)
Parametrit |
Kuvaus |
|---|---|
|
Valinnainen. Miten moottori tai moottoriryhmä pysähtyy:
|
# Spin the motor, then stop
motor_1.spin(FORWARD)
wait(1, SECONDS)
motor_1.stop()
Mutaattorit#
set_position#
Moottorin tai moottoriryhmän asento ilmaisee, kuinka pitkälle se on pyörinyt, mitattuna yksiköissä DEGREES tai TURNSYksi kierros vastaa 360 astetta. set_position muuttaa moottorin tai moottoriryhmän nykyisen sijainnin uuteen arvoon.
Esimerkiksi jos moottori tai moottoriryhmä on pyörinyt 180 astetta, asennon asettaminen 0 asteeseen palauttaa asennon 180:stä 0 asteeseen. Tämän jälkeen moottori tai moottoriryhmä voi pyöriä asentoihin tämän uuden arvon perusteella.
Usage:
motor_1.set_position(position, units)
Parametrit |
Kuvaus |
|---|---|
|
Moottorille tai moottoriryhmälle asetettava sijaintiarvo. Tämä voi olla kokonaisluku |
|
Valinnainen. Sijaintiyksikkö: |
# Spin the motor to the new 0 position
motor_1.set_position(180, DEGREES)
motor_1.spin_to_position(0, DEGREES)
set_velocity#
set_velocity kertoo moottorille tai moottoriryhmälle, kuinka nopeasti sen tulisi pyöriä. Suurempi prosenttiosuus saa moottorin tai moottoriryhmän pyörimään nopeammin ja pienempi prosenttiosuus saa moottorin tai moottoriryhmän pyörimään hitaammin.
Jokainen projekti alkaa siten, että jokainen moottori tai moottoriryhmä pyörii oletusarvoisesti 50 %:n nopeudella.
Huomautus: Suurempi nopeus saa moottorin tai moottoriryhmän pyörimään nopeammin, mutta se voi olla epätarkempi. Pienempi nopeus saa moottorin tai moottoriryhmän pyörimään hitaammin, mutta se voi olla tarkempi.
Usage:
motor_1.set_velocity(velocity, units)
Parametrit |
Kuvaus |
|---|---|
|
Moottorin tai moottoriryhmän pyörimisnopeus. |
|
Valinnainen. Nopeuden yksikkö:
|
# Spin forward at the default velocity
motor_1.spin_for(FORWARD, 100)
wait(1, SECONDS)

# Spin slower
motor_1.set_velocity(20, PERCENT)
motor_1.spin_for(FORWARD, 100)
wait(1, SECONDS)

# Spin faster
motor_1.set_velocity(100, PERCENT)
motor_1.spin_for(FORWARD, 100)
wait(1, SECONDS)
set_stopping#
set_stopping määrittää, miten moottori tai moottoriryhmä pysäyttää liikkumisen: jarruttamalla, rullaamalla tai pitämällä.
Usage:
motor_1.set_stopping(mode)
Parametrit |
Kuvaus |
|---|---|
|
Miten moottori tai moottoriryhmä pysähtyy:
|
set_max_torque#
Vääntömomentti osoittaa, kuinka voimakkaasti moottori tai moottoriryhmä pystyy työntämään tai vetämään pyöriessään.
set_max_torque asettaa moottorin tai moottoriryhmän käyttämän suurimman sallitun vääntömomentin.
Suurempi prosenttiosuus antaa moottorin tai moottoriryhmän työntää kovemmin, esimerkiksi raskasta esinettä nostettaessa. Pienempi prosenttiosuus rajoittaa sitä, kuinka kovaa moottori tai moottoriryhmä voi työntää. Tämä voi auttaa suojaamaan robottia, jos moottori tai moottoriryhmä jumiutuu tai saavuttaa liikeratansa rajan.
Jokainen projekti alkaa moottorin tai moottoriryhmän vääntömomentilla oletusarvoisesti 50 %.
Usage:
motor_1.set_max_torque(value, units)
Parametrit |
Kuvaus |
|---|---|
|
Moottorin tai moottoriryhmän käyttämä suurin vääntömomentti. |
|
Valinnainen. Vääntömomentin yksikkö:
|
set_timeout#
set_timeout määrittää, kuinka kauan moottori tai moottoriryhmä yrittää suorittaa liikkeen loppuun. Jos moottori tai moottoriryhmä ei pysty suorittamaan sitä tässä ajassa, se lopettaa yrittämisen ja siirtyy seuraavalle koodiriville. Tämä estää moottoria tai moottoriryhmää jumiutumasta liikkeeseen.
Usage:
motor_1.set_timeout(value, units)
Parametrit |
Kuvaus |
|---|---|
|
Aika, jonka moottori tai moottoriryhmä voi yrittää suorittaa liikkeen loppuun. Tämä voi olla positiivinen kokonaisluku |
|
Valinnainen. Aikayksikkö:
|
set_reversed#
set_reversed muuttaa, käännetäänkö moottorin pyörimissuunta. Tämä metodi toimii samalla tavalla kuin parametrin reverse asettaminen arvoon True rakennettaessa Motor -mallia.
Huom: Tämä menetelmä toimii vain moottorin, ei moottoriryhmän kanssa.
Usage:
motor_1.set_reversed(value)
Parametrit |
Kuvaus |
|---|---|
|
Onko moottorin pyörimissuunta päinvastainen:
|
reset_position#
reset_position muuttaa moottorin tai moottoriryhmän nykyisen sijainnin arvoon 0.
Usage:
motor_1.reset_position()
Parametrit |
Kuvaus |
|---|---|
Tällä menetelmällä ei ole parametreja. |
Getterit#
is_done#
is_done palauttaa totuusarvona tiedon siitä, onko moottori tai moottoriryhmä liikkunut loppuun. Tätä voidaan käyttää muiden moottorin liikkeeseen perustuvien toimintojen ajoituksen ohjaamiseen.
True— Moottorin tai moottoriryhmän liike on päättynyt.False— Moottori tai moottoriryhmä liikkuu edelleen.
Tämä metodi toimii yhdessä seuraavien Motion-metodien kanssa, joilla on wait -parametri: spin_for ja spin_to_position.
Usage:
motor_1.is_done()
Parametrit |
Kuvaus |
|---|---|
Tällä menetelmällä ei ole parametreja. |
# Drive forward until the motor is done spinning
motor_1.spin_for(FORWARD, 200, wait=False)
while True:
  if motor_1.is_done():
    drivetrain.stop()
  else:
    drivetrain.drive(FORWARD)
is_spinning#
is_spinning palauttaa totuusarvona tiedon siitä, pyöriikö moottori vai moottoriryhmä. Tätä voidaan käyttää muiden moottorin liikkeeseen perustuvien toimintojen ajoituksen ohjaamiseen.
True— Moottori tai moottoriryhmä pyörii.False— Moottori tai moottoriryhmä ei pyöri.
Tämä metodi toimii yhdessä seuraavien Motion-metodien kanssa, joilla on wait -parametri: spin_for ja spin_to_position.
Usage:
motor_1.is_spinning()
Parametrit |
Kuvaus |
|---|---|
Tällä menetelmällä ei ole parametreja. |
# Drive forward until the motor is done spinning
motor_1.spin_for(FORWARD, 200, wait=False)
while True:
  if motor_1.is_spinning():
    drivetrain.drive(FORWARD)
  else:
    drivetrain.stop()
position#
Moottorin tai moottoriryhmän asento ilmaisee, kuinka pitkälle se on pyörinyt, mitattuna yksiköissä DEGREES tai TURNSYksi kierros vastaa 360 astetta. position palauttaa moottorin tai moottoriryhmän nykyisen sijainnin.
Projektin alussa moottorin tai moottoriryhmän asento on asetettu arvoon 0 astetta. Jos moottori tai moottoriryhmä pyörii yhden kierroksen eteenpäin, asento on 360 astetta eli 1 kierros. Jos moottori tai moottoriryhmä pyörii vastakkaiseen suuntaan, asento on negatiivinen.
Usage:
motor_1.position(units)
Parametrit |
Kuvaus |
|---|---|
|
Valinnainen. Yksikkö, joka palauttaa moottorin tai moottoriryhmän sijainnin muodossa: |
# Display the motor's position after spinning
brain.screen.print(motor_1.position())
brain.screen.next_row()

motor_1.spin(FORWARD)
wait(1, SECONDS)
brain.screen.print(motor_1.position())

motor_1.stop()
velocity#
velocity palauttaa moottorin tai moottoriryhmän pyörimisnopeuden prosentteina välillä -100 % - 100 % tai kierrosten lukumääränä minuutissa välillä -127 rpm - 127 rpm.
Positiivinen arvo tarkoittaa, että moottori tai moottoriryhmä pyörii eteenpäin. Negatiivinen arvo tarkoittaa, että se pyörii taaksepäin.
Usage:
motor_1.velocity(units)
Parametrit |
Kuvaus |
|---|---|
|
Valinnainen. Palautettava nopeuden yksikkö:
|
current#
current palauttaa moottorin tai moottoriryhmän käyttämän sähkövirran määrän, mitattuna ampeereina välillä 0,0 - 1,2 A. Virta on moottorin tai moottoriryhmän läpi virtaavan sähkön määrä.
Suurempi virta-arvo tarkoittaa, että moottori tai moottoriryhmä käyttää enemmän sähkövirtaa. Näin voi käydä, kun moottori tai moottoriryhmä nostaa jotain raskasta, työntää jotakin esinettä vasten tai yrittää liikkua jumissa ollessaan.
Tätä voidaan käyttää tarkistamaan, onko moottorissa tai moottoriryhmässä ongelmia liikkeen aikana. Jos virta pysyy korkeana, moottori voi lämmetä tai käyttää tehoa tehottomammin.
Usage:
motor_1.current(units)
Parametrit |
Kuvaus |
|---|---|
|
Valinnainen. Palautettava virtayksikkö:
|
power#
power palauttaa moottorin tai moottoriryhmän käyttämän tehon, mitattuna watteina välillä 0,0 - 11,0 W. Teho näyttää, kuinka nopeasti moottori tai moottoriryhmä kuluttaa energiaa.
Suurempi tehoarvo tarkoittaa, että moottori tai moottoriryhmä käyttää energiaa nopeammin. Näin voi käydä, kun moottori tai moottoriryhmä nostaa jotain raskasta, työntää esinettä vasten tai yrittää liikkua jumissa ollessaan.
Tätä voidaan käyttää liikkeiden vertailuun tai moottorin tai moottoriryhmän ongelmien tarkistamiseen. Jos teho pysyy korkeana, moottori saattaa lämmetä tai käyttää energiaa tehottomammin.
Usage:
motor_1.power(units)
Parametrit |
Kuvaus |
|---|---|
|
Valinnainen. Palautettava tehoyksikkö:
|
torque#
Vääntömomentti osoittaa, kuinka voimakkaasti moottori tai moottoriryhmä vääntyy, työntää tai vetää pyöriessään.
torque palauttaa moottorin tai moottoriryhmän käyttämän vääntömomentin mitattuna tuumapaunoina (InLb) välillä 0,0 - 22,0 tai newtonmetreinä (Nm) välillä 0,0 - 2,1.
Suurempi vääntömomenttiarvo tarkoittaa, että moottori tai moottoriryhmä työntää tai vetää kovemmin. Näin voi käydä, kun moottori tai moottoriryhmä nostaa jotain raskasta, työntää jotakin esinettä vasten tai yrittää liikkua jumissa ollessaan.
Tätä voidaan käyttää tarkistamaan, onko moottorilla tai moottoriryhmällä vaikeuksia, tai vertailemaan, kuinka paljon työntövoimaa eri liikkeet tarvitsevat.
Moottorin tai moottoriryhmän vääntömomentin asettamiseksi käytä set_max_torque.
Usage:
motor_1.torque(units)
Parametrit |
Kuvaus |
|---|---|
|
Palautettava vääntömomentin yksikkö:
|
efficiency#
efficiency palauttaa moottorin tai moottoriryhmän tehokkuuden prosentteina väliltä 0–100 %.
Hyötysuhde osoittaa, kuinka paljon moottorin tai moottoriryhmän tehosta käytetään liikkumiseen. Korkeampi hyötysuhdearvo tarkoittaa, että enemmän moottorin tai moottoriryhmän tehoa käytetään liikkumiseen. Alhaisempi hyötysuhdearvo voi ilmetä, kun moottori tai moottoriryhmä työskentelee kovasti, mutta ei liiku paljon, esimerkiksi kun se on jumissa tai työntää jotakin esinettä vasten.
Tätä voidaan käyttää liikkeiden vertailuun tai tarkistamaan, tuhlaako moottori tai moottoriryhmä tehoa sen sijaan, että käyttäisi sitä liikkumiseen.
Usage:
motor_1.efficiency(units)
Parametrit |
Kuvaus |
|---|---|
|
Valinnainen. Palautettava tehokkuusyksikkö:
|
temperature#
temperature palauttaa moottorin tai moottoriryhmän lämpötilan.
Moottorin lämpötila näyttää, kuinka lämmin moottori tai moottoriryhmä on. Korkeampi lämpötila tarkoittaa, että moottori tai moottoriryhmä lämpenee käytön aikana. Moottorin lämpötilan tulisi pysyä alle 55 °C:ssa, jotta se toimii täydellä teholla.
Jos moottori tai moottoriryhmä kuumenee liikaa, se laskee maksimivirtaansa suojatakseen itseään. 70 °C:ssa moottori pysähtyy, kunnes se jäähtyy.
Tätä voidaan käyttää tarkistamaan, kuumeneeko moottori tai moottoriryhmä liikaa toistuvien liikkeiden, pitkien ajojen tai esinettä vasten painautuessa.
Usage:
motor_1.temperature(units)
Parametrit |
Kuvaus |
|---|---|
|
Valinnainen. Palautettava lämpötilayksikkö:
|
count#
count palauttaa moottoriryhmän moottoreiden lukumäärän.
Huom: Tämä menetelmä toimii vain moottoriryhmän kanssa.
Usage:
motor_group_1.count()
Parametrit |
Kuvaus |
|---|---|
Tällä menetelmällä ei ole parametreja. |
get_timeout#
get_timeout palauttaa moottorin tai moottoriryhmän virran timeout millisekunteina.
Usage:
motor_1.get_timeout()
Parametrit |
Kuvaus |
|---|---|
Tällä menetelmällä ei ole parametreja. |
Rakentajat#
Konstruktoreita käytetään luomaan manuaalisesti Motor ja MotorGroup -objektia Devices-ikkunan ulkopuolella.
Motor#
Motor luo moottorin.
Usage:
Motor(port, gears, reverse)
Parametri |
Kuvaus |
|---|---|
|
Älyportti, johon moottori on kytketty, kirjoitetaan muodossa |
|
Valinnainen. Moottorin välityssuhde:
|
|
Valinnainen. Määrittää, onko moottorin pyörimissuunta käänteinen:
|
# Create a Motor in Port 1 with default values
motor_1 = Motor(Ports.PORT1)
"""
Create a motor with the following values:
- In Port 1
- 36:1 ratio
- Reversed
"""
motor_1 = Motor(Ports.PORT1, GearSetting.RATIO_36_1, True)
MotorGroup#
MotorGroup luo moottoriryhmän.
Usage:
MotorGroup(motors)
Parametri |
Kuvaus |
|---|---|
|
Aiemmin luotujen |
# Create the Motors
motor_1 = Motor(Ports.PORT1)
motor_2 = Motor(Ports.PORT2)

# Create a Motor Group
motor_group_1 = MotorGroup(motor_1, motor_2)