
Servomoottori#
Johdanto#
VEX 3-johtiminen servomoottori on 3-johtiminen laite, joka voi pyöriä tiettyyn asentoon EXP Brain -moduulista tulevan ohjaussignaalin perusteella.
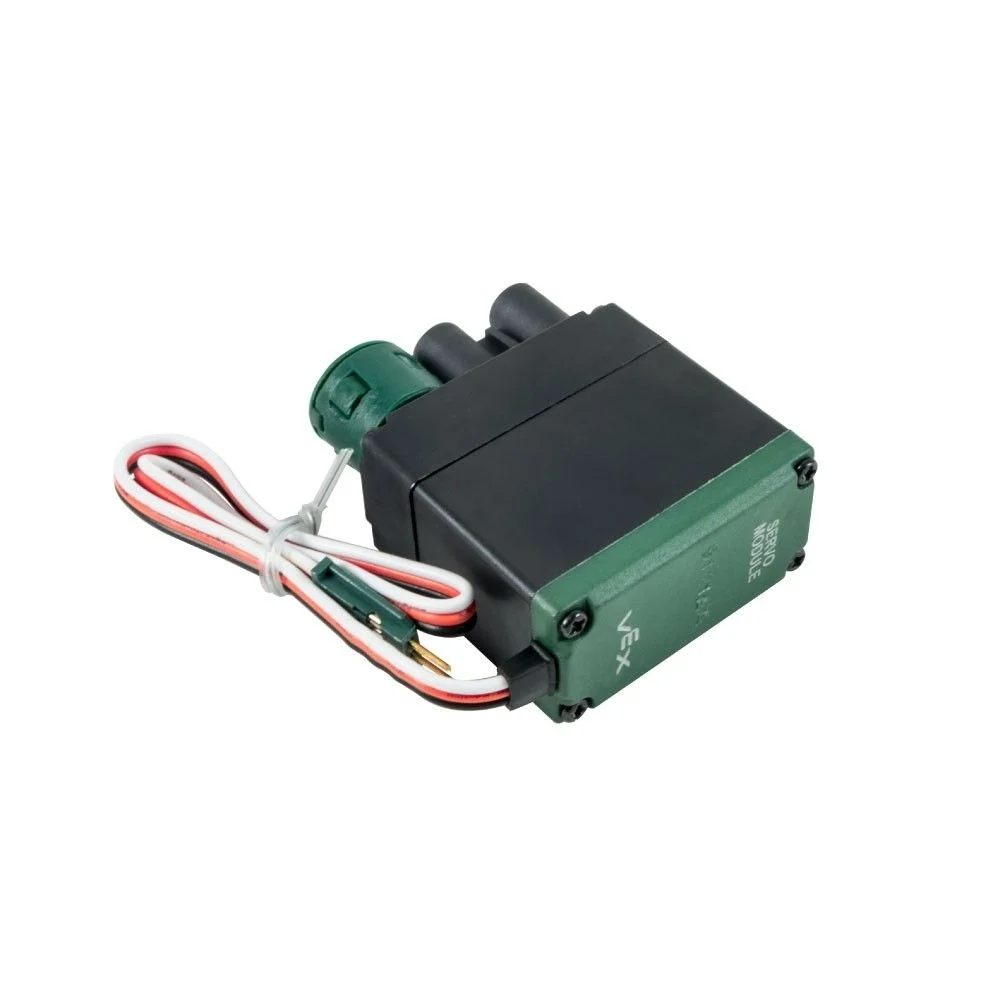
Tällä sivulla käytetään esimerkkinä servomoottorin nimeä servo_motor Korvaa se tarvittaessa omalla määritetyllä nimelläsi.
Alla on luettelo käytettävissä olevista menetelmistä:
set_position– Siirtää servomoottorin määritettyyn asentoon 0 ja 100 asteen välillä.
Konstructor – Servomoottorin manuaalinen alustaminen.
Servo– Luo servomoottorin.
asetettu_sijainti#
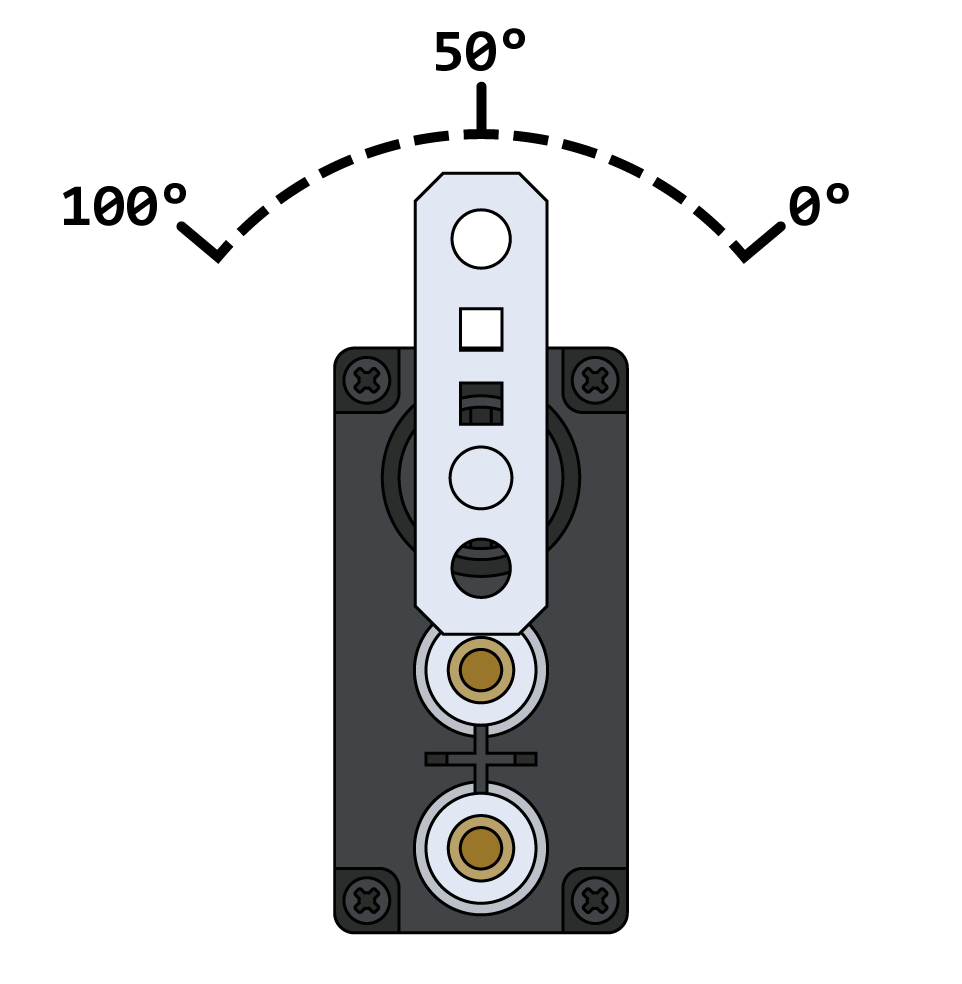
set_position siirtää servomoottorin määritettyyn asentoon 0 ja 100 asteen välillä.
Huomautus: Servomoottori aloittaa jokaisen projektin keskittämällä itsensä automaattisesti 50 asteeseen ennen liikkeiden suorittamista.
Usage:
servo_motor.set_position(value, units)
Parametrit |
Kuvaus |
|---|---|
|
Servomoottorille asetettava asentoarvo. Tämä voi olla kokonaisluku |
|
Sijaintiyksikkö: |
Rakentajat#
Konstruktoreita käytetään Servo -objektin luomiseen manuaalisesti, mikä on tarpeen servomoottorin konfiguroimiseksi VEXcoden ulkopuolella.
Servo#
Servo luo servomoottorin.
Usage:
Servo(port)
Parametri |
Kuvaus |
|---|---|
|
3-johtiminen portti, johon servomoottori on kytketty:
|
# Create a Servo Motor in Port A
servo_motor = Servo(brain.three_wire_port.a)