
Moottori 393#
Johdanto#
Moottori 393 on tasavirtamoottori, jota ohjataan VEX-moottorinohjaimella 29 (MC29). MC29 muuntaa kolmijohtimisesta Brain-portista tulevan pulssinleveysmodulaatiosignaalin (PWM) muuttuvaan jännitteeseen, joka käyttää moottoria 393.
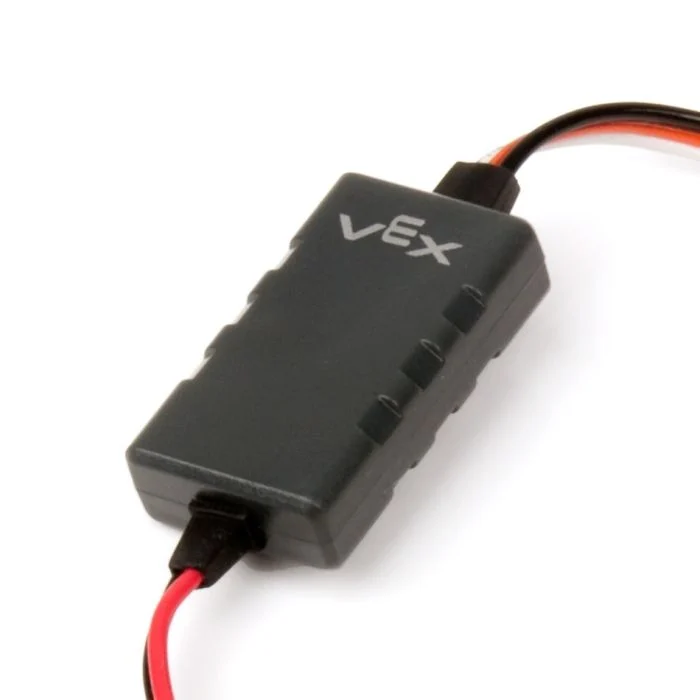
Tällä sivulla käytetään esimerkkinä moottorin 393 nimeä motor_393 Korvaa se tarvittaessa omalla määritetyllä nimelläsi.
Alla on luettelo käytettävissä olevista menetelmistä:
spin– Pyörittää moottoria 393 eteen- tai taaksepäin, kunnes se pysähtyy.set_velocity– Kertoo moottorille 393, kuinka nopeasti sen tulisi pyöriä.stop– Pysäyttää moottorin 393 välittömästi.set_reversed– Asettaa moottorin 393 pyörimissuunnan käänteiseksi.
Konstructor – Moottorinohjaimen manuaalinen alustaminen 29.
Motor29– Luo moottorinohjaimen 29.
pyörähdys#
spin pyörittää kytkettyä moottoria 393 määrättyyn suuntaan käyttäen moottorin nykyistä nopeutta.
Usage:
motor_393.spin(direction, velocity, units)
Parametrit |
Kuvaus |
|---|---|
|
Moottorin 393 pyörimissuunta:
|
|
Optional. The velocity to spin with from 0% to 100% when using |
|
Valinnainen. Nopeuden yksikkö:
|
set_velocity#
set_velocity kertoo moottorille 393, kuinka nopeasti sen tulee pyöriä. Suurempi prosenttiosuus saa moottorin 393 pyörimään nopeammin ja pienempi prosenttiosuus saa moottorin 393 pyörimään hitaammin.
Jokainen projekti alkaa siten, että jokainen moottori 393 pyörii oletusarvoisesti 50 %:n nopeudella.
Usage:
motor_393.set_velocity(value, units)
Parametri |
Kuvaus |
|---|---|
|
The velocity to spin with from 0% to 100% when using |
|
Valinnainen. Nopeuden yksikkö:
|
Stop#
stop pysäyttää kytketyn moottorin 393 välittömästi.
Usage:
motor_393.stop()
Parametrit |
Kuvaus |
|---|---|
Tällä menetelmällä ei ole parametreja. |
set_reversed#
set_reversed asettaa moottorin 393 pyörimään taaksepäin, jolloin FORWARD pyörii myötäpäivään. Tämä menetelmä toimii samalla tavalla kuin parametrin reverse asettaminen arvoon True rakennettaessa Motor29 -moottoria.
Usage:
motor_393.set_reversed(value)
Parametrit |
Kuvaus |
|---|---|
|
Onko moottorin 393 suunta päinvastainen:
|
Rakentajat#
Konstruktoreita käytetään Motor29 -objektien manuaaliseen luomiseen, jotka ovat välttämättömiä moottorinohjaimen 29/moottorin 393 konfiguroimiseksi VEXcoden ulkopuolella.
Motor29#
Motor29 luo moottorinohjaimen 29.
Usage:
Motor29(port, reverse)
Parametri |
Kuvaus |
|---|---|
|
3-johtiminen portti, johon moottori on kytketty:
|
|
Optional. Sets whether the Motor 393’s spin should be reversed.
|
# Create a Motor Controller 29 in Port A
motor_393 = Motor29(brain.three_wire_port.a)