
Távolságérzékelő#
Bevezetés#
A Távolságérzékelő képes érzékelni, hogy van-e egy tárgy az érzékelő előtt, és visszaadni a tárgy távolságát. Vissza tudja adni az érzékelt tárgy relatív sebességét is, és meg tudja becsülni, hogy a tárgy kicsi, közepes vagy nagy.
A távolságérzékelő 20 mm és 2000 mm közötti tartományban működik.
200 mm alatt a pontosság körülbelül ±15 mm. 200 mm felett a pontosság körülbelül 5%-ra javul.
A távolságérzékelő 1. osztályú lézert használ. Az érzékelés egyenesen előre irányul, és biztonságos a tanteremben való használatra.
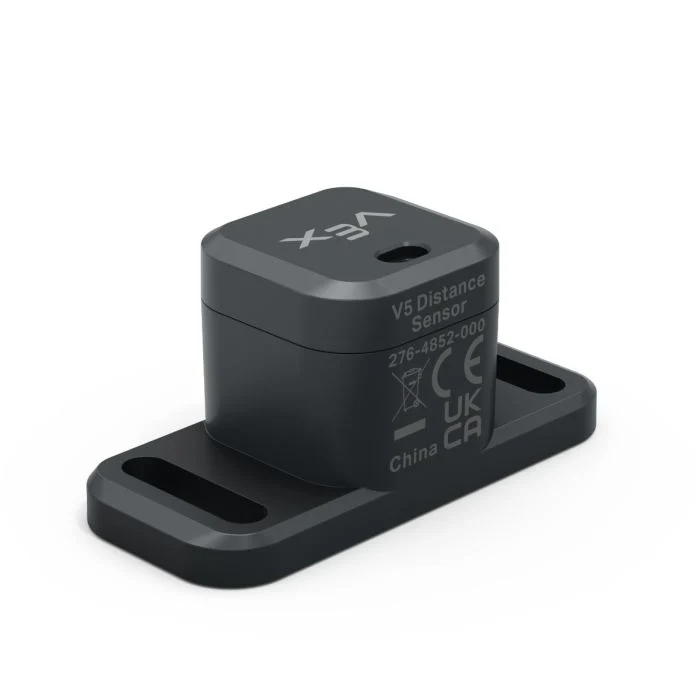
Ez az oldal distance_sensor értéket használja példaként a távolságérzékelő nevére. Szükség szerint cserélje ki a saját konfigurált névre.
Az alábbiakban felsoroljuk az elérhető módszereket:
object_distance— Visszaadja a távolságérzékelő és a legközelebbi érzékelt tárgy közötti távolságot.object_velocity— Visszaadja, hogy a detektált tárgy milyen gyorsan mozog a távolságérzékelő felé vagy attól távolodva.object_size— Visszaadja az észlelt objektum becsült méretét.is_object_detected— Visszaadja, hogy a távolságérzékelő jelenleg érzékel-e objektumot.changed— Regisztrál egy függvényt, amely akkor fut le, amikor a távolságérzékelő értéke megváltozik.
Konstruktor — Távolságérzékelő manuális inicializálása.
Distance— Létrehoz egy távolságérzékelőt.
objektumtávolság#
object_distance Visszaadja a távolságérzékelő és a legközelebbi érzékelt objektum közötti távolságot decimális törtként (float formátumban).
Usage:
distance_sensor.object_distance(units)
Paraméterek |
Leírás |
|---|---|
|
Opcionális. A távolság mértékegysége: |
# Drive forward until the object is within 50 mm away
drivetrain.drive(FORWARD)
while not distance_sensor.object_distance(MM) < 50:
  pass
drivetrain.stop()
objektum_sebesség#
object_velocity Az érzékelt objektum relatív sebességét adja vissza decimális törtként (float) m/s-ben (méter per másodperc).
A sebesség megmutatja, hogy a tárgy milyen gyorsan mozog a távolságérzékelő felé vagy attól távolodva. A 0-hoz közeli érték azt jelenti, hogy a tárgy nem mozog sokat az érzékelőhöz képest.
Usage:
distance_sensor.object_velocity()
Paraméterek |
Leírás |
|---|---|
Ennek a metódusnak nincsenek paraméterei. |
objektumméret#
object_size Az 1-es paraméter a távolságérzékelő által érzékelt objektum becsült méretét adja vissza.
A távolságérzékelő a tárgy méretét az alapján becsüli meg, hogy az érzékelő látóterének mekkora részét foglalja el az érzékelt tárgy.
ObjectSizeType(0, “NONE”)— Nem észlelhető objektum.ObjectSizeType(1, “SMALL”)— Egy kis objektumot észlelt a rendszer.ObjectSizeType(2, “MEDIUM”)— Közepes méretű objektumot észlelt a rendszer.ObjectSizeType(3, “LARGE”)— Nagy objektumot észlelt a rendszer.
Usage:
distance_sensor.object_size()
Paraméterek |
Leírás |
|---|---|
Ennek a metódusnak nincsenek paraméterei. |
objektum_észlelt_#
is_object_detected Visszaadja, hogy a távolságérzékelő jelenleg érzékel-e objektumot.
True— A távolságérzékelő tárgyat érzékel.False— A távolságérzékelő nem érzékel tárgyat.
Usage:
distance_sensor.is_object_detected()
Paraméterek |
Leírás |
|---|---|
Ennek a metódusnak nincsenek paraméterei. |
# Drive forward until the object is within 50 mm away
while True:
  drivetrain.drive(FORWARD)
  if distance_sensor.is_object_detected():
    if distance_sensor.object_distance(MM) < 50:
      drivetrain.stop()
      break
megváltozott#
changed regisztrál egy függvényt, amely minden alkalommal meghívódik, amikor a távolságérzékelő értéke megváltozik.
Usage:
distance_sensor.changed(callback, arg)
Paraméterek |
Leírás |
|---|---|
|
Egy korábban definiált függvény, amely akkor hajtódik végre, amikor a távolságérzékelő értéke megváltozik. |
|
Opcionális. Egy tuple, amely argumentumokat tartalmaz a visszahívó függvénynek átadandó. További információkért lásd a Függvények használata paraméterekkel részt. |
def my_function():
  brain.screen.print("Distance changed")

# Call my_function whenever distance_sensor's value changes
distance_sensor.changed(my_function)
Konstruktőr#
A konstruktorokat Distance objektumok manuális létrehozására használjuk, például amikor egy Távolságérzékelőt a VEXcode-on kívül konfigurálunk.
Distance#
Distance paraméterrel létrehozunk egy Distance Sensor objektumot.
Usage:
Distance(smartport)
Paraméter |
Leírás |
|---|---|
|
Az az intelligens port, amelyhez a távolságérzékelő csatlakozik, |
# Create a Distance Sensor in Port 10
distance_sensor = Distance(Ports.PORT10)