
നിഷ്ക്രിയത്വം#
ആമുഖം#
IQ (രണ്ടാം തലമുറ) തലച്ചോറ് ൽ ഒരു ബിൽറ്റ്-ഇൻ ഇനേർഷ്യൽ സെൻസർ ഉൾപ്പെടുന്നു. ഈ സെൻസർ തലച്ചോറിന്റെ ചലനവും ഭ്രമണവും അളക്കുന്നു.
ഇത് ചെയ്യുന്നതിന് ഇനേർഷ്യൽ സെൻസർ രണ്ട് ഭാഗങ്ങൾ ഉപയോഗിക്കുന്നു. ഗൈറോസ്കോപ്പ് തലക്കെട്ട്, ഭ്രമണം, ഗൈറോ നിരക്ക്, ഓറിയന്റേഷൻ തുടങ്ങിയ തിരിവ് അളക്കുന്നു. x-, y-, z- അക്ഷങ്ങളിലൂടെ വേഗത കൂട്ടുകയോ കുറയ്ക്കുകയോ ചെയ്യുന്നത് പോലുള്ള ചലനത്തിലെ മാറ്റങ്ങൾ ആക്സിലറോമീറ്റർ അളക്കുന്നു.
ഈ പേജിൽ ഇനേർഷ്യൽ സെൻസർ നാമത്തിന് ഉദാഹരണമായി brain_inertial ഉപയോഗിക്കുന്നു. ആവശ്യാനുസരണം നിങ്ങളുടെ സ്വന്തം കോൺഫിഗർ ചെയ്ത പേര് ഉപയോഗിച്ച് ഇത് മാറ്റിസ്ഥാപിക്കുക.
ലഭ്യമായ എല്ലാ രീതികളുടെയും ഒരു ലിസ്റ്റ് താഴെ കൊടുക്കുന്നു:
ഓറിയന്റേഷൻ — തലക്കെട്ട്, റൊട്ടേഷൻ, സെൻസർ കാലിബ്രേഷൻ എന്നിവ വായിക്കുകയും നിയന്ത്രിക്കുകയും ചെയ്യുക.
heading— സെൻസർ അഭിമുഖീകരിക്കുന്ന ദിശ 0 മുതൽ 359.99 ഡിഗ്രി വരെ തിരികെ നൽകുന്നു.rotation— സെൻസർ എത്ര ദൂരം തിരിഞ്ഞുവെന്ന് നൽകുന്നു.calibrate— ഇനേർഷ്യൽ സെൻസർ കാലിബ്രേറ്റ് ചെയ്യുന്നു.set_heading— ഇനേർഷ്യൽ സെൻസറിന്റെ നിലവിലെ ഹെഡിംഗ് ഒരു പുതിയ ഹെഡിംഗ് മൂല്യത്തിലേക്ക് സജ്ജമാക്കുന്നു.set_rotation— ഇനേർഷ്യൽ സെൻസറിന്റെ നിലവിലെ റൊട്ടേഷൻ ഒരു പുതിയ റൊട്ടേഷൻ മൂല്യത്തിലേക്ക് സജ്ജമാക്കുന്നു.is_calibrating— ഇനേർഷ്യൽ സെൻസർ നിലവിൽ കാലിബ്രേറ്റ് ചെയ്യുന്നുണ്ടോ എന്ന് നൽകുന്നു.reset_heading— ഇനേർഷ്യൽ സെൻസറിന്റെ നിലവിലെ ഹെഡിംഗ് 0 ഡിഗ്രിയിലേക്ക് പുനഃസജ്ജമാക്കുന്നു.reset_rotation— ഇനേർഷ്യൽ സെൻസറിന്റെ നിലവിലെ ഭ്രമണം 0 ഡിഗ്രിയിലേക്ക് പുനഃസജ്ജമാക്കുന്നു.changed— ഇനേർഷ്യൽ സെൻസറിന്റെ ഹെഡിംഗ് മാറുമ്പോൾ പ്രവർത്തിപ്പിക്കുന്നതിനായി ഒരു ഫംഗ്ഷൻ രജിസ്റ്റർ ചെയ്യുന്നു.
ചലനം — ത്വരണം, ഭ്രമണ വേഗത, ചരിവ് എന്നിവ അളക്കുക.
acceleration— തിരഞ്ഞെടുത്ത അക്ഷത്തിൽ സെൻസർ എത്ര വേഗത്തിൽ വേഗത കൂട്ടുകയോ കുറയ്ക്കുകയോ ചെയ്യുന്നുവെന്ന് നൽകുന്നു.gyro_rate— തിരഞ്ഞെടുത്ത അക്ഷത്തിൽ സെൻസർ എത്ര വേഗത്തിൽ കറങ്ങുന്നുവെന്ന് നൽകുന്നു.orientation— ഇനേർഷ്യൽ സെൻസറിന്റെ റോൾ, പിച്ച് അല്ലെങ്കിൽ യാ ആംഗിൾ നൽകുന്നു.
കൺസ്ട്രക്റ്റർമാർ — ഒരു ഇനേർഷ്യൽ സെൻസർ സ്വമേധയാ ആരംഭിക്കുകയും കോൺഫിഗർ ചെയ്യുകയും ചെയ്യുക.
Inertial— ഒരു ഇനേർഷ്യൽ സെൻസർ സൃഷ്ടിക്കുന്നു.
ഓറിയന്റേഷൻ#
heading#
ഒരു ഹെഡിംഗ് എന്നത് സെൻസർ അഭിമുഖീകരിക്കുന്ന ദിശയാണ്, ഇത് 0 മുതൽ 359.99 വരെയുള്ള ഡിഗ്രികളിൽ അളക്കുന്നു. heading സെൻസറിന്റെ നിലവിലെ ഹെഡിംഗ് നൽകുന്നു.
ആരംഭ തലക്കെട്ട് 0 ഡിഗ്രിയാണ്. സെൻസർ 359.99 ഡിഗ്രിക്ക് മുകളിൽ തിരിഞ്ഞാൽ, തലക്കെട്ട് 0 ഡിഗ്രിയിലേക്ക് തിരികെ പൊതിയുന്നു.
Usage:
brain_inertial.heading(units)
പാരാമീറ്ററുകൾ |
വിവരണം |
|---|---|
|
ഓപ്ഷണൽ. ഹെഡിംഗ് യൂണിറ്റ്: |
# Display the heading after turning
drivetrain.turn_for(RIGHT, 450, DEGREES)
brain.screen.print(brain_inertial.heading())
rotation#
സെൻസർ എത്ര തിരിഞ്ഞിരിക്കുന്നു എന്നതാണ് റൊട്ടേഷൻ, ഇത് ഡിഗ്രിയിൽ അളക്കുന്നു. ഹെഡിംഗിൽ നിന്ന് വ്യത്യസ്തമായി, റൊട്ടേഷൻ 359.99 ഡിഗ്രിയിൽ കൂടുതൽ വർദ്ധിക്കുകയോ 0 ഡിഗ്രിയിൽ താഴെ കുറയുകയോ ചെയ്യാം. ഒരു പ്രോജക്റ്റിന്റെ തുടക്കത്തിൽ, റൊട്ടേഷൻ മൂല്യം 0 ഡിഗ്രിയായി സജ്ജീകരിച്ചിരിക്കുന്നു. rotation ഇനേർഷ്യൽ സെൻസറിന്റെ നിലവിലെ റൊട്ടേഷൻ നൽകുന്നു.
വലത്തേക്ക് തിരിയുന്നത് ഭ്രമണം വർദ്ധിപ്പിക്കുന്നു, ഇടത്തേക്ക് തിരിയുന്നത് ഭ്രമണം കുറയ്ക്കുന്നു. ഉദാഹരണത്തിന്, വലത്തേക്ക് രണ്ട് പൂർണ്ണ തിരിവുകൾ നടത്തുന്നത് 720 ഡിഗ്രി ഭ്രമണം തിരികെ നൽകും. 0 ഡിഗ്രിയിൽ നിന്ന് ഇടത്തേക്ക് ഒരു പൂർണ്ണ തിരിവ് തിരിയുന്നത് -360 ഡിഗ്രി ഭ്രമണം തിരികെ നൽകും.
Usage:
brain_inertial.rotation(units)
പാരാമീറ്ററുകൾ |
വിവരണം |
|---|---|
|
ഓപ്ഷണൽ. റൊട്ടേഷൻ യൂണിറ്റ്: |
# Display the rotation value after turning
drivetrain.turn_for(RIGHT, 450, DEGREES)
brain.screen.print(brain_inertial.rotation())
calibrate#
calibrate ഇനേർഷ്യൽ സെൻസർ കാലിബ്രേറ്റ് ചെയ്യുന്നു. തുടർന്നുള്ള എല്ലാ വരികളും പ്രവർത്തിക്കുന്നതിന് മുമ്പ് കാലിബ്രേഷൻ പൂർത്തിയാകുന്നതുവരെ കാത്തിരിക്കും. ഒരു നിശ്ചിത കാലയളവിൽ സെൻസർ ശബ്ദത്തിനും ഡ്രിഫ്റ്റിനും അളന്ന് നഷ്ടപരിഹാരം നൽകിക്കൊണ്ട് സെൻസർ ശരിയായി തിരിയുന്നുണ്ടോ എന്ന് അളക്കാൻ കാലിബ്രേഷൻ സഹായിക്കുന്നു. ഈ സമയത്ത്, തലച്ചോറ് ഒരു സ്ഥിരതയുള്ള പ്രതലത്തിൽ പൂർണ്ണമായും നിശ്ചലമായിരിക്കണം. കാലിബ്രേഷൻ സമയത്ത് ചലനം കൃത്യമല്ലാത്ത ഫലങ്ങൾ നൽകിയേക്കാം.
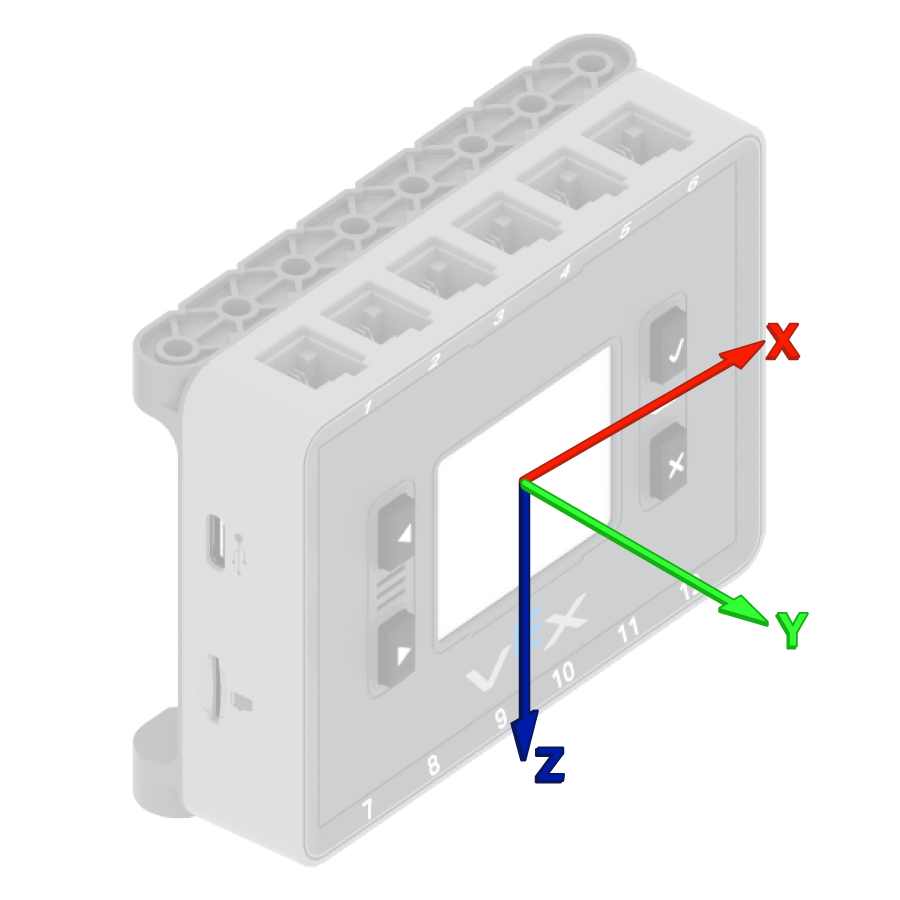
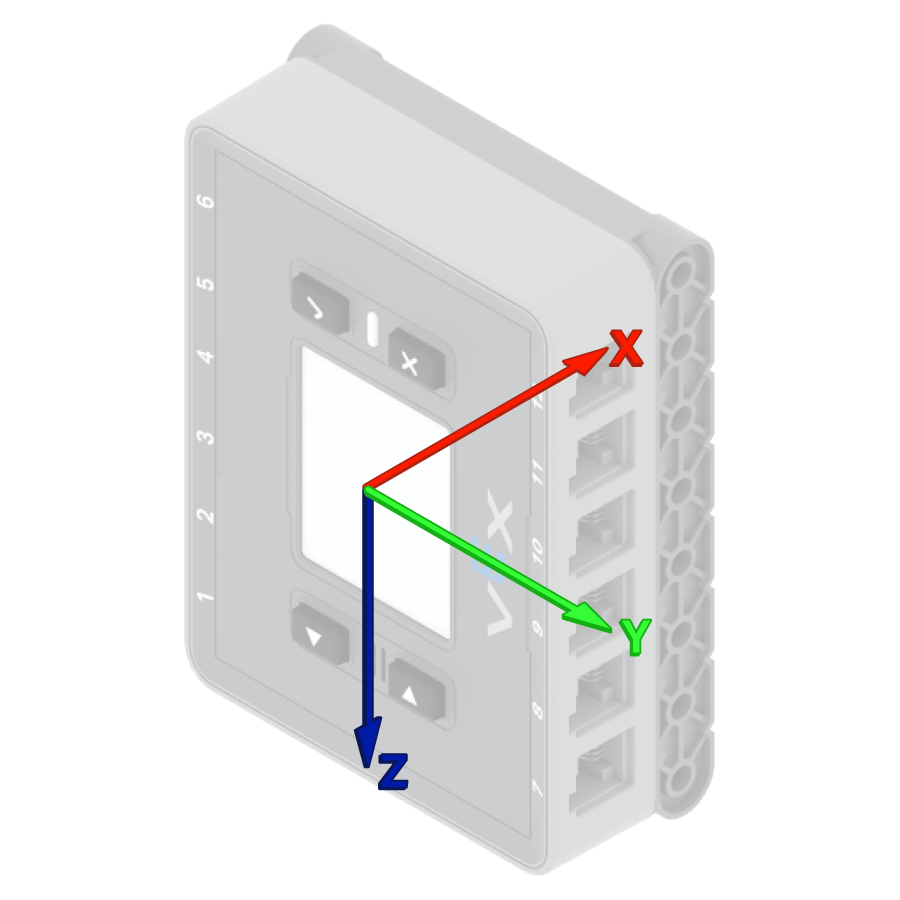
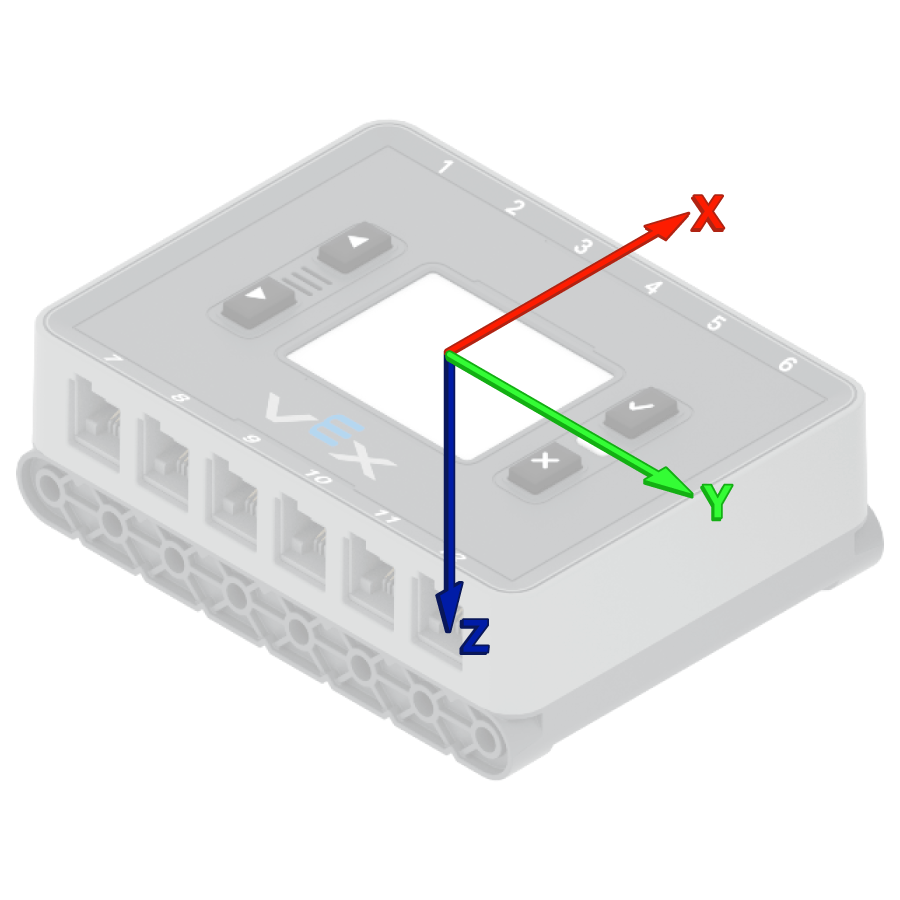
ഓരോ പ്രോജക്റ്റിന്റെയും തുടക്കത്തിൽ തന്നെ VEX ബ്രെയിൻ ബിൽറ്റ്-ഇൻ ഇനേർഷ്യൽ സെൻസർ യാന്ത്രികമായി കാലിബ്രേറ്റ് ചെയ്യാൻ ശ്രമിക്കുന്നു. എന്നിരുന്നാലും, പ്രോജക്റ്റ് ആരംഭിക്കുമ്പോൾ റോബോട്ട് കൊണ്ടുപോകുകയോ നീക്കുകയോ ചെയ്താൽ, സെൻസർ ശരിയായി കാലിബ്രേറ്റ് ചെയ്യുന്നതിൽ പരാജയപ്പെടുകയോ തെറ്റായ കാലിബ്രേഷൻ നൽകുകയോ ചെയ്തേക്കാം.
Usage:
brain_inertial.calibrate()
പാരാമീറ്റർ |
വിവരണം |
|---|---|
ഈ രീതിക്ക് പാരാമീറ്ററുകൾ ഇല്ല. |
# Start calibration
brain_inertial.calibrate()
# Print after calibration
while brain_inertial.is_calibrating():
    brain.screen.clear_screen()
    brain.screen.set_cursor(1, 1)
    brain.screen.print("Inertial Sensor")
    brain.screen.next_row()
    brain.screen.print("Calibrating")
    wait(50, MSEC)
brain.screen.clear_screen()
brain.screen.set_cursor(1, 1)
brain.screen.print("Done!")
set_heading#
ഒരു ഹെഡിംഗ് എന്നത് സെൻസർ അഭിമുഖീകരിക്കുന്ന ദിശയാണ്, ഇത് 0 മുതൽ 359.99 വരെയുള്ള ഡിഗ്രികളിൽ അളക്കുന്നു. set_heading() ഇനേർഷ്യൽ സെൻസറിന്റെ നിലവിലെ ഹെഡിംഗിനെ ഒരു പുതിയ ഹെഡിംഗ് മൂല്യത്തിലേക്ക് മാറ്റുന്നു.
ഉദാഹരണത്തിന്, സെൻസർ വലത്തേക്ക് അഭിമുഖമായി തിരിഞ്ഞിട്ടുണ്ടെങ്കിൽ, തലക്കെട്ട് 0 ഡിഗ്രിയിലേക്ക് സജ്ജമാക്കുന്നത് ആ വലതുവശത്തുള്ള സ്ഥാനത്തെ പുതിയ 0 ഡിഗ്രിയാക്കുന്നു. തുടർന്ന് ആ പുതിയ ദിശയെ അടിസ്ഥാനമാക്കി സെൻസറിന് മറ്റ് തലക്കെട്ടുകൾ ട്രാക്ക് ചെയ്യാൻ കഴിയും.
Usage:
brain_inertial.set_heading(value, units)
പാരാമീറ്ററുകൾ |
വിവരണം |
|---|---|
|
സെൻസറിനായി സജ്ജമാക്കേണ്ട ഹെഡ്ഡിംഗ് മൂല്യം, ഡിഗ്രികളിൽ. ഇത് 0 മുതൽ 359.99 വരെയുള്ള മൂല്യമാകാം. |
|
ഓപ്ഷണൽ. ഹെഡിംഗ് യൂണിറ്റ്: |
# Turn the robot around
brain_inertial.set_heading(180)
drivetrain.turn_to_heading(0)
set_rotation#
സെൻസർ എത്ര തിരിഞ്ഞിരിക്കുന്നു എന്നതാണ് റൊട്ടേഷൻ, ഇത് ഡിഗ്രിയിൽ അളക്കുന്നു. ഹെഡിംഗിൽ നിന്ന് വ്യത്യസ്തമായി, റൊട്ടേഷൻ 359.99 ഡിഗ്രിയിൽ കൂടുതൽ വർദ്ധിക്കുകയോ 0 ഡിഗ്രിയിൽ താഴെ കുറയുകയോ ചെയ്യാം. ഒരു പ്രോജക്റ്റിന്റെ തുടക്കത്തിൽ, റൊട്ടേഷൻ മൂല്യം 0 ഡിഗ്രിയായി സജ്ജീകരിച്ചിരിക്കുന്നു. set_rotation() ഇനേർഷ്യൽ സെൻസറിന്റെ നിലവിലെ റൊട്ടേഷനെ ഒരു പുതിയ മൂല്യത്തിലേക്ക് മാറ്റുന്നു.
ഉദാഹരണത്തിന്, സെൻസർ വലത്തേക്ക് രണ്ട് പൂർണ്ണ തിരിവുകൾ നടത്തിയിട്ടുണ്ടെങ്കിൽ, അതിന്റെ ഭ്രമണ മൂല്യം 720 ഡിഗ്രി ആയിരിക്കും. ഭ്രമണം 0 ഡിഗ്രിയിലേക്ക് സജ്ജമാക്കുന്നത് ആ ഭ്രമണത്തെ 720 ൽ നിന്ന് 0 ഡിഗ്രിയിലേക്ക് പുനഃസജ്ജമാക്കും. തുടർന്ന് ആ പുതിയ മൂല്യത്തെ അടിസ്ഥാനമാക്കി സെൻസറിന് ഭ്രമണങ്ങൾ ട്രാക്ക് ചെയ്യാൻ കഴിയും.
Usage:
brain_inertial.set_rotation(value, units)
പാരാമീറ്ററുകൾ |
വിവരണം |
|---|---|
|
സെൻസറിനായി സജ്ജമാക്കേണ്ട ഭ്രമണ മൂല്യം, ഡിഗ്രികളിൽ. ഇത് ഒരു പൂർണ്ണസംഖ്യയോ ദശാംശമോ (ഫ്ലോട്ട്) ആകാം. |
|
ഓപ്ഷണൽ. റൊട്ടേഷൻ യൂണിറ്റ്: |
# Turn the robot around
brain_inertial.set_rotation(-180)
drivetrain.turn_to_rotation(0)
is_calibrating#
is_calibrating എന്നത് ഇനേർഷ്യൽ സെൻസർ നിലവിൽ കാലിബ്രേറ്റ് ചെയ്യുന്നുണ്ടോ എന്ന് നൽകുന്നു.
True— ഇനേർഷ്യൽ സെൻസർ കാലിബ്രേറ്റ് ചെയ്യുന്നു.False— ഇനേർഷ്യൽ സെൻസർ കാലിബ്രേറ്റ് ചെയ്യുന്നില്ല.
Usage:
brain_inertial.is_calibrating()
പാരാമീറ്റർ |
വിവരണം |
|---|---|
ഈ രീതിക്ക് പാരാമീറ്ററുകൾ ഇല്ല. |
# Start calibration
brain_inertial.calibrate()
# Print while waiting for calibration
while brain_inertial.is_calibrating():
    brain.screen.clear_screen()
    brain.screen.set_cursor(1, 1)
    brain.screen.print("Inertial Sensor")
    brain.screen.next_row()
    brain.screen.print("Calibrating")
    wait(50, MSEC)
brain.screen.clear_screen()
brain.screen.set_cursor(1, 1)
brain.screen.print("Done!")
reset_heading#
reset_heading ഇനേർഷ്യൽ സെൻസറിന്റെ നിലവിലെ ഹെഡിംഗ് 0 ഡിഗ്രിയിലേക്ക് പുനഃസജ്ജമാക്കുന്നു.
ഈ രീതി ഉപയോഗിച്ച ശേഷം, സെൻസറിന്റെ നിലവിലെ ദിശ പുതിയ 0 ഡിഗ്രി ഹെഡിംഗ് ആയി മാറുന്നു.
Usage:
brain_inertial.reset_heading()
പാരാമീറ്ററുകൾ |
വിവരണം |
|---|---|
ഈ രീതിക്ക് പാരാമീറ്ററുകൾ ഇല്ല. |
# Turn the robot before and after resetting the heading
drivetrain.turn_to_heading(90, DEGREES)
wait(0.5, SECONDS)
brain_inertial.reset_heading()
drivetrain.turn_to_heading(90, DEGREES)
reset_rotation#
reset_rotation ഇനേർഷ്യൽ സെൻസറിന്റെ നിലവിലെ റൊട്ടേഷൻ 0 ഡിഗ്രിയിലേക്ക് പുനഃസജ്ജമാക്കുന്നു.
ഈ രീതി ഉപയോഗിച്ചതിനുശേഷം, പുതിയ 0 ഡിഗ്രി ഭ്രമണ മൂല്യത്തിൽ നിന്ന് ഭാവിയിലെ തിരിവുകൾ സെൻസർ ട്രാക്ക് ചെയ്യുന്നു.
Usage:
brain_inertial.reset_rotation()
പാരാമീറ്ററുകൾ |
വിവരണം |
|---|---|
ഈ രീതിക്ക് പാരാമീറ്ററുകൾ ഇല്ല. |
# Turn the robot before and after resetting the rotation
drivetrain.turn_to_rotation(-90, DEGREES)
wait(0.5, SECONDS)
brain_inertial.reset_rotation()
drivetrain.turn_to_rotation(-90, DEGREES)
changed#
ഇനേർഷ്യൽ സെൻസറിന്റെ ഹെഡിംഗ് മാറുമ്പോൾ വിളിക്കേണ്ട ഒരു ഫംഗ്ഷൻ changed രജിസ്റ്റർ ചെയ്യുന്നു.
Usage:
brain_inertial.changed(callback, arg)
പാരാമീറ്ററുകൾ |
വിവരണം |
|---|---|
|
ഇനേർഷ്യൽ സെൻസർ ഹെഡിംഗ് മാറുമ്പോൾ പ്രവർത്തിക്കുന്ന ഒരു ഫംഗ്ഷൻ. |
|
ഓപ്ഷണൽ. കോൾബാക്ക് ഫംഗ്ഷനിലേക്ക് കൈമാറേണ്ട ഒരു കൂട്ടം ആർഗ്യുമെന്റുകൾ. |
def heading_changed():
    brain.screen.set_cursor(1, 1)
    brain.screen.clear_screen()
    brain.screen.print("my heading ")
    brain.screen.next_row()
    brain.screen.print("has changed!")
    wait(0.1, SECONDS)
# Call the function when the inertial heading is changed
wait(1, SECONDS)
drivetrain.turn_for(RIGHT, 90, DEGREES, wait=False)
brain_inertial.changed(heading_changed)
wait(15, MSEC)
ചലനം#
acceleration#
സെൻസർ എത്ര വേഗത്തിൽ വേഗത കൂട്ടുന്നു അല്ലെങ്കിൽ മന്ദഗതിയിലാക്കുന്നു എന്നതാണ് ആക്സിലറേഷൻ. acceleration തിരഞ്ഞെടുത്ത അക്ഷത്തിൽ ഇനേർഷ്യൽ സെൻസറിന്റെ ആക്സിലറേഷൻ -4.0 G മുതൽ 4.0 G വരെ ഫ്ലോട്ട് ആയി തിരികെ നൽകുന്നു.
ത്വരണം അളക്കാൻ ഉപയോഗിക്കുന്ന ഒരു യൂണിറ്റാണ് G നിശ്ചലമായി ഇരിക്കുമ്പോൾ ഗുരുത്വാകർഷണത്താൽ നിങ്ങൾക്ക് അനുഭവപ്പെടുന്ന ത്വരണമാണ് 1 G.
തിരഞ്ഞെടുത്ത അക്ഷത്തിലെ ത്വരണം ഏത് ദിശയിലാണെന്ന് അനുസരിച്ച് മൂല്യം പോസിറ്റീവ് അല്ലെങ്കിൽ നെഗറ്റീവ് ആകാം. അക്ഷ ഓപ്ഷനുകൾ XAXIS, YAXIS, ZAXIS എന്നിവയാണ്.
Usage:
brain_inertial.acceleration(axis)
പാരാമീറ്ററുകൾ |
വിവരണം |
|---|---|
അച്ചുതണ്ട് |
ത്വരണം അളക്കുന്നതിനുള്ള അച്ചുതണ്ട്:
|
# Display acceleration after moving
vexcode_brain_precision = 2
drivetrain.set_drive_velocity(100, PERCENT)
brain.screen.print("Resting: ")
brain.screen.next_row()
brain.screen.print(brain_inertial.acceleration(XAXIS))
brain.screen.next_row()
wait(1, SECONDS)
drivetrain.drive_for(FORWARD, 500, MM, wait=False)
wait(0.01, SECONDS)
brain.screen.print("Startup: ")
brain.screen.next_row()
brain.screen.print(brain_inertial.acceleration(XAXIS))
gyro_rate#
ഇനേർഷ്യൽ സെൻസർ എത്ര വേഗത്തിൽ കറങ്ങുന്നു എന്നതാണ് ഗൈറോ നിരക്ക്. gyro_rate തിരഞ്ഞെടുത്ത അക്ഷത്തിൽ ഇനേർഷ്യൽ സെൻസറിന്റെ നിലവിലെ ഭ്രമണ വേഗത നൽകുന്നു.
സെൻസർ ആ അക്ഷത്തിൽ കറങ്ങുന്ന ദിശയെ ആശ്രയിച്ച് മൂല്യം പോസിറ്റീവ് അല്ലെങ്കിൽ നെഗറ്റീവ് ആകാം.
Usage:
brain_inertial.gyro_rate(axis, units)
പാരാമീറ്ററുകൾ |
വിവരണം |
|---|---|
|
ഗൈറോ നിരക്ക് നൽകുന്ന അച്ചുതണ്ട്:
|
|
ഓപ്ഷണൽ. ഗൈറോ റേറ്റ് യൂണിറ്റ്:
|
# Display the z-axis gyro rate
drivetrain.turn(RIGHT)
wait(1, SECONDS)
brain.screen.print(brain_inertial.gyro_rate(ZAXIS, RPM))
drivetrain.stop()
orientation#
തിരഞ്ഞെടുത്ത ഒരു ടേണിംഗ് അക്ഷത്തിലുള്ള ഇനേർഷ്യൽ സെൻസറിന്റെ നിലവിലെ കോൺ ആണ് ഓറിയന്റേഷൻ. orientation ഇനേർഷ്യൽ സെൻസറിന്റെ റോൾ, പിച്ച് അല്ലെങ്കിൽ യാവ് തിരികെ നൽകുന്നു.
റോൾ, പിച്ച്, യാവ് എന്നിവ സെൻസറിന് ചരിക്കാനോ തിരിയാനോ കഴിയുന്ന വ്യത്യസ്ത രീതികളെ വിവരിക്കുന്നു.
Usage:
brain_inertial.orientation(axis, units)
പാരാമീറ്ററുകൾ |
വിവരണം |
|---|---|
|
തിരികെ നൽകേണ്ട ഓറിയന്റേഷൻ ആംഗിൾ:
|
|
ഓപ്ഷണൽ. ഓറിയന്റേഷൻ യൂണിറ്റ്: |
# Display the roll, pitch, and yaw of the Brain as it
# is rotated by hand
while True:
    brain.screen.clear_screen()
    brain.screen.print(brain_inertial.orientation(OrientationType.ROLL))
    brain.screen.next_row()
    brain.screen.print(brain_inertial.orientation(OrientationType.PITCH))
    brain.screen.next_row()
    brain.screen.print(brain_inertial.orientation(OrientationType.YAW))
    brain.screen.next_row()
    brain.screen.set_cursor(1, 1)
    wait(0.1, SECONDS)
കൺസ്ട്രക്ടർമാർ#
VEXcode-ന് പുറത്ത് ഒരു Inertial Sensor കോൺഫിഗർ ചെയ്യുമ്പോൾ പോലെ, Inertial ഒബ്ജക്റ്റുകൾ സ്വമേധയാ സൃഷ്ടിക്കാൻ കൺസ്ട്രക്ടറുകൾ ഉപയോഗിക്കുന്നു.
Inertial#
Inertial ഒരു ഇനേർഷ്യൽ സെൻസർ സൃഷ്ടിക്കുന്നു.
Usage:
Inertial(smartport)
പാരാമീറ്റർ |
വിവരണം |
|---|---|
|
ഓപ്ഷണൽ. IQ (രണ്ടാം തലമുറ) ബ്രെയിനിന്റെ ബിൽറ്റ്-ഇൻ ഇനേർഷ്യൽ സെൻസർ ഉപയോഗിക്കുകയാണെങ്കിൽ, ഒരു സ്മാർട്ട് പോർട്ട് ആവശ്യമില്ല. ഒരു ബാഹ്യ ഇനേർഷ്യൽ സെൻസർ ബന്ധിപ്പിക്കുകയാണെങ്കിൽ, ഇനേർഷ്യൽ സെൻസർ ബന്ധിപ്പിച്ചിരിക്കുന്ന സ്മാർട്ട് പോർട്ട് വ്യക്തമാക്കുക, |
# Create a new object "brain_inertial" with the
# Inertial class
brain_inertial = Inertial()
left_drive_smart = Motor(Ports.PORT1, 1.0, False)
right_drive_smart = Motor(Ports.PORT6, 1.0, True)

drivetrain = SmartDrive(left_drive_smart, right_drive_smart, brain_inertial, 200)

brain_inertial.set_heading(180)
drivetrain.turn_to_heading(0)