
Color#
Introducción#
El sensor de color es un sensor óptico que permite a su robot detectar cuando un objeto está presente, reconocer colores específicos y devolver datos visuales como el brillo y el tono.
También puede configurar el brillo de la luz interna del sensor. Estas herramientas son ideales para programas que necesitan reaccionar a objetos de colores, condiciones de iluminación o comentarios de sensores en tiempo real.
Esta página utiliza color_1 como ejemplo del nombre del sensor de color. Reemplácelo con su propio nombre configurado según sea necesario.
A continuación se muestra una lista de todos los métodos:
Acciones — Detecte objetos con el sensor de color.
object_detected— Registra una función que se llamará cuando se detecte un objeto.
Mutadores: modifique las luces del sensor de color.
set_light— Establece el LED del sensor de color en encendido, apagado o un nivel de brillo establecido.set_light_power— Establece el brillo del LED del sensor de color.
Getters — Devuelve los datos del objeto con el sensor de color.
is_near_object— Devuelve si un objeto está dentro del alcance del sensor.color— Devuelve el código hexadecimal del color detectado.brightness— Devuelve el brillo detectado.hue— Devuelve el valor de tono detectado.installed— Devuelve si el sensor de color está conectado al cerebro.
Constructores: inicializa y configura manualmente un sensor de color.
ColorSensor— Crea un sensor de color.
Acciones#
object_detected#
object_detected registra una función que se llamará cuando el sensor de color detecte un objeto.
Usage:
color_1.object_detected(callback, args)
Parámetros |
Descripción |
|---|---|
|
Una función que se ha definido previamente para ejecutarse cuando el sensor de color detecta un objeto. |
|
Opcional. Una tupla que contiene argumentos para pasar a la función de devolución de llamada. Consulte Funciones con parámetros para obtener más información. |
Mutadores#
set_light#
set_light establece el LED del sensor de color en encendido, apagado o un nivel de brillo establecido.
Usage:
color_1.set_light(value, units)
Parámetros |
Descripción |
|---|---|
|
Especifica si se debe encender o apagar el LED mediante uno de los siguientes procedimientos:
|
|
Opcional. La unidad que representa el valor de brillo: |
# Turn the LED on and off forever
while True:
    color_1.set_light(LedStateType.ON)
    wait(0.5, SECONDS)
    color_1.set_light(LedStateType.OFF)
    wait(0.5, SECONDS)
# Turn the LED on and off forever
while True:
    color_1.set_light(LedStateType.ON, 75)
    wait(0.5, SECONDS)
    color_1.set_light(0)
    wait(0.5, SECONDS)
set_light_power#
set_light_power establece el brillo del LED del sensor de color. Si el LED aún no está encendido, este método también encenderá el LED.
Usage:
color_1.set_light_power(value)
Parámetros |
Descripción |
|---|---|
|
El brillo del LED como porcentaje de 0 a 100. Un valor de 0 apaga el LED. |
# Turn the LED light on at different intensities
color_1.set_light_power(10)
wait(2, SECONDS)
color_1.set_light_power(100)
Getters#
is_near_object#
is_near_object devuelve un booleano que indica si el sensor de color está a aproximadamente 57 milímetros (2,25 pulgadas) de un objeto. La detección depende de la luz reflejada, por lo que es posible que las superficies oscuras o no reflectantes no se detecten de manera confiable.
True: el objeto detectado está dentro de aproximadamente 57 milímetros.False— El objeto detectado no está dentro de aproximadamente 57 milímetros.
Usage:
color_1.is_near_object()
Parámetros |
Descripción |
|---|---|
Este método no tiene parámetros. |
color#
color devuelve el código hexadecimal del color detectado como una cadena en el formato “Color” seguido de dos ceros y el valor hexadecimal del color.
Por ejemplo, la detección de rojo (#FF0000) devolvería “Color 00FF0000”.
Usage:
color_1.color()
Parámetros |
Descripción |
|---|---|
Este método no tiene parámetros. |
# Display the currently detected hex value
while True:
    brain.screen.clear_screen()
    brain.screen.set_cursor(1, 1)
    brain.screen.print(color_1.color())
    wait(0.5,SECONDS)
brightness#
brightness devuelve el brillo del color detectado, como un número entero del 0% al 100%.
Un porcentaje más alto significa que el sensor de color detecta más luz. Un porcentaje más bajo significa que el sensor de color detecta menos luz.
Usage:
color_1.brightness()
Parámetros |
Descripción |
|---|---|
Este método no tiene parámetros. |
# Display the currently detected brightness
while True:
    brain.screen.clear_screen()
    brain.screen.set_cursor(1, 1)
    brain.screen.print("Brightness:")
    brain.screen.next_row()
    brain.screen.print(color_1.brightness())
    wait(0.5,SECONDS)
hue#
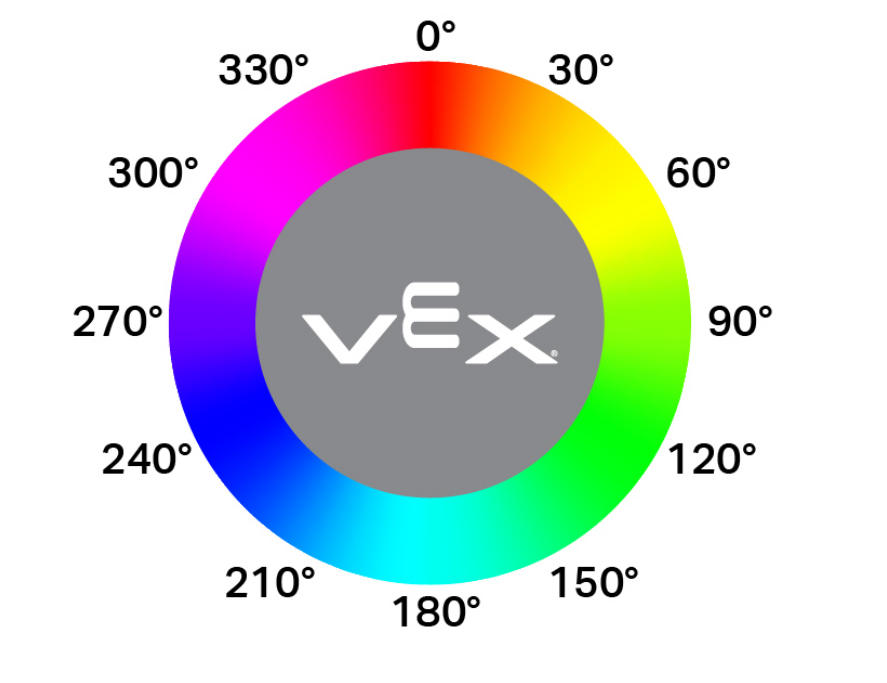
hue devuelve el valor de tono detectado como un flotador en el rango de 0 a 359,99 grados.
El tono es una forma de describir el color usando números alrededor de una rueda de color, como se muestra a continuación.
Usage:
color_1.hue()
Parámetros |
Descripción |
|---|---|
Este método no tiene parámetros. |
# Display the currently detected hue
while True:
    brain.screen.clear_screen()
    brain.screen.set_cursor(1, 1)
    brain.screen.print("Hue: ")
    brain.screen.print(color_1.hue())
    wait(0.5,SECONDS)
installed#
installed devuelve un booleano que indica si el sensor de color está conectado al cerebro.
True: el sensor de color está conectado al cerebro.False— El sensor de color no está conectado al cerebro.
Usage:
color_1.installed()
Parámetros |
Descripción |
|---|---|
Este método no tiene parámetros. |
Constructores#
Los constructores se utilizan para crear manualmente ColorSensor objetos ColorSensor, que son necesarios para configurar un sensor de color fuera de VEXcode.
ColorSensor#
ColorSensor crea un sensor de color.
Usage:
color_1 = ColorSensor(smartport)
Parámetro |
Descripción |
|---|---|
|
El puerto inteligente al que está conectado el sensor de color, escrito como PORTx, donde x es el número del puerto. |
# Create a Color Sensor object in Port 3
color_1 = ColorSensor(Ports.PORT3)