
Farbe#
Einführung#
Der Farbsensor ist ein optischer Sensor, der es Ihrem Roboter ermöglicht, die Anwesenheit eines Objekts zu erkennen, bestimmte Farben zu identifizieren und visuelle Daten wie Helligkeit und Farbton zurückzugeben.
Sie können auch die Helligkeit der internen Sensorbeleuchtung einstellen. Diese Funktionen eignen sich ideal für Programme, die in Echtzeit auf farbige Objekte, Lichtverhältnisse oder Sensordaten reagieren müssen.
Diese Seite verwendet color_1 als Beispielnamen für den Farbsensor. Ersetzen Sie ihn bei Bedarf durch Ihren eigenen, konfigurierten Namen.
Nachfolgend finden Sie eine Liste aller Methoden:
Aktionen – Objekte mit dem Farbsensor erkennen.
object_detected— Registriert eine Funktion, die aufgerufen werden soll, wenn ein Objekt erkannt wird.
Mutatoren – Verändern die Lichter am Farbsensor.
set_light— Schaltet die LED des Farbsensors ein, aus oder auf eine festgelegte Helligkeitsstufe.set_light_power— Legt die Helligkeit der LED des Farbsensors fest.
Getter – Geben Objektdaten mit dem Farbsensor zurück.
is_near_object— Gibt zurück, ob sich ein Objekt in Reichweite des Sensors befindet.color— Gibt den Hexadezimalcode der erkannten Farbe zurück.brightness— Gibt die erkannte Helligkeit zurück.hue— Gibt den erkannten Farbtonwert zurück.installed— Gibt zurück, ob der Farbsensor mit dem Gehirn verbunden ist.
Konstruktoren – Manuelle Initialisierung und Konfiguration eines Farbsensors.
ColorSensor— Erzeugt einen Farbsensor.
Aktionen#
object_detected#
object_detected registriert eine Funktion, die aufgerufen werden soll, wenn der Farbsensor ein Objekt erkennt.
Usage:
color_1.object_detected(callback, args)
Parameter |
Beschreibung |
|---|---|
|
Eine Funktion, die zuvor definiert wurde und ausgeführt wird, wenn der Farbsensor ein Objekt erkennt. |
|
Optional. Ein Tupel mit Argumenten, die an die Callback-Funktion übergeben werden sollen. Weitere Informationen finden Sie unter Funktionen mit Parametern. |
Mutatoren#
set_light#
set_light schaltet die LED des Farbsensors ein, aus oder auf eine bestimmte Helligkeitsstufe.
Usage:
color_1.set_light(value, units)
Parameter |
Beschreibung |
|---|---|
|
Legt fest, ob die LED ein- oder ausgeschaltet werden soll. Folgende Werte stehen zur Verfügung:
|
|
Optional. Die Einheit, die den Helligkeitswert darstellt: |
# Turn the LED on and off forever
while True:
    color_1.set_light(LedStateType.ON)
    wait(0.5, SECONDS)
    color_1.set_light(LedStateType.OFF)
    wait(0.5, SECONDS)
# Turn the LED on and off forever
while True:
    color_1.set_light(LedStateType.ON, 75)
    wait(0.5, SECONDS)
    color_1.set_light(0)
    wait(0.5, SECONDS)
set_light_power#
Mit dem Befehl set_light_power wird die Helligkeit der LED des Farbsensors eingestellt. Falls die LED noch nicht leuchtet, wird sie durch diese Methode ebenfalls eingeschaltet.
Usage:
color_1.set_light_power(value)
Parameter |
Beschreibung |
|---|---|
|
Die Helligkeit der LED als Prozentwert von 0 bis 100. Ein Wert von 0 schaltet die LED aus. |
# Turn the LED light on at different intensities
color_1.set_light_power(10)
wait(2, SECONDS)
color_1.set_light_power(100)
Getter#
is_near_object#
Der Wert is_near_object gibt einen booleschen Wert zurück, der angibt, ob sich der Farbsensor in einem Abstand von ca. 57 Millimetern (2,25 Zoll) zu einem Objekt befindet. Die Erkennung basiert auf reflektiertem Licht, daher werden dunkle oder nicht reflektierende Oberflächen möglicherweise nicht zuverlässig erkannt.
True— Das erkannte Objekt befindet sich in einem Abstand von ungefähr 57 Millimetern.False— Das erkannte Objekt befindet sich nicht innerhalb von etwa 57 Millimetern.
Usage:
color_1.is_near_object()
Parameter |
Beschreibung |
|---|---|
Diese Methode hat keine Parameter. |
color#
color gibt den Hexadezimalcode der erkannten Farbe als Zeichenkette im Format “Farbe” gefolgt von zwei Nullen und dem Hexadezimalwert der Farbe zurück.
Beispielsweise würde die Erkennung von Rot (#FF0000) “Color 00FF0000” zurückgeben.
Usage:
color_1.color()
Parameter |
Beschreibung |
|---|---|
Diese Methode hat keine Parameter. |
# Display the currently detected hex value
while True:
    brain.screen.clear_screen()
    brain.screen.set_cursor(1, 1)
    brain.screen.print(color_1.color())
    wait(0.5,SECONDS)
brightness#
brightness gibt die Helligkeit der erkannten Farbe als ganze Zahl von 0 % bis 100 % zurück.
Ein höherer Prozentsatz bedeutet, dass der Farbsensor mehr Licht erfasst. Ein niedrigerer Prozentsatz bedeutet, dass der Farbsensor weniger Licht erfasst.
Usage:
color_1.brightness()
Parameter |
Beschreibung |
|---|---|
Diese Methode hat keine Parameter. |
# Display the currently detected brightness
while True:
    brain.screen.clear_screen()
    brain.screen.set_cursor(1, 1)
    brain.screen.print("Brightness:")
    brain.screen.next_row()
    brain.screen.print(color_1.brightness())
    wait(0.5,SECONDS)
hue#
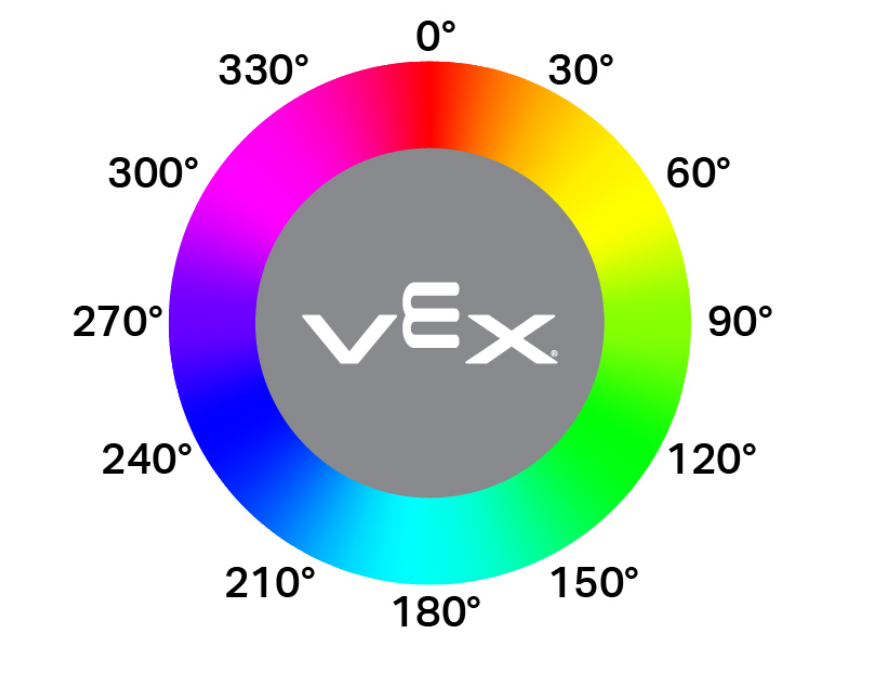
hue gibt den erkannten Farbtonwert als Gleitkommazahl im Bereich von 0 bis 359,99 Grad zurück.
Der Farbton ist eine Methode, Farben mithilfe von Zahlen auf einem Farbkreis zu beschreiben, wie unten dargestellt.
Usage:
color_1.hue()
Parameter |
Beschreibung |
|---|---|
Diese Methode hat keine Parameter. |
# Display the currently detected hue
while True:
    brain.screen.clear_screen()
    brain.screen.set_cursor(1, 1)
    brain.screen.print("Hue: ")
    brain.screen.print(color_1.hue())
    wait(0.5,SECONDS)
installed#
installed gibt einen booleschen Wert zurück, der angibt, ob der Farbsensor mit dem Gehirn verbunden ist.
True— Der Farbsensor ist mit dem Gehirn verbunden.False— Der Farbsensor ist nicht mit dem Gehirn verbunden.
Usage:
color_1.installed()
Parameter |
Beschreibung |
|---|---|
Diese Methode hat keine Parameter. |
Konstruktoren#
Konstruktoren werden verwendet, um manuell ColorSensor Objekte zu erstellen, die für die Konfiguration eines Farbsensors außerhalb von VEXcode erforderlich sind.
ColorSensor#
ColorSensor erzeugt einen Farbsensor.
Usage:
color_1 = ColorSensor(smartport)
Parameter |
Beschreibung |
|---|---|
|
Der Smart Port, an den der Farbsensor angeschlossen ist, wird als PORTx bezeichnet, wobei x die Nummer des Ports ist. |
# Create a Color Sensor object in Port 3
color_1 = ColorSensor(Ports.PORT3)