
एनकोडर#
परिचय#
encoder क्लास का उपयोग ऑप्टिकल शाफ्ट एनकोडर के साथ किया जाता है, जो शाफ्ट की घूर्णीय स्थिति और गति को मापता है। यह शाफ्ट के घूमने की दूरी और गति का पता लगाने के लिए आंतरिक ऑप्टिकल सेंसर का उपयोग करता है, जिससे यह पहिए के घूर्णन, भुजा की स्थिति या अन्य तंत्रों को ट्रैक करने में उपयोगी होता है।
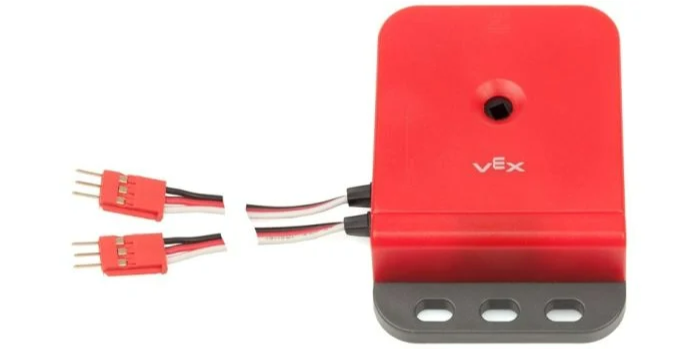
क्लास कंस्ट्रक्टर#
encoder(
  triport::port &port );
क्लास डिस्ट्रक्टर#
encoder ऑब्जेक्ट को नष्ट करता है और उससे जुड़े संसाधनों को मुक्त करता है।
virtual ~encoder();
पैरामीटर#
पैरामीटर |
प्रकार |
विवरण |
|---|---|---|
|
|
ऑप्टिकल शाफ्ट एनकोडर द्वारा उपयोग किए जाने वाले आवश्यक दो-पोर्ट समूह का पहला 3-वायर पोर्ट। एनकोडर ब्रेन या 3-वायर एक्सपेंडर पर दो आसन्न पोर्ट (A–B, C–D, E–F, या G–H) का उपयोग करता है। जोड़ी (A, C, E, या G) में पहले पोर्ट को निर्दिष्ट करें, जिसे |
उदाहरण#
// Create an encoder instance in Ports A and B
encoder EncoderA = encoder(Brain.ThreeWirePort.A);
सदस्य कार्य#
encoder क्लास में निम्नलिखित सदस्य फ़ंक्शन शामिल हैं:
setPosition— एनकोडर की वर्तमान स्थिति को एक निर्दिष्ट मान पर सेट करता है।position— लौटाता है कि एनकोडर कितनी दूर घूम गया है।velocity— एनकोडर का वर्तमान घूर्णीय वेग लौटाता है।
किसी भी encoder सदस्य फ़ंक्शन को कॉल करने से पहले, एक encoder इंस्टेंस बनाना आवश्यक है, जैसा कि नीचे दिखाया गया है:
/* This constructor is required when using VS Code.
Encoder configuration is generated automatically
in VEXcode using the Device Menu. Replace the values
as needed. */

// Create an encoder instance in Ports A and B
encoder EncoderA = encoder(Brain.ThreeWirePort.A);
setPosition#
यह एनकोडर की वर्तमान स्थिति को एक निर्दिष्ट मान पर सेट करता है। इसका उपयोग मोटर या अन्य तंत्र को घुमाए बिना मैन्युअल रूप से ट्रैक की गई स्थिति को सेट करने के लिए किया जा सकता है।
Available Functionsvoid setPosition(
double value,
rotationUnits units);
पैरामीटर |
प्रकार |
विवरण |
|---|---|---|
|
|
निर्धारित करने के लिए घूर्णीय स्थिति। |
|
|
The unit that represents the position:
|
इस कार्य पर कीमत के लिहाज से कुछ भी रिटर्न नहीं मिलता है।
position#
यह बताता है कि एनकोडर से जुड़ा शाफ्ट कितनी दूर तक घूम चुका है।
Available Functionsdouble position(
rotationUnits units );
पैरामीटर |
प्रकार |
विवरण |
|---|---|---|
|
|
The unit that represents the position:
|
यह निर्दिष्ट इकाइयों में घूर्णन को दर्शाने वाला double मान लौटाता है।
velocity#
यह एनकोडर की घूर्णीय गति लौटाता है।
Available Functionsdouble velocity(
velocityUnits units );
पैरामीटर |
प्रकार |
विवरण |
|---|---|---|
|
|
The unit used to represent the velocity:
|
यह निर्दिष्ट इकाइयों में वेग को दर्शाने वाला double मान लौटाता है।