
Kodavimo įrenginys#
Įvadas#
encoder klasė naudojama su optiniu veleno kodavimo įrenginiu, kuris matuoja veleno sukimosi padėtį ir greitį. Jis naudoja vidinius optinius jutiklius, kad nustatytų, kiek ir kaip greitai velenas pasisuka, todėl yra naudingas rato sukimuisi, svirties padėčiai ar kitiems mechanizmams sekti.
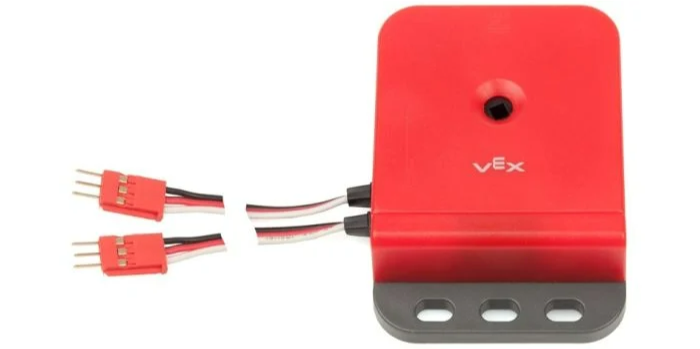
Klasės konstruktorius#
encoder(
  triport::port &port );
Klasės destruktorius#
Sunaikina encoder objektą ir išlaisvina susijusius išteklius.
virtual ~encoder();
Parametrai#
Parametras |
Tipas |
Aprašymas |
|---|---|---|
|
|
Pirmasis 3 laidų prievadas iš dviejų prievadų grupės, kurią naudoja optinis veleno kodavimo įrenginys. Kodavimo įrenginys užima du gretimus prievadus (A–B, C–D, E–F arba G–H) „Brain“ arba 3 laidų plėtiklyje. Nurodykite pirmąjį poros prievadą (A, C, E arba G), užrašytą kaip |
Pavyzdžiai#
// Create an encoder instance in Ports A and B
encoder EncoderA = encoder(Brain.ThreeWirePort.A);
Narių funkcijos#
encoder klasė apima šias narines funkcijas:
setPosition— Nustato dabartinę kodavimo įrenginio padėtį į nurodytą reikšmę.position— Grąžina, kiek pasisuko kodavimo įrenginys.velocity— Grąžina dabartinį kodavimo įrenginio sukimosi greitį.
Prieš iškviečiant bet kokias encoder nario funkcijas, reikia sukurti encoder egzempliorių, kaip parodyta žemiau:
/* This constructor is required when using VS Code.
Encoder configuration is generated automatically
in VEXcode using the Device Menu. Replace the values
as needed. */

// Create an encoder instance in Ports A and B
encoder EncoderA = encoder(Brain.ThreeWirePort.A);
setPosition#
Nustato nurodytą enkoderio dabartinę padėtį. Tai galima naudoti norint rankiniu būdu nustatyti sekimo padėtį nesukant variklio ar kito mechanizmo.
Available Functionsvoid setPosition(
double value,
rotationUnits units);
Parametrai |
Tipas |
Aprašymas |
|---|---|---|
|
|
Nustatoma sukimosi padėtis. |
|
|
Vienetas, rodantis padėtį:
|
Ši funkcija negrąžina reikšmės.
position#
Grąžina, kiek pasisuko prie kodavimo įrenginio prijungtas velenas.
Available Functionsdouble position(
rotationUnits units );
Parametrai |
Tipas |
Aprašymas |
|---|---|---|
|
|
Vienetas, rodantis padėtį:
|
Grąžina double reiškiantį sukimą nurodytais vienetais.
velocity#
Grąžina kodavimo įrenginio sukimosi greitį.
Available Functionsdouble velocity(
velocityUnits units );
Parametrai |
Tipas |
Aprašymas |
|---|---|---|
|
|
Greičiui pavaizduoti naudojamas vienetas:
|
Grąžina skaičių double , reiškiantį greitį nurodytais vienetais.