
ตัวเข้ารหัส#
การแนะนำ#
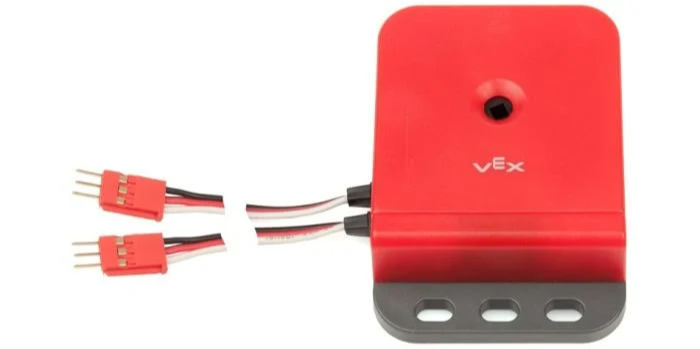
ตัวเข้ารหัสคลาส encoder เพลาหมุนไปไกลแค่ไหนและเร็วแค่ไหน ทำให้มีประโยชน์สำหรับการติดตามการหมุนของล้อ ตำแหน่งแขน หรือกลไกอื่นๆ
คอนสตรัคเตอร์คลาส#
encoder(
  triport::port &port );
ตัวทำลายคลาส#
ทำลายอ็อบเจ็กต์ encoder และปล่อยทรัพยากรที่เกี่ยวข้อง
virtual ~encoder();
พารามิเตอร์#
พารามิเตอร์ |
พิมพ์ |
คำอธิบาย |
|---|---|---|
|
|
พอร์ต 3 สายแรกของกลุ่มพอร์ตสองสายที่จำเป็นสำหรับการใช้งานตัวเข้ารหัสเพลาแบบออปติคอล ตัวเข้ารหัสจะใช้พอร์ตที่อยู่ติดกันสองพอร์ต (A–B, C–D, E–F หรือ G–H) บน Brain หรือตัวขยาย 3 สาย ระบุพอร์ตแรกในคู่ (A, C, E หรือ G) โดยเขียนเป็น |
ตัวอย่าง#
// Create an encoder instance in Ports A and B
encoder EncoderA = encoder(Brain.ThreeWirePort.A);
ฟังก์ชันสมาชิก#
คลาส encoder ประกอบด้วยฟังก์ชันสมาชิกต่อไปนี้:
setPosition— ตั้งค่าตำแหน่งปัจจุบันของตัวเข้ารหัสเป็นค่าที่ระบุposition— ส่งคืนระยะการหมุนของตัวเข้ารหัสvelocity— ส่งคืนความเร็วการหมุนปัจจุบันของตัวเข้ารหัส
ก่อนเรียกใช้ฟังก์ชันสมาชิก encoder ใดๆ จะต้องสร้างอินสแตนซ์ encoder ก่อน ดังแสดงด้านล่าง:
/* This constructor is required when using VS Code.
Encoder configuration is generated automatically
in VEXcode using the Device Menu. Replace the values
as needed. */

// Create an encoder instance in Ports A and B
encoder EncoderA = encoder(Brain.ThreeWirePort.A);
setPosition#
ตั้งค่าตำแหน่งปัจจุบันของตัวเข้ารหัสเป็นค่าที่ระบุ สามารถใช้เพื่อตั้งค่าตำแหน่งที่ติดตามได้ด้วยตนเองโดยไม่ต้องหมุนมอเตอร์หรือกลไกอื่นๆ
Available Functionsvoid setPosition(
double value,
rotationUnits units);
พารามิเตอร์ |
พิมพ์ |
คำอธิบาย |
|---|---|---|
|
|
ตำแหน่งการหมุนที่จะตั้งค่า |
|
|
The unit that represents the position:
|
ฟังก์ชันนี้ไม่ส่งค่ากลับ
position#
ส่งคืนค่าว่าเพลาที่เชื่อมต่อกับตัวเข้ารหัสหมุนไปไกลแค่ไหน
Available Functionsdouble position(
rotationUnits units );
พารามิเตอร์ |
พิมพ์ |
คำอธิบาย |
|---|---|---|
|
|
The unit that represents the position:
|
ส่งคืนค่า double ซึ่งแสดงถึงการหมุนในหน่วยที่ระบุ
velocity#
ส่งคืนค่าความเร็วในการหมุนของตัวเข้ารหัส
Available Functionsdouble velocity(
velocityUnits units );
พารามิเตอร์ |
พิมพ์ |
คำอธิบาย |
|---|---|---|
|
|
หน่วยที่ใช้แสดงความเร็ว:
|
ส่งคืนค่า double ซึ่งแสดงถึงความเร็วในหน่วยที่ระบุ