
Enkooderi#
Johdanto#
encoder luokkaa käytetään optisen akselienkooderin kanssa, joka mittaa akselin pyörimisasennon ja -nopeuden. Se käyttää sisäisiä optisia antureita akselin pyörimisnopeuden ja -pituuden havaitsemiseen, mikä tekee siitä hyödyllisen pyörän pyörimisen, varren asennon tai muiden mekanismien seurannassa.
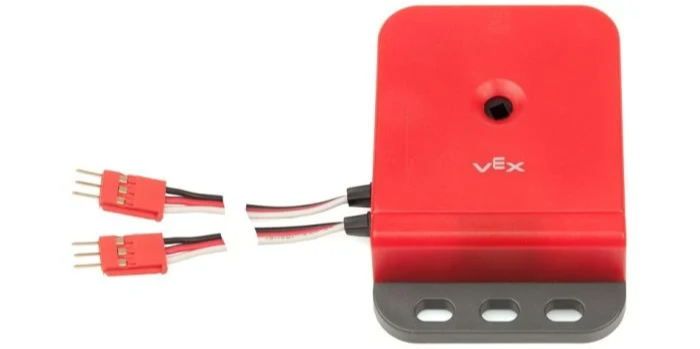
Luokan rakentaja#
encoder(
  triport::port &port );
Luokan tuhoaja#
Tuhoaa encoder -objektin ja vapauttaa siihen liittyvät resurssit.
virtual ~encoder();
Parametrit#
Parametri |
Tyyppi |
Kuvaus |
|---|---|---|
|
|
Optisen akselikooderin käyttämän kaksiporttisen ryhmän ensimmäinen kolmijohtiminen portti. Enkooderi käyttää kahta vierekkäistä porttia (A–B, C–D, E–F tai G–H) joko aivoissa tai kolmijohtimisessa laajentimessa. Määritä parin ensimmäinen portti (A, C, E tai G) ja kirjoita se muodossa |
Esimerkkejä#
// Create an encoder instance in Ports A and B
encoder EncoderA = encoder(Brain.ThreeWirePort.A);
Jäsenten toiminnot#
encoder -luokka sisältää seuraavat jäsenfunktiot:
setPosition— Asettaa kooderin nykyisen sijainnin määritettyyn arvoon.position— Palauttaa enkooderin pyörimismatkan.velocity— Palauttaa kooderin nykyisen pyörimisnopeuden.
Ennen minkään encoder -jäsenfunktion kutsumista on luotava encoder -instanssi alla olevan mukaisesti:
/* This constructor is required when using VS Code.
Encoder configuration is generated automatically
in VEXcode using the Device Menu. Replace the values
as needed. */

// Create an encoder instance in Ports A and B
encoder EncoderA = encoder(Brain.ThreeWirePort.A);
setPosition#
Asettaa enkooderin nykyisen sijainnin määritettyyn arvoon. Tätä voidaan käyttää seurattavan sijainnin manuaaliseen asettamiseen ilman moottorin tai muun mekanismin pyörittämistä.
Available Functionsvoid setPosition(
double value,
rotationUnits units);
Parametrit |
Tyyppi |
Kuvaus |
|---|---|---|
|
|
Asetettava pyörimisasento. |
|
|
The unit that represents the position:
|
Tämä funktio ei palauta arvoa.
position#
Palauttaa, kuinka paljon enkooderiin kytketty akseli on kiertynyt.
Available Functionsdouble position(
rotationUnits units );
Parametrit |
Tyyppi |
Kuvaus |
|---|---|---|
|
|
The unit that represents the position:
|
Palauttaa arvon double joka edustaa kiertoa määritetyissä yksiköissä.
velocity#
Palauttaa kooderin pyörimisnopeuden.
Available Functionsdouble velocity(
velocityUnits units );
Parametrit |
Tyyppi |
Kuvaus |
|---|---|---|
|
|
Nopeuden esittämiseen käytetty yksikkö:
|
Palauttaa luvun double joka edustaa nopeutta määritetyissä yksiköissä.