
Kodlayıcı#
giriiş#
encoder sınıfı, şaftın dönme konumunu ve hızını ölçen Optik Şaft Kodlayıcı ile birlikte kullanılır. Şaftın ne kadar döndüğünü ve ne kadar hızlı döndüğünü tespit etmek için dahili optik sensörler kullanır; bu da tekerlek dönüşünü, kol konumunu veya diğer mekanizmaları izlemek için kullanışlı hale getirir.
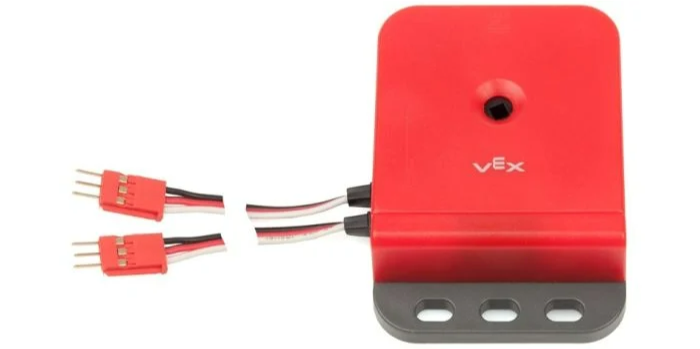
Sınıf Oluşturucu#
encoder(
  triport::port &port );
Sınıf Yıkıcısı#
encoder nesnesini yok eder ve ilgili kaynakları serbest bırakır.
virtual ~encoder();
Parametreler#
Parametre |
Tip |
Tanım |
|---|---|---|
|
|
Optik Şaft Kodlayıcı tarafından kullanılan gerekli iki portlu grubun ilk 3-Kablolu Portu. Kodlayıcı, Beyin veya 3-Kablolu Genişletici üzerinde iki bitişik portu (A–B, C–D, E–F veya G–H) işgal eder. Çiftteki ilk portu (A, C, E veya G) |
Örnekler#
// Create an encoder instance in Ports A and B
encoder EncoderA = encoder(Brain.ThreeWirePort.A);
Üye Fonksiyonları#
encoder sınıfı aşağıdaki üye fonksiyonlarını içerir:
setPosition— Kodlayıcının mevcut konumunu belirtilen bir değere ayarlar.position— Kodlayıcının ne kadar döndüğünü döndürür.velocity— Kodlayıcının mevcut dönme hızını döndürür.
Herhangi bir encoder üye fonksiyonunu çağırmadan önce, aşağıda gösterildiği gibi bir encoder örneği oluşturulmalıdır:
/* This constructor is required when using VS Code.
Encoder configuration is generated automatically
in VEXcode using the Device Menu. Replace the values
as needed. */

// Create an encoder instance in Ports A and B
encoder EncoderA = encoder(Brain.ThreeWirePort.A);
setPosition#
Kodlayıcının mevcut konumunu belirtilen bir değere ayarlar. Bu, bir motoru veya başka bir mekanizmayı döndürmeden izlenen konumu manuel olarak ayarlamak için kullanılabilir.
Available Functionsvoid setPosition(
double value,
rotationUnits units);
Parametreler |
Tip |
Tanım |
|---|---|---|
|
|
Ayarlanacak dönme pozisyonu. |
|
|
The unit that represents the position:
|
Bu fonksiyon bir değer döndürmez.
position#
Kodlayıcıya bağlı milin ne kadar döndüğünü döndürür.
Available Functionsdouble position(
rotationUnits units );
Parametreler |
Tip |
Tanım |
|---|---|---|
|
|
The unit that represents the position:
|
Belirtilen birimlerdeki dönüşü temsil eden double bir çift değer döndürür.
velocity#
Kodlayıcının dönme hızını döndürür.
Available Functionsdouble velocity(
velocityUnits units );
Parametreler |
Tip |
Tanım |
|---|---|---|
|
|
Hızı temsil etmek için kullanılan birim:
|
Belirtilen birimlerdeki hızı temsil eden double bir double değeri döndürür.