
المشفر#
مقدمة#
يُستخدم مُشفّر الفئة encoder مع مُشفّر العمود البصري، الذي يقيس موضع دوران العمود وسرعته. ويستخدم مستشعرات بصرية داخلية للكشف عن مدى وسرعة دوران العمود، مما يجعله مفيدًا لتتبع دوران العجلات، أو موضع الذراع، أو غيرها من الآليات.
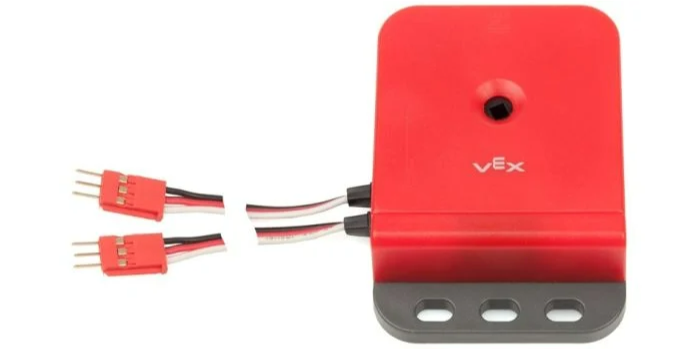
مُنشئ الفئة#
encoder(
  triport::port &port );
مُدمِّر الفئة#
يقوم بتدمير الكائن encoder وتحرير الموارد المرتبطة به.
virtual ~encoder();
حدود#
المعلمة |
يكتب |
وصف |
|---|---|---|
|
|
المنفذ الأول ثلاثي الأسلاك من مجموعة منافذ ثنائية مطلوبة يستخدمها مشفر العمود البصري. يشغل المشفر منفذين متجاورين (A–B، C–D، E–F، أو G–H) إما على وحدة التحكم الرئيسية أو على موسع ثلاثي الأسلاك. حدد المنفذ الأول في الزوج (A، C، E، أو G)، ويكتب كالتالي: |
أمثلة#
// Create an encoder instance in Ports A and B
encoder EncoderA = encoder(Brain.ThreeWirePort.A);
الدوال الأعضاء#
تتضمن فئة المشفر encoder الدوال الأعضاء التالية:
setPosition— يضبط الموضع الحالي للمشفر على قيمة محددة.position— تُرجع هذه الدالة مقدار دوران المشفر.velocity— تُرجع السرعة الدورانية الحالية للمشفر.
قبل استدعاء أي من الدوال الأعضاء في المشفر encoder يجب إنشاء مثيل للمشفر encoder كما هو موضح أدناه:
/* This constructor is required when using VS Code.
Encoder configuration is generated automatically
in VEXcode using the Device Menu. Replace the values
as needed. */

// Create an encoder instance in Ports A and B
encoder EncoderA = encoder(Brain.ThreeWirePort.A);
setPosition#
يضبط هذا الخيار موضع المشفر الحالي على قيمة محددة. ويمكن استخدامه لضبط الموضع المراد تتبعه يدويًا دون تدوير محرك أو آلية أخرى.
Available Functionsvoid setPosition(
double value,
rotationUnits units);
حدود |
يكتب |
وصف |
|---|---|---|
|
|
الوضع الدوراني المراد ضبطه. |
|
|
الوحدة التي تمثل الموضع:
|
هذه الدالة لا تُرجع قيمة.
position#
يُعيد هذا الأمر مقدار دوران العمود المتصل بجهاز التشفير.
Available Functionsdouble position(
rotationUnits units );
حدود |
يكتب |
وصف |
|---|---|---|
|
|
الوحدة التي تمثل الموضع:
|
تُرجع قيمة double تمثل الدوران بالوحدات المحددة.
velocity#
يعيد السرعة الدورانية للمشفر.
Available Functionsdouble velocity(
velocityUnits units );
حدود |
يكتب |
وصف |
|---|---|---|
|
|
The unit used to represent the velocity:
|
تُرجع قيمة double تمثل السرعة بالوحدات المحددة.