
AI látásérzékelő#
Bevezetés#
A MI-vel működő vizuális érzékelő képes tárgyak, színek és AprilTag azonosítók érzékelésére és nyomon követésére. Ez lehetővé teszi a robot számára, hogy elemezze a környezetét, kövesse a tárgyakat, és a detektált vizuális adatok alapján reagáljon.
Az alábbiakban a rendelkezésre álló blokkok listája található:
Műveletek – Adatok rögzítése a mesterséges intelligencia alapú látásérzékelőből egy kiválasztott aláíráshoz.
pillanatkép készítése – Egy adott aláírás adatait rögzíti, például egy konfigurált színt, egy előre betanított objektumot vagy egy AprilTag azonosítót.
Beállítások – Válassza ki, hogy melyik objektummal szeretne interakcióba lépni.
AI Vision objektumelem beállítása – Kiválaszt egy adott objektumot az észlelt objektumok listájából.
Értékek – Hozzáférés a rögzített adatokhoz és azok felhasználása.
AI Vision objektum létezik – Jelzi, hogy észlelt-e objektumot.
AI Vision objektum – Ellenőrzi, hogy az észlelt objektum megfelel-e egy adott besorolásnak.
Az AI Vision objektum egy AprilTag ID – Ellenőrzi, hogy egy észlelt AprilTag ID egyezik-e egy adott azonosítóval.
AI Vision objektumok száma – Megjeleníti az észlelt objektumok számát.
AI Vision objektumtulajdonság – Jelentési részletek, például:
Műveletek#
pillanatkép készítése#
A pillanatkép készítése veremblokk egyetlen aláírásra szűri az AI Vision Sensor keretrendszeréből származó adatokat – egy mentett leírást valamiről, amit az érzékelő felismer, például egy előre betanított objektumot, egy AprilTag azonosítót vagy egy konfigurált színt vagy színkódot.
A színeket és színkódokat először az AI Vision Utility programban kell konfigurálni, mielőtt ezzel a blokkal használhatók lennének.
Az adathalmaz a 0 indexszel kezdődően, szélesség szerint a legnagyobbtól a legkisebbig rendezett objektumokat tárolja. Az egyes objektumok tulajdonságai az AI Vision object property blokk segítségével érhetők el. Ha nem észlelhető egyező objektum, akkor üres adathalmazt jelez a rendszer.
[AIVision1 v] pillanatfelvétele [SELECT_A_SIG v] aláírásról
Paraméter |
Leírás |
|---|---|
eszköz |
Melyik AI látásérzékelőt használjam? |
aláírás |
Úgy szűri az adathalmazt, hogy csak az adott aláírás adatait tartalmazza. Az elérhető aláírások:
|
Megjegyzés: Ahhoz, hogy az AprilTag ID vagy az AI besorolási lehetőségek megjelenjenek, engedélyezni kell az észlelésüket az AI Vision segédprogramban.
Példa
amikor elindul
[Drive forward if an AprilTag ID is detected.]
örökre
[AIVision1 v] pillanatfelvétele [AprilTag IDs v] aláírásról
ha <[AIVIsion1 v] objektum létezik?> akkor
hajtás [előre v] irányba [10] [mm v] értékkel ▶
MI-besorolások#
Az AI Vision Sensor bizonyos AI-osztályozások alá tartozó objektumokat képes érzékelni. Az Eszközök ablakban az AI Vision Sensor konfigurálásakor kiválasztott AI-osztályozási modelltől függően különböző objektumok érzékelhetők. A jelenleg elérhető modellek a következők:
Tantermi tárgyak
Kéklabda
GreenBall
RedBall
Kék Gyűrű
GreenRing
RedRing
Kék kocka
GreenCube
RedCube
VEX V5 Robotikaverseny visszaszorítása
Kék blokk
RedBlock
VEX V5 Robotikaverseny Nagy Téttel
MobileGoal
RedRing
Kék Gyűrű
VEX V5 Robotika Verseny Felülírás
PirosKékTű
KékSárgaTű
PirosSárgaTű
Sárga tű
Csésze
Színaláírások#
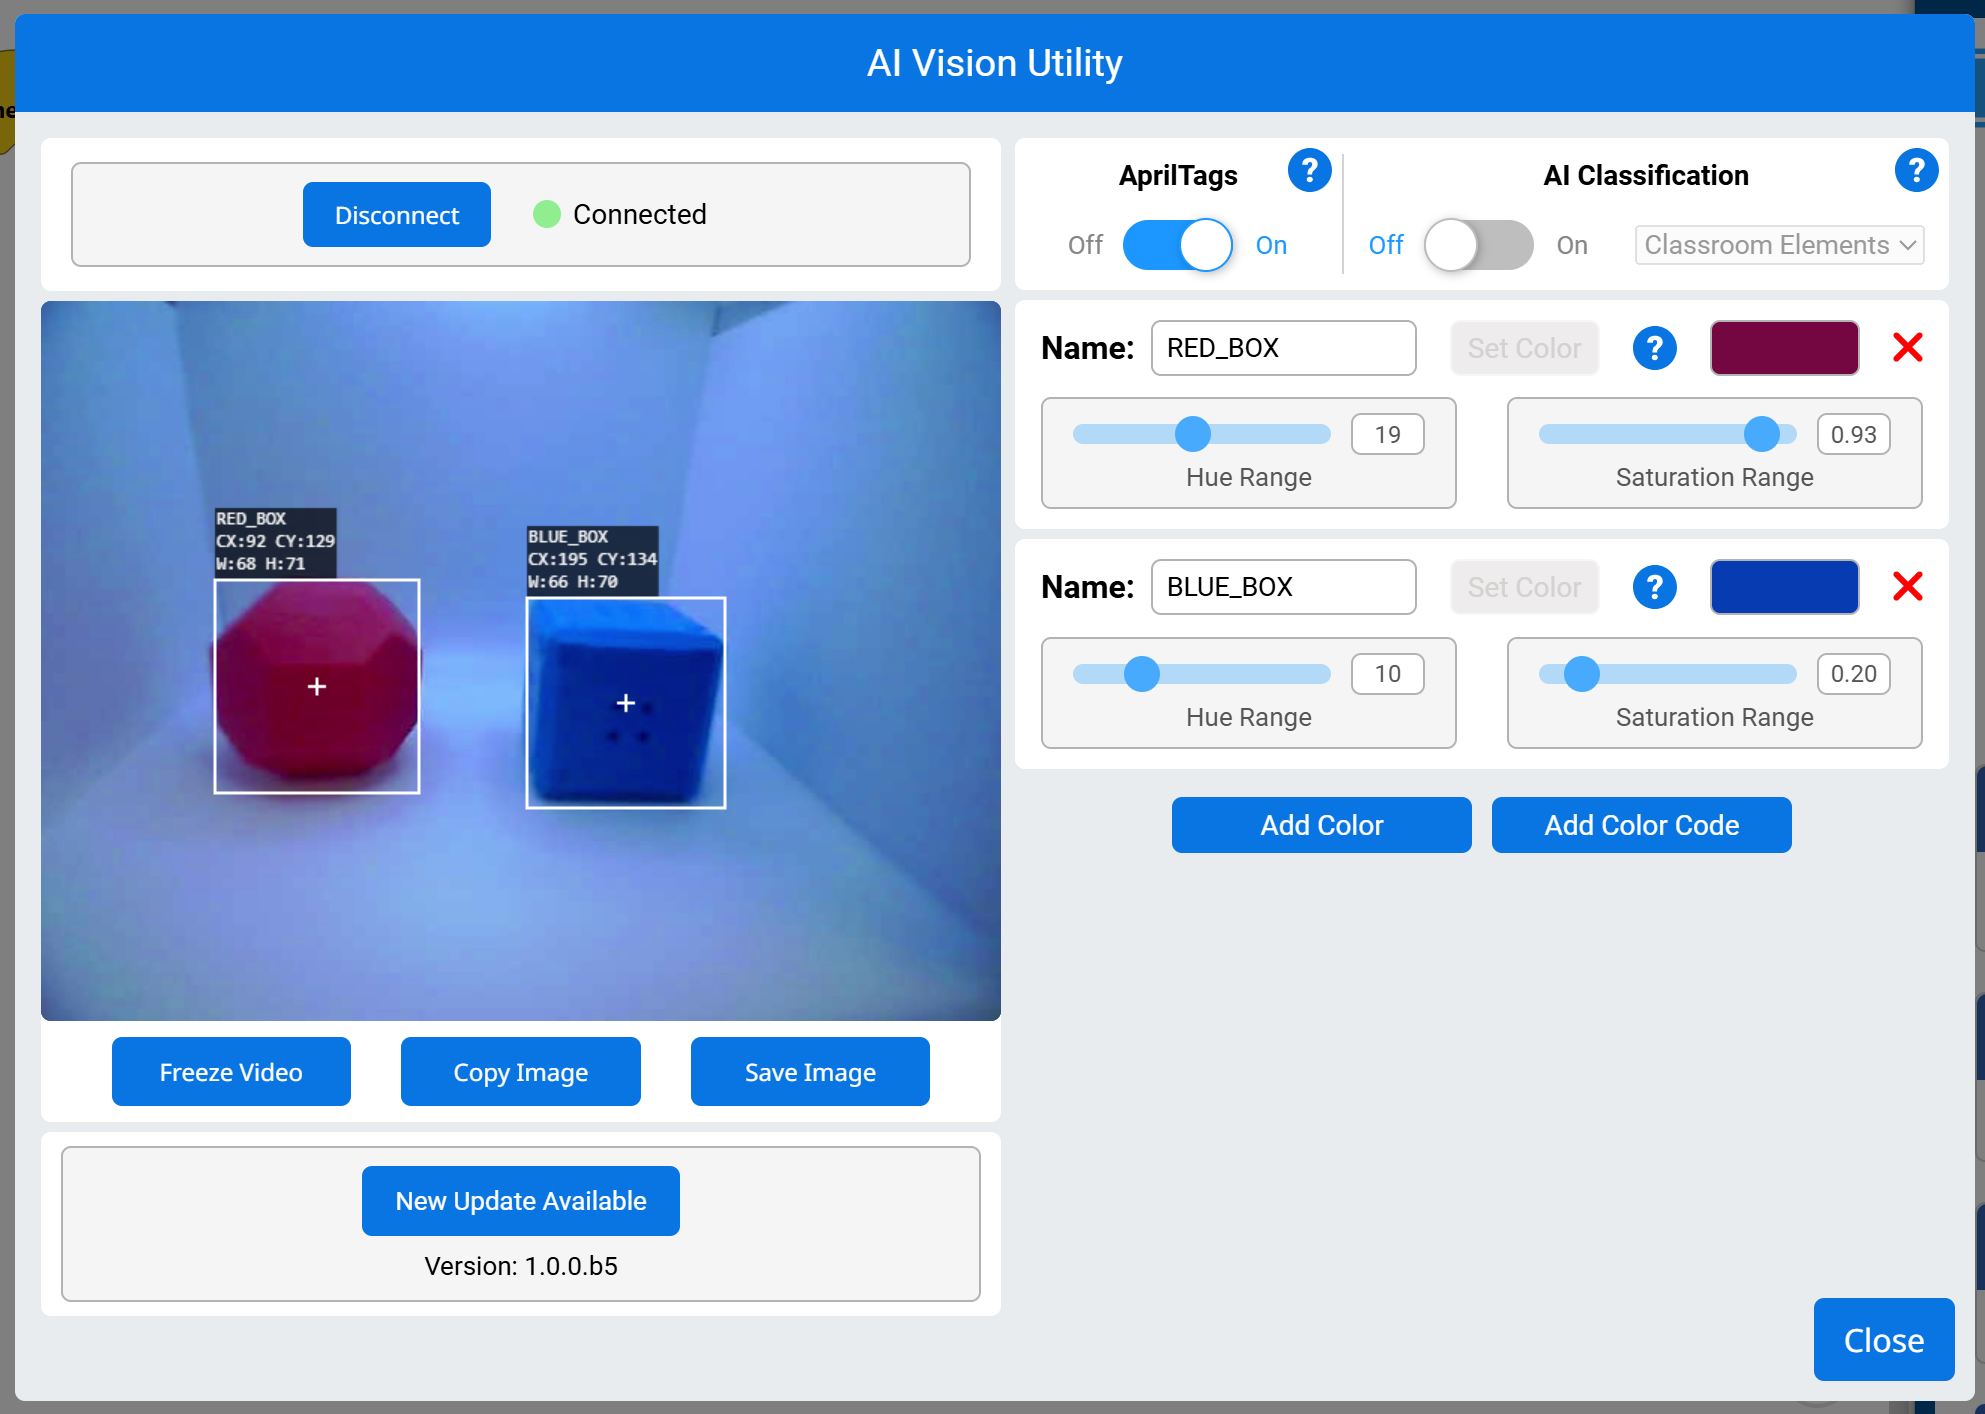
A színaláírás egy egyedi szín, amelyet a mesterséges intelligencia által vezérelt látásérzékelő felismer. Ezek az aláírások lehetővé teszik az érzékelő számára, hogy a színük alapján érzékelje és kövesse a tárgyakat. A színaláírás konfigurálása után az érzékelő képes azonosítani a látóterében lévő adott színű objektumokat.
A színaláírásokat a take snapshot blokkban használjuk a színes objektumok valós idejű feldolgozására és észlelésére. Egyszerre legfeljebb 7 színaláírás konfigurálható.
Példa
amikor elindul
[Display if any objects matching the RED_BOX signature is detected.]
örökre
kurzor beállítása [1]. sor [1]. oszlopába a képernyőn
[1]. sor törlése a képernyőn
[Change the signature to any configured Color Signature.]
[AIVision1 v] pillanatfelvétele [RED_BOX v] aláírásról
ha <[AIVision1 v] objektum létezik?> akkor
[Color detected!] nyomtatása a képernyőn ▶
Színkódok#
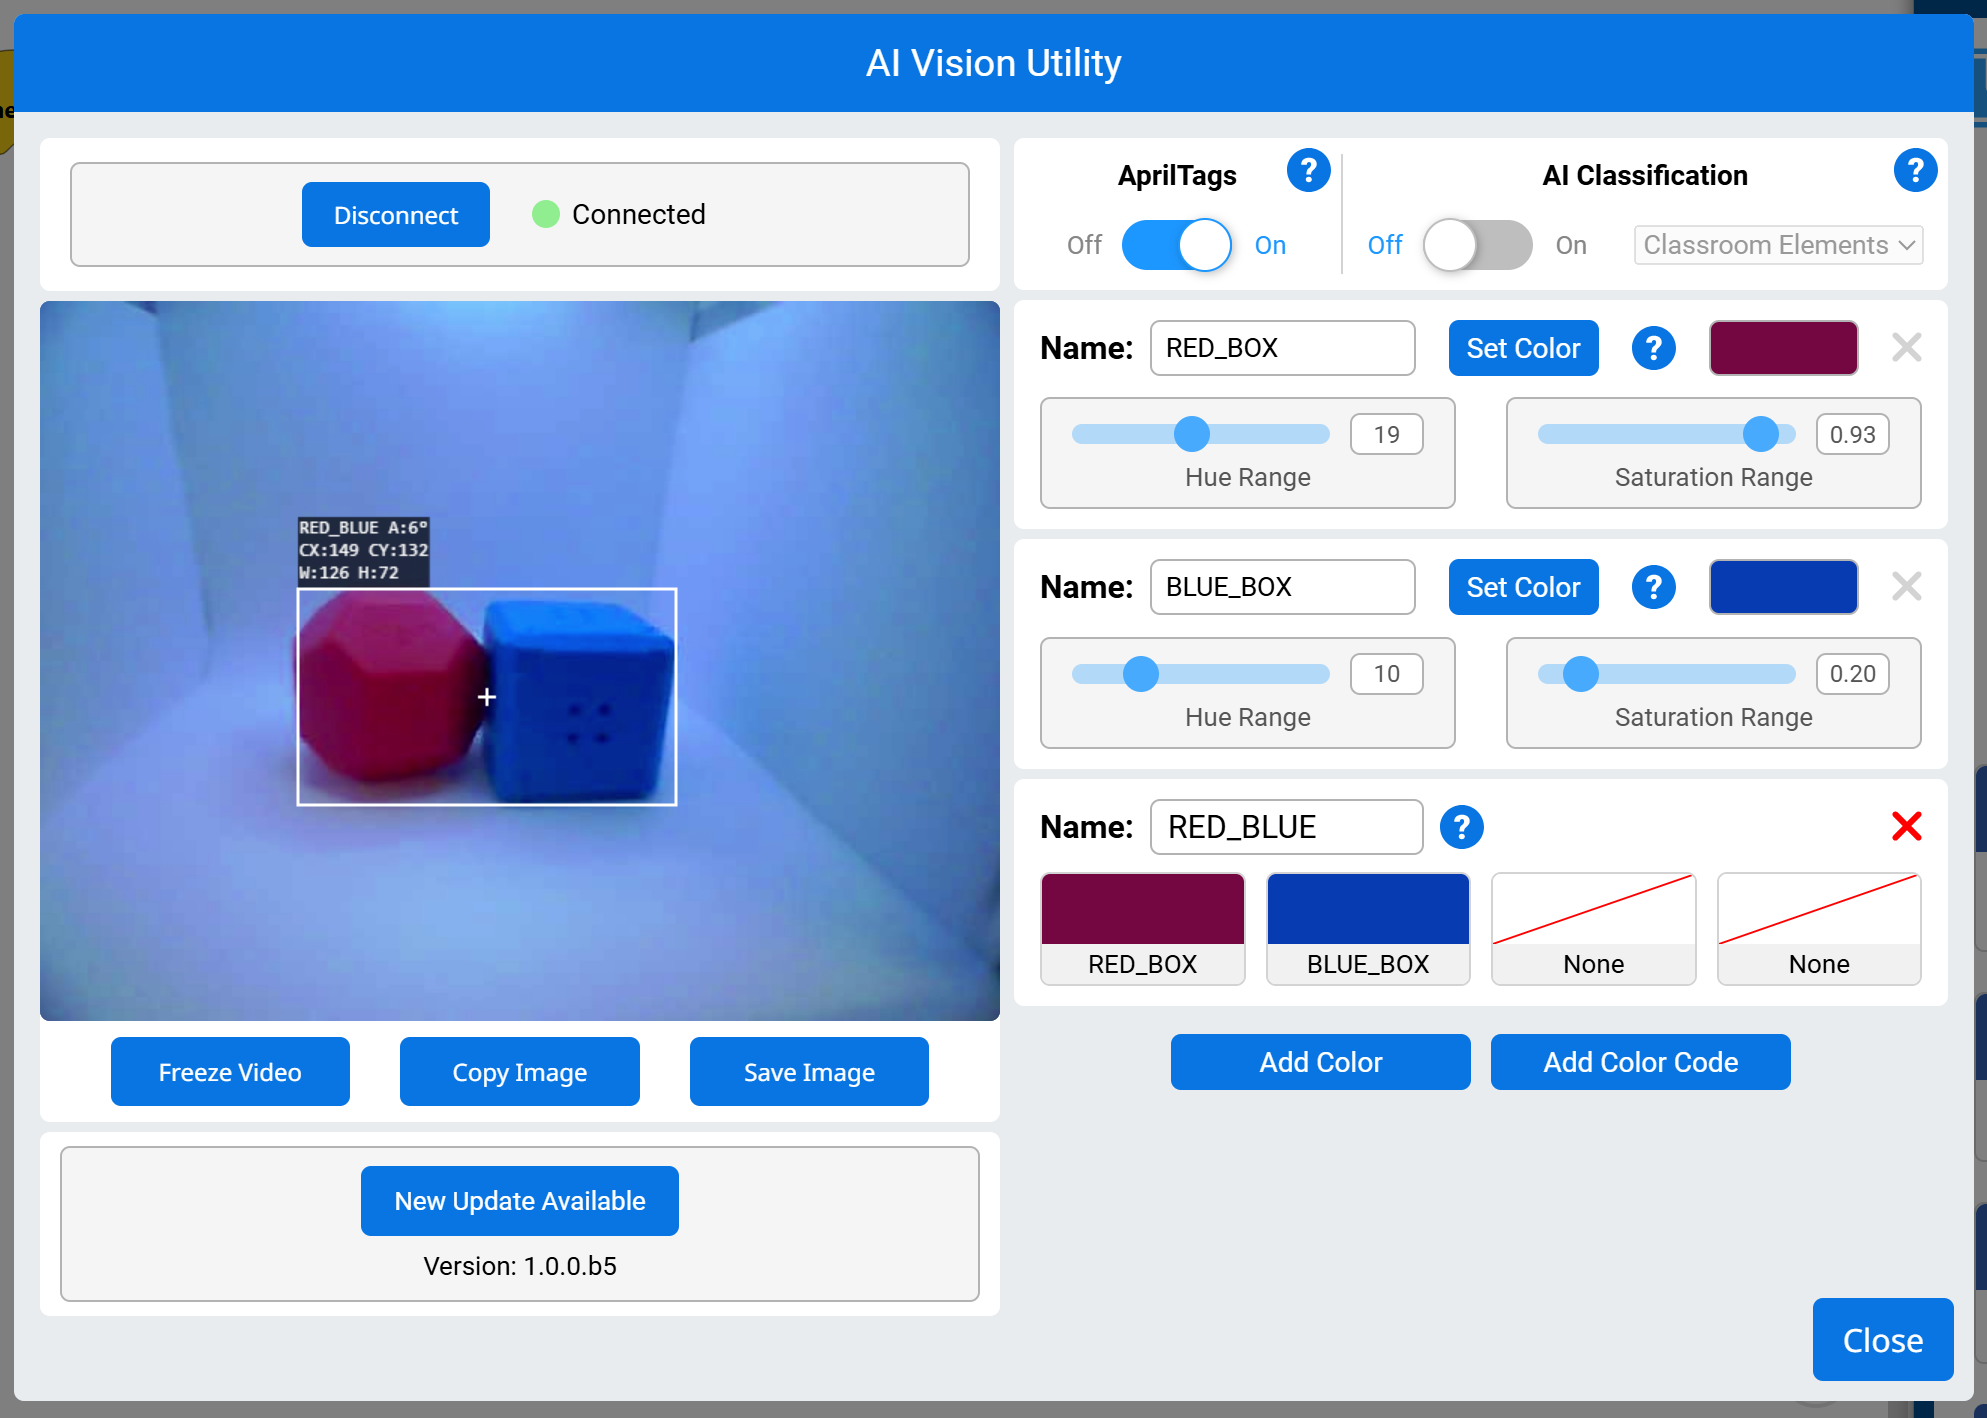
A színkód egy strukturált minta, amely 2-4 színaláírásból áll, meghatározott sorrendben elrendezve. Ezek a kódok lehetővé teszik a mesterséges intelligencia által vezérelt vizuális érzékelő számára, hogy felismerje a színek előre meghatározott mintáit.
A színkódok különösen hasznosak összetett objektumok azonosításához, játékelemekhez való igazításhoz vagy egyedi jelölők létrehozásához az autonóm navigációhoz. Egyszerre akár 8 színkód is konfigurálható.
Példa
amikor elindul
[Display if any objects matching the RED_BLUE code is detected.]
örökre
kurzor beállítása [1]. sor [1]. oszlopába a képernyőn
[1]. sor törlése a képernyőn
[Change the signature to any configured Color Code.]
[AIVision1 v] pillanatfelvétele [RED_BLUE v] aláírásról
ha <[AIVision1 v] objektum létezik?> akkor
[Code detected!] nyomtatása a képernyőn ▶
Beállítások#
AI Vision objektumelem beállítása#
Az AI Vision objektumelem beállítása veremblokk beállítja, hogy az adathalmaz melyik elemét kell használni.
[AIVision1 v] objektum elemének beállítása (1) értékre
Paraméterek |
Leírás |
|---|---|
eszköz |
Melyik AI látásérzékelőt használjam? |
tétel |
Az adathalmazban használandó elem száma. |
Példa
amikor elindul
[Display the largest detected AprilTag ID.]
örökre
[AIVision1 v] pillanatfelvétele [AprilTag IDs v] aláírásról
[1]. sor törlése a képernyőn
kurzor beállítása [1]. sor [1]. oszlopába a képernyőn
ha <[AIVision1 v] objektum létezik?> akkor
[AIVision1 v] objektum elemének beállítása ([AIVision1 v] objektumok száma) értékre
([AIVision1 v] objektum [tagID v]) nyomtatása a képernyőn ▶
Értékek#
AI Vision objektum létezik#
Az AI Vision objektum létezik logikai blokk jelzi, hogy észlelhető-e objektum az adathalmazban.
Igaz – Az adathalmaz tartalmaz egy észlelt objektumot.
Hamis – Az adathalmaz nem tartalmaz észlelt objektumokat.
<[AIVision1 v] objektum létezik?>
Paraméterek |
Leírás |
|---|---|
eszköz |
Melyik AI látásérzékelőt használjam? |
Példa
amikor elindul
[Drive forward if an object is detected.]
örökre
[AIVision1 v] pillanatfelvétele [AI osztályozások v] aláírásról
ha <[AIVision1 v] objektum létezik?> akkor
hajtás [előre v] irányba [10] [mm v] értékkel ▶
AI Vision objektum#
Az AI Vision objektum egy logikai blokk, amely jelzi, hogy egy észlelt objektum megfelel-e egy adott osztályozásnak.
Igaz – Az adathalmazban található elem a konkrét objektum.
Hamis – Az adathalmazban található elem nem a konkrét objektum.
<[AIVision1 v] objektum [BlueBall v]?>
Paraméter |
Leírás |
|---|---|
eszköz |
Melyik AI látásérzékelőt használjam? |
objektum |
Melyik AI besorolás értékkel kell összehasonlítani az elemet? |
Példa
amikor elindul
[Display if a Blue Cube is detected.]
örökre
[AIVision1 v] pillanatfelvétele [AI osztályozások v] aláírásról
[1]. sor törlése a képernyőn
kurzor beállítása [1]. sor [1]. oszlopába a képernyőn
ha <[AIVision1 v] objektum létezik?> akkor
ha <[AIVision1 v] objektum [BlueCube v]?> akkor
[Cube detected!] nyomtatása a képernyőn ▶
várakozás [0.5] másodpercig
Az AI Vision objektum az AprilTag azonosító.#
Az AI Vision objektum egy AprilTag ID logikai blokk, amely jelzi, hogy egy észlelt AprilTag ID egyezik-e egy adott azonosítóval.
Igaz – Az AprilTag azonosító a szám.
Hamis – Az AprilTag azonosító nem a szám.
<[AIVision1 v] object is AprilTag ID [1] ?>
Paraméterek |
Leírás |
|---|---|
eszköz |
Melyik AI látásérzékelőt használjam? |
AprilTag azonosítószám |
Az észlelt AprilTag azonosítószámmal összehasonlítandó szám. |
Példa:
amikor elindul
[Report if AprilTag ID 3 is detected.]
örökre
képernyő törlése
kurzor beállítása [1]. sor [1]. oszlopába a képernyőn
[AIVision1 v] pillanatfelvétele [AprilTag IDs v] aláírásról
ha <[AIVision1 v] objektum létezik?> akkor
ha <[AIVision1 v] object is AprilTag ID [3] ?> akkor
[That is 3!] nyomtatása a képernyőn ▶
különben
[That isn't 3!] nyomtatása a képernyőn ▶
vége
vége
várakozás [0.1] másodpercig
AI Vision objektumok száma#
Az AI Vision objektumszám jelentésblokkja egész számként jelenti az adathalmazban észlelt objektumok számát.
([AIVision1 v] objektumok száma)
Paraméterek |
Leírás |
|---|---|
eszköz |
Melyik AI látásérzékelőt használjam? |
Példa
amikor elindul
[Display the total amount of cubes, rings, and balls.]
örökre
[1]. sor törlése a képernyőn
kurzor beállítása [1]. sor [1]. oszlopába a képernyőn
[AIVision1 v] pillanatfelvétele [AI osztályozások v] aláírásról
ha <[AIVision1 v] objektum létezik?> akkor
([AIVision1 v] objektumok száma) nyomtatása a képernyőn ▶
vége
várakozás [0.5] másodpercig
AI Vision objektumtulajdonság#
Kilenc tulajdonság tartozik minden objektumhoz (lásd alább), amelyeket a take snapshot blokk használata után tárolunk.
([AIVision1 v] objektum [szélesség v])
A tagID és a score kivételével az összes tulajdonságérték a detektált objektum pozícióját és méretét írja le az AI Vision Sensor nézetében a take snapshot blokk használatakor. Ezeket az értékeket pixelben mérjük, az érzékelő 320 x 240 pixeles felbontása alapján.
Paraméter |
Leírás |
|---|---|
eszköz |
Melyik AI látásérzékelőt használjam? |
ingatlan |
A detektált objektum melyik tulajdonságát használja: |
szélesség#
A width tulajdonság a detektált objektum szélességét adja meg pixelben, 1 és 320 közötti egész számként.
([AIVision1 v] objektum [szélesség v])
Példa
amikor elindul
[Drive towards an object until its width is larger than 100 pixels.]
örökre
[AIVision1 v] pillanatfelvétele [AI osztályozások v] aláírásról
ha <[AIVision1 v] objektum létezik?> akkor
ha <([AIVision1 v] objektum [szélesség v]) [math_less_than v] [100]> akkor
hajtás [előre v]
különben
hajtás leállítása
vége
magasság#
A height tulajdonság a detektált objektum magasságát adja meg pixelben, 1 és 240 közötti egész számként.
([AIVision1 v] objektum [magasság v])
Példa
amikor elindul
[Drive towards an object until its height is larger than 100 pixels.]
örökre
[AIVision1 v] pillanatfelvétele [AI osztályozások v] aláírásról
ha <[AIVision1 v] objektum létezik?> akkor
ha <([AIVision1 v] objektum [magasság v]) [math_less_than v] [100]> akkor
hajtás [előre v]
különben
hajtás leállítása
vége
középX#
A centerX tulajdonság a detektált objektum középpontjának x koordinátáját adja meg pixelben, 0 és 320 közötti egész számként.
([AIVision1 v] objektum [középX v])
Példa
amikor elindul
[Turn slowly until an object is centered in front of the robot.]
fordulási sebesség beállítása [30] [% v]
fordulás [jobbra v]
örökre
[AIVision1 v] pillanatfelvétele [AI osztályozások v] aláírásról
ha <[AIVision1 v] objektum létezik?> akkor
ha <[140] [math_less_than v] ([AIVision1 v] objektum [középX v]) [math_less_than v] [180]> akkor
hajtás leállítása
közép Y#
A centerY tulajdonság a detektált objektum középpontjának y koordinátáját adja meg pixelekben, 0 és 240 közötti egész számként.
([AIVision1 v] objektum [középY v])
Példa
amikor elindul
[Drive towards an object until its center y-coordinate is more than 140 pixels.]
örökre
[AIVision1 v] pillanatfelvétele [AI osztályozások v] aláírásról
ha <[AIVision1 v] objektum létezik?> akkor
ha <([AIVision1 v] objektum [középY v]) [math_less_than v] [140]> akkor
hajtás [előre v]
különben
hajtás leállítása
vége
szög#
Az angle tulajdonság a detektált színkód vagy AprilTag azonosító tájolását adja meg egész számként, 0 és 359 közötti fokban.
([AIVision1 v] objektum [szög v])
Példa
amikor elindul
[Slide left or right depending on how the Color Code is rotated.]
örökre
[AIVision1 v] pillanatfelvétele [RED_BLUE v] aláírásról
ha <[AIVision1 v] objektum létezik?> akkor
ha <[50] [math_less_than v] ([AIVision1 v] objektum [szög v]) [math_less_than v] [100]> akkor
hajtás [jobbra v]
különben ha <[270] [math_less_than v] ([AIVision1 v] objektum [szög v]) [math_less_than v] [330]> akkor
hajtás [balra v]
különben
hajtás leállítása
vége
különben
hajtás leállítása
eredetX#
Az originX tulajdonság a detektált objektum határolókeretének bal felső sarkának x koordinátáját adja meg pixelekben, 0 és 320 közötti egész számként.
([AIVision1 v] objektum [kezdőX v])
Példa
amikor elindul
[Display if an object is to the left or the right.]
örökre
[1]. sor törlése a képernyőn
kurzor beállítása [1]. sor [1]. oszlopába a képernyőn
[AIVision1 v] pillanatfelvétele [AI osztályozások v] aláírásról
ha <[AIVision1 v] objektum létezik?> akkor
ha <([AIVision1 v] objektum [kezdőX v]) [math_less_than v] [160]> akkor
[To the left!] nyomtatása a képernyőn ▶
különben
[To the right!] nyomtatása a képernyőn ▶
vége
várakozás [0.5] másodpercig
származásY#
Az originY tulajdonság a detektált objektum határolókeretének bal felső sarkának y koordinátáját adja meg pixelekben, 0 és 240 közötti egész számként.
([AIVision1 v] objektum [kezdőY v])
Példa
amikor elindul
[Display if an object is close or far from the robot.]
örökre
[1]. sor törlése a képernyőn
kurzor beállítása [1]. sor [1]. oszlopába a képernyőn
[AIVision1 v] pillanatfelvétele [AI osztályozások v] aláírásról
ha <[AIVision1 v] objektum létezik?> akkor
ha <([AIVision1 v] objektum [kezdőY v]) [math_less_than v] [80]> akkor
[Far!] nyomtatása a képernyőn ▶
különben
[Close!] nyomtatása a képernyőn ▶
vége
várakozás [0.5] másodpercig
címkeazonosító#
A tagID tulajdonság egész számként jelenti az észlelt AprilTag azonosító azonosítószámát.
([AIVision1 v] objektum [tagID v])
Példa
amikor elindul
[Drive forward when AprilTag ID 0 is detected.]
örökre
[AIVision1 v] pillanatfelvétele [AprilTag IDs v] aláírásról
ha <[AIVision1 v] objektum létezik?> akkor
ha <([AIVision1 v] objektum [tagID v]) [math_equal v] [0]> akkor
hajtás [előre v]
különben
hajtás leállítása
vége
várakozás [0.5] másodpercig
pontszám#
A score tulajdonság 70% és 100% közötti százalékos értéket ad meg, amely azt mutatja, hogy a modell mennyire megbízható az észlelt AI-besorolásban.
Az alacsonyabb pontszám azt jelenti, hogy az érzékelő kevésbé bízik az észlelt tárggyal kapcsolatban, míg a magasabb pontszám azt jelenti, hogy az érzékelő nagyobb valószínűséggel észleli a hibát.
([AIVision1 v] objektum [pontszám v])