
Sensor de visión con IA#
Introducción#
El sensor de visión con IA puede detectar y rastrear objetos, colores e identificadores AprilTag. Esto permite al robot analizar su entorno, seguir objetos y reaccionar en función de los datos visuales detectados.
A continuación se muestra una lista de los bloques disponibles:
Acciones: Capturar datos del sensor de visión de IA para una firma seleccionada.
tomar instantánea – Captura datos para una firma específica, como un color configurado, un objeto preentrenado o un ID de AprilTag.
Ajustes: elige con qué objeto interactuar.
establecer elemento de objeto de visión de IA – Selecciona un objeto específico de la lista de objetos detectados.
Valores: Acceda y utilice los datos capturados.
El objeto de visión de IA existe – Informa si se detecta un objeto.
El objeto de visión de IA es – Comprueba si un objeto detectado coincide con una clasificación específica.
El objeto AI Vision es AprilTag ID – Comprueba si un AprilTag ID detectado coincide con un ID específico.
Recuento de objetos de visión por IA – Informa el número de objetos detectados.
Propiedad del objeto AI Vision – Informa detalles como:
centerX y centerY – Coordenadas de la posición central en la vista del sensor.
ángulo – Orientación del objeto.
originX y originY – Coordenadas de posición de la esquina superior izquierda en la vista del sensor.
tagID – Número de identificación de un ID de AprilTag.
puntuación – Qué tan confiable es el modelo en su identificación como porcentaje.
Comportamiento#
tomar una instantánea#
El bloque de pila tomar instantánea filtra los datos del fotograma del sensor de visión de IA a una única firma: una descripción guardada de algo que el sensor puede reconocer, como un objeto preentrenado, un ID de AprilTag o un color o código de color configurado.
Los colores y los códigos de color deben configurarse primero en la utilidad AI Vision antes de poder utilizarlos con este bloque.
El conjunto de datos almacena objetos ordenados de mayor a menor ancho, comenzando en el índice 0. Se puede acceder a las propiedades de cada objeto mediante el bloque Propiedad del objeto AI Vision. Se informa de un conjunto de datos vacío si no se detectan objetos coincidentes.
tomar una instantánea de [AIVision1 v] de [SELECT_A_SIG v]
Parámetro |
Descripción |
|---|---|
dispositivo |
¿Qué sensor de visión artificial utilizar? |
firma |
Filtra el conjunto de datos para incluir solo los datos de la firma especificada. Las firmas disponibles son:
|
Nota: Para que aparezcan las opciones de ID de AprilTag o Clasificación por IA, su detección debe estar habilitada en la Utilidad de Visión por IA.
Ejemplo
cuando inicie
[Drive forward if an AprilTag ID is detected.]
por siempre
tomar una instantánea de [AIVision1 v] de [AprilTag IDs v]
si <¿existe objeto de [AIVIsion1 v]?> entonces
conducir [adelante v] por [10] [mm v] ▶
Clasificaciones de IA#
El sensor de visión con IA puede detectar diferentes objetos según determinadas clasificaciones de IA. Dependiendo del modelo de clasificación de IA seleccionado al configurar el sensor de visión con IA en la ventana Dispositivos, se detectarán diferentes objetos. Los modelos disponibles actualmente son:
Objetos del aula
Bola azul
Bola verde
Bola Roja
Anillo Azul
Anillo Verde
Anillo rojo
BlueCube
GreenCube
RedCube
Rechazo a la competición de robótica VEX V5
Bloque Azul
Bloque rojo
La competición de robótica VEX V5 es de alto riesgo
Objetivo móvil
Anillo rojo
Anillo Azul
Anulación de la competición de robótica VEX V5
Pin rojo y azul
Pin azul y amarillo
RojoYellowPin
YellowPin
Taza
Firmas de color#
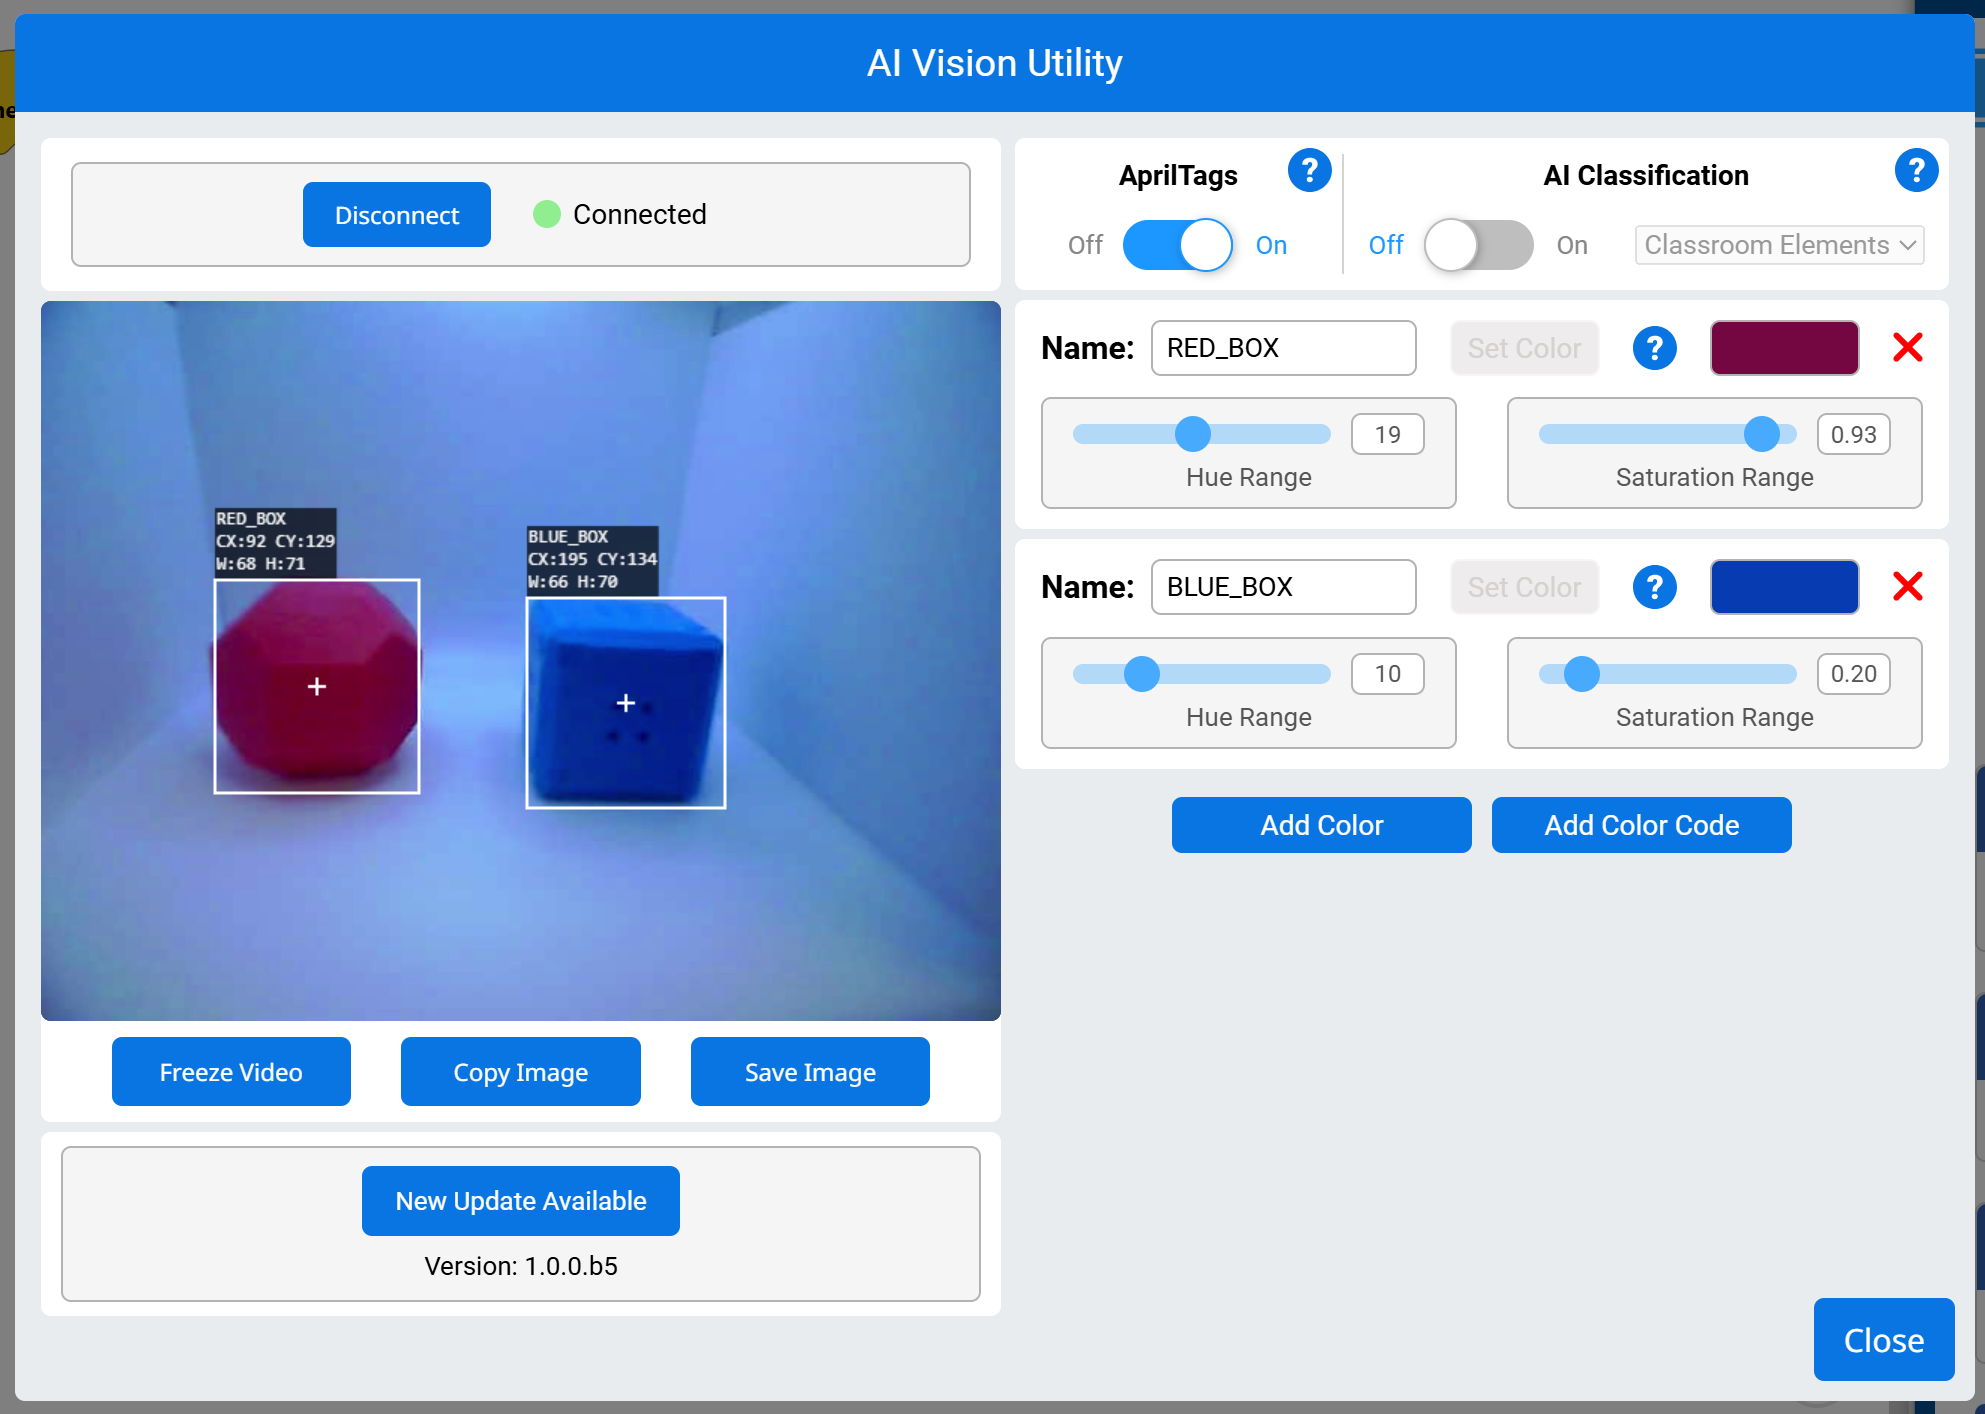
Una firma de color es un color único que el sensor de visión artificial puede reconocer. Estas firmas permiten al sensor detectar y rastrear objetos según su color. Una vez configurada una firma de color, el sensor puede identificar objetos con ese color específico dentro de su campo de visión.
Las firmas de color se utilizan en el bloque tomar instantánea para procesar y detectar objetos de color en tiempo real. Se pueden configurar hasta 7 firmas de color a la vez.
Ejemplo
cuando inicie
[Display if any objects matching the RED_BOX signature is detected.]
por siempre
mover cursor a fila [1] columna [1] en pantalla
limpiar fila [1] en pantalla
[Change the signature to any configured Color Signature.]
tomar una instantánea de [AIVision1 v] de [RED_BOX v]
si <¿existe objeto de [AIVision1 v]?> entonces
imprimir [Color detected!] en pantalla ▶
Códigos de colores#
Un código de color es un patrón estructurado compuesto por entre 2 y 4 firmas de color dispuestas en un orden específico. Estos códigos permiten que el sensor de visión artificial reconozca patrones de color predefinidos.
Los códigos de color son especialmente útiles para identificar objetos complejos, alinearlos con elementos del juego o crear marcadores únicos para la navegación autónoma. Se pueden configurar hasta 8 códigos de color a la vez.
La interfaz de la utilidad de visión artificial muestra un sensor de visión conectado que detecta dos objetos adyacentes: un cuadro azul a la izquierda y un cuadro rojo a la derecha, agrupados en un único cuadro delimitador blanco etiquetado como AzulRojo. La información de detección incluye el ángulo (A:11°), las coordenadas (X:143, Y:103), el ancho (W:233) y la altura (H:108). En el panel derecho, se muestran tres firmas de color: Rojo_Caja, Azul_Caja y AzulRojo, con rangos/_static/img/AiVision/color_code.png tono y saturación ajustables. La firma AzulRojo combina Azul_Caja y Rojo_Caja. Debajo de la transmisión de video se encuentran los botones Congelar video, Copiar imagen, Guardar imagen y Cerrar.
Ejemplo
cuando inicie
[Display if any objects matching the RED_BLUE code is detected.]
por siempre
mover cursor a fila [1] columna [1] en pantalla
limpiar fila [1] en pantalla
[Change the signature to any configured Color Code.]
tomar una instantánea de [AIVision1 v] de [RED_BLUE v]
si <¿existe objeto de [AIVision1 v]?> entonces
imprimir [Code detected!] en pantalla ▶
Ajustes#
establecer elemento de objeto de Visión por IA#
El bloque de pila establecer elemento de objeto de visión artificial establece qué elemento del conjunto de datos se debe utilizar.
establecer elemento de objeto de [AIVision1 v] a (1)
Parámetros |
Descripción |
|---|---|
dispositivo |
¿Qué sensor de visión artificial utilizar? |
artículo |
El número del elemento en el conjunto de datos que se utilizará. |
Ejemplo
cuando inicie
[Display the largest detected AprilTag ID.]
por siempre
tomar una instantánea de [AIVision1 v] de [AprilTag IDs v]
limpiar fila [1] en pantalla
mover cursor a fila [1] columna [1] en pantalla
si <¿existe objeto de [AIVision1 v]?> entonces
establecer elemento de objeto de [AIVision1 v] a (cantidad de objetos de [AIVision1 v])
imprimir (objeto [tagID v] de [AIVision1 v]) en pantalla ▶
Valores#
Existe un objeto de visión artificial#
El bloque booleano AI Vision object exists informa si se ha detectado algún objeto en el conjunto de datos.
Verdadero – El conjunto de datos incluye un objeto detectado.
Falso – El conjunto de datos no incluye ningún objeto detectado.
<¿existe objeto de [AIVision1 v]?>
Parámetros |
Descripción |
|---|---|
dispositivo |
¿Qué sensor de visión artificial utilizar? |
Ejemplo
cuando inicie
[Drive forward if an object is detected.]
por siempre
tomar una instantánea de [AIVision1 v] de [Clasificaciones de IA v]
si <¿existe objeto de [AIVision1 v]?> entonces
conducir [adelante v] por [10] [mm v] ▶
El objeto de visión de IA es#
El bloque booleano AI Vision object is informa si un objeto detectado coincide con una clasificación específica.
Verdadero – El elemento en el conjunto de datos es el objeto específico.
Falso – El elemento en el conjunto de datos no es el objeto específico.
<¿objeto de [AIVision1 v] es [BlueBall v]?>
Parámetro |
Descripción |
|---|---|
dispositivo |
¿Qué sensor de visión artificial utilizar? |
objeto |
¿Con qué Clasificación de IA comparar el elemento? |
Ejemplo
cuando inicie
[Display if a Blue Cube is detected.]
por siempre
tomar una instantánea de [AIVision1 v] de [Clasificaciones de IA v]
limpiar fila [1] en pantalla
mover cursor a fila [1] columna [1] en pantalla
si <¿existe objeto de [AIVision1 v]?> entonces
si <¿objeto de [AIVision1 v] es [BlueCube v]?> entonces
imprimir [Cube detected!] en pantalla ▶
esperar [0.5] segundos
El objeto de AI Vision es AprilTag ID#
El bloque booleano AI Vision object is AprilTag ID informa si un AprilTag ID detectado coincide con un ID específico.
Verdadero – El ID de AprilTag es el número.
Falso – El ID de AprilTag no es el número.
<[AIVision1 v] object is AprilTag ID [1] ?>
Parámetros |
Descripción |
|---|---|
dispositivo |
¿Qué sensor de visión artificial utilizar? |
Número de identificación de AprilTag |
El número que se comparará con el número de identificación AprilTag detectado. |
Ejemplo:
cuando inicie
[Report if AprilTag ID 3 is detected.]
por siempre
limpiar pantalla
mover cursor a fila [1] columna [1] en pantalla
tomar una instantánea de [AIVision1 v] de [AprilTag IDs v]
si <¿existe objeto de [AIVision1 v]?> entonces
si <[AIVision1 v] object is AprilTag ID [3] ?> entonces
imprimir [That is 3!] en pantalla ▶
si no
imprimir [That isn't 3!] en pantalla ▶
fin
fin
esperar [0.1] segundos
Recuento de objetos de AI Vision#
El bloque de informe AI Vision object count informa la cantidad de objetos detectados en el conjunto de datos como un número entero.
(cantidad de objetos de [AIVision1 v])
Parámetros |
Descripción |
|---|---|
dispositivo |
¿Qué sensor de visión artificial utilizar? |
Ejemplo
cuando inicie
[Display the total amount of cubes, rings, and balls.]
por siempre
limpiar fila [1] en pantalla
mover cursor a fila [1] columna [1] en pantalla
tomar una instantánea de [AIVision1 v] de [Clasificaciones de IA v]
si <¿existe objeto de [AIVision1 v]?> entonces
imprimir (cantidad de objetos de [AIVision1 v]) en pantalla ▶
fin
esperar [0.5] segundos
Propiedad del objeto AI Vision#
Hay nueve propiedades que se incluyen con cada objeto (que se muestra a continuación) almacenadas después de que se utiliza el bloque tomar instantánea.
(objeto [ancho v] de [AIVision1 v])
Todos los valores de las propiedades, excepto tagID y score, describen la posición y el tamaño del objeto detectado en la vista del sensor de visión de IA en el momento en que se utilizó el bloque tomar instantánea. Estos valores se miden en píxeles, según la resolución de 320 x 240 píxeles del sensor.
Parámetro |
Descripción |
|---|---|
dispositivo |
¿Qué sensor de visión artificial utilizar? |
propiedad |
¿Qué propiedad del objeto detectado utilizar?: |
ancho#
La propiedad width informa el ancho del objeto detectado en píxeles como un número entero del 1 al 320.
(objeto [ancho v] de [AIVision1 v])
Ejemplo
cuando inicie
[Drive towards an object until its width is larger than 100 pixels.]
por siempre
tomar una instantánea de [AIVision1 v] de [Clasificaciones de IA v]
si <¿existe objeto de [AIVision1 v]?> entonces
si <(objeto [ancho v] de [AIVision1 v]) [math_less_than v] [100]> entonces
conducir [adelante v]
si no
detener conducción
fin
altura#
La propiedad altura informa la altura del objeto detectado en píxeles como un número entero del 1 al 240.
(objeto [alto v] de [AIVision1 v])
Ejemplo
cuando inicie
[Drive towards an object until its height is larger than 100 pixels.]
por siempre
tomar una instantánea de [AIVision1 v] de [Clasificaciones de IA v]
si <¿existe objeto de [AIVision1 v]?> entonces
si <(objeto [alto v] de [AIVision1 v]) [math_less_than v] [100]> entonces
conducir [adelante v]
si no
detener conducción
fin
centroX#
La propiedad centerX informa la coordenada x del centro del objeto detectado en píxeles como un número entero de 0 a 320.
(objeto [centroX v] de [AIVision1 v])
Ejemplo
cuando inicie
[Turn slowly until an object is centered in front of the robot.]
establecer velocidad de giro a [30] [% v]
girar [derecha v]
por siempre
tomar una instantánea de [AIVision1 v] de [Clasificaciones de IA v]
si <¿existe objeto de [AIVision1 v]?> entonces
si <[140] [math_less_than v] (objeto [centroX v] de [AIVision1 v]) [math_less_than v] [180]> entonces
detener conducción
centroY#
La propiedad centerY informa la coordenada y del centro del objeto detectado en píxeles como un número entero de 0 a 240.
(objeto [centroY v] de [AIVision1 v])
Ejemplo
cuando inicie
[Drive towards an object until its center y-coordinate is more than 140 pixels.]
por siempre
tomar una instantánea de [AIVision1 v] de [Clasificaciones de IA v]
si <¿existe objeto de [AIVision1 v]?> entonces
si <(objeto [centroY v] de [AIVision1 v]) [math_less_than v] [140]> entonces
conducir [adelante v]
si no
detener conducción
fin
ángulo#
La propiedad ángulo informa la orientación del código de color o ID de AprilTag detectado como un número entero en grados de 0 a 359.
(objeto [ángulo v] de [AIVision1 v])
Ejemplo
cuando inicie
[Slide left or right depending on how the Color Code is rotated.]
por siempre
tomar una instantánea de [AIVision1 v] de [RED_BLUE v]
si <¿existe objeto de [AIVision1 v]?> entonces
si <[50] [math_less_than v] (objeto [ángulo v] de [AIVision1 v]) [math_less_than v] [100]> entonces
conducir [derecha v]
si no, si <[270] [math_less_than v] (objeto [ángulo v] de [AIVision1 v]) [math_less_than v] [330]> entonces
conducir [izquierda v]
si no
detener conducción
fin
si no
detener conducción
origenX#
La propiedad originX informa la coordenada x de la esquina superior izquierda del cuadro delimitador del objeto detectado en píxeles como un número entero de 0 a 320.
(objeto [origenX v] de [AIVision1 v])
Ejemplo
cuando inicie
[Display if an object is to the left or the right.]
por siempre
limpiar fila [1] en pantalla
mover cursor a fila [1] columna [1] en pantalla
tomar una instantánea de [AIVision1 v] de [Clasificaciones de IA v]
si <¿existe objeto de [AIVision1 v]?> entonces
si <(objeto [origenX v] de [AIVision1 v]) [math_less_than v] [160]> entonces
imprimir [To the left!] en pantalla ▶
si no
imprimir [To the right!] en pantalla ▶
fin
esperar [0.5] segundos
origenY#
La propiedad originY informa la coordenada y de la esquina superior izquierda del cuadro delimitador del objeto detectado en píxeles como un número entero de 0 a 240.
(objeto [origenY v] de [AIVision1 v])
Ejemplo
cuando inicie
[Display if an object is close or far from the robot.]
por siempre
limpiar fila [1] en pantalla
mover cursor a fila [1] columna [1] en pantalla
tomar una instantánea de [AIVision1 v] de [Clasificaciones de IA v]
si <¿existe objeto de [AIVision1 v]?> entonces
si <(objeto [origenY v] de [AIVision1 v]) [math_less_than v] [80]> entonces
imprimir [Far!] en pantalla ▶
si no
imprimir [Close!] en pantalla ▶
fin
esperar [0.5] segundos
ID de etiqueta#
La propiedad tagID informa el número de identificación del ID de AprilTag detectado como un número entero.
(objeto [tagID v] de [AIVision1 v])
Ejemplo
cuando inicie
[Drive forward when AprilTag ID 0 is detected.]
por siempre
tomar una instantánea de [AIVision1 v] de [AprilTag IDs v]
si <¿existe objeto de [AIVision1 v]?> entonces
si <(objeto [tagID v] de [AIVision1 v]) [math_equal v] [0]> entonces
conducir [adelante v]
si no
detener conducción
fin
esperar [0.5] segundos
puntaje#
La propiedad puntuación indica el grado de confianza del modelo en la clasificación de IA detectada, expresado como un porcentaje del 70 % al 100 %.
Una puntuación más baja significa que el sensor tiene menos confianza en el objeto detectado, mientras que una puntuación más alta significa que el sensor tiene más confianza.
(objeto [puntuación v] de [AIVision1 v])