
Αισθητήρας όρασης AI#
Εισαγωγή#
Ο αισθητήρας όρασης AI μπορεί να ανιχνεύσει και να παρακολουθήσει αντικείμενα, χρώματα και αναγνωριστικά AprilTag. Αυτό επιτρέπει στο ρομπότ να αναλύει το περιβάλλον του, να ακολουθεί αντικείμενα και να αντιδρά με βάση τα ανιχνευμένα οπτικά δεδομένα.
Παρακάτω είναι μια λίστα με τα διαθέσιμα μπλοκ:
Ενέργειες – Λήψη δεδομένων από τον αισθητήρα AI Vision Sensor για μια επιλεγμένη υπογραφή.
λήψη στιγμιότυπου – Καταγράφει δεδομένα για μια συγκεκριμένη υπογραφή, όπως ένα διαμορφωμένο χρώμα, ένα προ-εκπαιδευμένο αντικείμενο ή ένα αναγνωριστικό AprilTag.
Ρυθμίσεις – Επιλέξτε με ποιο αντικείμενο θα αλληλεπιδράσετε.
ορισμός αντικειμένου AI Vision – Επιλέγει ένα συγκεκριμένο αντικείμενο από τη λίστα ανιχνευμένων αντικειμένων.
Τιμές – Πρόσβαση και χρήση των δεδομένων που έχουν καταγραφεί.
Υπάρχει αντικείμενο AI Vision – Αναφέρει εάν έχει εντοπιστεί κάποιο αντικείμενο.
Το αντικείμενο AI Vision είναι – Ελέγχει εάν ένα ανιχνευμένο αντικείμενο ταιριάζει με μια συγκεκριμένη ταξινόμηση.
Το αντικείμενο AI Vision είναι AprilTag ID – Ελέγχει εάν ένα αναγνωριστικό AprilTag που ανιχνεύεται ταιριάζει με ένα συγκεκριμένο αναγνωριστικό.
Αριθμός αντικειμένων AI Vision – Αναφέρει τον αριθμό των ανιχνευμένων αντικειμένων.
Ιδιότητα αντικειμένου AI Vision – Αναφέρει λεπτομέρειες όπως:
centerX & centerY – Κεντρικές συντεταγμένες θέσης στην προβολή του αισθητήρα.
γωνία – Προσανατολισμός του αντικειμένου.
originX & originY – Συντεταγμένες θέσης στην επάνω αριστερή γωνία στην προβολή του αισθητήρα.
tagID – Αριθμός αναγνώρισης ενός AprilTag ID.
βαθμολογία – Πόσο σίγουρο είναι το μοντέλο για την αναγνώρισή του ως ποσοστό.
Ενέργειες#
λήψη στιγμιότυπου#
Το μπλοκ στοίβας λήψη στιγμιότυπου φιλτράρει δεδομένα από το πλαίσιο του αισθητήρα AI Vision Sensor σε μία μόνο υπογραφή — μια αποθηκευμένη περιγραφή κάποιου πράγματος που μπορεί να αναγνωρίσει ο αισθητήρας, όπως ένα προ-εκπαιδευμένο αντικείμενο, ένα αναγνωριστικό AprilTag ή ένα διαμορφωμένο χρώμα ή κωδικό χρώματος.
Τα χρώματα και οι κωδικοί χρωμάτων πρέπει πρώτα να διαμορφωθούν στο AI Vision Utility προτού μπορέσουν να χρησιμοποιηθούν με αυτό το μπλοκ.
Το σύνολο δεδομένων αποθηκεύει αντικείμενα ταξινομημένα από το μεγαλύτερο στο μικρότερο κατά πλάτος, ξεκινώντας από τον δείκτη 0. Η πρόσβαση στις ιδιότητες κάθε αντικειμένου είναι δυνατή χρησιμοποιώντας το μπλοκ AI Vision object property. Αναφέρεται ένα κενό σύνολο δεδομένων εάν δεν εντοπιστούν αντικείμενα που να ταιριάζουν.
λήψη στιγμιότυπου [AIVision1 v] του [SELECT_A_SIG v]
Παράμετρος |
Περιγραφή |
|---|---|
συσκευή |
Ποιον αισθητήρα όρασης AI να χρησιμοποιήσω. |
υπογραφή |
Φιλτράρει το σύνολο δεδομένων ώστε να περιλαμβάνει μόνο δεδομένα της δεδομένης υπογραφής. Οι διαθέσιμες υπογραφές είναι:
|
Σημείωση: Για να εμφανιστούν οι επιλογές AprilTag ID ή AI Classification, η ανίχνευσή τους πρέπει να είναι ενεργοποιημένη στο AI Vision Utility.
Παράδειγμα
όταν ξεκινά
[Drive forward if an AprilTag ID is detected.]
για πάντα
λήψη στιγμιότυπου [AIVision1 v] του [AprilTag IDs v]
αν <υπάρχει αντικείμενο [AIVIsion1 v];> τότε
κίνηση [εμπρός v] για [10] [mm v] ▶
Ταξινομήσεις Τεχνητής Νοημοσύνης#
Ο αισθητήρας όρασης AI μπορεί να ανιχνεύσει διαφορετικά αντικείμενα βάσει ορισμένων ταξινομήσεων AI. Ανάλογα με το μοντέλο ταξινόμησης AI που επιλέχθηκε κατά τη διαμόρφωση του αισθητήρα όρασης AI στο παράθυρο Συσκευές, θα ανιχνευθούν διαφορετικά αντικείμενα. Τα μοντέλα που διατίθενται αυτήν τη στιγμή είναι:
Αντικείμενα τάξης
ΜπλεΜπάλα
Πράσινη Μπόλ
Κόκκινη Μπόλ
ΜπλεΔαχτυλίδι
Πράσινο Δαχτυλίδι
ΚόκκινοΔαχτυλίδι
ΜπλεΚύβος
Πράσινος Κύβος
ΚόκκινοςΚύβος
Αντιμετώπιση του Διαγωνισμού Ρομποτικής VEX V5
ΜπλεΜπλοκ
Κόκκινο Μπλοκ
Διαγωνισμός Ρομποτικής VEX V5 με Υψηλά Στοιχήματα
MobileGoal
ΚόκκινοΔαχτυλίδι
ΜπλεΔαχτυλίδι
Παράκαμψη Διαγωνισμού Ρομποτικής VEX V5
ΚόκκινοΜπλεΚαρφίτσα
ΜπλεΚίτρινηΚαρφίτσα
ΚόκκινοΚίτρινοΚαρφίτσα
Κίτρινη καρφίτσα
Φλιτζάνι
Χρωματικές υπογραφές#
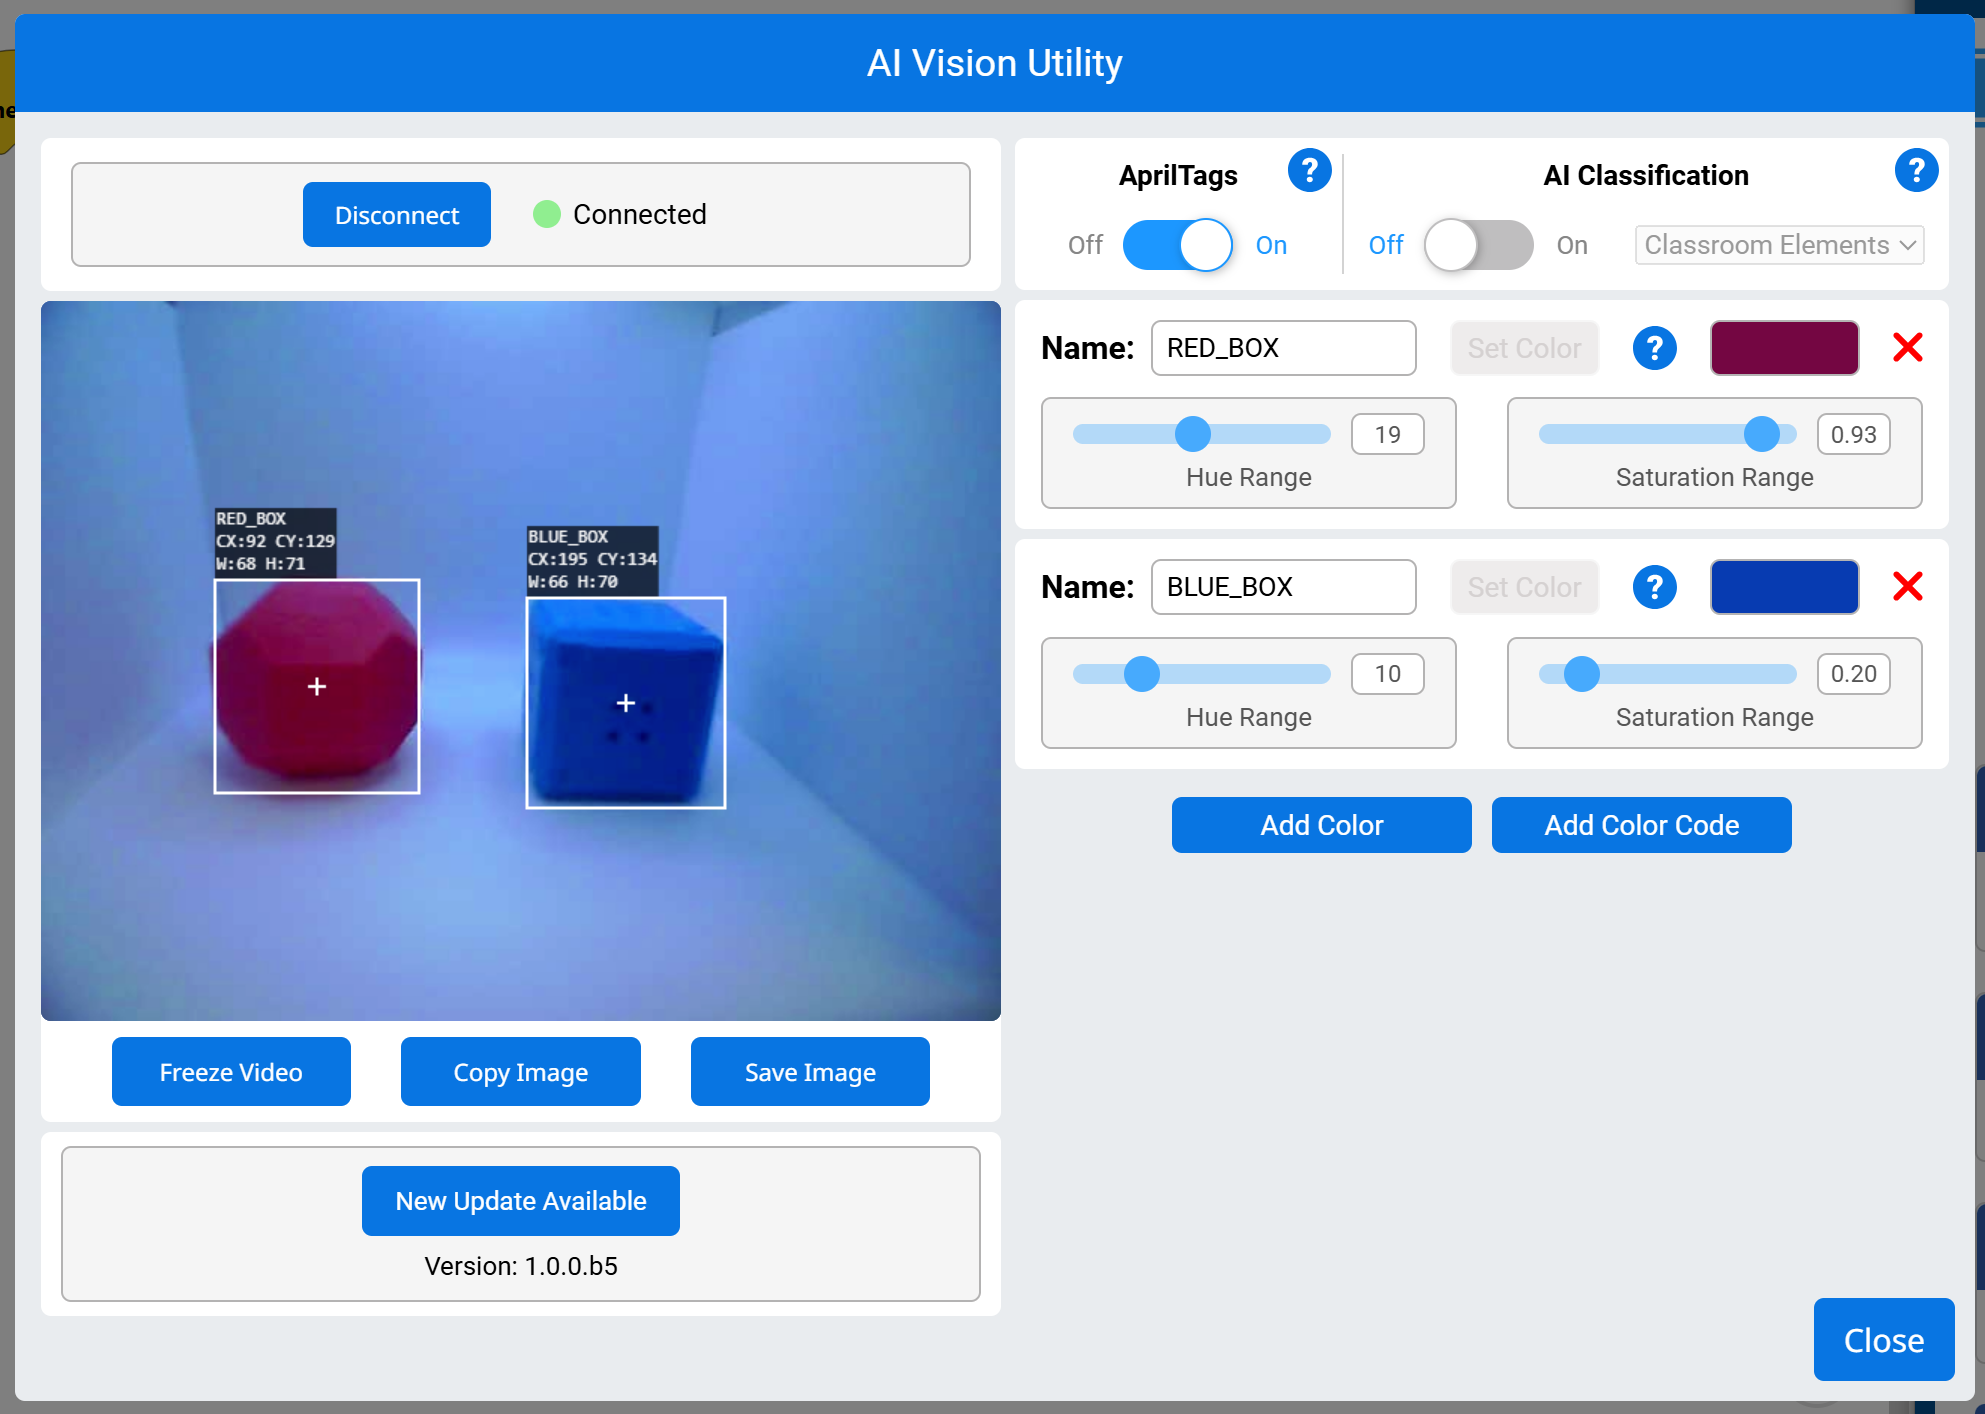
Μια Χρωματική Υπογραφή είναι ένα μοναδικό χρώμα που μπορεί να αναγνωρίσει ο Αισθητήρας Όρασης AI. Αυτές οι υπογραφές επιτρέπουν στον αισθητήρα να ανιχνεύει και να παρακολουθεί αντικείμενα με βάση το χρώμα τους. Μόλις διαμορφωθεί μια Χρωματική Υπογραφή, ο αισθητήρας μπορεί να αναγνωρίσει αντικείμενα με αυτό το συγκεκριμένο χρώμα στο οπτικό του πεδίο.
Οι Χρωματικές Υπογραφές χρησιμοποιούνται στο μπλοκ λήψη στιγμιότυπου για την επεξεργασία και ανίχνευση έγχρωμων αντικειμένων σε πραγματικό χρόνο. Μπορούν να ρυθμιστούν έως και 7 Χρωματικές Υπογραφές κάθε φορά.
Παράδειγμα
όταν ξεκινά
[Display if any objects matching the RED_BOX signature is detected.]
για πάντα
μετακίνηση κέρσορα στη σειρά [1] στήλη [1] στην οθόνη
εκκαθάριση σειράς [1] στην οθόνη
[Change the signature to any configured Color Signature.]
λήψη στιγμιότυπου [AIVision1 v] του [RED_BOX v]
αν <υπάρχει αντικείμενο [AIVision1 v];> τότε
εκτύπωση [Color detected!] στην οθόνη ▶
Κωδικοί Χρώματος#
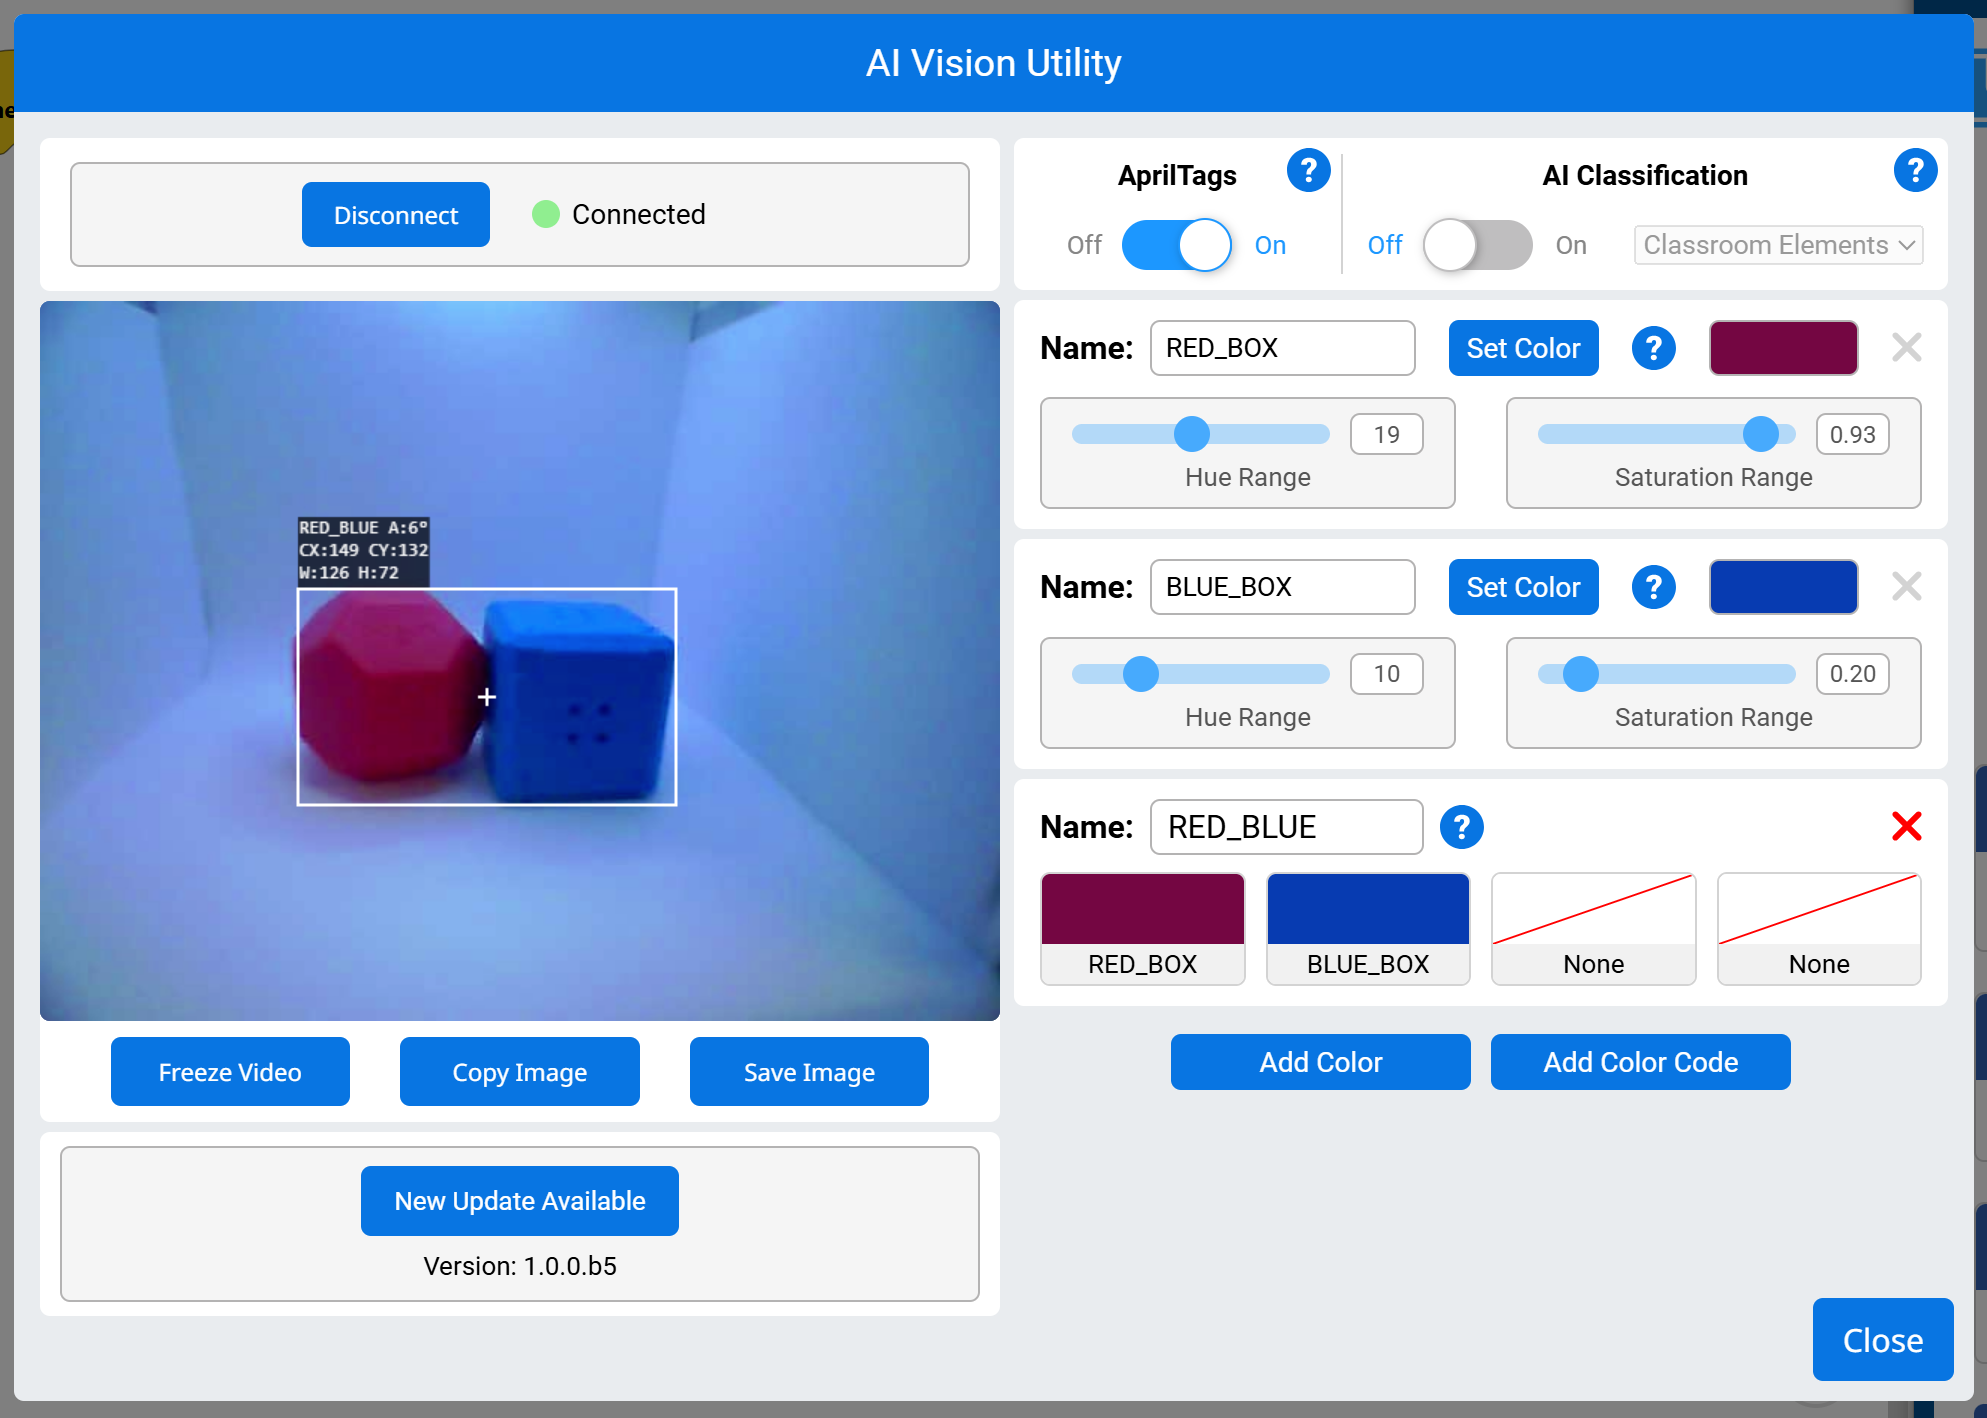
Ένας Χρωματικός Κώδικας είναι ένα δομημένο μοτίβο που αποτελείται από 2 έως 4 Χρωματικές Υπογραφές, διατεταγμένες σε μια συγκεκριμένη σειρά. Αυτοί οι κωδικοί επιτρέπουν στον Αισθητήρα Όρασης Τεχνητής Νοημοσύνης (AI Vision Sensor) να αναγνωρίζει προκαθορισμένα μοτίβα χρωμάτων.
Οι Χρωματικοί Κώδικες είναι ιδιαίτερα χρήσιμοι για την αναγνώριση σύνθετων αντικειμένων, την ευθυγράμμιση με στοιχεία παιχνιδιού ή τη δημιουργία μοναδικών δεικτών για αυτόνομη πλοήγηση. Μπορούν να διαμορφωθούν έως και 8 Χρωματικοί Κώδικες κάθε φορά.
Παράδειγμα
όταν ξεκινά
[Display if any objects matching the RED_BLUE code is detected.]
για πάντα
μετακίνηση κέρσορα στη σειρά [1] στήλη [1] στην οθόνη
εκκαθάριση σειράς [1] στην οθόνη
[Change the signature to any configured Color Code.]
λήψη στιγμιότυπου [AIVision1 v] του [RED_BLUE v]
αν <υπάρχει αντικείμενο [AIVision1 v];> τότε
εκτύπωση [Code detected!] στην οθόνη ▶
Ρυθμίσεις#
ορισμός αντικειμένου AI Vision#
Το μπλοκ στοίβας set AI Vision object item ορίζει ποιο στοιχείο στο σύνολο δεδομένων θα χρησιμοποιηθεί.
ορισμός στοιχείου αντικειμένου [AIVision1 v] σε (1)
Παράμετροι |
Περιγραφή |
|---|---|
συσκευή |
Ποιον αισθητήρα όρασης AI να χρησιμοποιήσω. |
είδος |
Ο αριθμός του στοιχείου στο σύνολο δεδομένων που θα χρησιμοποιηθεί. |
Παράδειγμα
όταν ξεκινά
[Display the largest detected AprilTag ID.]
για πάντα
λήψη στιγμιότυπου [AIVision1 v] του [AprilTag IDs v]
εκκαθάριση σειράς [1] στην οθόνη
μετακίνηση κέρσορα στη σειρά [1] στήλη [1] στην οθόνη
αν <υπάρχει αντικείμενο [AIVision1 v];> τότε
ορισμός στοιχείου αντικειμένου [AIVision1 v] σε (πλήθος αντικειμένων [AIVision1 v])
εκτύπωση ([AIVision1 v] αντικείμενο [tagID v]) στην οθόνη ▶
Αξίες#
Υπάρχει αντικείμενο AI Vision#
Το μπλοκ Boolean του αντικειμένου AI Vision υπάρχει αναφέρει εάν ανιχνεύεται κάποιο αντικείμενο στο σύνολο δεδομένων.
Αληθές – Το σύνολο δεδομένων περιλαμβάνει ένα ανιχνευμένο αντικείμενο.
Λάθος – Το σύνολο δεδομένων δεν περιλαμβάνει κανένα ανιχνευμένο αντικείμενο.
<υπάρχει αντικείμενο [AIVision1 v];>
Παράμετροι |
Περιγραφή |
|---|---|
συσκευή |
Ποιον αισθητήρα όρασης AI να χρησιμοποιήσω. |
Παράδειγμα
όταν ξεκινά
[Drive forward if an object is detected.]
για πάντα
λήψη στιγμιότυπου [AIVision1 v] του [Ταξινομήσεις AI v]
αν <υπάρχει αντικείμενο [AIVision1 v];> τότε
κίνηση [εμπρός v] για [10] [mm v] ▶
Το αντικείμενο AI Vision είναι#
Το αντικείμενο AI Vision είναι το Boolean μπλοκ αναφέρει εάν ένα ανιχνευμένο αντικείμενο ταιριάζει με μια συγκεκριμένη ταξινόμηση.
Αληθές – Το στοιχείο στο σύνολο δεδομένων είναι το συγκεκριμένο αντικείμενο.
Λάθος – Το στοιχείο στο σύνολο δεδομένων δεν είναι το συγκεκριμένο αντικείμενο.
<το αντικείμενο [AIVision1 v] είναι [BlueBall v];>
Παράμετρος |
Περιγραφή |
|---|---|
συσκευή |
Ποιον αισθητήρα όρασης AI να χρησιμοποιήσω. |
αντικείμενο |
Με ποια Ταξινόμηση AI να συγκριθεί το στοιχείο. |
Παράδειγμα
όταν ξεκινά
[Display if a Blue Cube is detected.]
για πάντα
λήψη στιγμιότυπου [AIVision1 v] του [Ταξινομήσεις AI v]
εκκαθάριση σειράς [1] στην οθόνη
μετακίνηση κέρσορα στη σειρά [1] στήλη [1] στην οθόνη
αν <υπάρχει αντικείμενο [AIVision1 v];> τότε
αν <το αντικείμενο [AIVision1 v] είναι [BlueCube v];> τότε
εκτύπωση [Cube detected!] στην οθόνη ▶
περίμενε [0.5] δευτερόλεπτα
Το αντικείμενο AI Vision είναι το AprilTag ID#
Το αντικείμενο AI Vision είναι το AprilTag ID. Το λογικό μπλοκ αναφέρει εάν ένα αναγνωριστικό AprilTag που ανιχνεύθηκε ταιριάζει με ένα συγκεκριμένο αναγνωριστικό.
Σωστό – Το AprilTag ID είναι ο αριθμός.
Λάθος – Το αναγνωριστικό AprilTag δεν είναι ο αριθμός.
<[AIVision1 v] object is AprilTag ID [1] ?>
Παράμετροι |
Περιγραφή |
|---|---|
συσκευή |
Ποιον αισθητήρα όρασης AI να χρησιμοποιήσω. |
Αριθμός αναγνώρισης AprilTag |
Ο αριθμός που θα συγκριθεί με τον ανιχνευμένο αριθμό αναγνωριστικού AprilTag. |
Παράδειγμα:
όταν ξεκινά
[Report if AprilTag ID 3 is detected.]
για πάντα
εκκαθάριση οθόνης
μετακίνηση κέρσορα στη σειρά [1] στήλη [1] στην οθόνη
λήψη στιγμιότυπου [AIVision1 v] του [AprilTag IDs v]
αν <υπάρχει αντικείμενο [AIVision1 v];> τότε
αν <[AIVision1 v] object is AprilTag ID [3] ?> τότε
εκτύπωση [That is 3!] στην οθόνη ▶
αλλιώς
εκτύπωση [That isn't 3!] στην οθόνη ▶
τέλος
τέλος
περίμενε [0.1] δευτερόλεπτα
Αριθμός αντικειμένων AI Vision#
Το μπλοκ αναφοράς AI Vision object count αναφέρει τον αριθμό των ανιχνευμένων αντικειμένων στο σύνολο δεδομένων ως ακέραιο αριθμό.
(πλήθος αντικειμένων [AIVision1 v])
Παράμετροι |
Περιγραφή |
|---|---|
συσκευή |
Ποιον αισθητήρα όρασης AI να χρησιμοποιήσω. |
Παράδειγμα
όταν ξεκινά
[Display the total amount of cubes, rings, and balls.]
για πάντα
εκκαθάριση σειράς [1] στην οθόνη
μετακίνηση κέρσορα στη σειρά [1] στήλη [1] στην οθόνη
λήψη στιγμιότυπου [AIVision1 v] του [Ταξινομήσεις AI v]
αν <υπάρχει αντικείμενο [AIVision1 v];> τότε
εκτύπωση (πλήθος αντικειμένων [AIVision1 v]) στην οθόνη ▶
τέλος
περίμενε [0.5] δευτερόλεπτα
Ιδιότητα αντικειμένου AI Vision#
Υπάρχουν εννέα ιδιότητες που περιλαμβάνονται σε κάθε αντικείμενο (φαίνεται παρακάτω) που αποθηκεύονται μετά τη χρήση του μπλοκ λήψη στιγμιότυπου.
([AIVision1 v] αντικείμενο [πλάτος v])
Όλες οι τιμές ιδιοτήτων εκτός από τις tagID και score περιγράφουν τη θέση και το μέγεθος του ανιχνευμένου αντικειμένου στην προβολή του αισθητήρα AI Vision Sensor τη στιγμή που χρησιμοποιήθηκε το μπλοκ λήψη στιγμιότυπου. Αυτές οι τιμές μετριούνται σε pixel, με βάση την ανάλυση 320 επί 240 pixel του αισθητήρα.
Παράμετρος |
Περιγραφή |
|---|---|
συσκευή |
Ποιον αισθητήρα όρασης AI να χρησιμοποιήσω. |
ιδιοκτησία |
Ποια ιδιότητα του ανιχνευμένου αντικειμένου θα χρησιμοποιηθεί: |
πλάτος#
Η ιδιότητα πλάτος αναφέρει το πλάτος του ανιχνευμένου αντικειμένου σε pixel ως ακέραιο αριθμό από το 1 έως το 320.
([AIVision1 v] αντικείμενο [πλάτος v])
Παράδειγμα
όταν ξεκινά
[Drive towards an object until its width is larger than 100 pixels.]
για πάντα
λήψη στιγμιότυπου [AIVision1 v] του [Ταξινομήσεις AI v]
αν <υπάρχει αντικείμενο [AIVision1 v];> τότε
αν <([AIVision1 v] αντικείμενο [πλάτος v]) [math_less_than v] [100]> τότε
κίνηση [εμπρός v]
αλλιώς
διακοπή κίνησης
τέλος
ύψος#
Η ιδιότητα ύψος αναφέρει το ύψος του ανιχνευμένου αντικειμένου σε pixel ως ακέραιο αριθμό από το 1 έως το 240.
([AIVision1 v] αντικείμενο [ύψος v])
Παράδειγμα
όταν ξεκινά
[Drive towards an object until its height is larger than 100 pixels.]
για πάντα
λήψη στιγμιότυπου [AIVision1 v] του [Ταξινομήσεις AI v]
αν <υπάρχει αντικείμενο [AIVision1 v];> τότε
αν <([AIVision1 v] αντικείμενο [ύψος v]) [math_less_than v] [100]> τότε
κίνηση [εμπρός v]
αλλιώς
διακοπή κίνησης
τέλος
κέντρο X#
Η ιδιότητα centerX αναφέρει τη συντεταγμένη x του κέντρου του ανιχνευμένου αντικειμένου σε pixel ως ακέραιο αριθμό από 0 έως 320.
([AIVision1 v] αντικείμενο [centerX v])
Παράδειγμα
όταν ξεκινά
[Turn slowly until an object is centered in front of the robot.]
ορισμός ταχύτητας στροφής σε [30] [% v]
στροφή [δεξιά v]
για πάντα
λήψη στιγμιότυπου [AIVision1 v] του [Ταξινομήσεις AI v]
αν <υπάρχει αντικείμενο [AIVision1 v];> τότε
αν <[140] [math_less_than v] ([AIVision1 v] αντικείμενο [centerX v]) [math_less_than v] [180]> τότε
διακοπή κίνησης
κέντροY#
Η ιδιότητα centerY αναφέρει τη συντεταγμένη y του κέντρου του ανιχνευμένου αντικειμένου σε pixel ως ακέραιο αριθμό από 0 έως 240.
([AIVision1 v] αντικείμενο [centerY v])
Παράδειγμα
όταν ξεκινά
[Drive towards an object until its center y-coordinate is more than 140 pixels.]
για πάντα
λήψη στιγμιότυπου [AIVision1 v] του [Ταξινομήσεις AI v]
αν <υπάρχει αντικείμενο [AIVision1 v];> τότε
αν <([AIVision1 v] αντικείμενο [centerY v]) [math_less_than v] [140]> τότε
κίνηση [εμπρός v]
αλλιώς
διακοπή κίνησης
τέλος
γωνία#
Η ιδιότητα angle αναφέρει τον προσανατολισμό του ανιχνευμένου Χρωματικού Κωδικού ή του AprilTag ID ως ακέραιο αριθμό σε μοίρες από 0 έως 359.
([AIVision1 v] αντικείμενο [γωνία v])
Παράδειγμα
όταν ξεκινά
[Slide left or right depending on how the Color Code is rotated.]
για πάντα
λήψη στιγμιότυπου [AIVision1 v] του [RED_BLUE v]
αν <υπάρχει αντικείμενο [AIVision1 v];> τότε
αν <[50] [math_less_than v] ([AIVision1 v] αντικείμενο [γωνία v]) [math_less_than v] [100]> τότε
κίνηση [δεξιά v]
αλλιώς αν <[270] [math_less_than v] ([AIVision1 v] αντικείμενο [γωνία v]) [math_less_than v] [330]> τότε
κίνηση [αριστερά v]
αλλιώς
διακοπή κίνησης
τέλος
αλλιώς
διακοπή κίνησης
προέλευση X#
Η ιδιότητα originX αναφέρει τη συντεταγμένη x της επάνω αριστερής γωνίας του πλαισίου οριοθέτησης του ανιχνευμένου αντικειμένου σε pixel ως ακέραιο αριθμό από 0 έως 320.
([AIVision1 v] αντικείμενο [originX v])
Παράδειγμα
όταν ξεκινά
[Display if an object is to the left or the right.]
για πάντα
εκκαθάριση σειράς [1] στην οθόνη
μετακίνηση κέρσορα στη σειρά [1] στήλη [1] στην οθόνη
λήψη στιγμιότυπου [AIVision1 v] του [Ταξινομήσεις AI v]
αν <υπάρχει αντικείμενο [AIVision1 v];> τότε
αν <([AIVision1 v] αντικείμενο [originX v]) [math_less_than v] [160]> τότε
εκτύπωση [To the left!] στην οθόνη ▶
αλλιώς
εκτύπωση [To the right!] στην οθόνη ▶
τέλος
περίμενε [0.5] δευτερόλεπτα
προέλευσηY#
Η ιδιότητα originY αναφέρει τη συντεταγμένη y της επάνω αριστερής γωνίας του πλαισίου οριοθέτησης του ανιχνευμένου αντικειμένου σε pixel ως ακέραιο αριθμό από 0 έως 240.
([AIVision1 v] αντικείμενο [originY v])
Παράδειγμα
όταν ξεκινά
[Display if an object is close or far from the robot.]
για πάντα
εκκαθάριση σειράς [1] στην οθόνη
μετακίνηση κέρσορα στη σειρά [1] στήλη [1] στην οθόνη
λήψη στιγμιότυπου [AIVision1 v] του [Ταξινομήσεις AI v]
αν <υπάρχει αντικείμενο [AIVision1 v];> τότε
αν <([AIVision1 v] αντικείμενο [originY v]) [math_less_than v] [80]> τότε
εκτύπωση [Far!] στην οθόνη ▶
αλλιώς
εκτύπωση [Close!] στην οθόνη ▶
τέλος
περίμενε [0.5] δευτερόλεπτα
αναγνωριστικό ετικέτας#
Η ιδιότητα tagID αναφέρει τον αριθμό αναγνώρισης του αναγνωριστικού AprilTag που εντοπίστηκε ως ακέραιο αριθμό.
([AIVision1 v] αντικείμενο [tagID v])
Παράδειγμα
όταν ξεκινά
[Drive forward when AprilTag ID 0 is detected.]
για πάντα
λήψη στιγμιότυπου [AIVision1 v] του [AprilTag IDs v]
αν <υπάρχει αντικείμενο [AIVision1 v];> τότε
αν <([AIVision1 v] αντικείμενο [tagID v]) [math_equal v] [0]> τότε
κίνηση [εμπρός v]
αλλιώς
διακοπή κίνησης
τέλος
περίμενε [0.5] δευτερόλεπτα
σκορ#
Η ιδιότητα βαθμολογία αναφέρει πόσο αξιόπιστο είναι το μοντέλο στην ανιχνευμένη ταξινόμηση τεχνητής νοημοσύνης ως ποσοστό από 70% έως 100%.
Μια χαμηλότερη βαθμολογία σημαίνει ότι ο αισθητήρας είναι λιγότερο σίγουρος για το ανιχνευμένο αντικείμενο, ενώ μια υψηλότερη βαθμολογία σημαίνει ότι ο αισθητήρας είναι πιο σίγουρος.
([AIVision1 v] αντικείμενο [βαθμολογία v])