
Alat pengukur jarak sasaran#
Perkenalan#
The sonar class is used with the Ultrasonic Range Finder, which measures the distance to the nearest object using sound waves. It works by sending out an ultrasonic pulse and measuring how long it takes for the sound to bounce back.
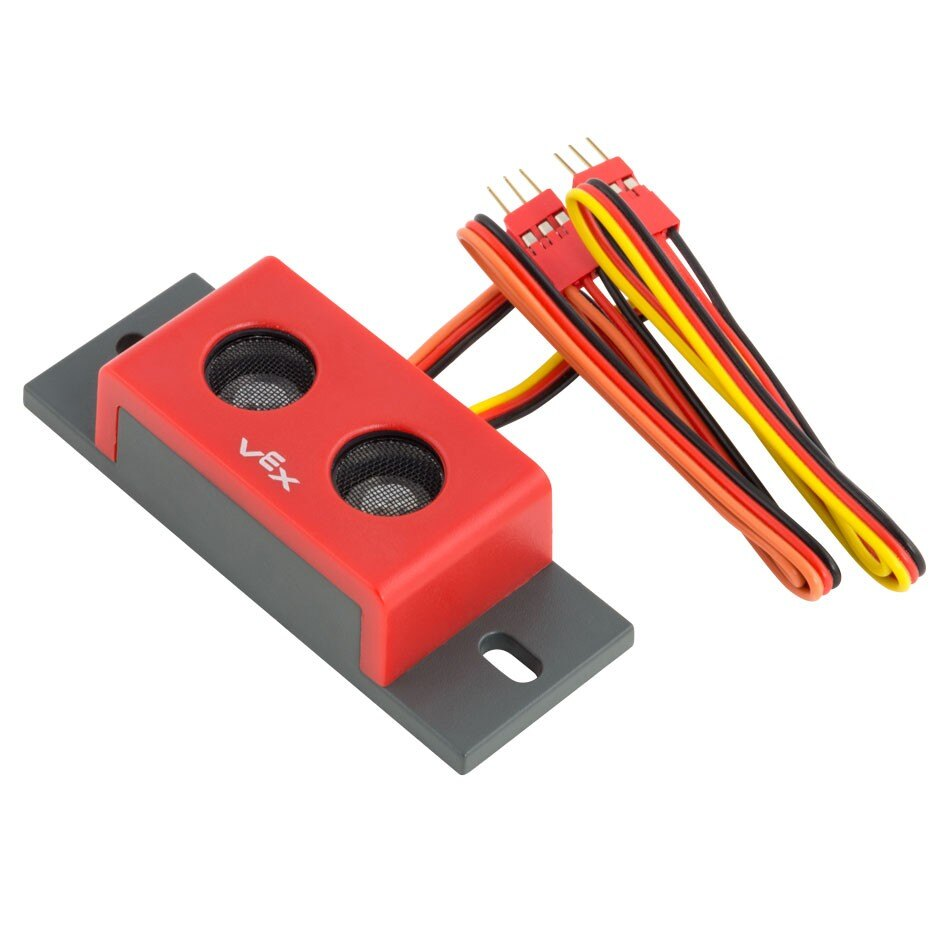
Konstruktor Kelas#
sonar(
  triport::port &port);
Destruktor Kelas#
Destroys the sonar object and releases associated resources.
virtual ~sonar();
Parameter#
Parameter |
Jenis |
Keterangan |
|---|---|---|
|
|
Port 3-Kawat pertama dari kelompok dua port yang dibutuhkan yang digunakan oleh Pencari Jarak. Pencari Jarak menempati dua port yang berdekatan (A–B, C–D, E–F, atau G–H) pada Brain atau Expander 3-Kawat. Tentukan port pertama dalam pasangan tersebut (A, C, E, atau G), yang ditulis sebagai |
Contoh#
// Create a sonar instance in Ports A and B
sonar RangeFinderA = sonar(Brain.ThreeWirePort.A);
Fungsi Keanggotaan#
Kelas sonar mencakup fungsi anggota berikut:
foundObject— Mengembalikan apakah Range Finder mendeteksi suatu objek.distance— Mengembalikan jarak antara Range Finder dan objek terdekat yang terdeteksi.
Sebelum memanggil fungsi anggota sonar sonar pun, sebuah instance sonar harus dibuat, seperti yang ditunjukkan di bawah ini:
/* This constructor is required when using VS Code.
Range Finder configuration is generated automatically
in VEXcode using the Device Menu. Replace the values
as needed. */

// Create a sonar instance in Ports A and B
sonar RangeFinderA = sonar(Brain.ThreeWirePort.A);
foundObject#
Mengembalikan nilai boolean yang menunjukkan apakah Range Finder mendeteksi objek dalam bidang pandangnya.
Available Functionsbool foundObject();
Fungsi ini tidak menerima parameter apa pun.
Return ValuesMengembalikan nilai boolean bool yang menunjukkan apakah Range Finder mendeteksi suatu objek atau tidak:
true— Pengukur Jarak mendeteksi sebuah objek.false— Pengukur Jarak tidak mendeteksi objek.
// Check if an object is detected.
if (RangeFinderA.foundObject()){
    // Print to screen on the brain that an object was found.
    Brain.Screen.print("object found");
}
distance#
Mengembalikan jarak terukur ke objek terdekat yang terdeteksi oleh sensor.
Available Functionsdouble distance(
distanceUnits units );
Parameter |
Jenis |
Keterangan |
|---|---|---|
|
|
Satuan yang mewakili jarak: |
Mengembalikan nilai double yang mewakili jarak dalam satuan yang ditentukan.
// Get the Range Finder distance in millimeters.
double value = RangeFinderA.distance(mm);

// Print the current distance detected by the Range Finder to the
// Brain's screen.
Brain.Screen.print(value);