
Pelacak Garis#
Perkenalan#
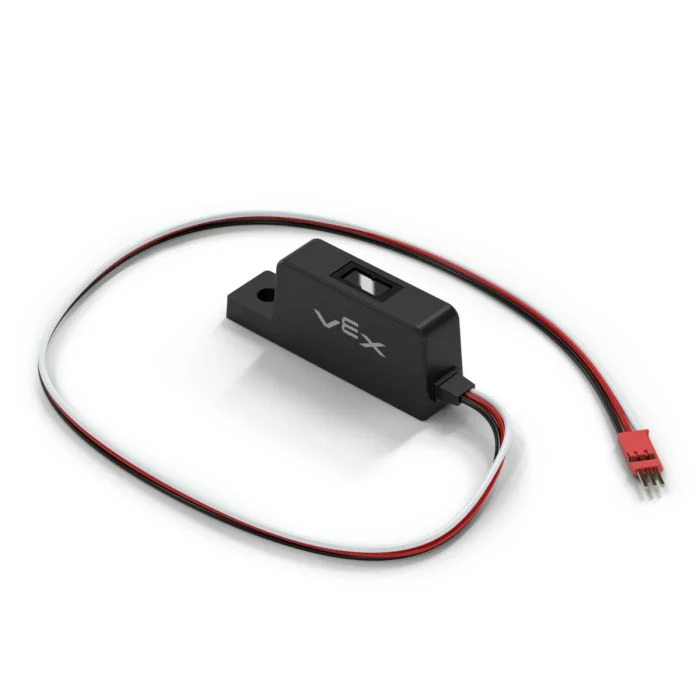
Kelas line digunakan dengan Line Tracker, sensor analog yang menggunakan LED inframerah dan sensor cahaya untuk mendeteksi reflektivitas permukaan di depannya. Sensor ini dirancang untuk dipasang di bawah sasis robot sehingga robot dapat mengikuti jalur yang telah ditandai sebelumnya.
Konstruktor Kelas#
line(
  triport::port &port );
Destruktor Kelas#
Destroys the line object and releases associated resources.
virtual ~line();
Parameter#
Parameter |
Jenis |
Keterangan |
|---|---|---|
|
|
Port 3-Kawat yang terhubung ke Line Tracker, ditulis sebagai |
Contoh#
// Create a line instance in Port A
line LineTrackerA = line(Brain.ThreeWirePort.A);
Fungsi Keanggotaan#
Kelas line mencakup fungsi anggota berikut:
reflectivity— Mengembalikanint32_tyang mewakili jumlah cahaya yang dipantulkan dari permukaan sebagai persentase.
Before calling any line member functions, a line instance must be created, as shown below:
/* This constructor is required when using VS Code.
Line Tracker configuration is generated automatically
in VEXcode using the Device Menu. Replace the values
as needed. */

// Create a line instance in Port A
line LineTrackerA = line(Brain.ThreeWirePort.A);
reflectivity#
Mengembalikan nilai int32_t yang mewakili jumlah cahaya yang dipantulkan dari permukaan dalam persentase. Ini dapat digunakan untuk membantu robot mengikuti jalur yang telah ditandai sebelumnya.
Catatan:
Reflektivitas 0% berarti objek tersebut sangat gelap.
Reflektivitas 100% berarti objek tersebut sangat terang.
int32_t reflectivity(
  percentUnits units = percentUnits::pct );
Parameter |
Jenis |
Keterangan |
|---|---|---|
|
|
Satuan yang mewakili reflektivitas: |
Mengembalikan nilai int32_t yang mewakili reflektivitas yang diukur oleh Line Tracker sebagai persentase dalam rentang 0 - 100%.
// Display the detected reflectivity
int32_t value = LineTrackerA.reflectivity();
Brain.Screen.print(value);