
Akselerometer#
Perkenalan#
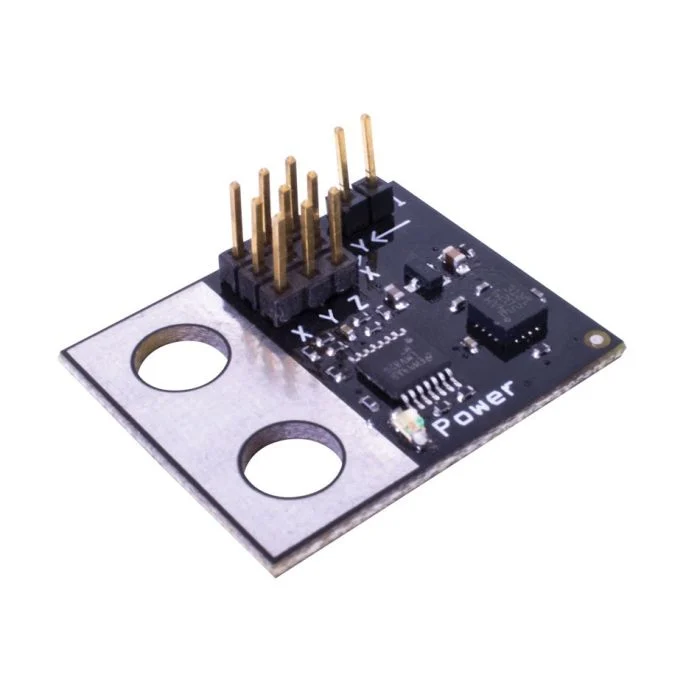
The accelerometer class measures the acceleration of the robot along one or more axes. The sensor outputs an analog voltage that changes based on acceleration in G-forces (G).
Sebuah jumper pada akselerometer menentukan rentang sensitivitasnya:
2G - Mengukur percepatan dari -2G hingga +2G
6G - Mengukur percepatan dari -6G hingga +6G
Konstruktor Kelas#
accelerometer(
  triport::port &port,
  bool           bHighSensitivity = false);
Destruktor Kelas#
Menghancurkan objek akselerometer accelerometer sumber daya terkait.
virtual ~accelerometer();
Parameter#
Parameter |
Jenis |
Keterangan |
|---|---|---|
|
|
Port 3-Kawat tempat Akselerometer terhubung, ditulis sebagai |
|
|
Opsional. Apakah akan mengaktifkan mode sensitivitas tinggi pada Akselerometer:
|
Contoh#
// Create a 6G accelerometer instance in Port A
accelerometer Accel6GA = accelerometer(Brain.ThreeWirePort.A);
// Create a 2G accelerometer instance in Port A
accelerometer Accel2GA = accelerometer(Brain.ThreeWirePort.A, true);
Fungsi Keanggotaan#
Kelas accelerometer mencakup fungsi anggota berikut:
acceleration— Mengembalikan percepatan yang diukur oleh Akselerometer dalam G.
Sebelum memanggil fungsi anggota akselerometer accelerometer pun, sebuah instance akselerometer accelerometer ini:
/* This constructor is required when using VS Code.
Accelerometer configuration is generated automatically
in VEXcode using the Device Menu. Replace the values
as needed. */

// Create a 2G accelerometer instance in Port A
accelerometer Accel2GA = accelerometer(Brain.ThreeWirePort.A, true);
acceleration#
Mengembalikan percepatan yang diukur dalam G.
Available Functionsdouble acceleration();
Fungsi ini tidak menerima parameter apa pun.
Return ValuesMengembalikan nilai double yang mewakili percepatan yang diukur dalam G.
// Drive the robot forward.
Drivetrain.drive(forward);

// Get the acceleration measured by the Accelerometer.
double accelerationValue = Accel2GA.acceleration();