
Controlador#
Introdução#
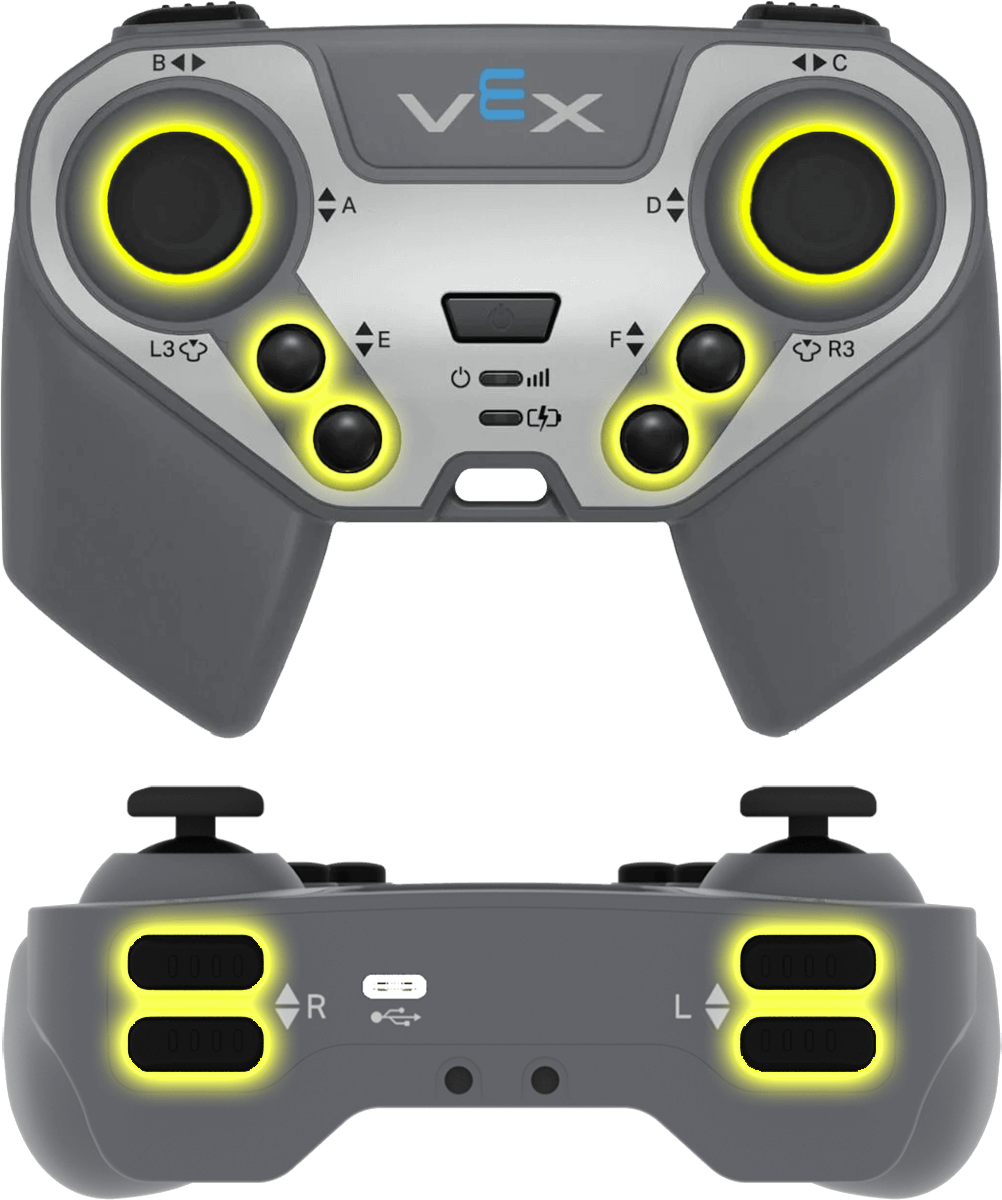
O comando VEX IQ (2ª geração) possui botões e dois joysticks. Os blocos de controlador podem ser utilizados para verificar pressionamentos de botões, ler o movimento do joystick, ativar ou desativar ações configuradas do controlador ou executar blocos quando ocorrem eventos do controlador.
O módulo IQ (2ª geração) pode ser ligado a um controlador IQ (2ª geração) ou a um controlador IQ (1ª geração). Um controlador IQ (1ª geração) deve ter um Smart Radio azul instalado.
As ações do controlador configuradas são comportamentos do controlador definidos no menu Dispositivos. Utilize o bloco ativar/desativar controlador para ativar ou desativar temporariamente estas ações configuradas durante um projeto.
Segue abaixo a lista de todos os blocos:
Valores — Verificar o estado dos botões do controlador ou ler a posição do joystick.
botão do controlador premido? — Retorna se um botão do controlador selecionado está a ser premido.
posição do eixo do controlador — Retorna a posição do joystick ao longo de um eixo selecionado.
Ações — Ativar ou desativar as ações do controlador configuradas ou executar blocos quando a entrada do controlador é alterada.
ativar/desativar controlador — Ativa ou desativa as ações do controlador configuradas no menu Dispositivos.
quando botão do controlador — Executa a pilha anexada quando um botão selecionado é premido ou libertado.
quando o eixo do controlador é alterado — Executa a pilha anexada quando a posição de um joystick muda ao longo do eixo selecionado.
Valores#
Botão do comando pressionado?#
O bloco booleano Botão do controlador premido? retorna se um botão do controlador selecionado estiver a ser premido.
<botão [E ▲ v] do Controle pressionado?>
Parâmetro |
Descrição |
|---|---|
botão |
Botão para verificar:
|
Exemplo
quando iniciar
[Move forward while the R ▲ button is pressed.]
para sempre
se <botão [R ▲ v] do Controle pressionado?> então
conduzir [frente v]
senão
parar de conduzir
fim
fim
posição do veio do controlador#
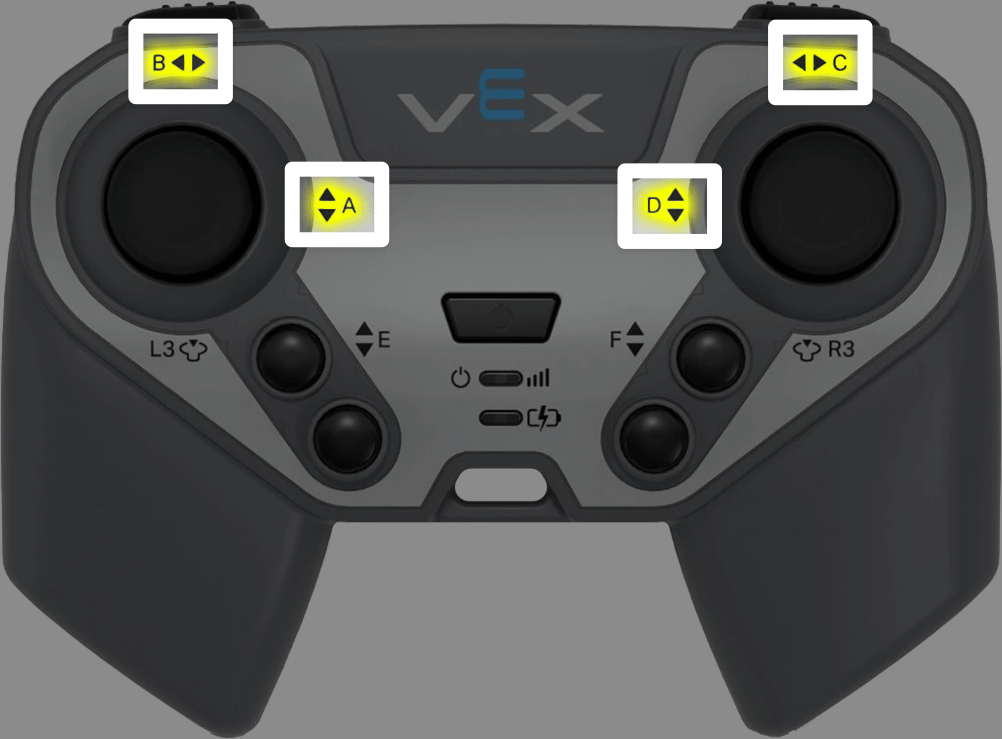
O bloco de relatório de posição do eixo do controlador devolve a posição do joystick ao longo de um eixo selecionado como um número de -100 a 100.
(posição do eixo [A v] do Controle)
Parâmetro |
Descrição |
|---|---|
eixo |
Eixos do joystick a reportar:
|
Exemplo
quando iniciar
[Turn depending on the position of the right joystick.]
para sempre
se <(posição do eixo [C v] do Controle) [math_less_than v] [0]> então
virar [esquerda v]
senão se <(posição do eixo [C v] do Controle) [math_greater_than v] [0]> então
virar [direita v]
senão
parar de conduzir
fim
fim
Ações#
Ativar/desativar controlador#
O bloco de pilha ativar/desativar controlador ativa ou desativa as ações do controlador configuradas no menu Dispositivos.
Controle [Desativar v]
Parâmetro |
Descrição |
|---|---|
estado |
O controlador configurou o estado da ação: Desativar ou Ativar. |
Exemplo
quando iniciar
[Disable controller configured actions until the drive movement is done.]
Controle [Desativar v]
conduzir [frente v] por (6) [polegadas v] ▶
Controle [Ativar v]
quando o botão do controlador#
O bloco Hat when controller button executa a pilha associada quando um botão do controlador seleccionado é premido ou libertado.
quando botão [E ▲ v] do Controle [pressionado v]
Parâmetro |
Descrição |
|---|---|
botão |
Botão para verificar:
|
estado do botão |
O evento do botão que aciona a pilha associada: premido ou libertado. |
Exemplo
quando botão [R ▲ v] do Controle [pressionado v]
[Turn when the R ▲ button is pressed.]
virar [direita v] por (90) graus ▶
quando o eixo do controlador é alterado#
O bloco Hat quando o eixo do controlador é alterado executa a pilha associada quando a posição de um joystick muda ao longo do eixo selecionado.
quando eixo [A v] do Controle é alterado
Parâmetro |
Descrição |
|---|---|
eixo |
Eixos do joystick a verificar:
|
Exemplo
quando eixo [C v] do Controle é alterado
[Turn when the joystick's position changes along axis C.]
virar [direita v] por (90) graus ▶