
ตัวควบคุม#
การแนะนำ#
ตัวควบคุม VEX IQ (รุ่นที่ 2) มีปุ่มกดและจอยสติ๊กสองอัน บล็อกควบคุมสามารถใช้ตรวจสอบการกดปุ่ม อ่านการเคลื่อนไหวของจอยสติ๊ก เปิดหรือปิดการใช้งานการทำงานของตัวควบคุมที่กำหนดค่าไว้ หรือเรียกใช้บล็อกเมื่อเกิดเหตุการณ์ของตัวควบคุม
หน่วยประมวลผล IQ (รุ่นที่ 2) สามารถเชื่อมต่อกับตัวควบคุม IQ (รุ่นที่ 2) หรือ IQ (รุ่นที่ 1) ได้ โดยตัวควบคุม IQ (รุ่นที่ 1) ต้องติดตั้ง Smart Radio สีน้ำเงินไว้ด้วย
การทำงานของตัวควบคุมที่กำหนดค่าไว้ คือพฤติกรรมของตัวควบคุมที่ตั้งไว้ในเมนูอุปกรณ์ ใช้บล็อก เปิด/ปิดใช้งานตัวควบคุม เพื่อเปิดใช้งานหรือปิดใช้งานการทำงานที่กำหนดค่าไว้เหล่านั้นชั่วคราวในระหว่างโครงการ
ด้านล่างนี้คือรายการของบล็อกทั้งหมด:
ค่าต่างๆ — ตรวจสอบสถานะปุ่มควบคุมหรืออ่านตำแหน่งจอยสติ๊ก
ปุ่มควบคุมถูกกดหรือไม่? — ตรวจสอบว่าปุ่มควบคุมที่เลือกถูกกดอยู่หรือไม่
ตำแหน่งแกนควบคุม — ส่งคืนตำแหน่งจอยสติ๊กตามแกนที่เลือก
การดำเนินการ — เปิดใช้งานหรือปิดใช้งานการดำเนินการควบคุมที่กำหนดค่าไว้ หรือเรียกใช้บล็อกเมื่ออินพุตของตัวควบคุมเปลี่ยนแปลง
เปิด/ปิดใช้งานตัวควบคุม — เปิดใช้งานหรือปิดใช้งานการทำงานของตัวควบคุมที่กำหนดค่าไว้ในเมนูอุปกรณ์
เมื่อกดปุ่มควบคุม — เรียกใช้สแต็กที่แนบมาเมื่อกดหรือปล่อยปุ่มที่เลือก
เมื่อแกนควบคุมเปลี่ยน — เรียกใช้สแต็กที่แนบมาเมื่อตำแหน่งของจอยสติ๊กเปลี่ยนไปตามแกนที่เลือก
ค่านิยม#
กดปุ่มควบคุมใช่หรือไม่?#
บล็อก Boolean กดปุ่มควบคุมหรือไม่? จะส่งคืนค่าว่าปุ่มควบคุมที่เลือกไว้นั้นถูกกดอยู่หรือไม่
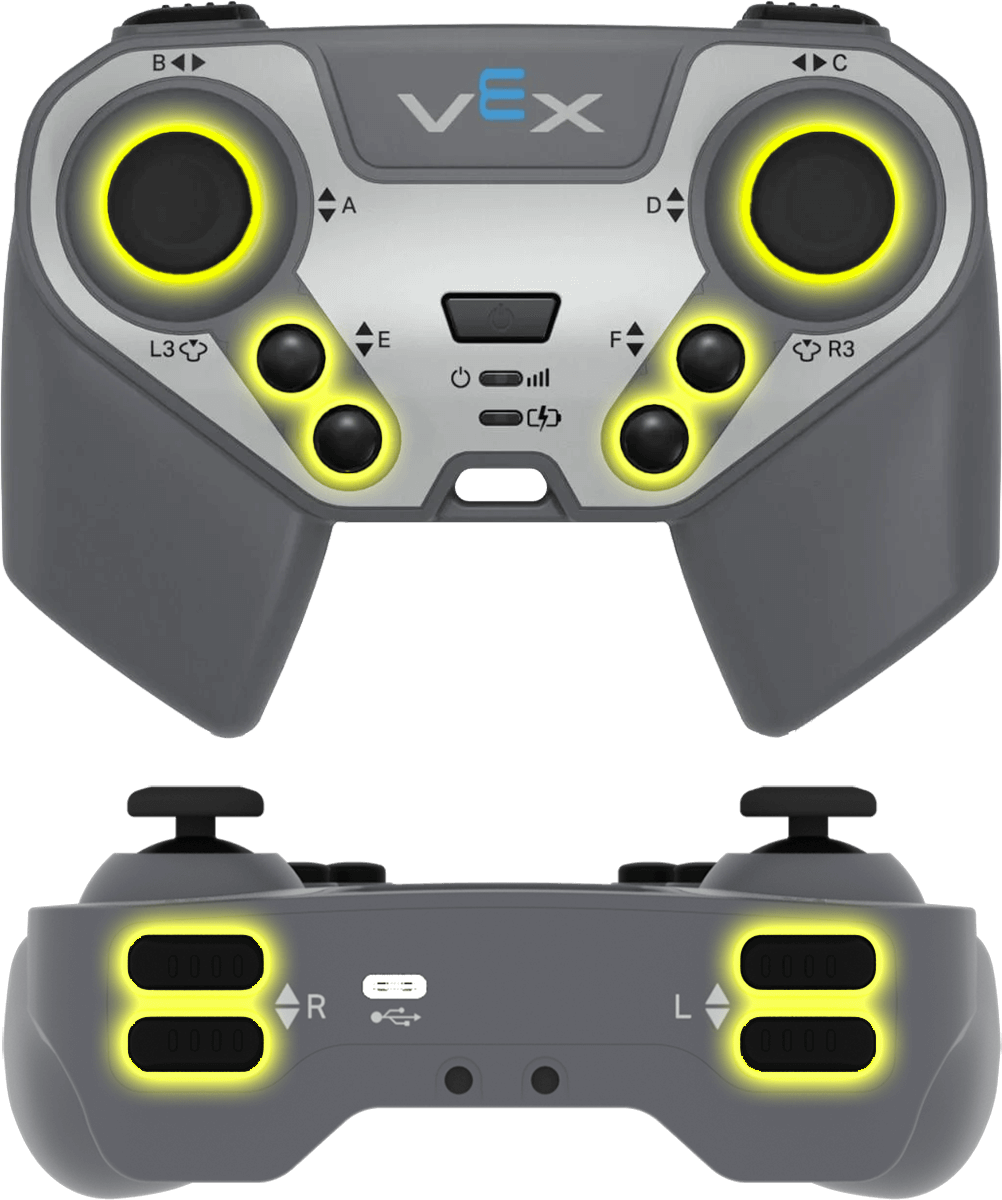
<คอนโทรลเลอร์ [E ▲ v] ถูกกด?>
พารามิเตอร์ |
คำอธิบาย |
|---|---|
ปุ่ม |
ปุ่มสำหรับตรวจสอบ:
|
ตัวอย่าง
เมื่อเริ่มต้น
[Move forward while the R ▲ button is pressed.]
ทำตลอดไป
ถ้า <คอนโทรลเลอร์ [R ▲ v] ถูกกด?> แล้ว
ขับ [ไปข้างหน้า v]
มิฉะนั้น
หยุดขับ
fine
fine
ตำแหน่งแกนควบคุม#
บล็อกรายงานตำแหน่งแกนควบคุมจะส่งคืนค่าตำแหน่งของจอยสติ๊กตามแกนที่เลือกเป็นตัวเลขตั้งแต่ -100 ถึง 100
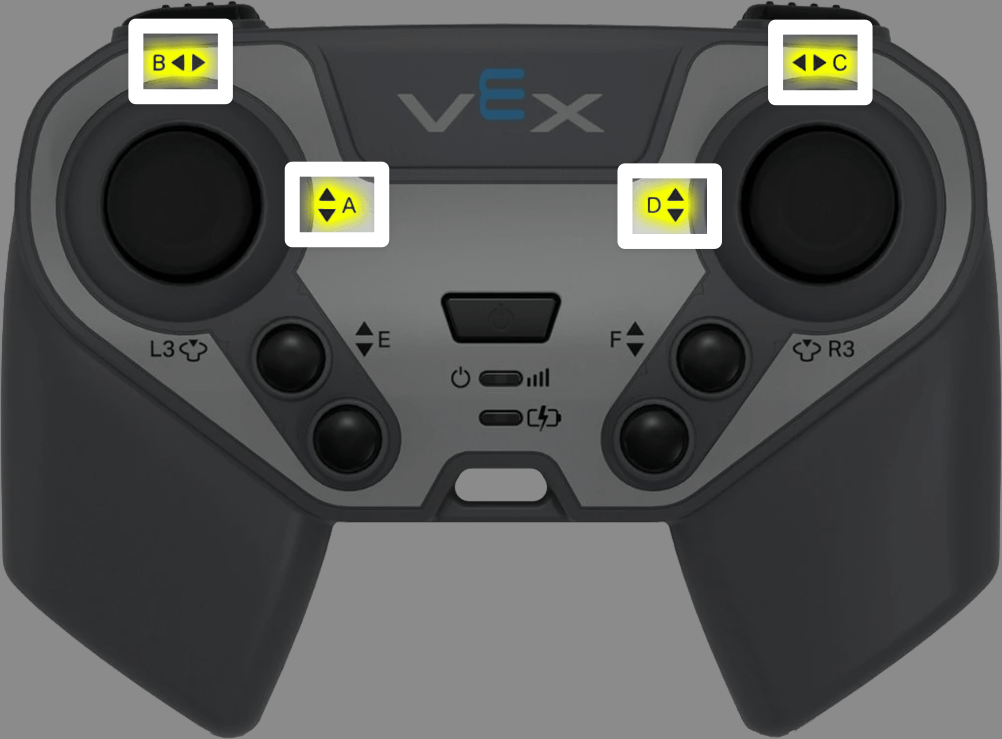
(ตำแหน่งคอนโทรลเลอร์ [A v])
พารามิเตอร์ |
คำอธิบาย |
|---|---|
แกน |
แกนจอยสติ๊กที่จะรายงาน:
|
ตัวอย่าง
เมื่อเริ่มต้น
[Turn depending on the position of the right joystick.]
ทำตลอดไป
ถ้า <(ตำแหน่งคอนโทรลเลอร์ [C v]) [math_less_than v] [0]> แล้ว
เลี้ยว [ซ้าย v]
มิฉะนั้นถ้า <(ตำแหน่งคอนโทรลเลอร์ [C v]) [math_greater_than v] [0]> แล้ว
เลี้ยว [ขวา v]
มิฉะนั้น
หยุดขับ
fine
fine
การกระทำ#
การเปิด/ปิดใช้งานตัวควบคุม#
บล็อกสแต็ก เปิด/ปิดใช้งานคอนโทรลเลอร์ ใช้สำหรับเปิดหรือปิดใช้งานการทำงานของคอนโทรลเลอร์ที่กำหนดค่าไว้ในเมนูอุปกรณ์
คอนโทรลเลอร์ [ปิดใช้งาน v]
พารามิเตอร์ |
คำอธิบาย |
|---|---|
สถานะ |
ตัวควบคุมได้กำหนดค่าสถานะการทำงานไว้ดังนี้: ปิดใช้งาน หรือ เปิดใช้งาน |
ตัวอย่าง
เมื่อเริ่มต้น
[Disable controller configured actions until the drive movement is done.]
คอนโทรลเลอร์ [ปิดใช้งาน v]
ขับ [ไปข้างหน้า v] เป็น (6) [นิ้ว v] ▶
คอนโทรลเลอร์ [เปิดใช้งาน v]
เมื่อกดปุ่มควบคุม#
บล็อก Hat when controller button จะเรียกใช้สแต็กที่แนบมาเมื่อกดหรือปล่อยปุ่มควบคุมที่เลือกไว้
เมื่อปุ่มคอนโทรลเลอร์ [E ▲ v] [กด v]
พารามิเตอร์ |
คำอธิบาย |
|---|---|
ปุ่ม |
ปุ่มสำหรับตรวจสอบ:
|
สถานะปุ่ม |
เหตุการณ์ปุ่มที่เรียกใช้งานสแต็กที่แนบมา: กด หรือ ปล่อย |
ตัวอย่าง
เมื่อปุ่มคอนโทรลเลอร์ [R ▲ v] [กด v]
[Turn when the R ▲ button is pressed.]
เลี้ยว [ขวา v] เป็น (90) องศา ▶
เมื่อแกนควบคุมถูกเปลี่ยน#
บล็อก Hat เมื่อแกนควบคุมมีการเปลี่ยนแปลง จะเรียกใช้สแต็กที่แนบมาเมื่อตำแหน่งของจอยสติ๊กเปลี่ยนแปลงไปตามแกนที่เลือก
เมื่อแกนคอนโทรลเลอร์ [A v] เปลี่ยนแปลง
พารามิเตอร์ |
คำอธิบาย |
|---|---|
แกน |
แกนจอยสติ๊กที่ต้องตรวจสอบ:
|
ตัวอย่าง
เมื่อแกนคอนโทรลเลอร์ [C v] เปลี่ยนแปลง
[Turn when the joystick's position changes along axis C.]
เลี้ยว [ขวา v] เป็น (90) องศา ▶