
제어 장치#
소개#
VEX IQ(2세대) 컨트롤러는 버튼과 두 개의 조이스틱을 갖추고 있습니다. 컨트롤러 블록은 버튼 누름 감지, 조이스틱 움직임 읽기, 구성된 컨트롤러 동작 활성화 또는 비활성화, 또는 컨트롤러 이벤트 발생 시 블록 실행 등에 사용할 수 있습니다.
IQ(2세대) 브레인은 IQ(2세대) 또는 IQ(1세대) 컨트롤러에 연결할 수 있습니다. IQ(1세대) 컨트롤러에는 파란색 스마트 라디오가 설치되어 있어야 합니다.
구성된 컨트롤러 동작은 장치 메뉴에서 설정한 컨트롤러 동작입니다. 프로젝트 실행 중에 이러한 구성된 동작을 일시적으로 활성화 또는 비활성화하려면 컨트롤러 활성화/비활성화 블록을 사용하십시오.
아래는 모든 블록 목록입니다.
값 — 컨트롤러 버튼 상태를 확인하거나 조이스틱 위치를 읽습니다.
컨트롤러 버튼이 눌렸습니까? — 선택된 컨트롤러 버튼이 눌렸는지 여부를 반환합니다.
컨트롤러 축 위치 — 선택된 축을 따라 조이스틱 위치를 반환합니다.
액션 — 구성된 컨트롤러 액션을 활성화 또는 비활성화하거나, 컨트롤러 입력이 변경될 때 블록을 실행합니다.
컨트롤러 활성화/비활성화 — 장치 메뉴에 구성된 컨트롤러 동작을 활성화 또는 비활성화합니다.
컨트롤러 버튼 — 선택된 버튼이 눌리거나 해제될 때 첨부된 스택을 실행합니다.
컨트롤러 축이 변경될 때 — 선택된 축을 따라 조이스틱의 위치가 변경될 때 첨부된 스택을 실행합니다.
값#
컨트롤러 버튼이 눌렸나요?#
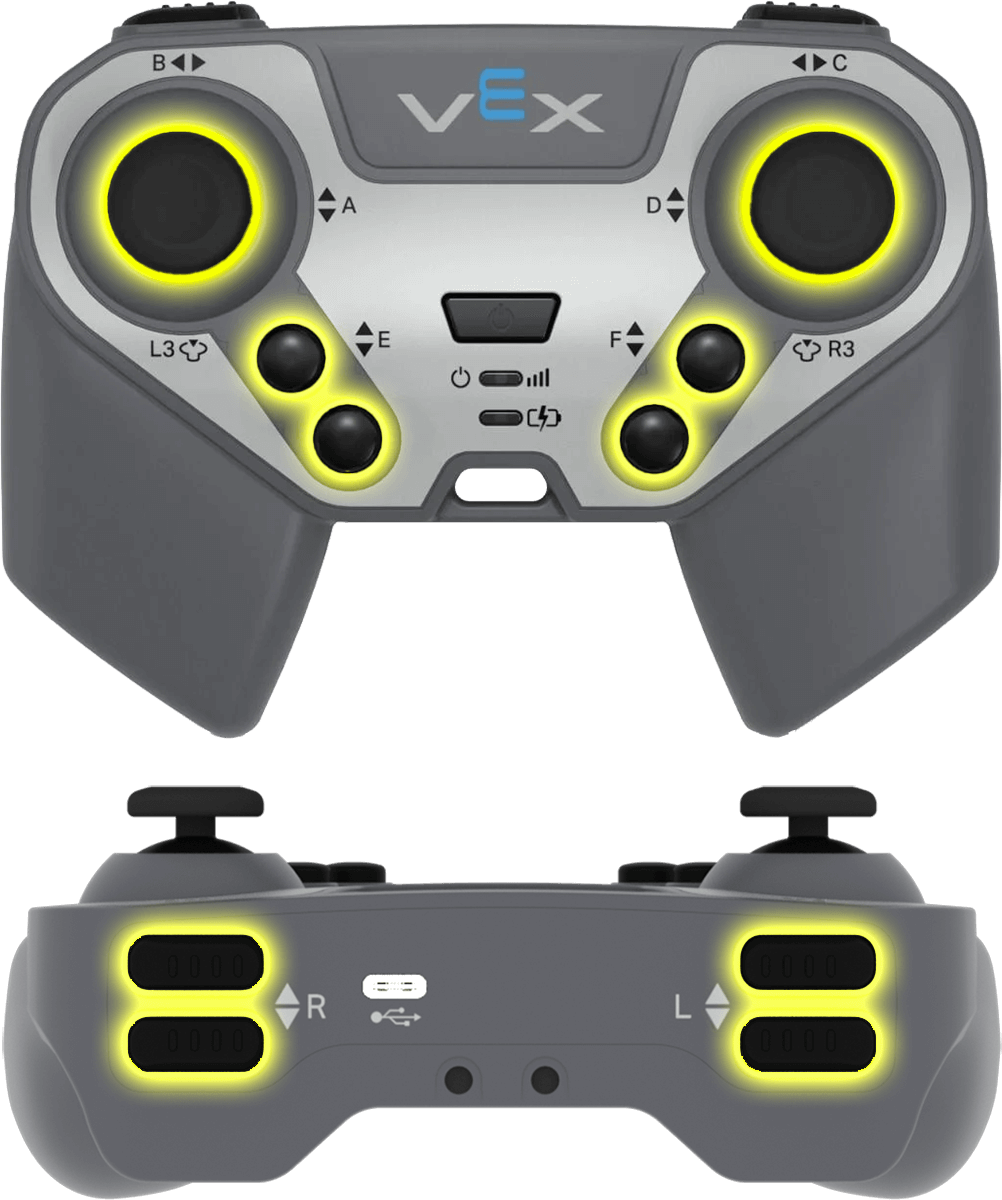
컨트롤러 버튼이 눌렸습니까? 부울 블록은 선택된 컨트롤러 버튼이 눌렸는지 여부를 반환합니다.
<Controller [E ▲ v] 눌림?>
매개변수 |
설명 |
|---|---|
단추 |
확인할 버튼:
|
예
시작 시
[Move forward while the R ▲ button is pressed.]
무한 반복
<Controller [R ▲ v] 눌림?>이면
[앞으로 v] 방향으로 주행
아니면
주행 정지
끝
끝
컨트롤러 축 위치#
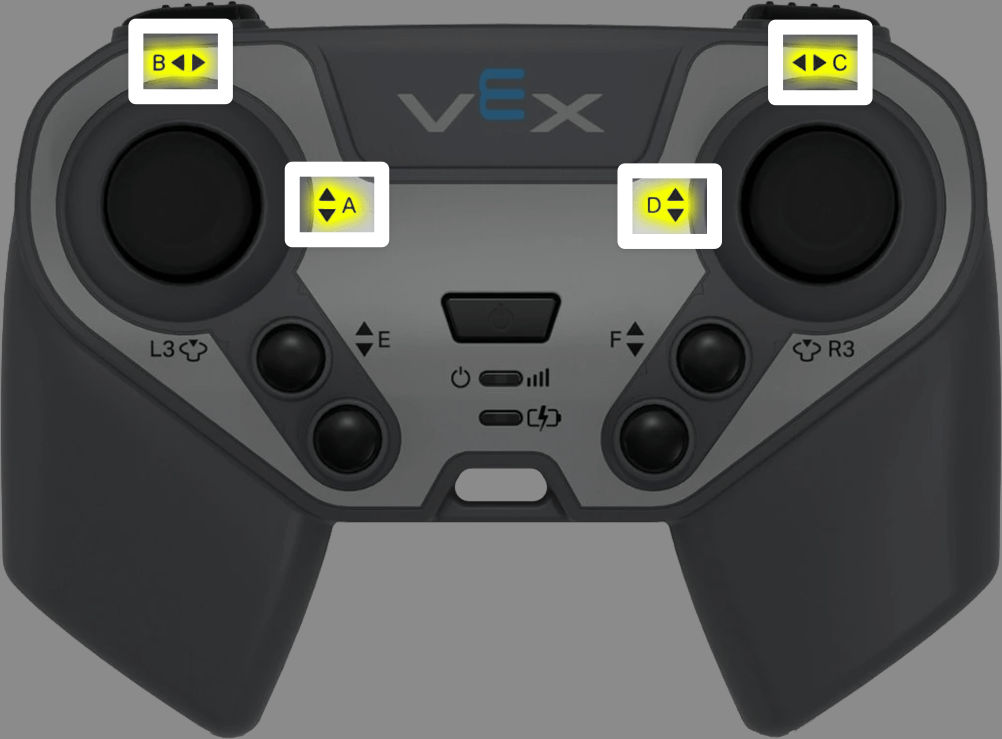
컨트롤러 축 위치 리포터 블록은 선택된 축을 따라 조이스틱의 위치를 -100에서 100 사이의 숫자로 반환합니다.
(Controller [A v] 위치)
매개변수 |
설명 |
|---|---|
중심선 |
보고할 조이스틱 축:
|
예
시작 시
[Turn depending on the position of the right joystick.]
무한 반복
<(Controller [C v] 위치) [math_less_than v] [0]>이면
[왼쪽 v] 방향으로 회전
아니면 <(Controller [C v] 위치) [math_greater_than v] [0]>이면
[오른쪽 v] 방향으로 회전
아니면
주행 정지
끝
끝
행위#
컨트롤러 활성화/비활성화#
컨트롤러 활성화/비활성화 스택 블록은 장치 메뉴에서 구성된 컨트롤러 동작을 활성화 또는 비활성화합니다.
Controller [비활성화 v]
매개변수 |
설명 |
|---|---|
상태 |
컨트롤러에 설정된 동작 상태는 비활성화 또는 활성화입니다. |
예
시작 시
[Disable controller configured actions until the drive movement is done.]
Controller [비활성화 v]
[앞으로 v] 방향으로 (6) [인치 v] 주행 ▶
Controller [활성화 v]
컨트롤러 버튼을 누를 때#
컨트롤러 버튼 작동 시 Hat 블록은 선택된 컨트롤러 버튼을 누르거나 놓으면 연결된 스택을 실행합니다.
Controller 버튼 [E ▲ v] [눌림 v] 시
매개변수 |
설명 |
|---|---|
단추 |
확인할 버튼:
|
버튼 상태 |
첨부된 스택을 트리거하는 버튼 이벤트는 눌림 또는 놓음입니다. |
예
Controller 버튼 [R ▲ v] [눌림 v] 시
[Turn when the R ▲ button is pressed.]
[오른쪽 v] 방향으로 (90)도 회전 ▶
컨트롤러 축이 변경될 때#
컨트롤러 축이 변경될 때 Hat 블록은 조이스틱의 위치가 선택된 축을 따라 변경될 때 연결된 스택을 실행합니다.
Controller 축 [A v] 변경 시
매개변수 |
설명 |
|---|---|
중심선 |
확인해야 할 조이스틱 축:
|
예
Controller 축 [C v] 변경 시
[Turn when the joystick's position changes along axis C.]
[오른쪽 v] 방향으로 (90)도 회전 ▶